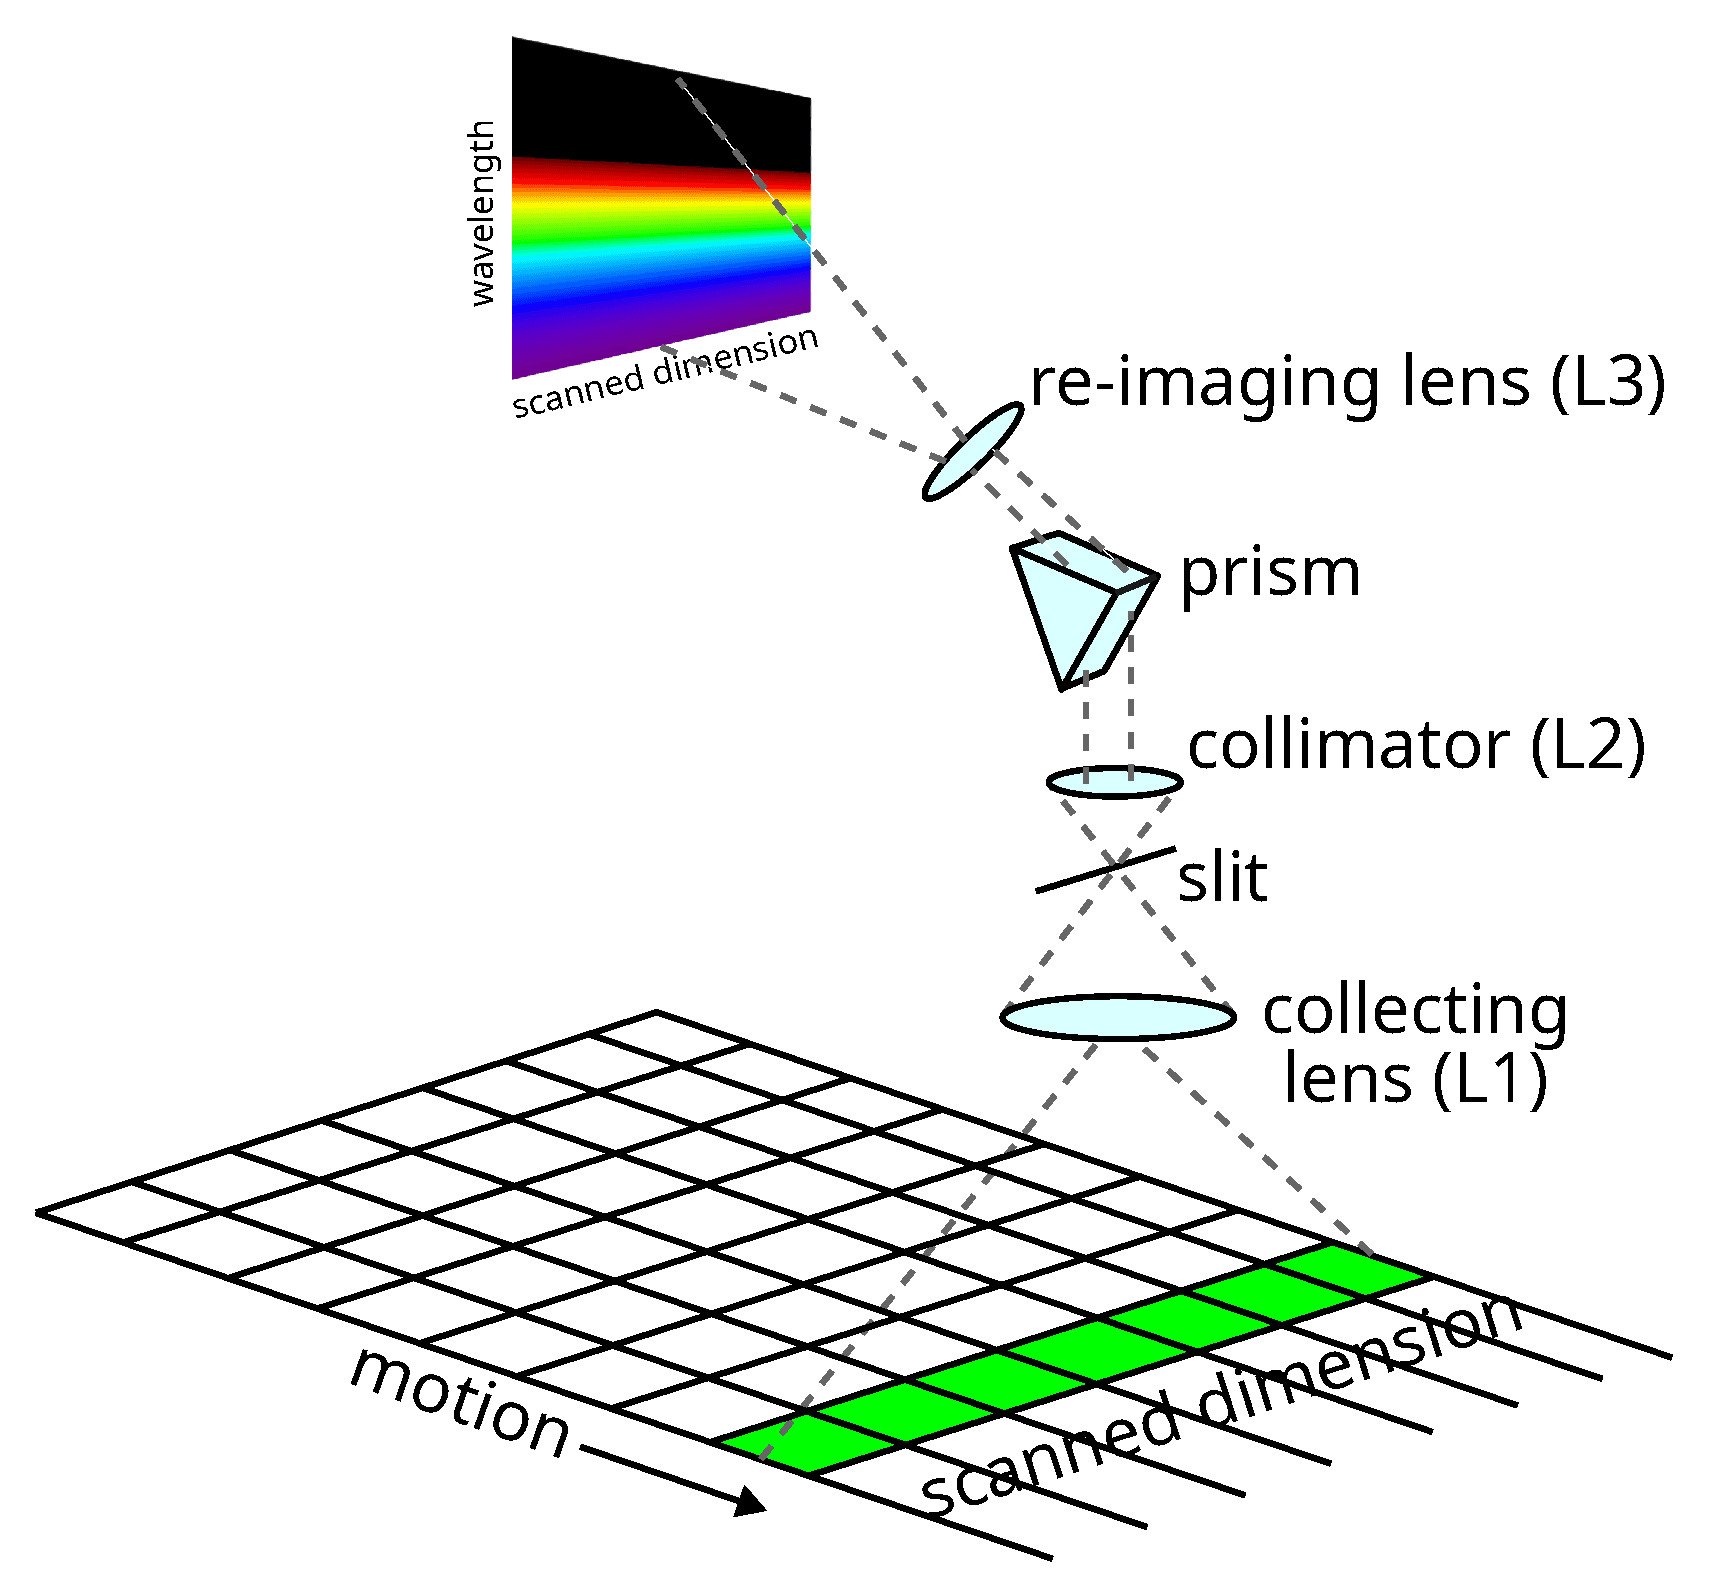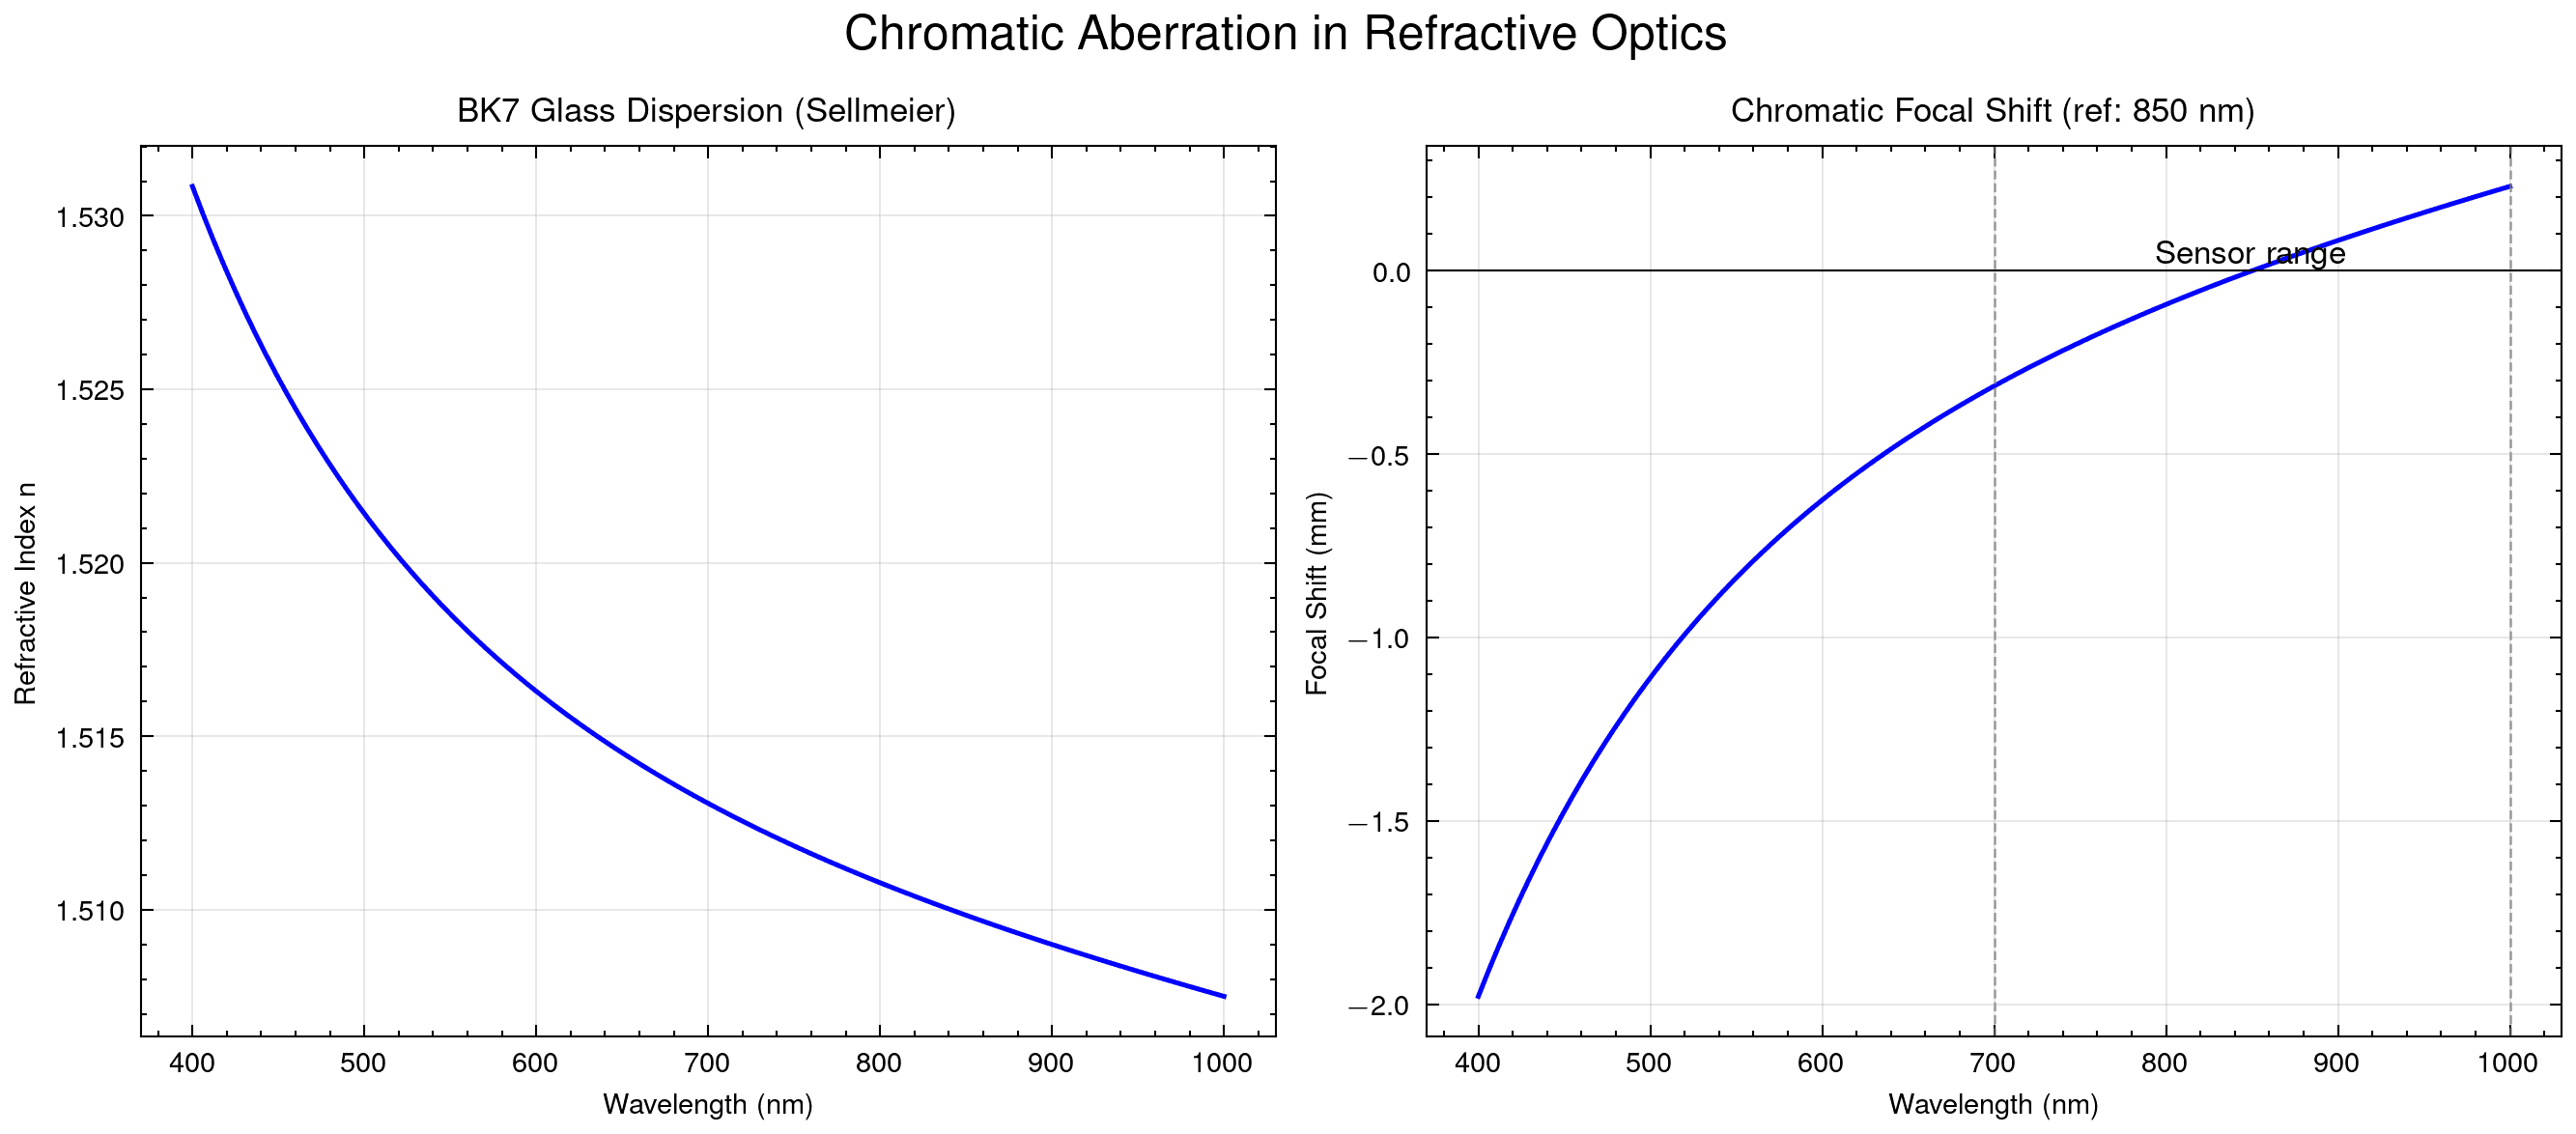
A seleção da óptica de um imageador hiperespectral envolve compromissos entre resolução espectral, fluxo de luz, faixa registrada e desempenho ao longo da fenda. Em um espectrógrafo pushbroom, a câmera registra simultaneamente uma dimensão espacial e uma dimensão espectral. As lentes precisam formar essa imagem sobre o detector com uma resposta suficientemente estreita em diferentes comprimentos de onda e posições espaciais.
Uma configuração com menor largura de resposta pode transmitir menos luz. Outra pode registrar uma faixa maior, mas separar pior as feições espectrais. Os erros de montagem acrescentam deslocamentos, rotações e perda de foco. Por isso, a escolha precisa comparar as alternativas sob condições comuns e verificar quanto o resultado depende dos ajustes disponíveis.
O msi-hsi-sensor-sim comparou sete alternativas, T0–T6, por traçado de raios, cálculo radiométrico e Monte Carlo de tolerâncias. Nenhuma atendeu a todos os requisitos nas condições iniciais. O T6 foi selecionado como arquitetura de projeto por combinar resolução abaixo de 5 nm, vinhetagem abaixo de 10% e atendimento ao critério de montagem na classe usinada. O SNR mínimo continuou abaixo de 50 e exigiu alterar as condições de operação. A cobertura até 1000 nm permaneceu pendente.
Alternativas e condições da comparação
O estudo manteve velocidade de voo de 5 m/s, agrupamento espacial (binning) de quatro pixels e fenda de 25 µm. Essas condições foram preservadas na seção baseline da configuração, mesmo depois da escolha de outro ponto de operação. O detector considerado foi o IMX178, com pixels de 2,4 µm.
As alternativas variaram a classe das lentes, o número f e a densidade de linhas da rede. A objetiva de entrada foi representada por um dupleto acromático. Nos braços de colimação e formação do espectro, o estudo comparou dupletos com prescrições Double Gauss de múltiplos elementos, abreviadas como DG nas figuras.
| Projeto | Objetiva | Colimadora | Lente de câmera | Número f | Rede (linhas/mm) |
|---|---|---|---|---|---|
| T0 | Dupleto | Dupleto | Dupleto | 2,8 | 600 |
| T1 | Dupleto | Dupleto | Dupleto | 5,6 | 600 |
| T2 | Dupleto | Dupleto | Double Gauss | 5,6 | 600 |
| T3 | Dupleto | Double Gauss | Double Gauss | 5,6 | 600 |
| T4 | Dupleto | Double Gauss | Double Gauss | 8 | 600 |
| T5 | Dupleto | Double Gauss | Double Gauss | 5,6 | 300 |
| T6 | Dupleto com diafragma deslocado | Double Gauss | Double Gauss | 5,6 | 600 |
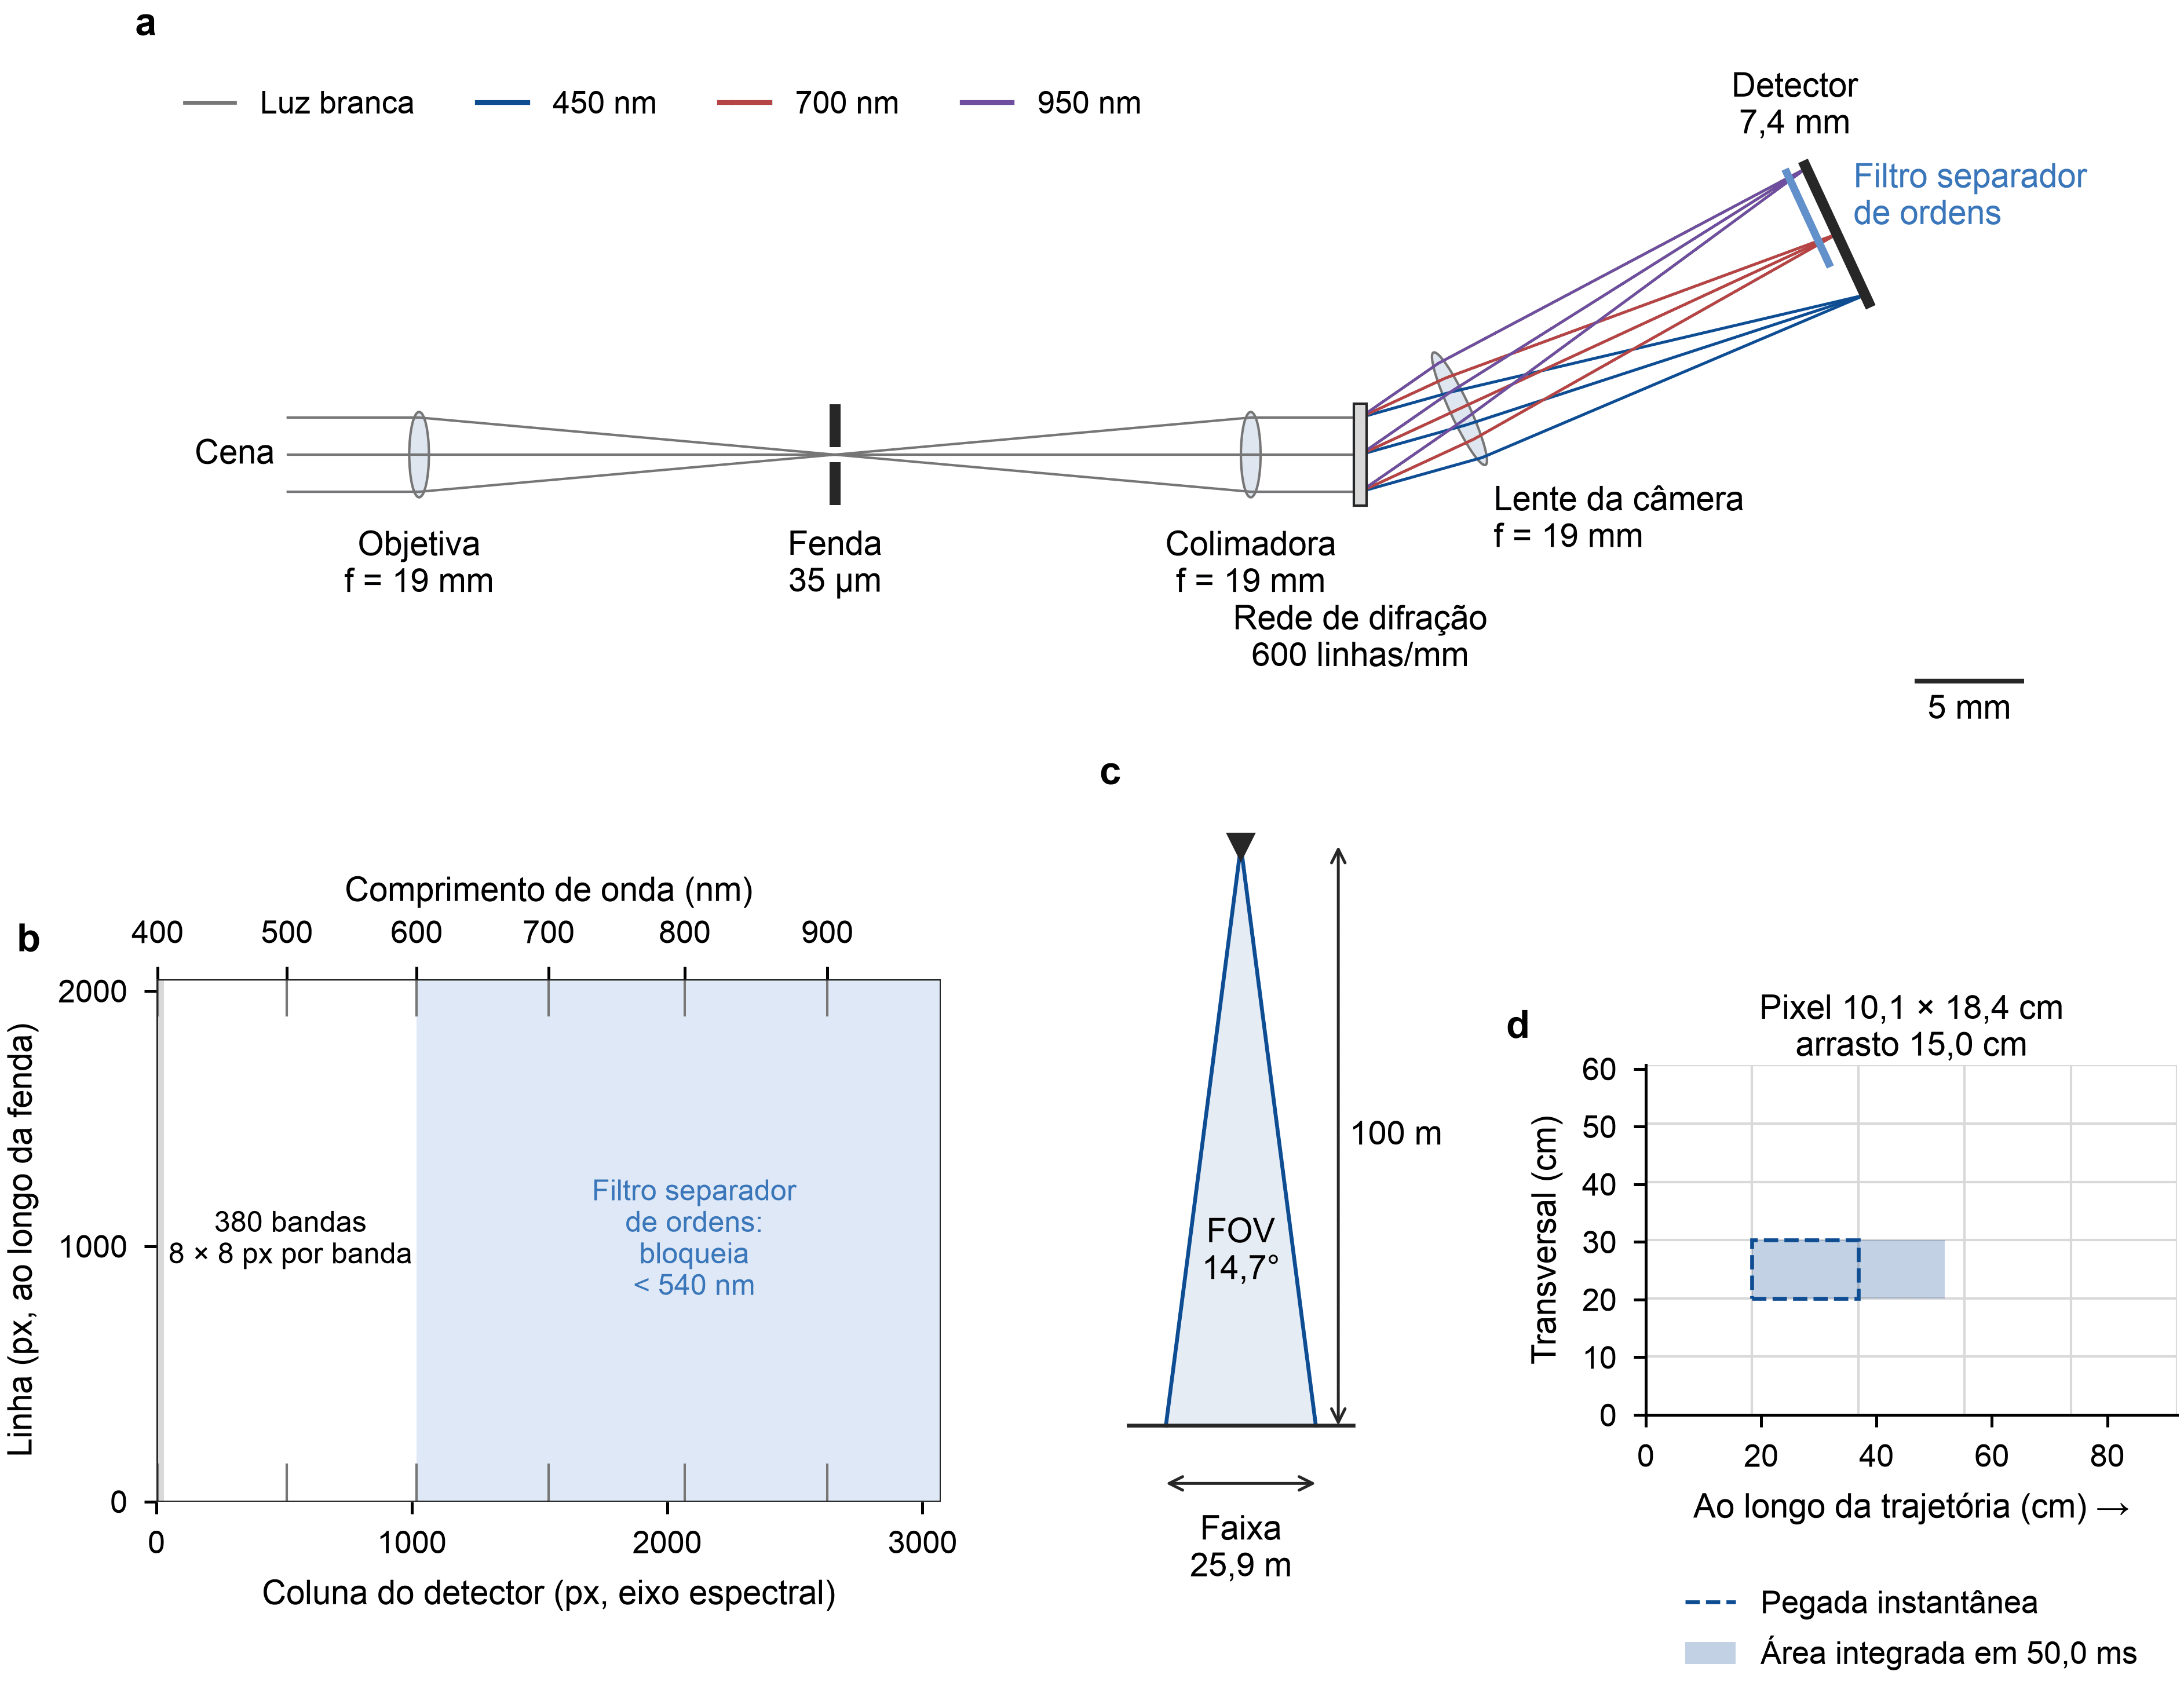
O T6 acrescentou ao T3 um diafragma de Ø3,39 mm, situado 5 mm à frente do primeiro vértice da objetiva. As prescrições Double Gauss foram escaladas para focal de 19 mm. Elas representam uma classe de lentes corrigidas, sem corresponder a componentes comerciais já selecionados ou medidos.
O traçado sequencial foi executado no Optiland. A posição e a inclinação do detector foram ajustadas para reduzir o espalhamento espectral. A função de espalhamento de ponto (PSF) combinou a mancha geométrica com uma aproximação do núcleo de difração. Essa PSF alimentou a resposta de banda, que também inclui a imagem da fenda e o agrupamento espectral no detector.
Métricas e requisitos
A resolução foi expressa pela largura à meia altura (FWHM) da resposta de banda. Ela difere do intervalo entre bandas: o T6 apresentou amostragem de aproximadamente 1,53 nm por banda no estudo, enquanto sua pior FWHM foi de 3,9 nm. A amostragem mais fina não implica que feições separadas por 1,53 nm sejam resolvidas.
O cálculo de sinal-ruído (SNR) considerou um quadro sobre o dossel de referência. A comparação de conformidade usou o menor SNR entre 450 e 900 nm na borda da fenda, com vinhetagem. A transmissão foi corrigida pelo número de superfícies ar–vidro, usando fator de 0,99 por superfície adicional às seis dos três dupletos. Esse fator é uma hipótese de engenharia.
A vinhetagem descreve a perda de raios transmitidos por limitação de abertura. O smile descreve a curvatura das linhas espectrais ao longo da dimensão espacial. O keystone descreve a mudança de posição espacial com o comprimento de onda. Essas métricas foram calculadas nos comprimentos de onda que chegam ao detector e no comprimento útil da fenda.
Os limiares adotados foram: faixa de 400–1000 nm, FWHM de até 5 nm, SNR de pelo menos 50 e vinhetagem de até 10%. Os limites de smile e keystone ainda estavam a definir. Os demais limiares de desempenho também foram registrados como sujeitos a revisão; eles expressam critérios do projeto, sem representar especificações verificadas de um instrumento físico.
Resolução, fluxo e faixa espectral
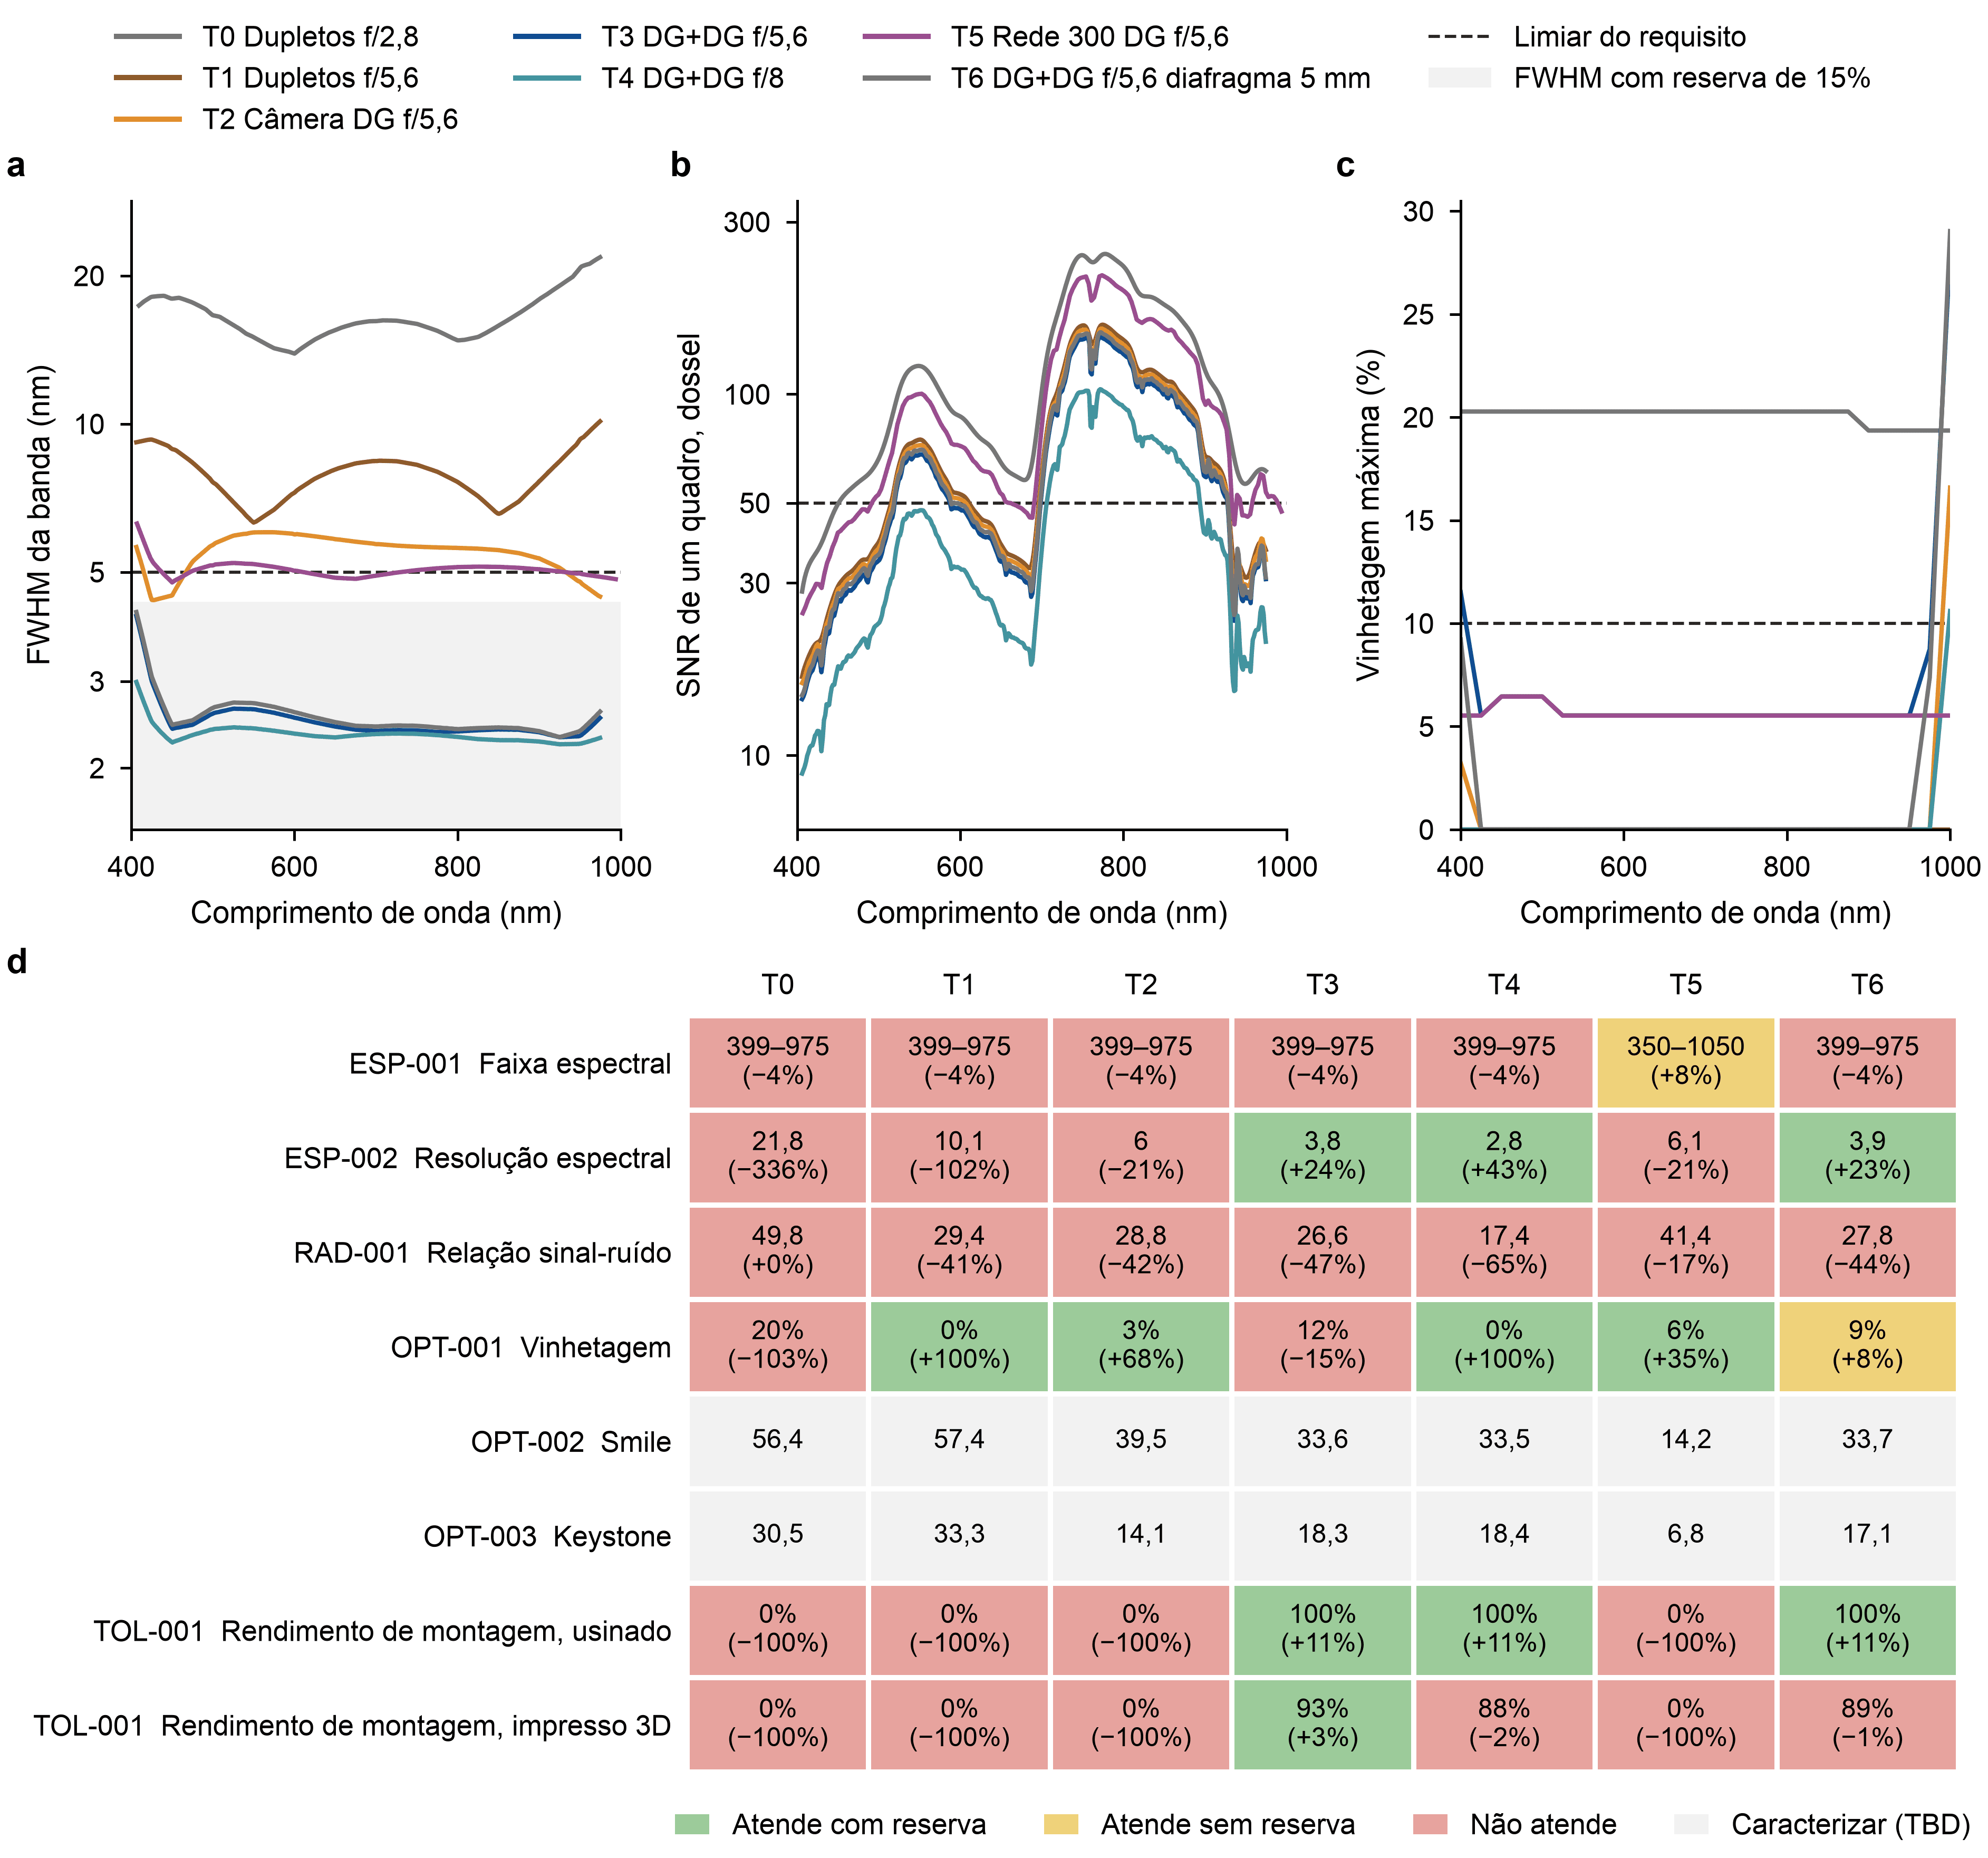
A execução registrada em 13/09/2026 produziu os valores da tabela. A FWHM é o pior valor entre 410 e 990 nm, restrito às bandas disponíveis; o SNR é o mínimo na borda entre 450 e 900 nm. Valores de 0% de vinhetagem foram arredondados na precisão publicada.
| Projeto | Faixa no detector (nm) | Pior FWHM (nm) | SNR mínimo na borda | Vinhetagem máxima |
|---|---|---|---|---|
| T0 | 399–975 | 21,8 | 49,8 | 20% |
| T1 | 399–975 | 10,1 | 29,4 | 0% |
| T2 | 399–975 | 6,0 | 28,8 | 3% |
| T3 | 399–975 | 3,8 | 26,6 | 12% |
| T4 | 399–975 | 2,8 | 17,4 | 0% |
| T5 | 350–1050 | 6,1 | 41,4 | 6% |
| T6 | 399–975 | 3,9 | 27,8 | 9% |
Fechar os dupletos de f/2,8 para f/5,6 reduziu a pior FWHM de 21,8 para 10,1 nm, ainda acima do limite. Introduzir uma Double Gauss somente na câmera levou o valor a 6,0 nm. O uso dessa classe nos dois braços, no T3, reduziu-o a 3,8 nm. Nas prescrições avaliadas, a correção de campo dos dois braços foi necessária para atender ao critério de resolução.
O T4 apresentou a menor FWHM, de 2,8 nm, com abertura f/8. Seu SNR mínimo, porém, foi de 17,4, contra 26,6 no T3 a f/5,6. A redução de abertura favoreceu a resposta espectral, mas diminuiu o fluxo no modelo radiométrico.
O T5 reduziu a densidade da rede para 300 linhas/mm. A faixa passou a abranger 400–1000 nm, com menor dispersão, mas a pior FWHM ficou em 6,1 nm. Esse resultado distingue uma PSF estreita em micrômetros de uma resposta estreita em nanômetros: com menor dispersão, a mesma extensão no detector corresponde a um intervalo espectral maior.
A figura reúne as curvas e a matriz de requisitos. O painel de SNR apresenta a curva do dossel na borda, incluindo vinhetagem; o valor da matriz é o mínimo entre 450 e 900 nm. As curvas mostram também comprimentos de onda fora desse intervalo, que não entram no mínimo do requisito.
Escolha do diafragma no T6
O deslocamento do diafragma no T6 reduziu a vinhetagem máxima de 12% no T3 para 9%, com FWHM de 3,9 nm em lugar de 3,8 nm. O keystone passou de 18,3 para 17,1 pixels, enquanto o smile permaneceu próximo de 34 pixels. O resultado favoreceu o T6 pelo atendimento simultâneo aos limiares de resolução e vinhetagem, sem estabelecer uma melhoria em todas as métricas.
A vinhetagem de 9% ficou abaixo do limite de 10%, mas sem a reserva de desempenho de 15% adotada. O projeto definiu como útil a região central de 90% do comprimento total da fenda; as extremidades ficaram como regiões de qualidade reduzida. Assim, o resultado não deve ser estendido a toda a fenda ou a comprimentos de onda que ficam fora do detector.
O detector precisou ser inclinado em aproximadamente −2,3° no plano de dispersão para acompanhar a superfície de foco do T6. Essa inclinação nominal é distinta da rotação das linhas causada por erros de montagem. A primeira integra o desenho óptico; a segunda exige ajuste mecânico e calibração.
Tolerâncias de montagem e compensação
O Monte Carlo avaliou 200 montagens por projeto e por classe, com semente 7. Os erros foram sorteados de normais truncadas, com desvio-padrão igual à metade da tolerância e limites em ±tolerância. Foram consideradas duas classes de fabricação, representadas por valores de engenharia ainda não confirmados com peças reais.
| Parâmetro | Classe usinada | Classe impressa em 3D |
|---|---|---|
| Descentramento | ±0,05 mm | ±0,2 mm |
| Inclinação de lentes | ±0,1° | ±0,5° |
| Posição axial | ±0,05 mm | ±0,2 mm |
| Rotação e inclinação da rede | ±0,2° | ±1° |
| Rotação do detector | ±0,2° | ±1° |
| Curso de foco e inclinação do detector | ±1 mm; ±1° | ±1 mm; ±1° |
O cálculo usou grade reduzida de nove comprimentos de onda, três campos e seis anéis de pupila. O foco e a inclinação do detector foram compensados. O rendimento foi definido como a fração das montagens com FWHM de até 5 nm e compensadores dentro do curso. Ele não representa atendimento a todos os requisitos ópticos e radiométricos.
| Projeto | Classe | FWHM nominal / P95 (nm) | Rendimento simulado | Ajuste de foco P95 (mm) | Rotação das linhas P95 (px) |
|---|---|---|---|---|---|
| T3 | Usinada | 3,9 / 4,1 | 100% | 0,06 | 5,7 |
| T3 | Impressa | 3,9 / 4,6 | 93% | 0,25 | 31,3 |
| T4 | Usinada | 2,9 / 3,0 | 100% | 0,07 | 5,8 |
| T4 | Impressa | 2,9 / 3,2 | 88% | 0,25 | 31,5 |
| T6 | Usinada | 4,3 / 4,4 | 100% | 0,07 | 5,8 |
| T6 | Impressa | 4,3 / 4,9 | 89% | 0,25 | 31,4 |
Os valores nominais dessa tabela pertencem à grade reduzida do Monte Carlo. Por isso, os 4,3 nm do T6 não são intercambiáveis com os 3,9 nm da comparação nominal anterior. O P95 de FWHM descreve a distribuição simulada; para foco e rotação, P95 refere-se ao valor absoluto do ajuste ou desvio.
As 200 montagens usinadas do T6 atenderam ao critério implementado. A classe impressa apresentou rendimento de 89%, abaixo do limiar de 90%. A escolha de suportes usinados foi baseada nesses valores assumidos. O resultado não verifica o processo de uma oficina nem implica que impressão 3D seja inviável sob outras tolerâncias.
O rendimento de 100% significa ausência de falhas nessa amostra simulada. Não garante rendimento de 100% na fabricação. O requisito de rendimento usa reserva adicional igual a zero na configuração, porque seu limiar já foi definido em 90% e o rendimento não pode ultrapassar 100%. A reserva geral de 15% dos demais requisitos não é aplicada a esse percentual.
A figura mostra as distribuições de FWHM, os efeitos individuais de tolerâncias, a rotação residual das linhas e o ajuste de foco.
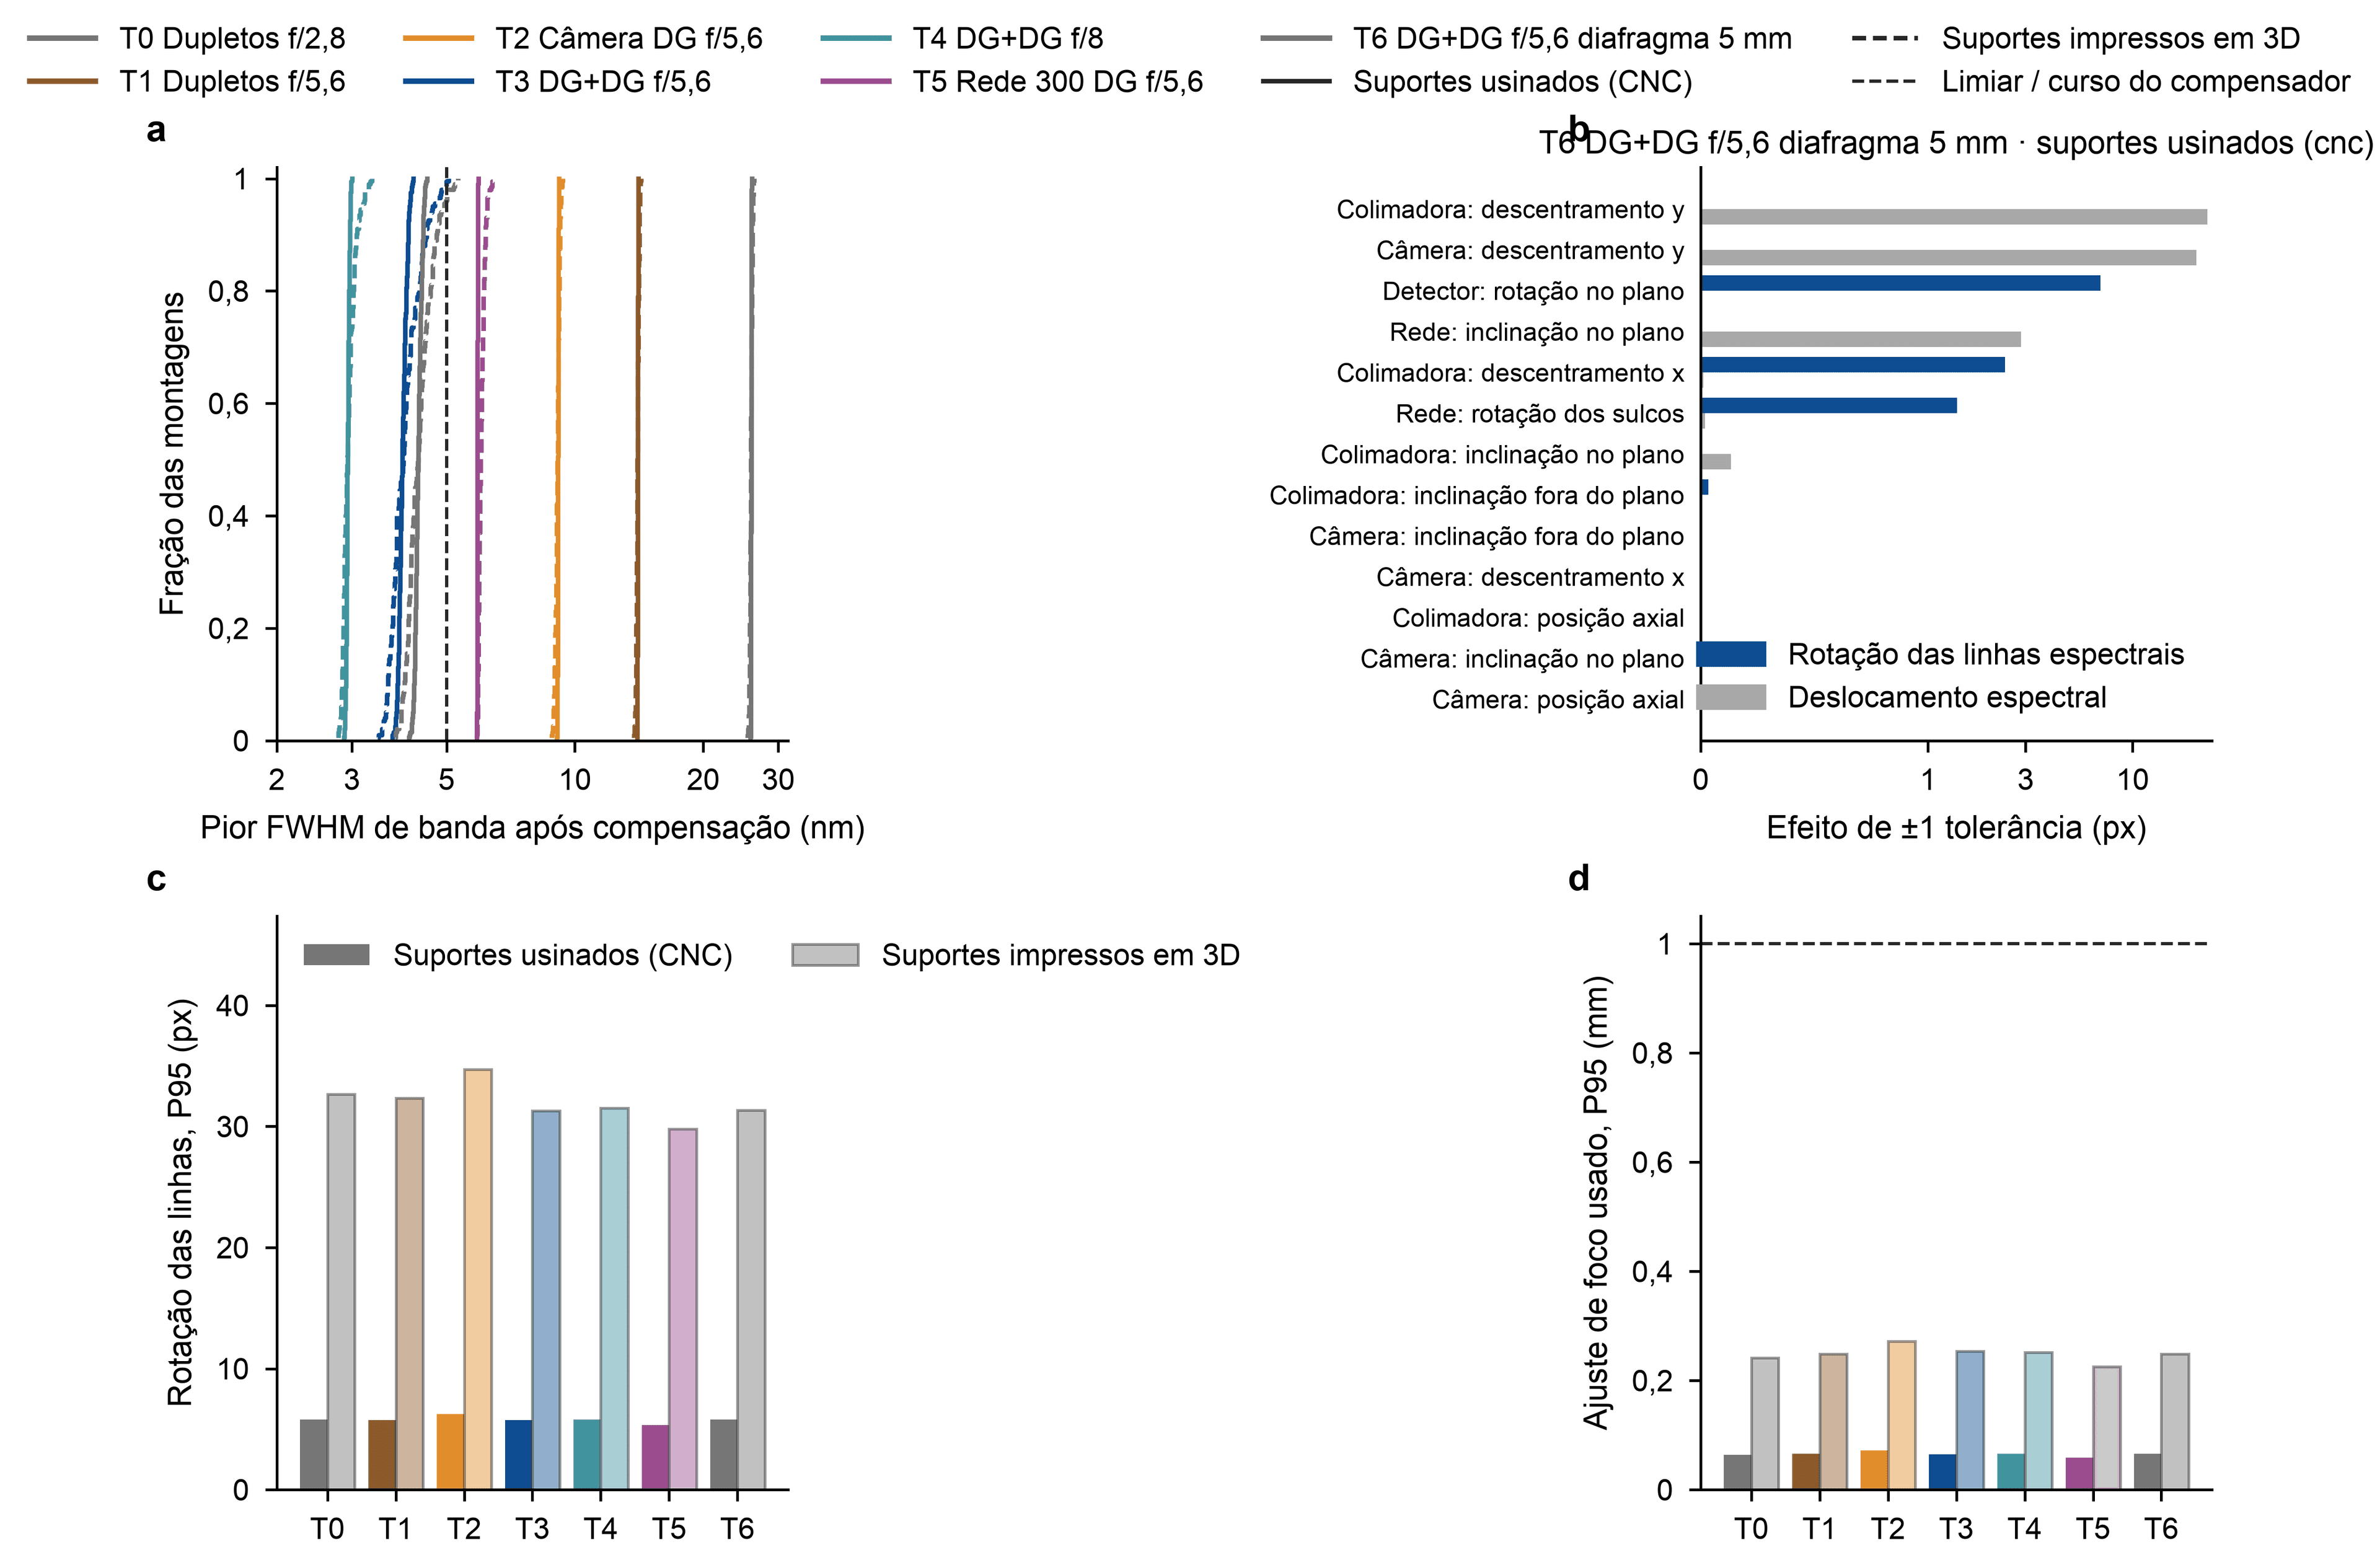
A sensibilidade do T6 identificou a rotação do detector de ±0,2° como responsável, na varredura individual, por até 7,0 pixels de rotação das linhas e 11,3 pixels de keystone. A rotação dos sulcos da rede acrescentou até 10,4 pixels de keystone. O descentramento de 0,05 mm na colimadora deslocou o espectro em 23,3 pixels e acrescentou 0,16 nm à FWHM. Essas métricas distinguem deslocamento da calibração espectral de alargamento da resposta.
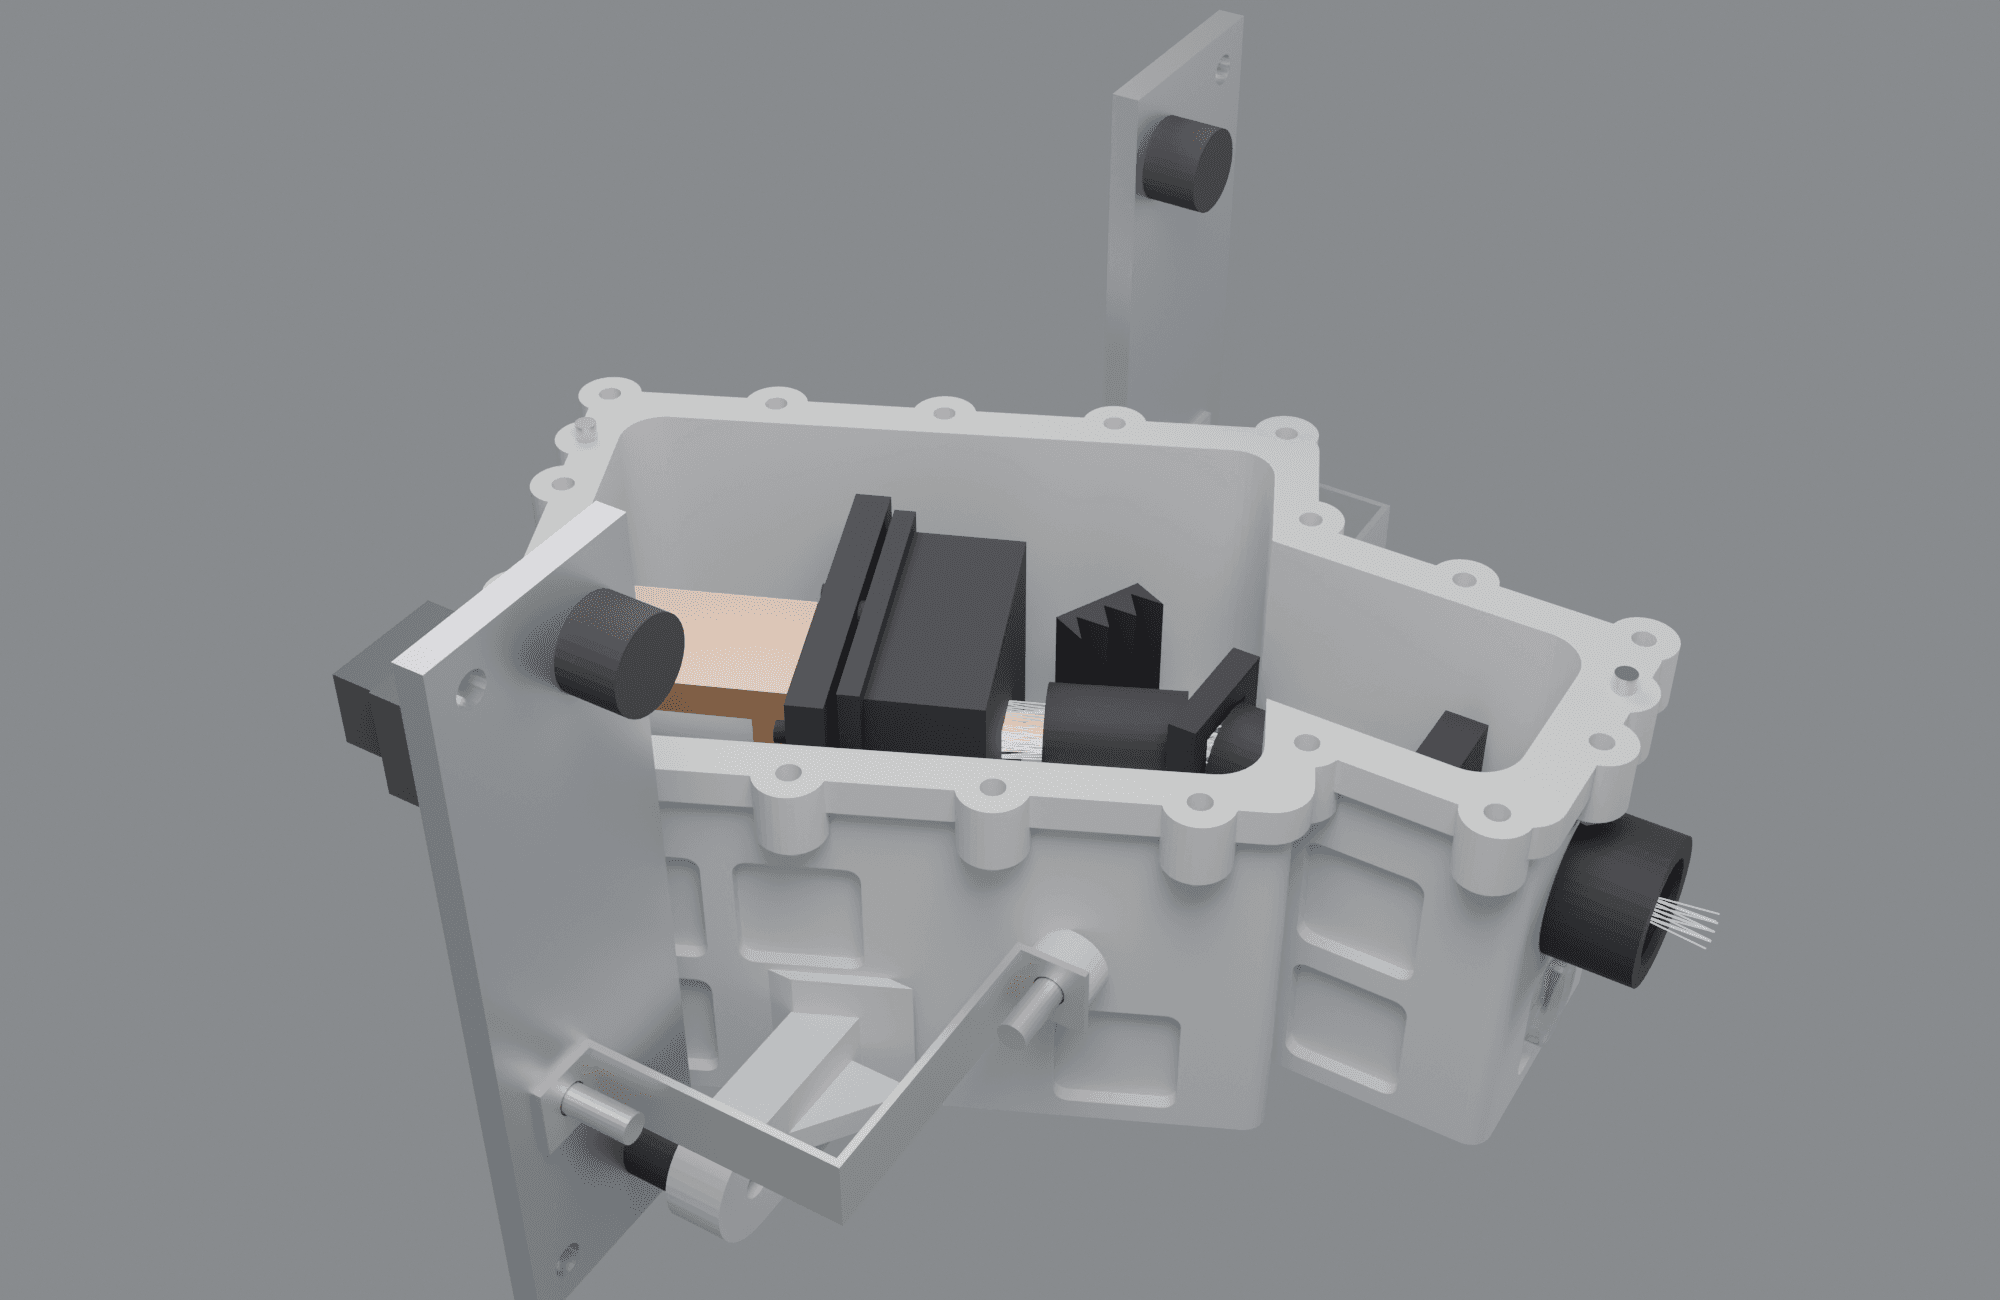
A montagem precisa, portanto, prever ajuste de rotação e foco com linhas de referência. Smile, deslocamentos e rotações residuais devem ser caracterizados na calibração. A carcaça optomecânica incorporou esses ajustes ao plano de alinhamento, ainda sem ensaio registrado.
Definição do ponto de operação radiométrico
Com a óptica T6 fixa, o estudo variou velocidade, agrupamento espacial e largura da fenda. O cálculo manteve o cenário de iluminação e dossel usado na comparação. As mudanças aumentaram o sinal integrado por amostra ao custo de alterar a amostragem espacial, a resposta espectral ou a cobertura.
| Opção | SNR mínimo na borda | Pior FWHM (nm) | GSD transversal (cm) | Passo ao longo do voo (cm) | Exposição (ms) | Cobertura idealizada (ha/h) |
|---|---|---|---|---|---|---|
| Condição inicial | 28 | 3,9 | 5,1 | 13,2 | 26,3 | 41,9 |
| Velocidade de 3 m/s | 38 | 3,9 | 5,1 | 13,2 | 43,9 | 25,1 |
| Binning de oito pixels | 39 | 3,9 | 10,1 | 13,2 | 26,3 | 41,9 |
| Fenda de 35 µm | 42 | 4,2 | 5,1 | 18,4 | 36,8 | 41,9 |
| 3 m/s e binning de oito pixels | 53 | 3,9 | 10,1 | 13,2 | 43,9 | 25,1 |
| 3 m/s, binning de oito pixels e fenda de 35 µm | 70 | 4,2 | 10,1 | 18,4 | 50,0 | 25,1 |
As três alterações isoladas mantiveram o mínimo de SNR abaixo de 50. A combinação de voo a 3 m/s e agrupamento de oito pixels alcançou 53, atendendo sem reserva. Com a fenda de 35 µm, o mínimo chegou a 70 e atendeu com reserva. Esse foi o ponto de operação selecionado.
O compromisso ficou explícito: a amostragem transversal passou de 5,1 para 10,1 cm, o passo ao longo do voo de 13,2 para 18,4 cm e a pior FWHM de 3,9 para 4,2 nm. A cobertura idealizada caiu de 41,9 para 25,1 ha/h com a redução de velocidade. Essa cobertura considera faixa e velocidade, sem contabilizar curvas, sobreposição, deslocamento ou autonomia; não é produtividade medida em missão.
O SNR de 70 pertence a essa execução e às hipóteses radiométricas adotadas. O post geral do simulador reúne outras execuções e produtos, com diferenças de métricas e configurações que precisam ser preservadas. Valores de centro e borda, painel e dossel, ou grades ópticas diferentes não devem ser combinados como uma única especificação.
Integração óptica e requisitos ainda abertos
O T6 permaneceu com faixa de aproximadamente 399–975 nm no detector. O registro aponta deslocar o comprimento de onda central para cerca de 712 nm ou reduzir a focal da câmera para cerca de 18 mm como caminhos para alcançar 1000 nm. Essas mudanças exigem repetir o traçado, o cálculo radiométrico e a análise de montagem; o requisito não foi fechado pelo ponto de operação selecionado.
O projeto também definiu uma placa de filtro separador de ordens com 1 mm de espessura, cobrindo o detector, a 0,8 mm dele. O revestimento passa a atuar na região espectral correspondente a 600 nm, com corte em 540 nm. A decisão procura bloquear a sobreposição de segunda ordem sem excluir o visível de primeira ordem. A resposta real do filtro e da rede precisa ser caracterizada no conjunto construído.
A integração na carcaça identificou outro compromisso: a distância de 5 mm entre rede e câmera é curta para as células e para uma armadilha de luz espúria. Uma varredura separada com o T3 encontrou passagem livre para a ordem zero apenas perto de 22 mm, quando a vinhetagem atingiu 100% com a lente considerada. Essa varredura usou outro domínio de avaliação; seus 45% de vinhetagem a 5 mm não contradizem diretamente os 12% do T3 na tabela restrita ao detector e à fenda útil.
O desenho preliminar manteve o afastamento curto, com máscara, tratamento interno e armadilhas onde há espaço. A revisão de uma lente de câmera com abertura maior continua pendente. A proteção contra chegada direta ao detector não quantifica reflexões secundárias ou espalhamento nas células.
Limites do estudo e verificação necessária
A PSF foi aproximada por óptica geométrica e núcleo de Airy, sem cálculo completo de difração ou função de transferência de modulação. A conversão de RMS em FWHM pressupõe forma gaussiana e é aproximada para manchas desfocadas. A vinhetagem usou o diâmetro mecânico como abertura livre, o que pode superestimar a transmissão de lentes comerciais.
As Double Gauss são prescrições de livro-texto escaladas, e os afastamentos entre braços não foram otimizados integralmente. As eficiências de rede e transmissão incluem estimativas; em particular, a alternativa de 300 linhas/mm usa a curva de eficiência da rede de 600 linhas/mm. O SNR previsto para o T5 depende dessa hipótese.
A objetiva ficou fora do Monte Carlo de montagem: seu foco foi considerado ajustável, e o descentramento foi destinado ao orçamento de georreferenciamento. As tolerâncias das demais peças são classes assumidas. O rendimento avalia FWHM e curso de compensação, sem incorporar ensaios de calibração ou limites finais de smile e keystone.
A seleção do T6 sustenta uma arquitetura a investigar, com suporte usinado e ponto de operação definido. A conclusão física depende de uma lente comercial com prescrição ou medição, do fornecimento da fenda de 35 µm e de ensaios de linhas espectrais, transmissão, vinhetagem e SNR. Antes dessas verificações, o atendimento aos limiares permanece condicionado ao modelo.
Reprodução e arquivos do experimento
No ambiente do projeto, o estudo pode ser regenerado com:
uv sync --extra optica
uv run msi-hsi-sensor-sim trade --realizacoes 200
A configuração registra semente 7, condições iniciais, prescrições e classes de tolerância. As saídas ficam em resultados/trade/. O parâmetro --processos controla o paralelismo computacional da execução.
- Configuração das alternativas e tolerâncias.
- Requisitos e critérios do projeto.
- Relatório completo da execução.
- Matriz de requisitos, em CSV.
- Amostras do Monte Carlo de tolerâncias, em CSV.
Esses arquivos documentam entradas e resultados. A reprodução completa requer também o código local, as configurações relacionadas de instrumento e cena e o ambiente de dependências. Não há endereço público do código integral configurado no repositório consultado.
Related reading
Data availability
Resultados do estudo de alternativas do projeto local msi-hsi-sensor-sim, registrados em 13/09/2026 às 21h20 no registro do experimento. Figuras, configurações, matriz de requisitos e amostras de tolerâncias acompanham o post. As ópticas Double Gauss representam prescrições de livro-texto escaladas; não há avaliação de lentes comerciais equivalentes em bancada. O código integral consultado não tem endereço público configurado.