O msi-hsi-sensor-sim reúne a cadeia de um imageador hiperespectral push-broom para VANTs: cena, iluminação, espectrógrafo, detector, calibração e análise. O objetivo é escolher parâmetros de projeto e antecipar compromissos de desempenho antes de construir o instrumento com componentes comerciais (COTS).
Este é um projeto virtual e estudo de simulação. Os números de resolução, SNR e erro de reflectância são previsões condicionadas aos modelos e parâmetros adotados. Os desenhos de carcaça, placas e integração ao VANT também são modelos de projeto; sua existência não demonstra um protótipo físico validado.
Na série, este trabalho amplia o projeto óptico inicial, conectando a óptica à simulação da vegetação e ao processamento espectral. O instrumento atual usa outras focais, detector e condições de operação; os valores dos dois projetos não devem ser combinados.
Da cena à reflectância estimada
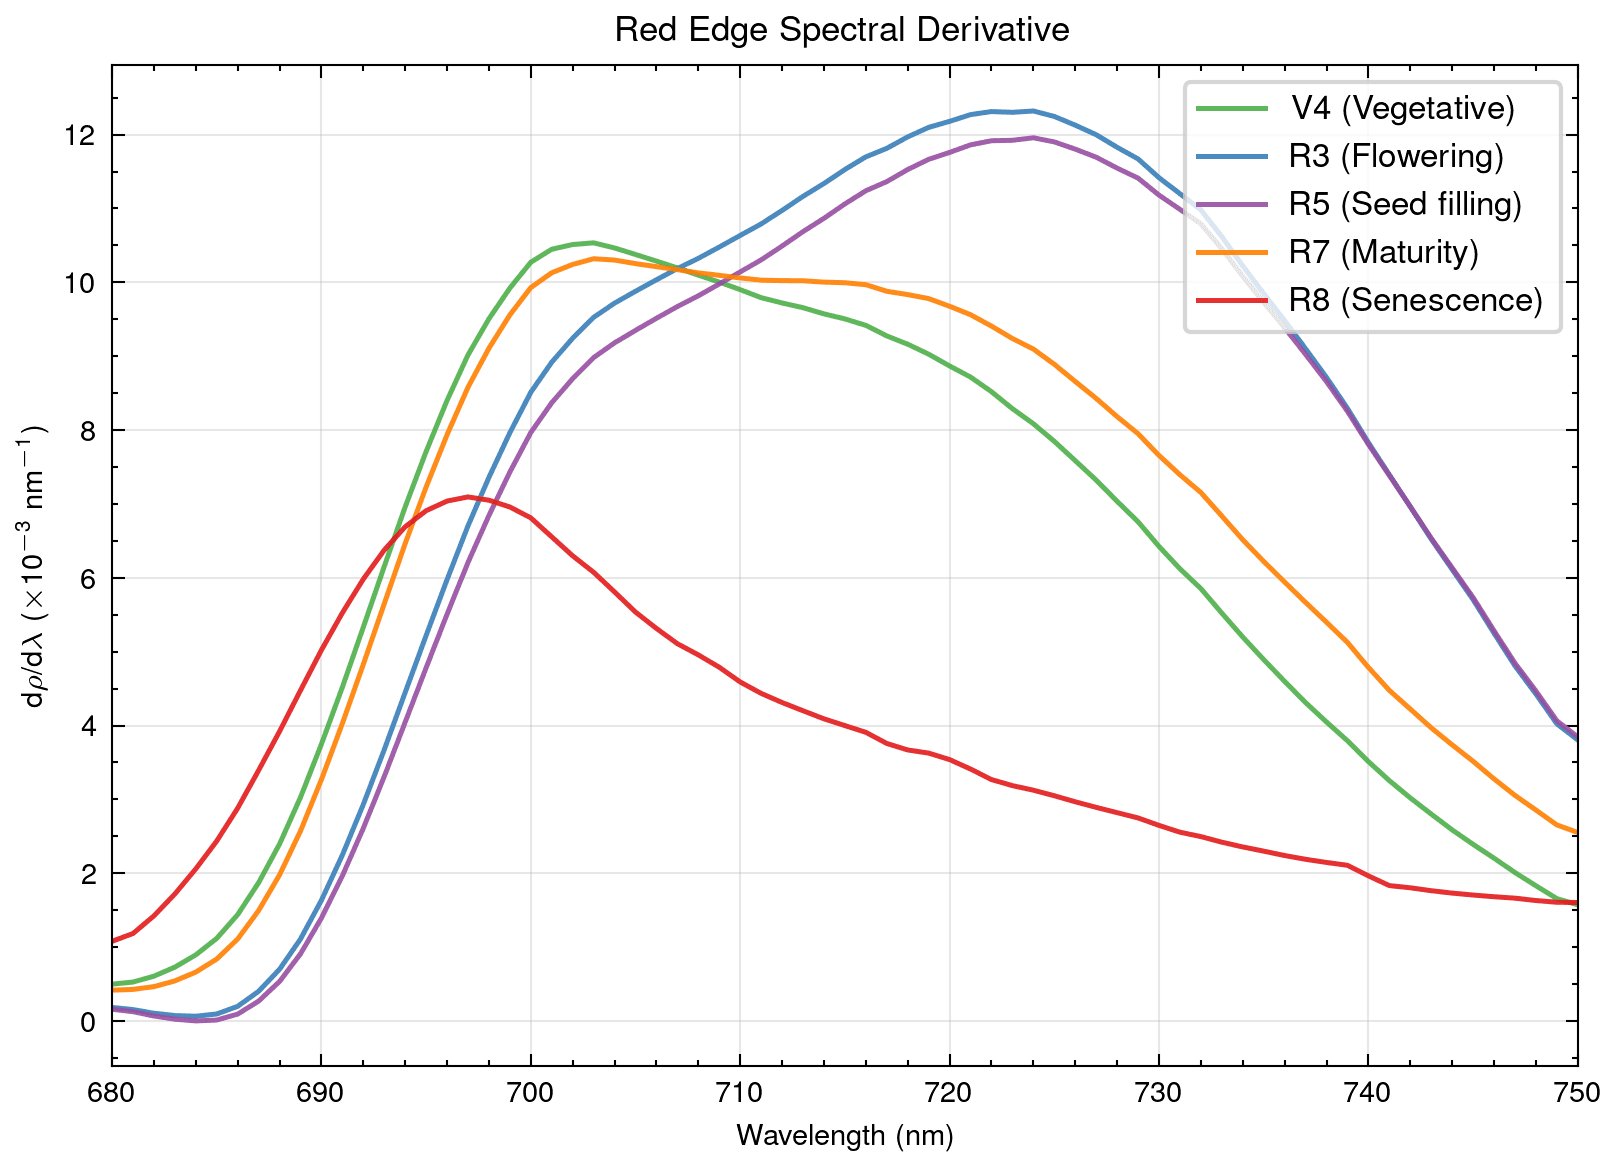
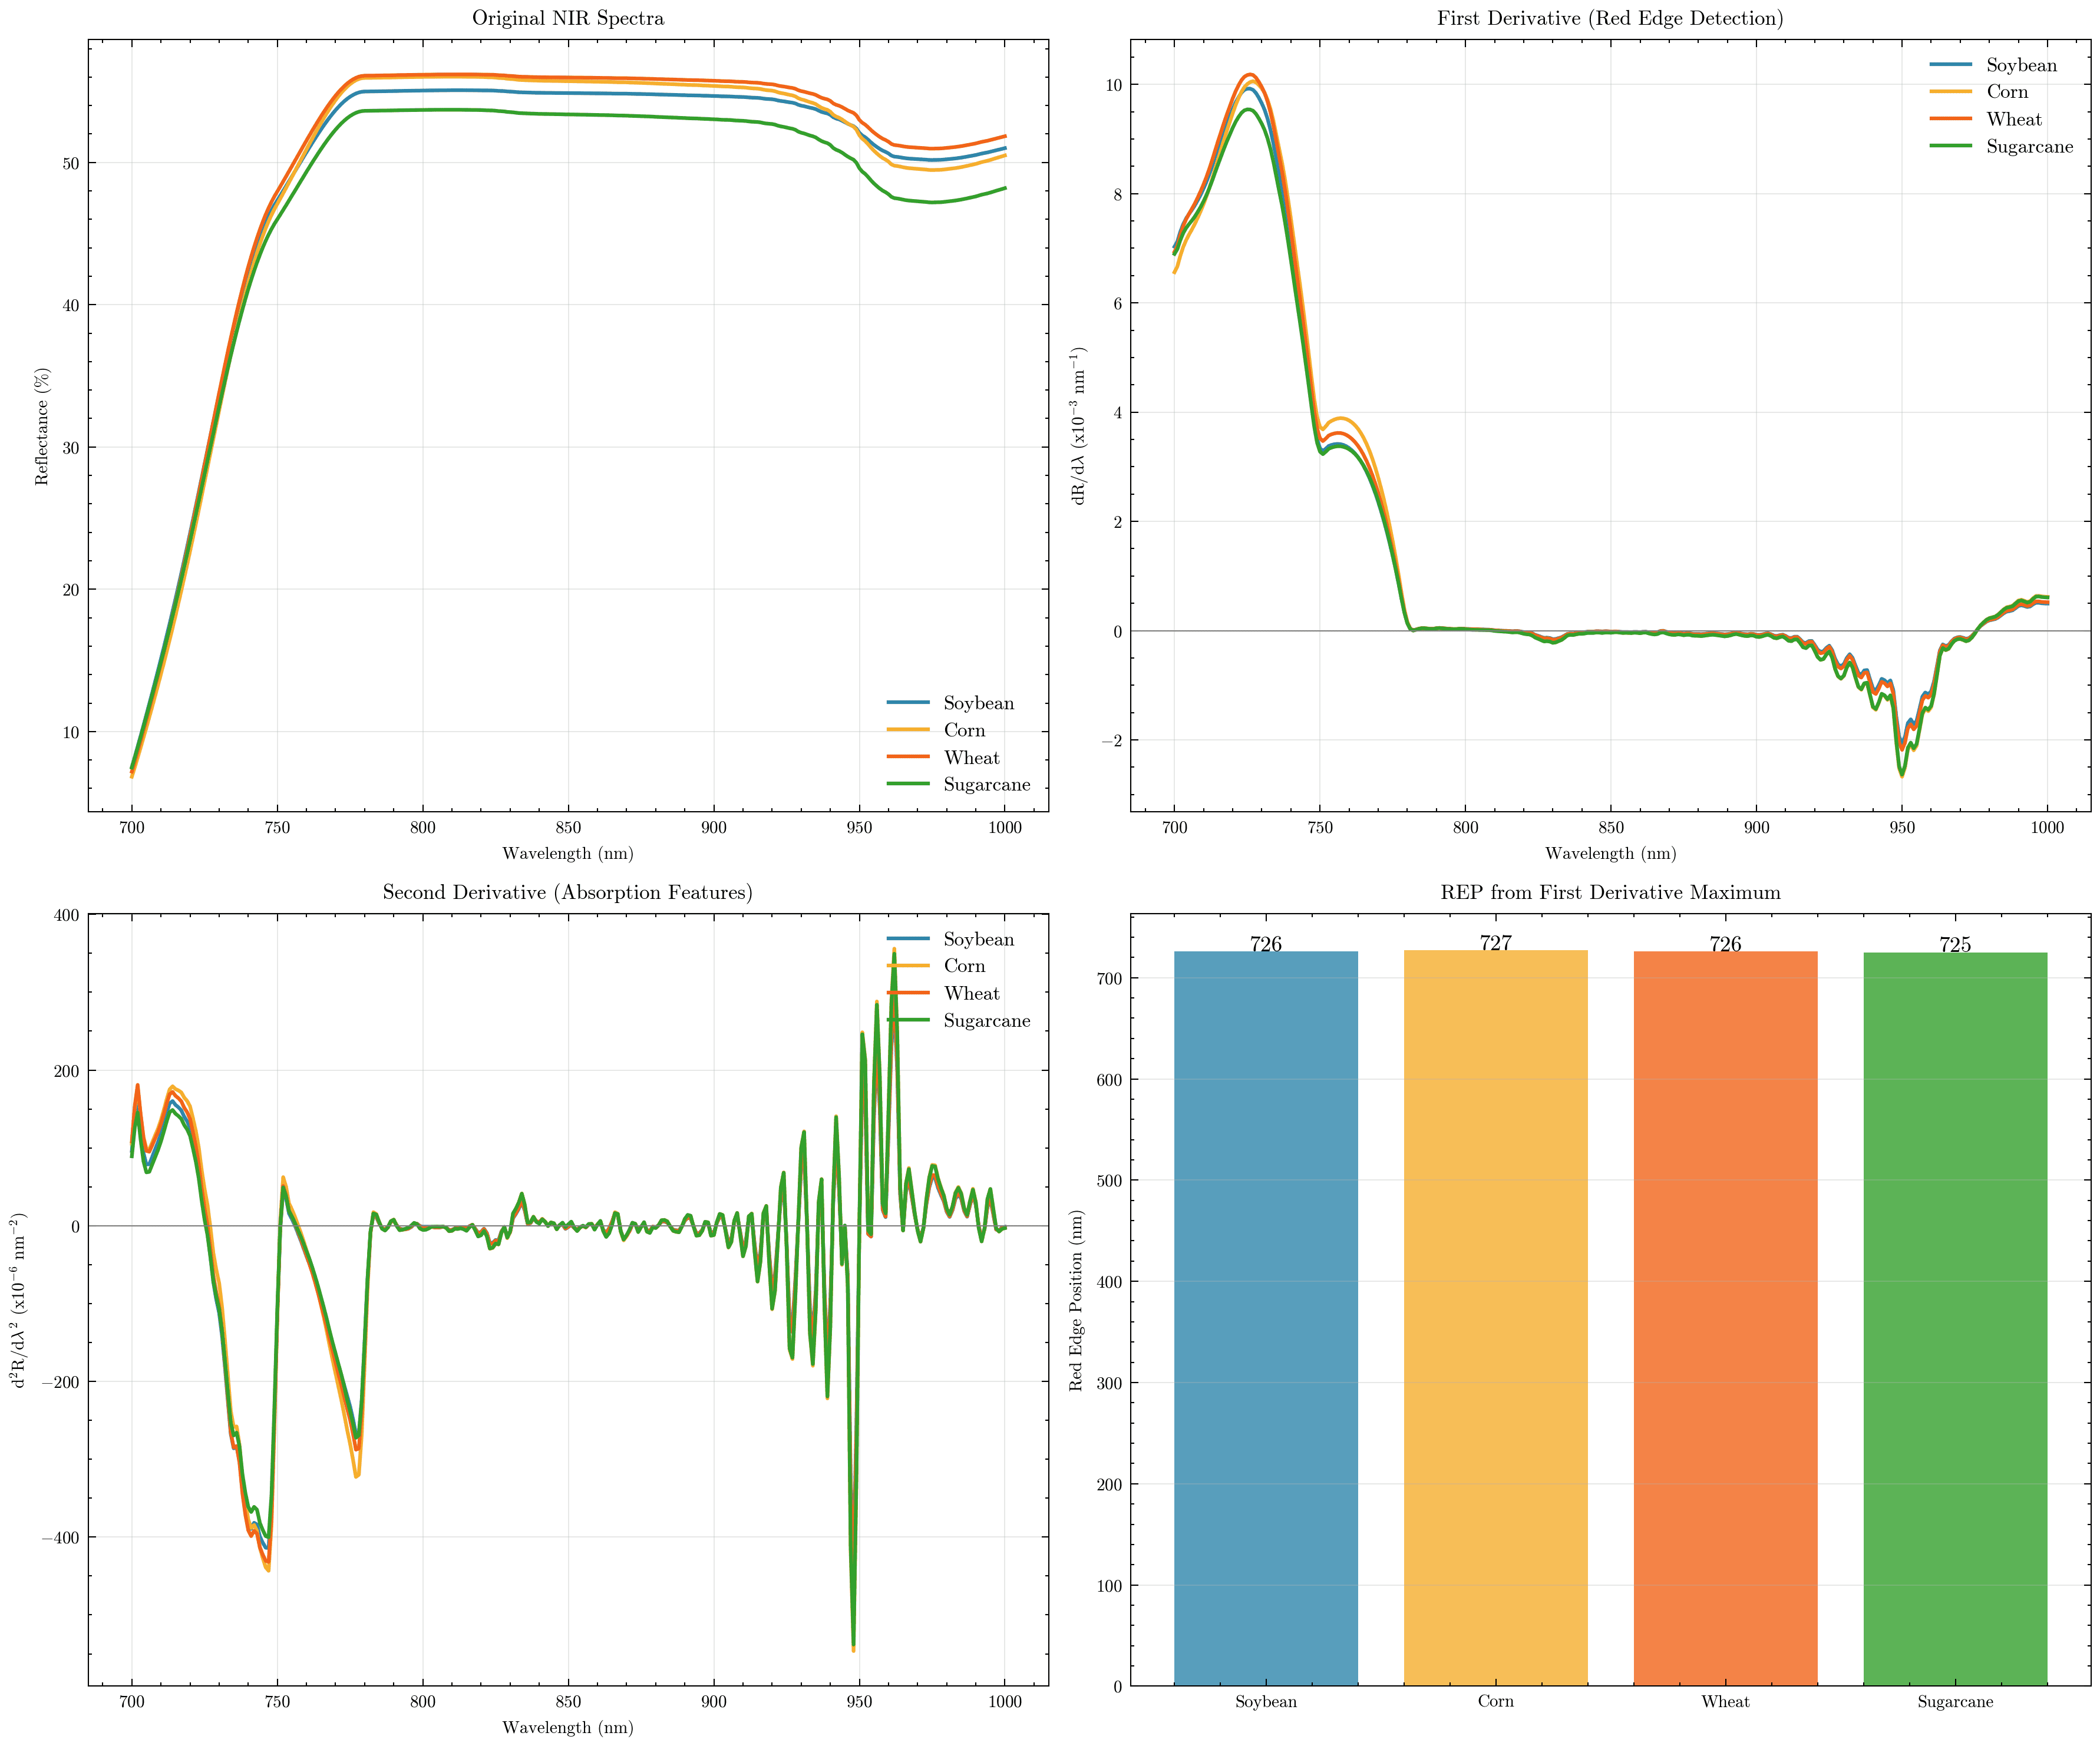
A cadeia começa com PROSPECT-D + 4SAIL, que descrevem a resposta das folhas e do dossel. A iluminação vem da posição solar e do SPECTRL2 em pvlib, com refinamento espectral a 1 nm usando a estrutura da ASTM G173. As componentes direta e difusa usam fatores de reflectância distintos do modelo de dossel.
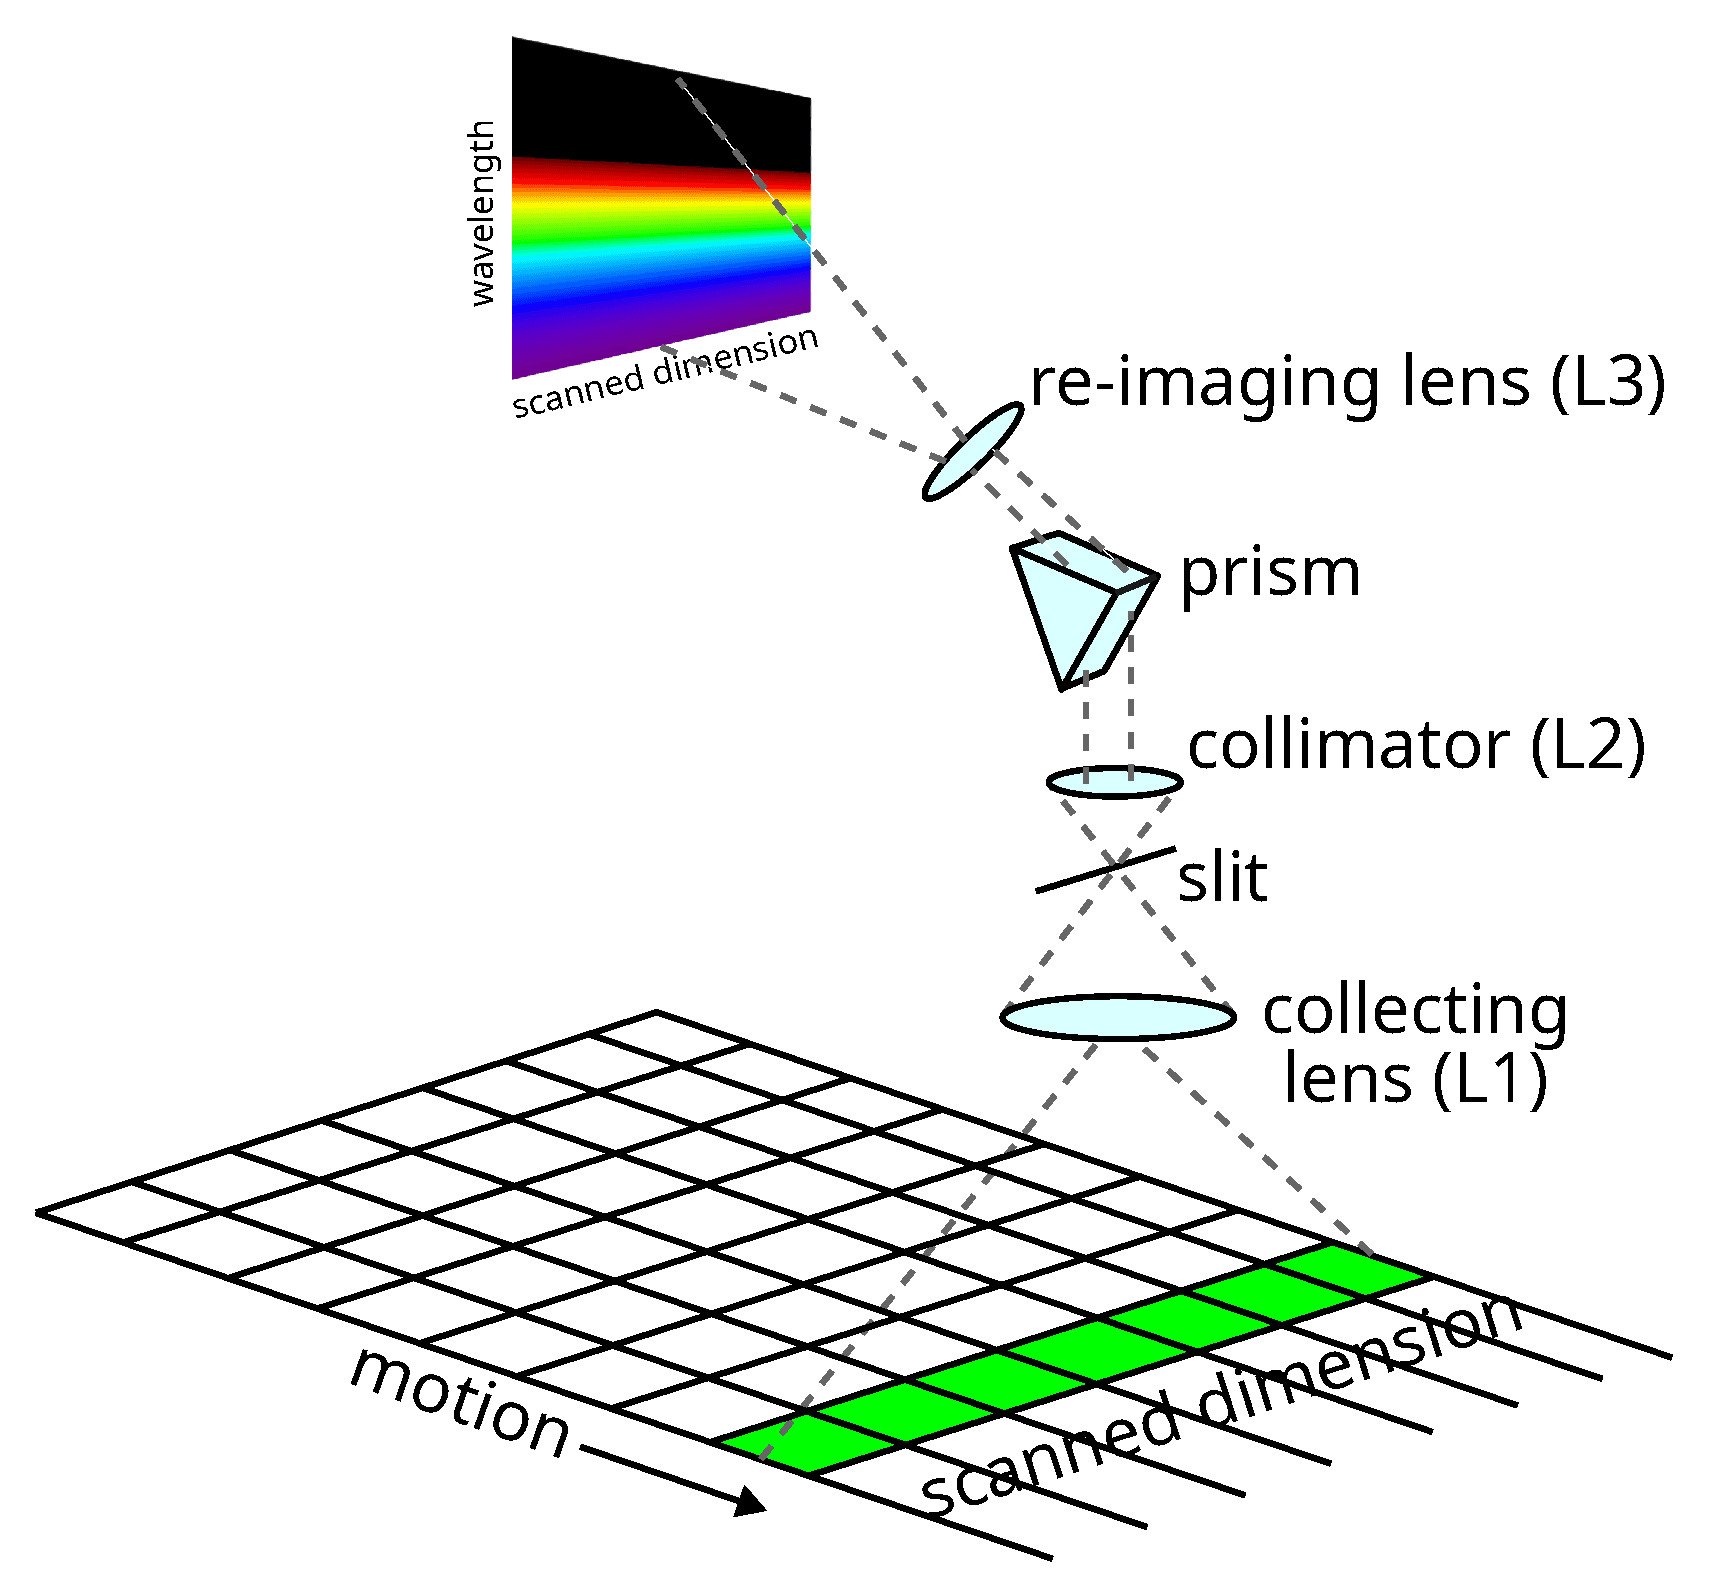
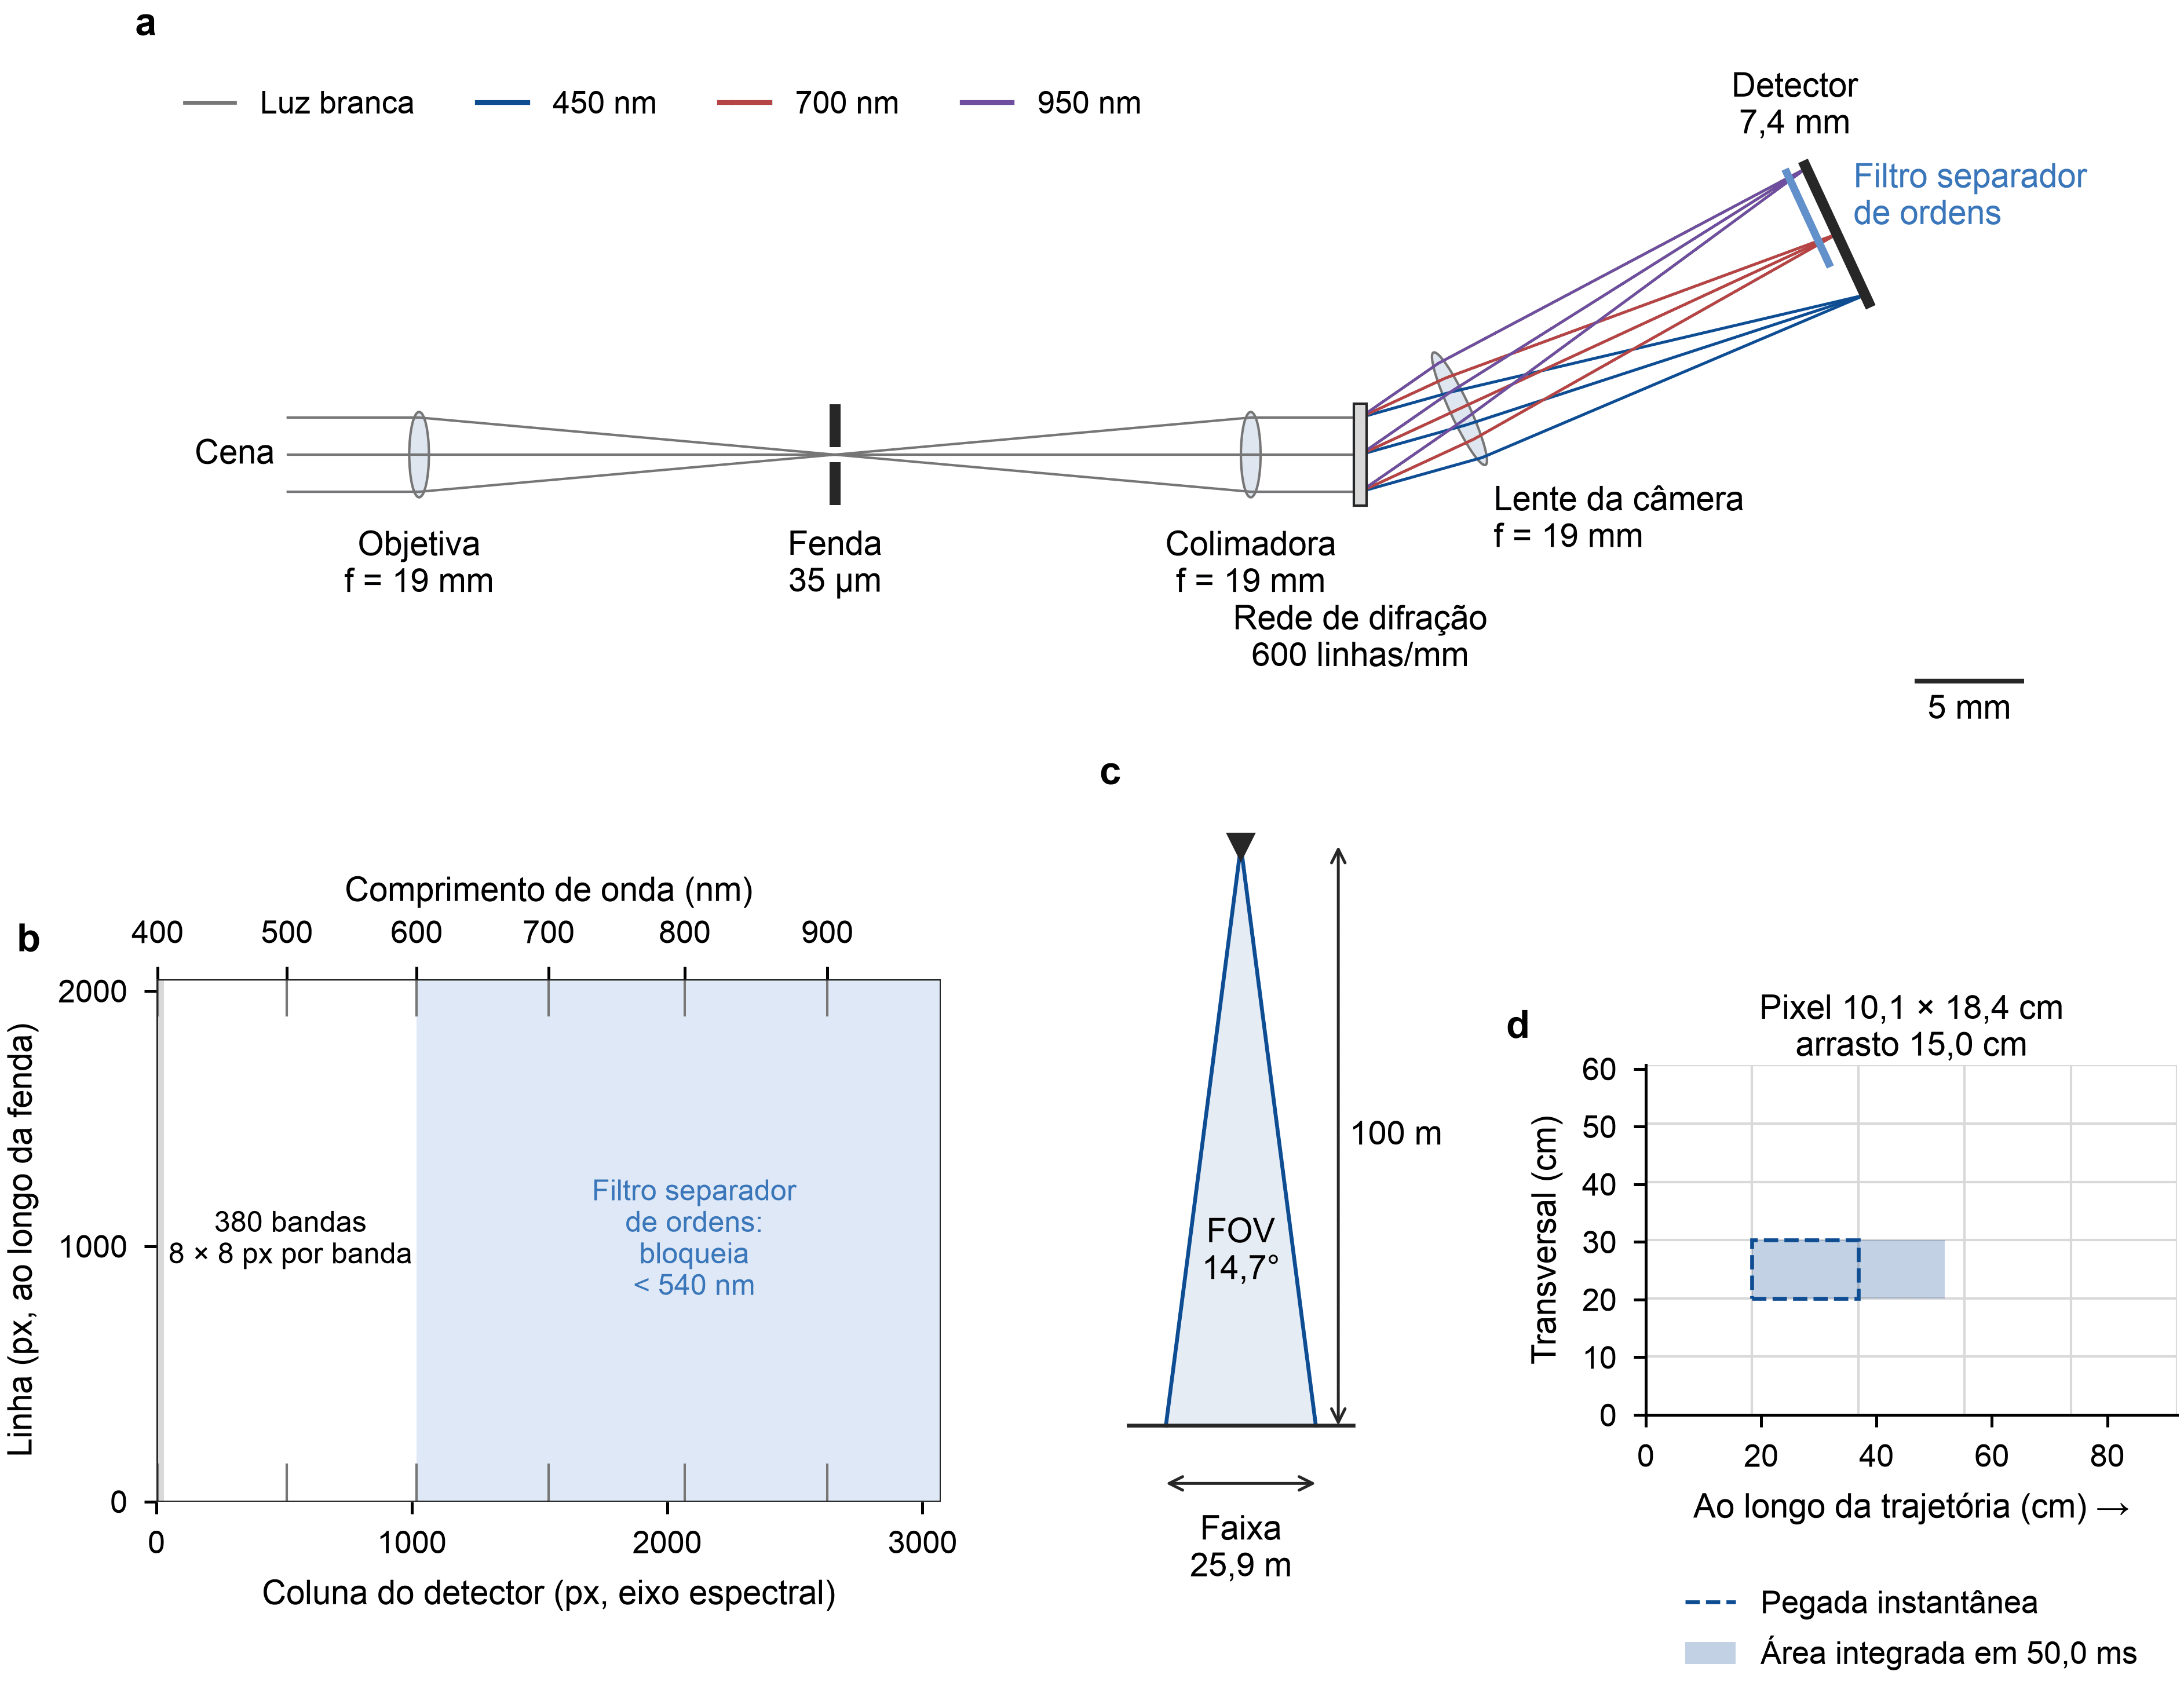
A radiância entra pela objetiva e pela fenda. Uma rede de difração separa os comprimentos de onda; a lente da câmera forma o espectro sobre o CMOS monocromático. A resposta de uma banda combina a imagem da fenda, a PSF óptica e o intervalo integrado pelos pixels:
O detector segue um modelo linear EMVA 1288, incluindo ruído de fótons, corrente de escuro, leitura e quantização. Escuro, painel e alvo são simulados por Monte Carlo para estimar a reflectância, seus erros e a razão sinal-ruído. Nos resultados de vegetação apresentados aqui, são 300 realizações por cenário.
Ponto de operação do instrumento
A configuração principal usa o Sony IMX178 e o projeto óptico T6: objetiva de dupleto com diafragma deslocado, colimadora e câmera Double Gauss, rede de 600 linhas/mm e filtro separador de ordens.
Os resultados abaixo vêm da execução de vegetação registrada em 14/09/2026, com voo a 3 m/s, altitude de 100 m, fenda de 35 µm e binning de 8 pixels.
| Grandeza | Previsão nominal |
|---|---|
| Focais da objetiva / colimadora / câmera | 19 / 19 / 19 mm |
| Abertura e transmissão óptica | f/5,6; 0,63 |
| Bandas efetivas | 380, de 406,2 a 974,6 nm |
| Intervalo entre bandas | 1,50 nm |
| FWHM em 450 / 700 / 950 nm | 3,08 / 3,12 / 3,04 nm |
| GSD transversal / passo ao longo do voo | 10,1 / 18,4 cm |
| Período entre quadros | 61,4 ms; 16,3 Hz |
| Exposição | 50 ms, no máximo configurado |
| SNR do painel em 450 / 700 / 950 nm | 572 / 610 / 108 |
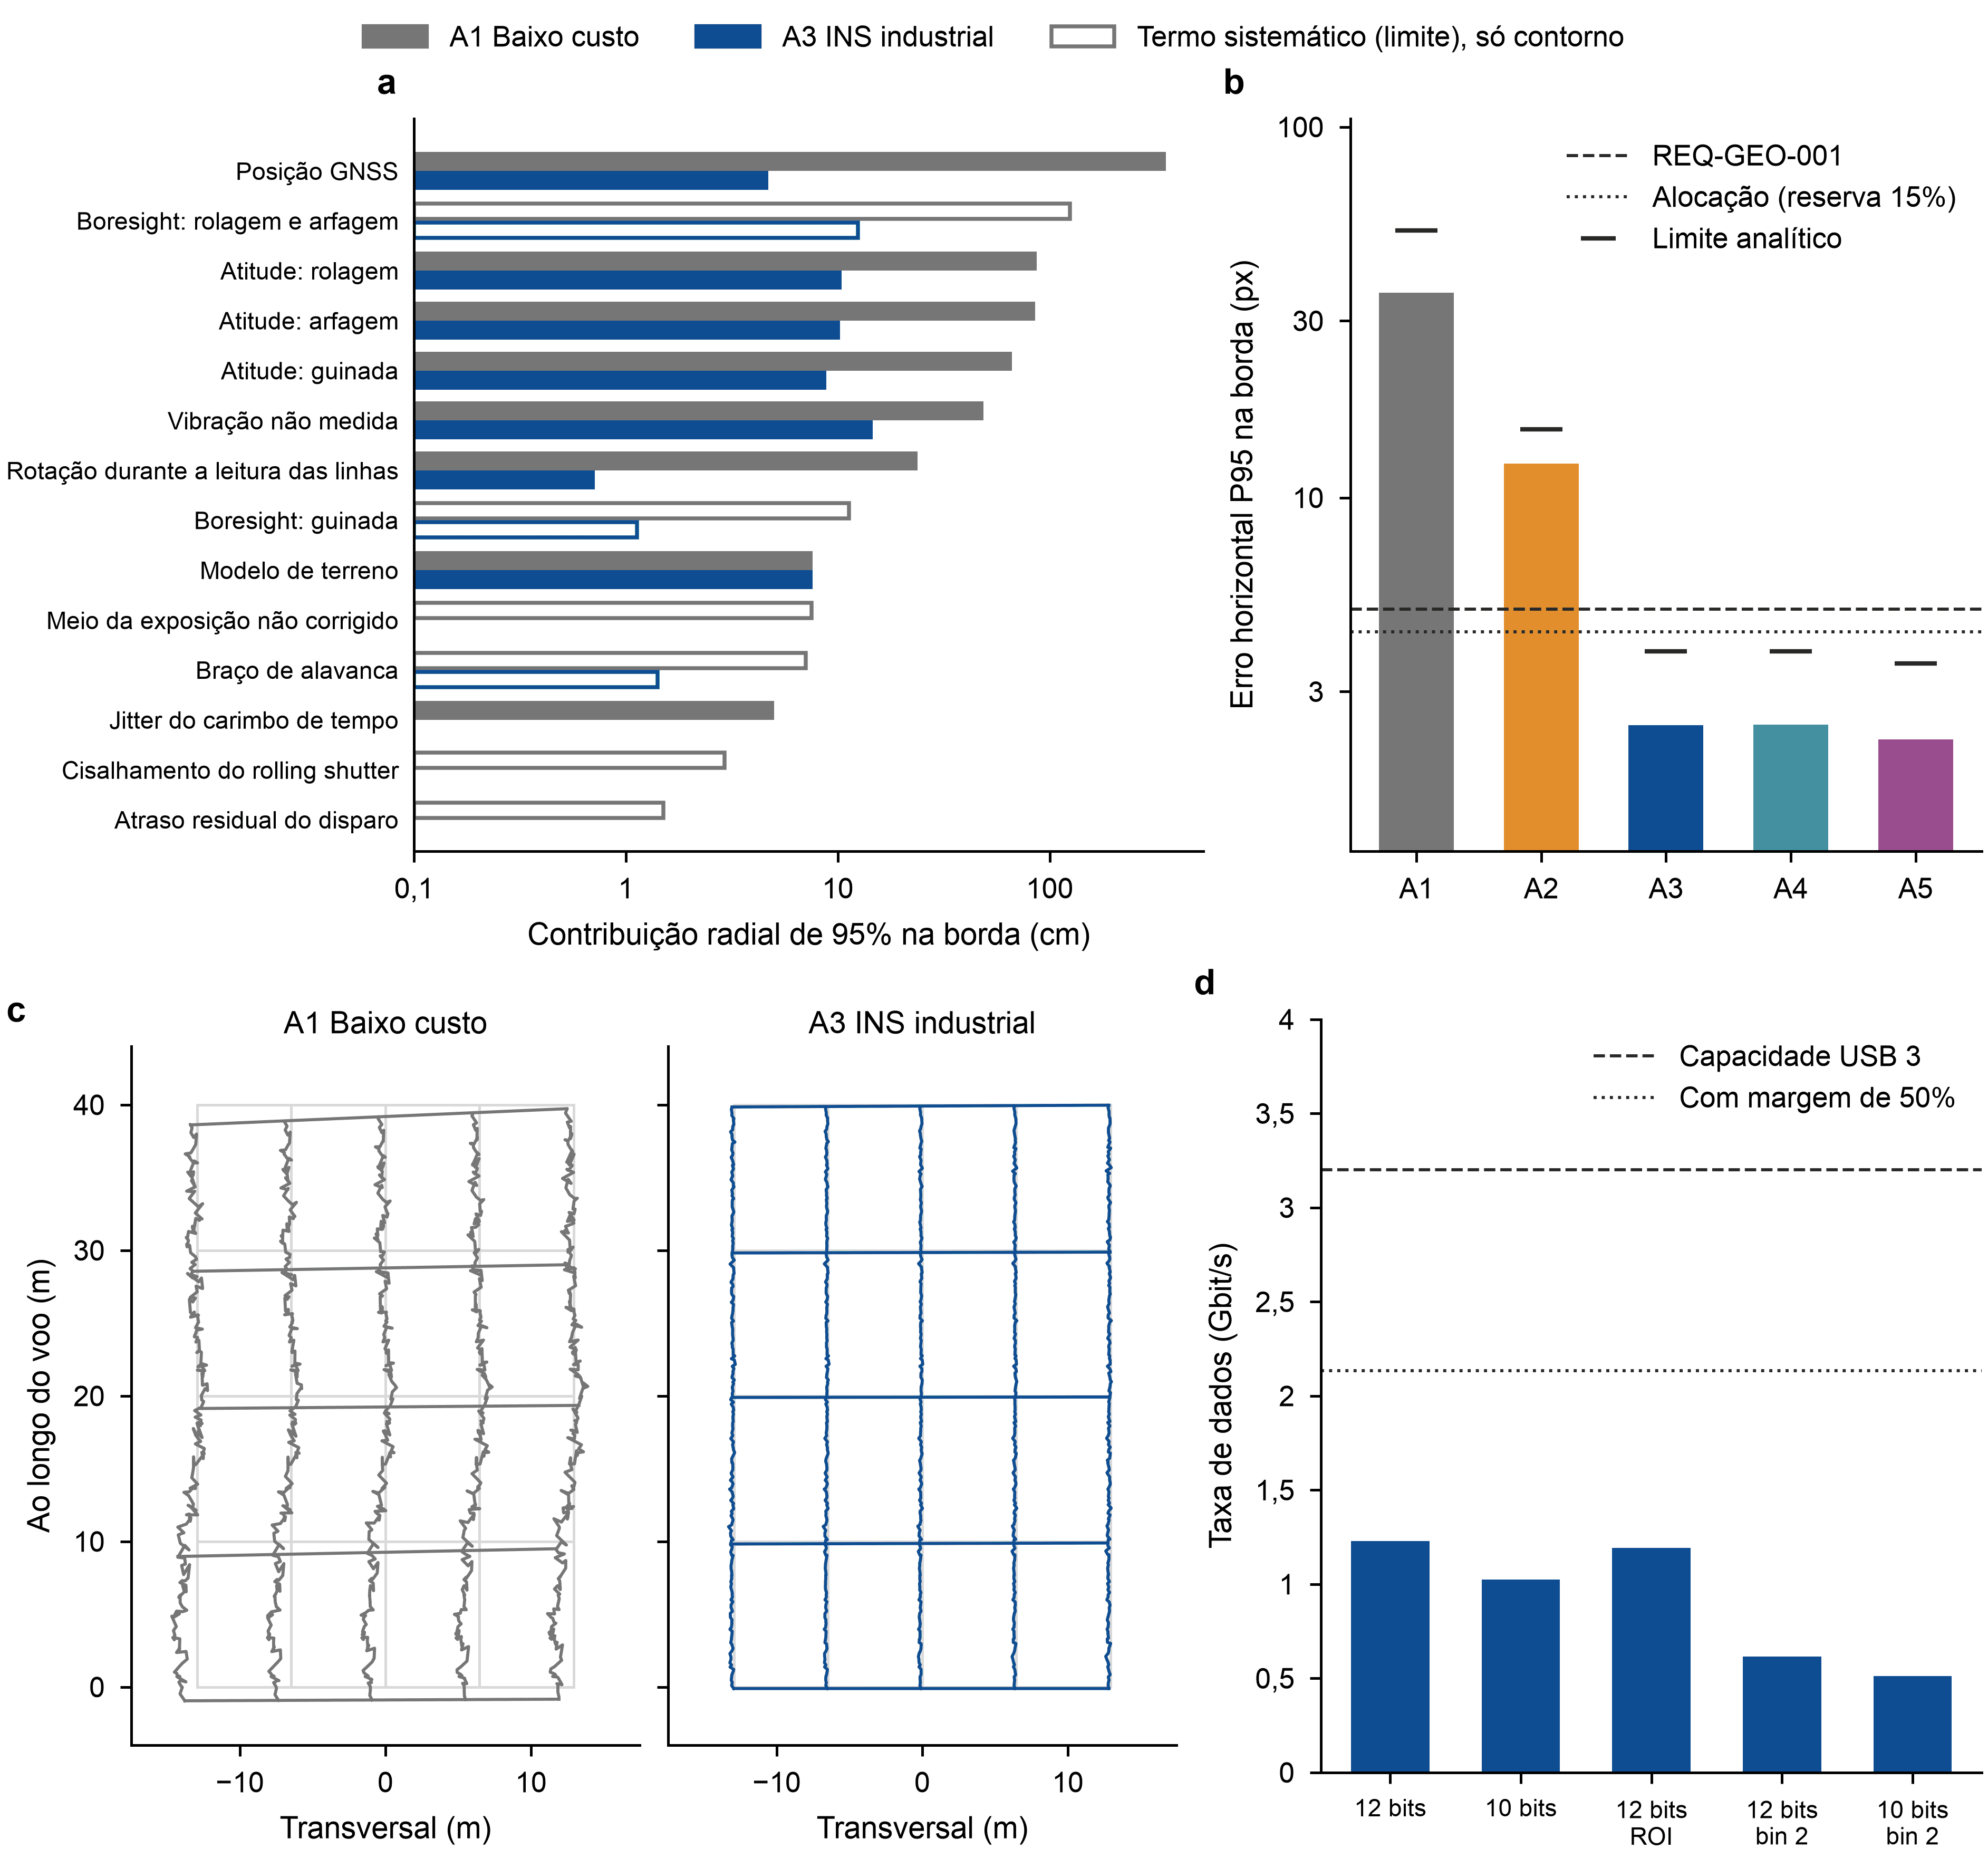
Intervalo entre bandas não é resolução espectral. O espectro é amostrado a cada 1,50 nm, mas a largura da resposta de uma banda é próxima de 3 nm nesses comprimentos de onda. A pegada também não é quadrada: durante 50 ms, o movimento a 3 m/s acrescenta 15 cm de arrasto à integração espacial.
O desenho óptico decide a resolução
O Optiland traça prescrições de lentes e mede PSF, foco, vinhetagem, smile e keystone. A posição e a inclinação do detector são ajustadas para reduzir o RMS espectral médio. A curva de PSF do projeto escolhido alimenta o simulador, em vez de ser substituída por uma largura ideal constante.
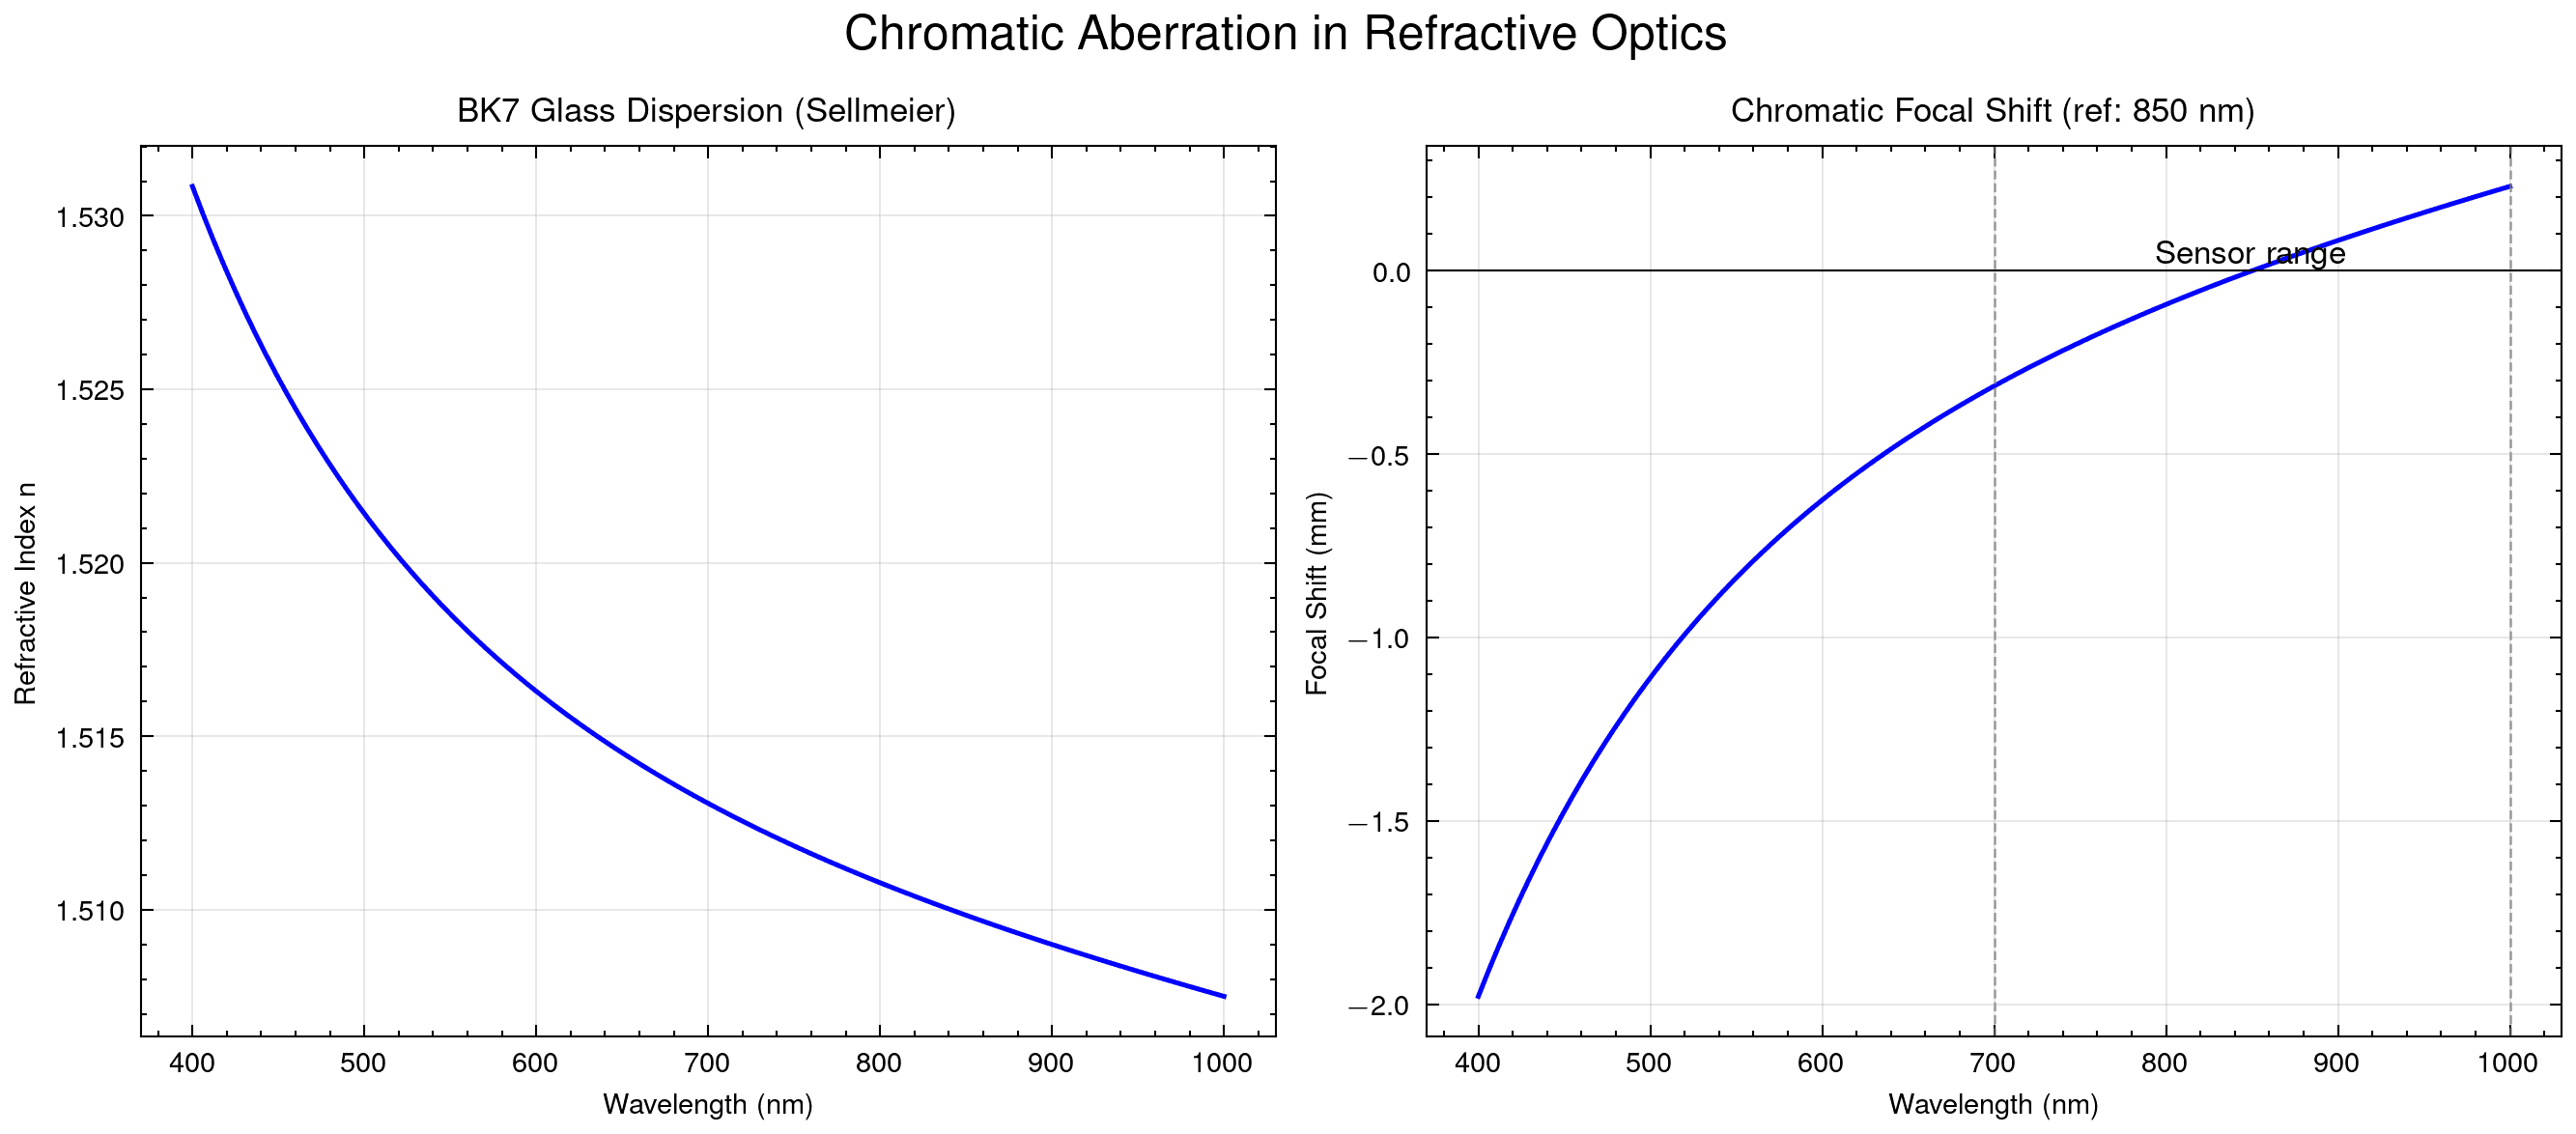
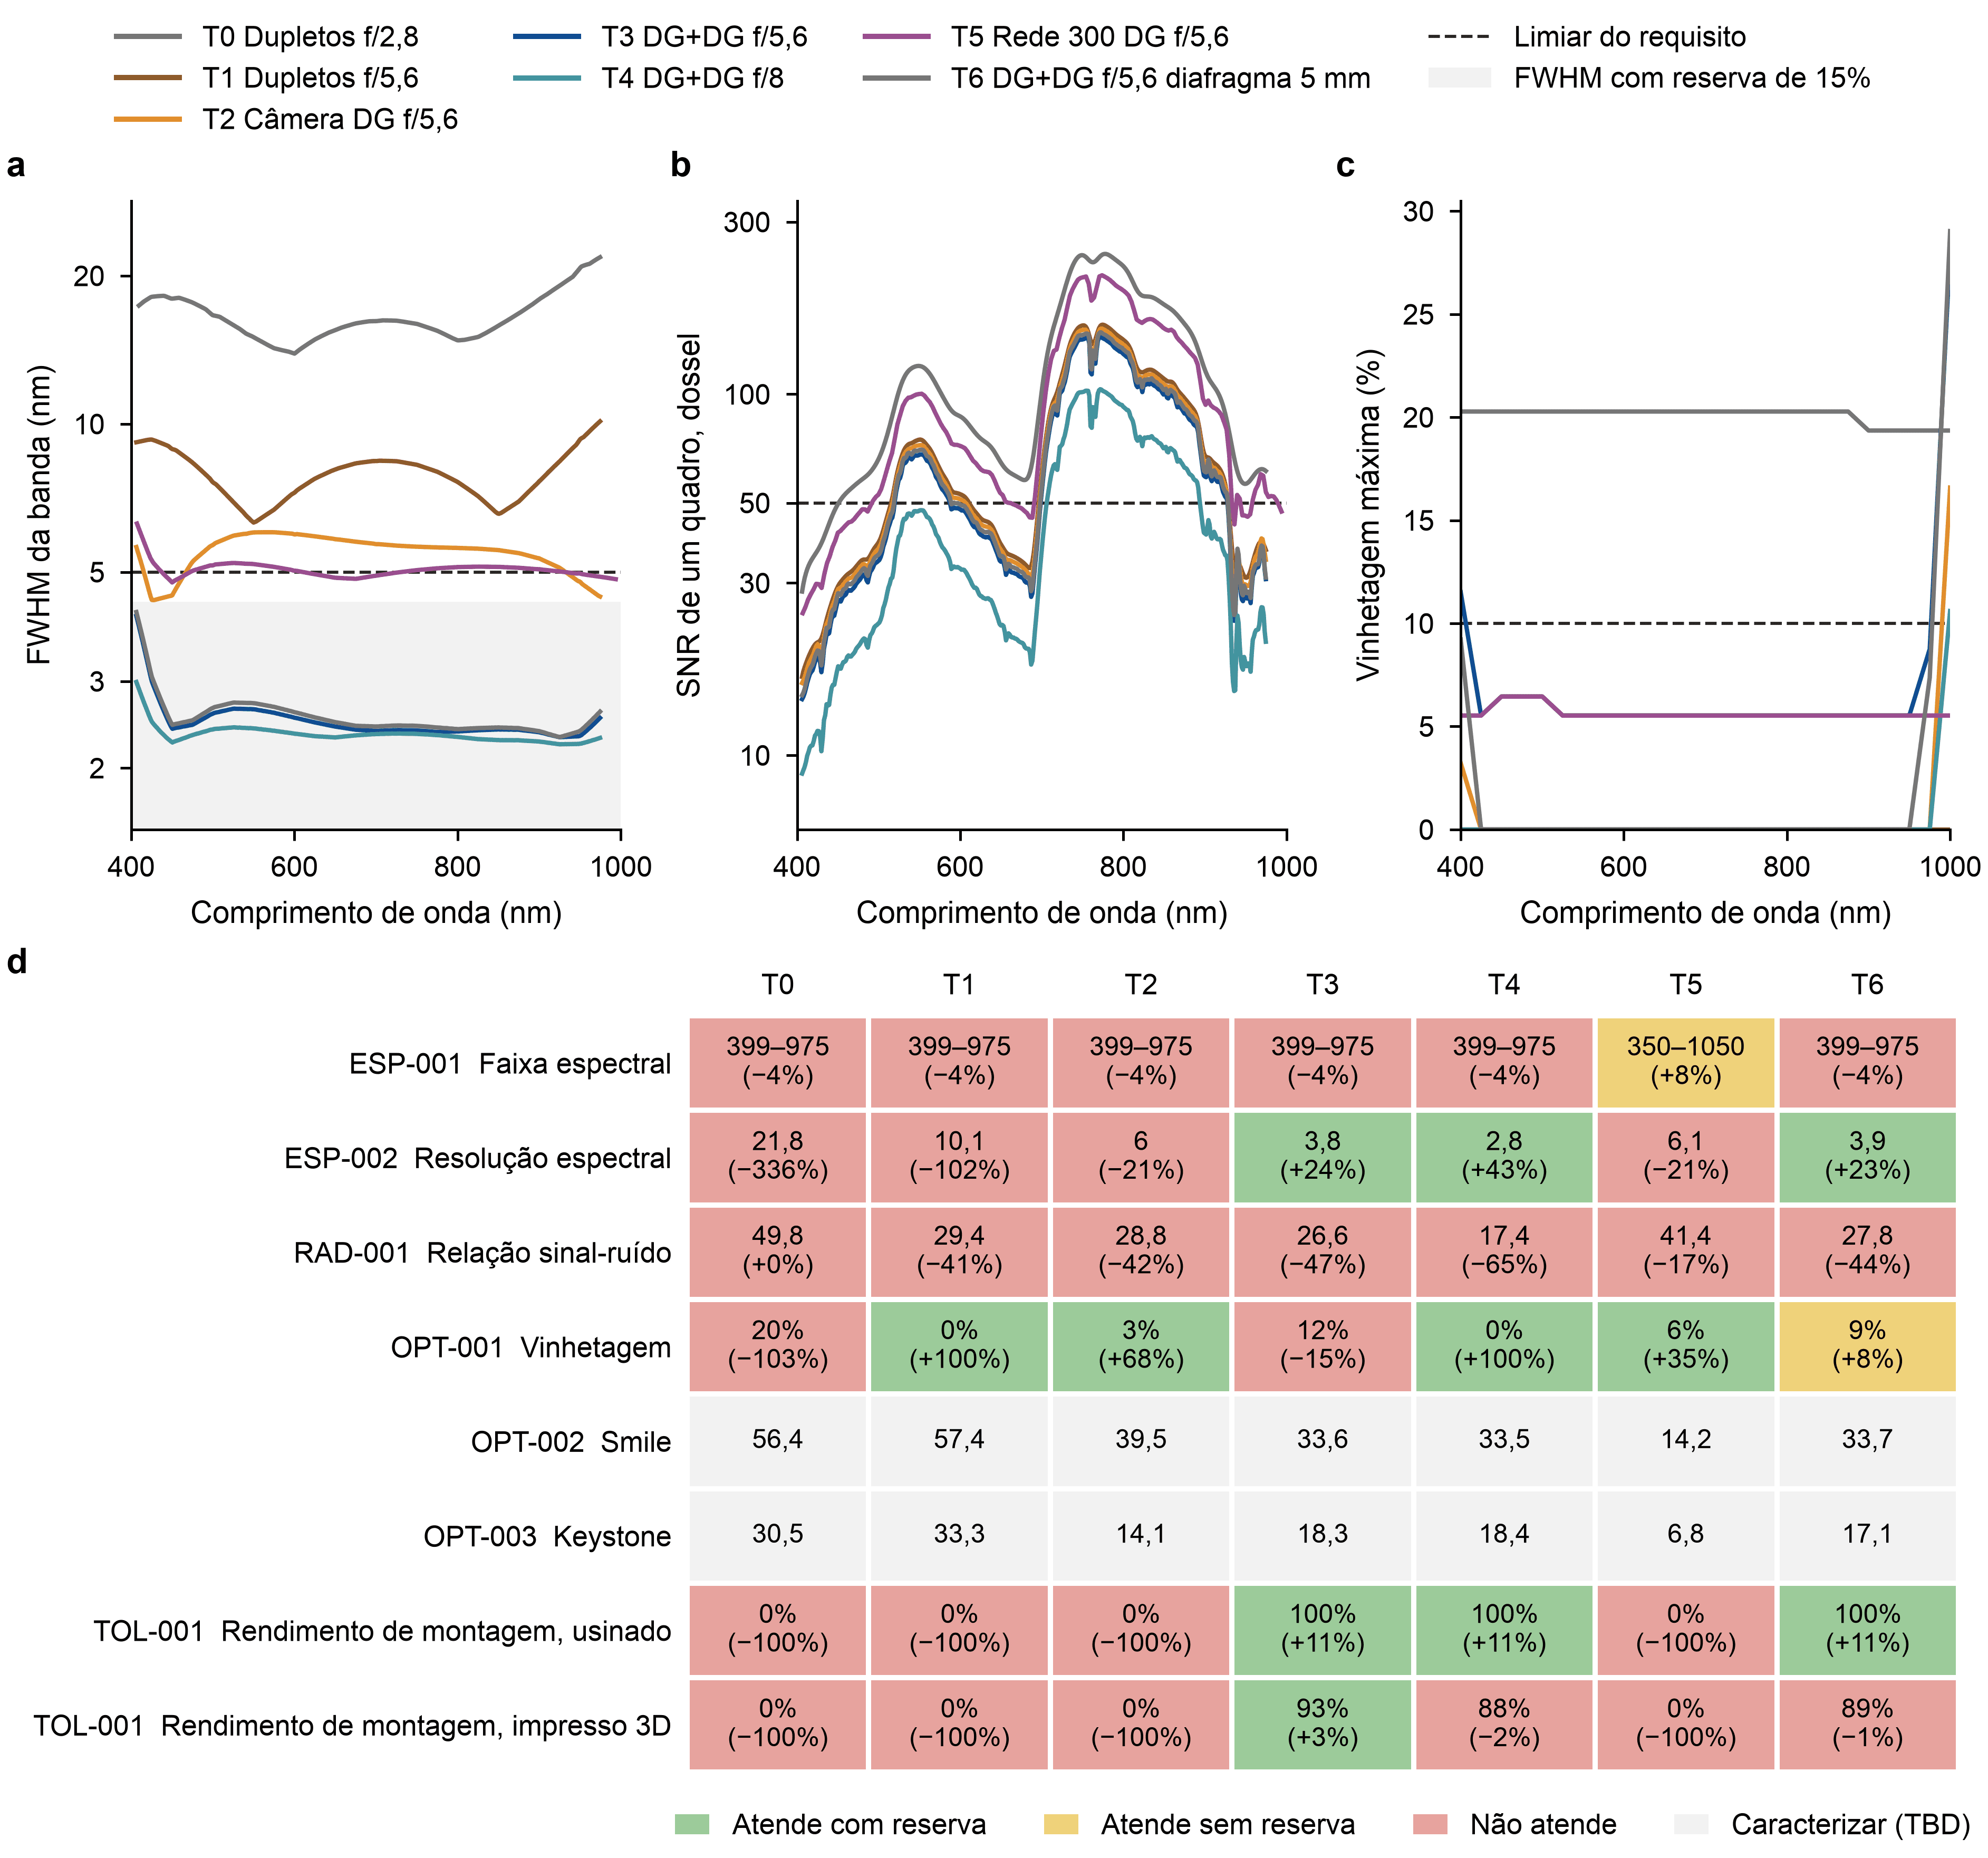
No estudo T0–T6, dupletos nos três braços deixam a mancha muito maior que o bin espectral de 19,2 µm. Usar Double Gauss na colimadora e na câmera aproxima a PSF desse bin. O T6 acrescenta ao T3 um diafragma de 3,39 mm situado 5 mm à frente da objetiva.
Na avaliação óptica registrada, o T6 apresenta vinhetagem máxima de 9%, smile de 5,6 nm e keystone de −17,1 pixels nativos, medidos na borda útil da fenda e apenas onde o espectro cai no detector. O plano do detector fica inclinado cerca de −2,3°. Essas distorções exigem atenção à calibração geométrica; uma boa FWHM isolada não resolve o alinhamento do cubo.
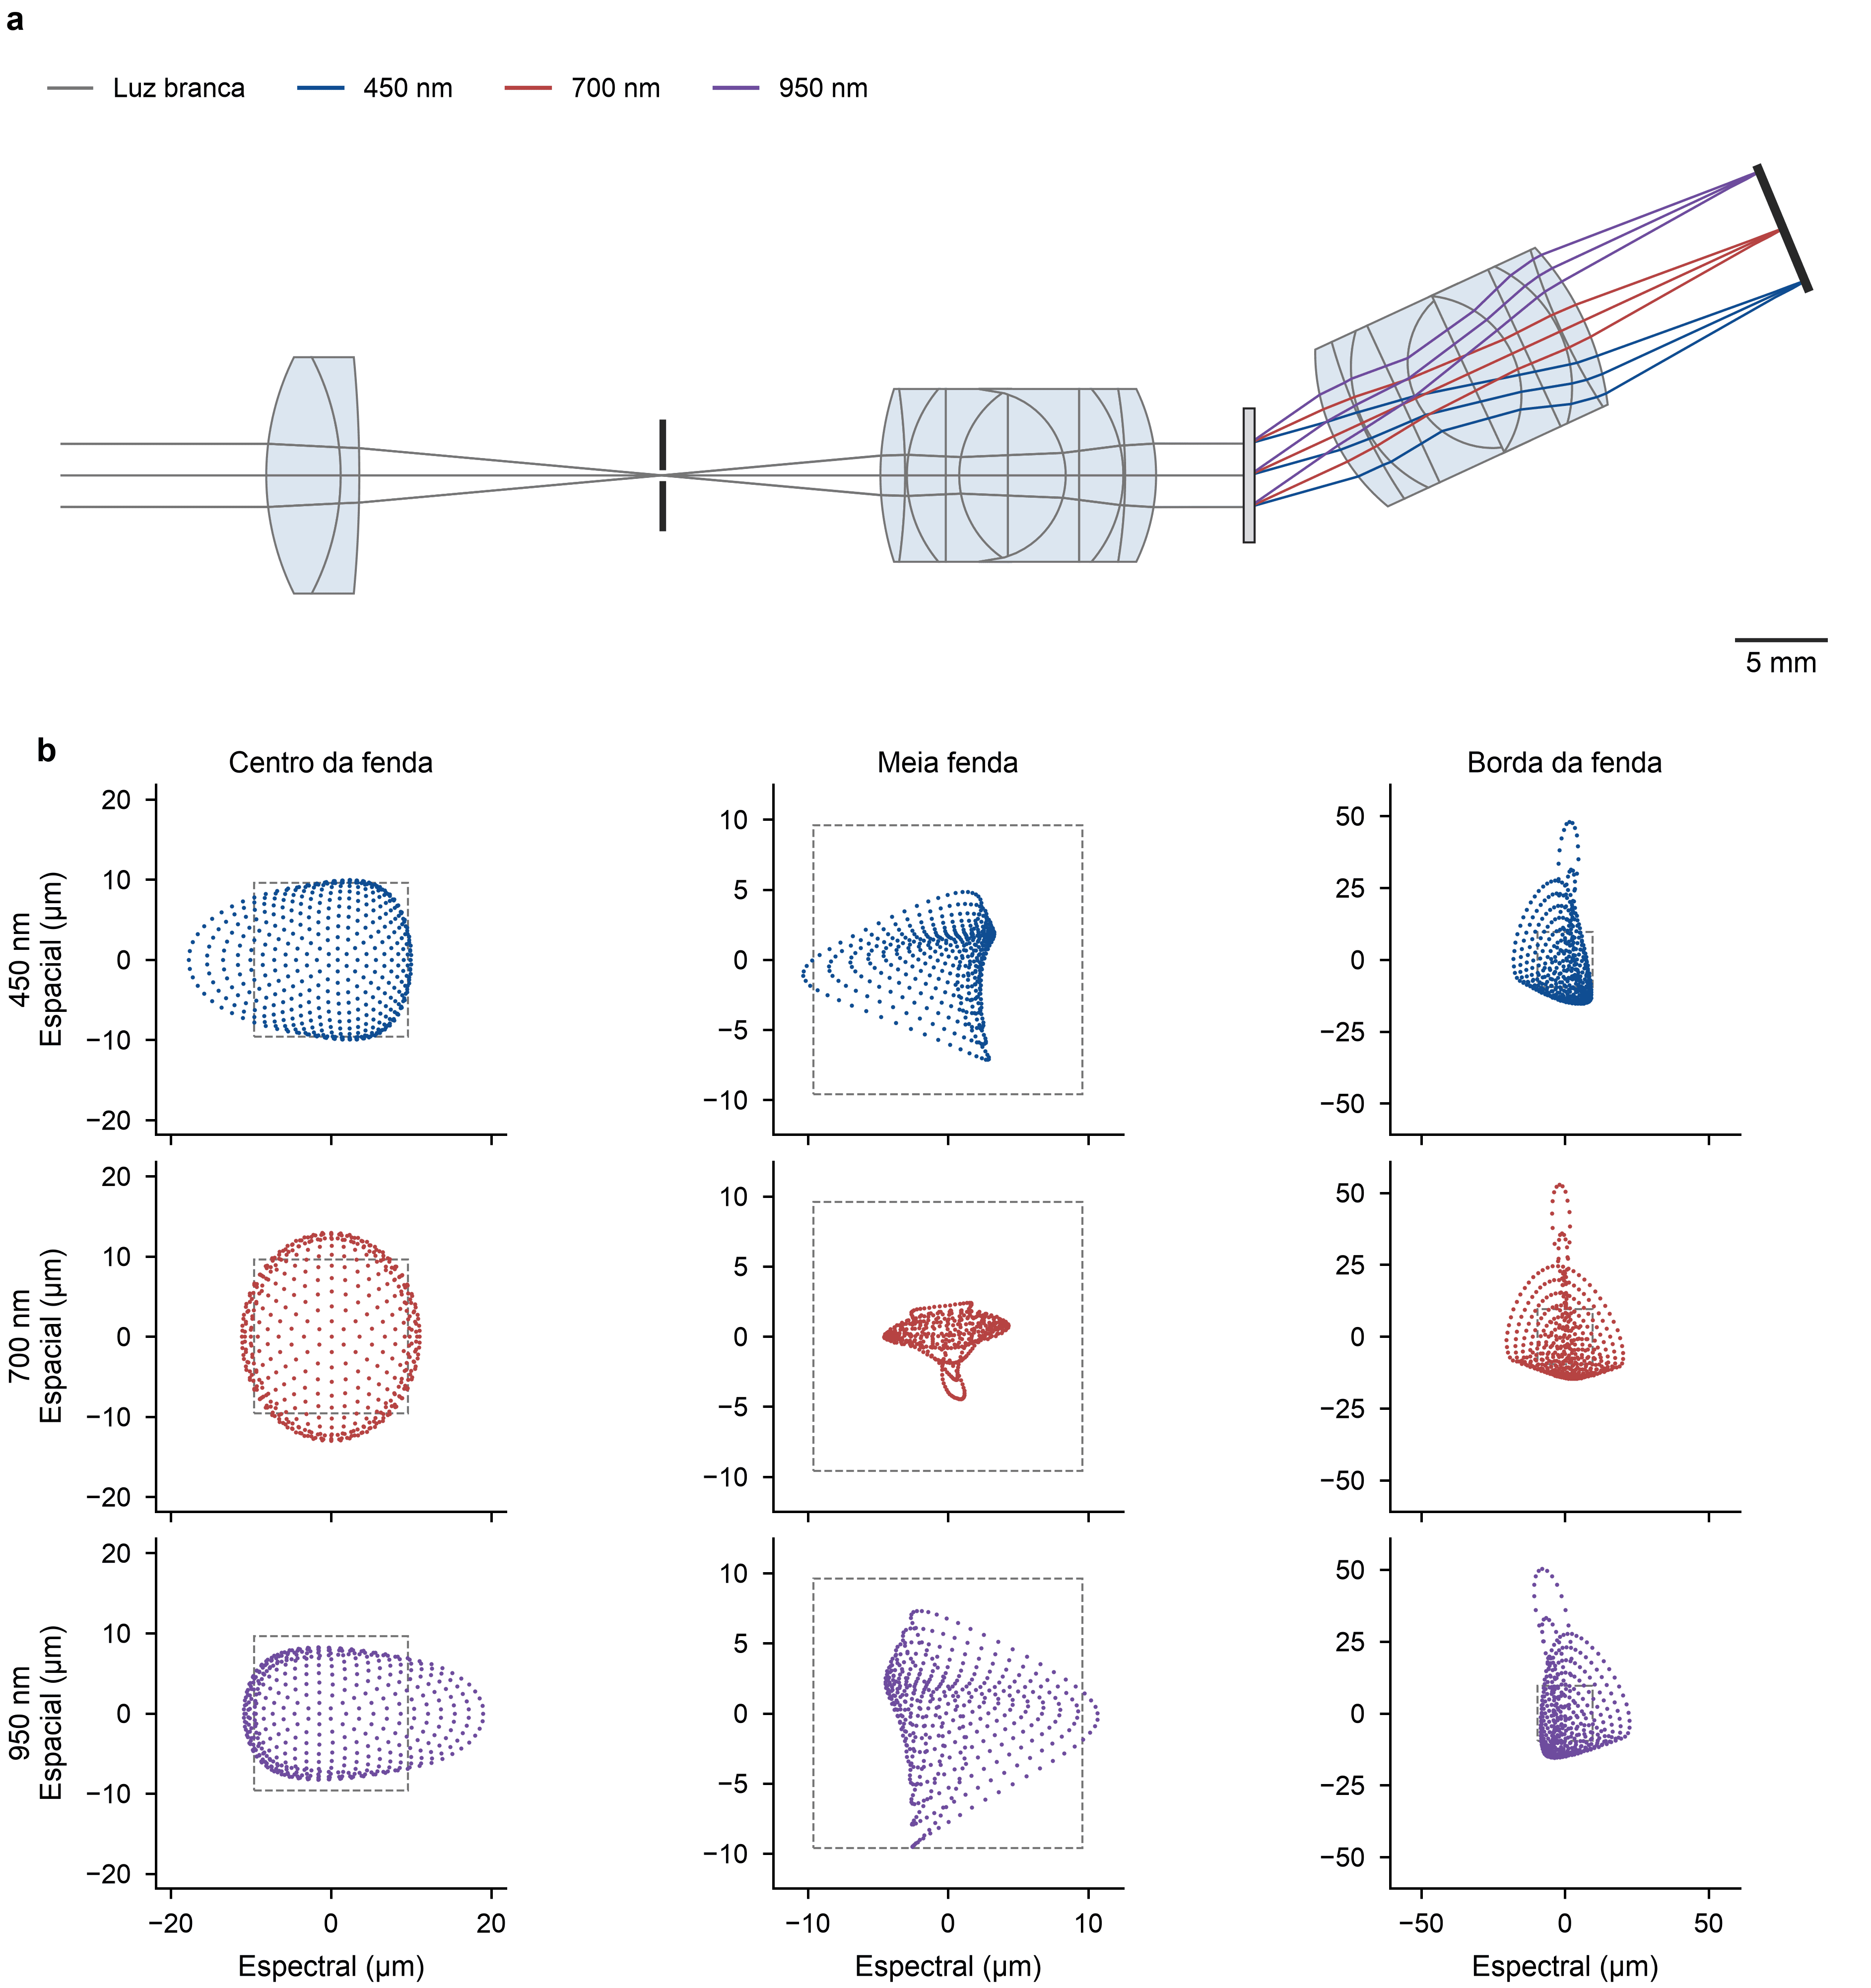
O estudo de alternativas também mostra o custo de fechar o orçamento radiométrico. Na condição de comparação original, o T6 dá SNR mínimo de borda próximo de 28. Combinar 3 m/s, binning de 8 pixels e fenda de 35 µm eleva essa previsão para aproximadamente 70, com pior FWHM próxima de 4,2 nm e cobertura de 25,1 ha/h. Esse pior caso de borda não é a mesma métrica que a FWHM em três bandas da tabela anterior.
O filtro separador de ordens
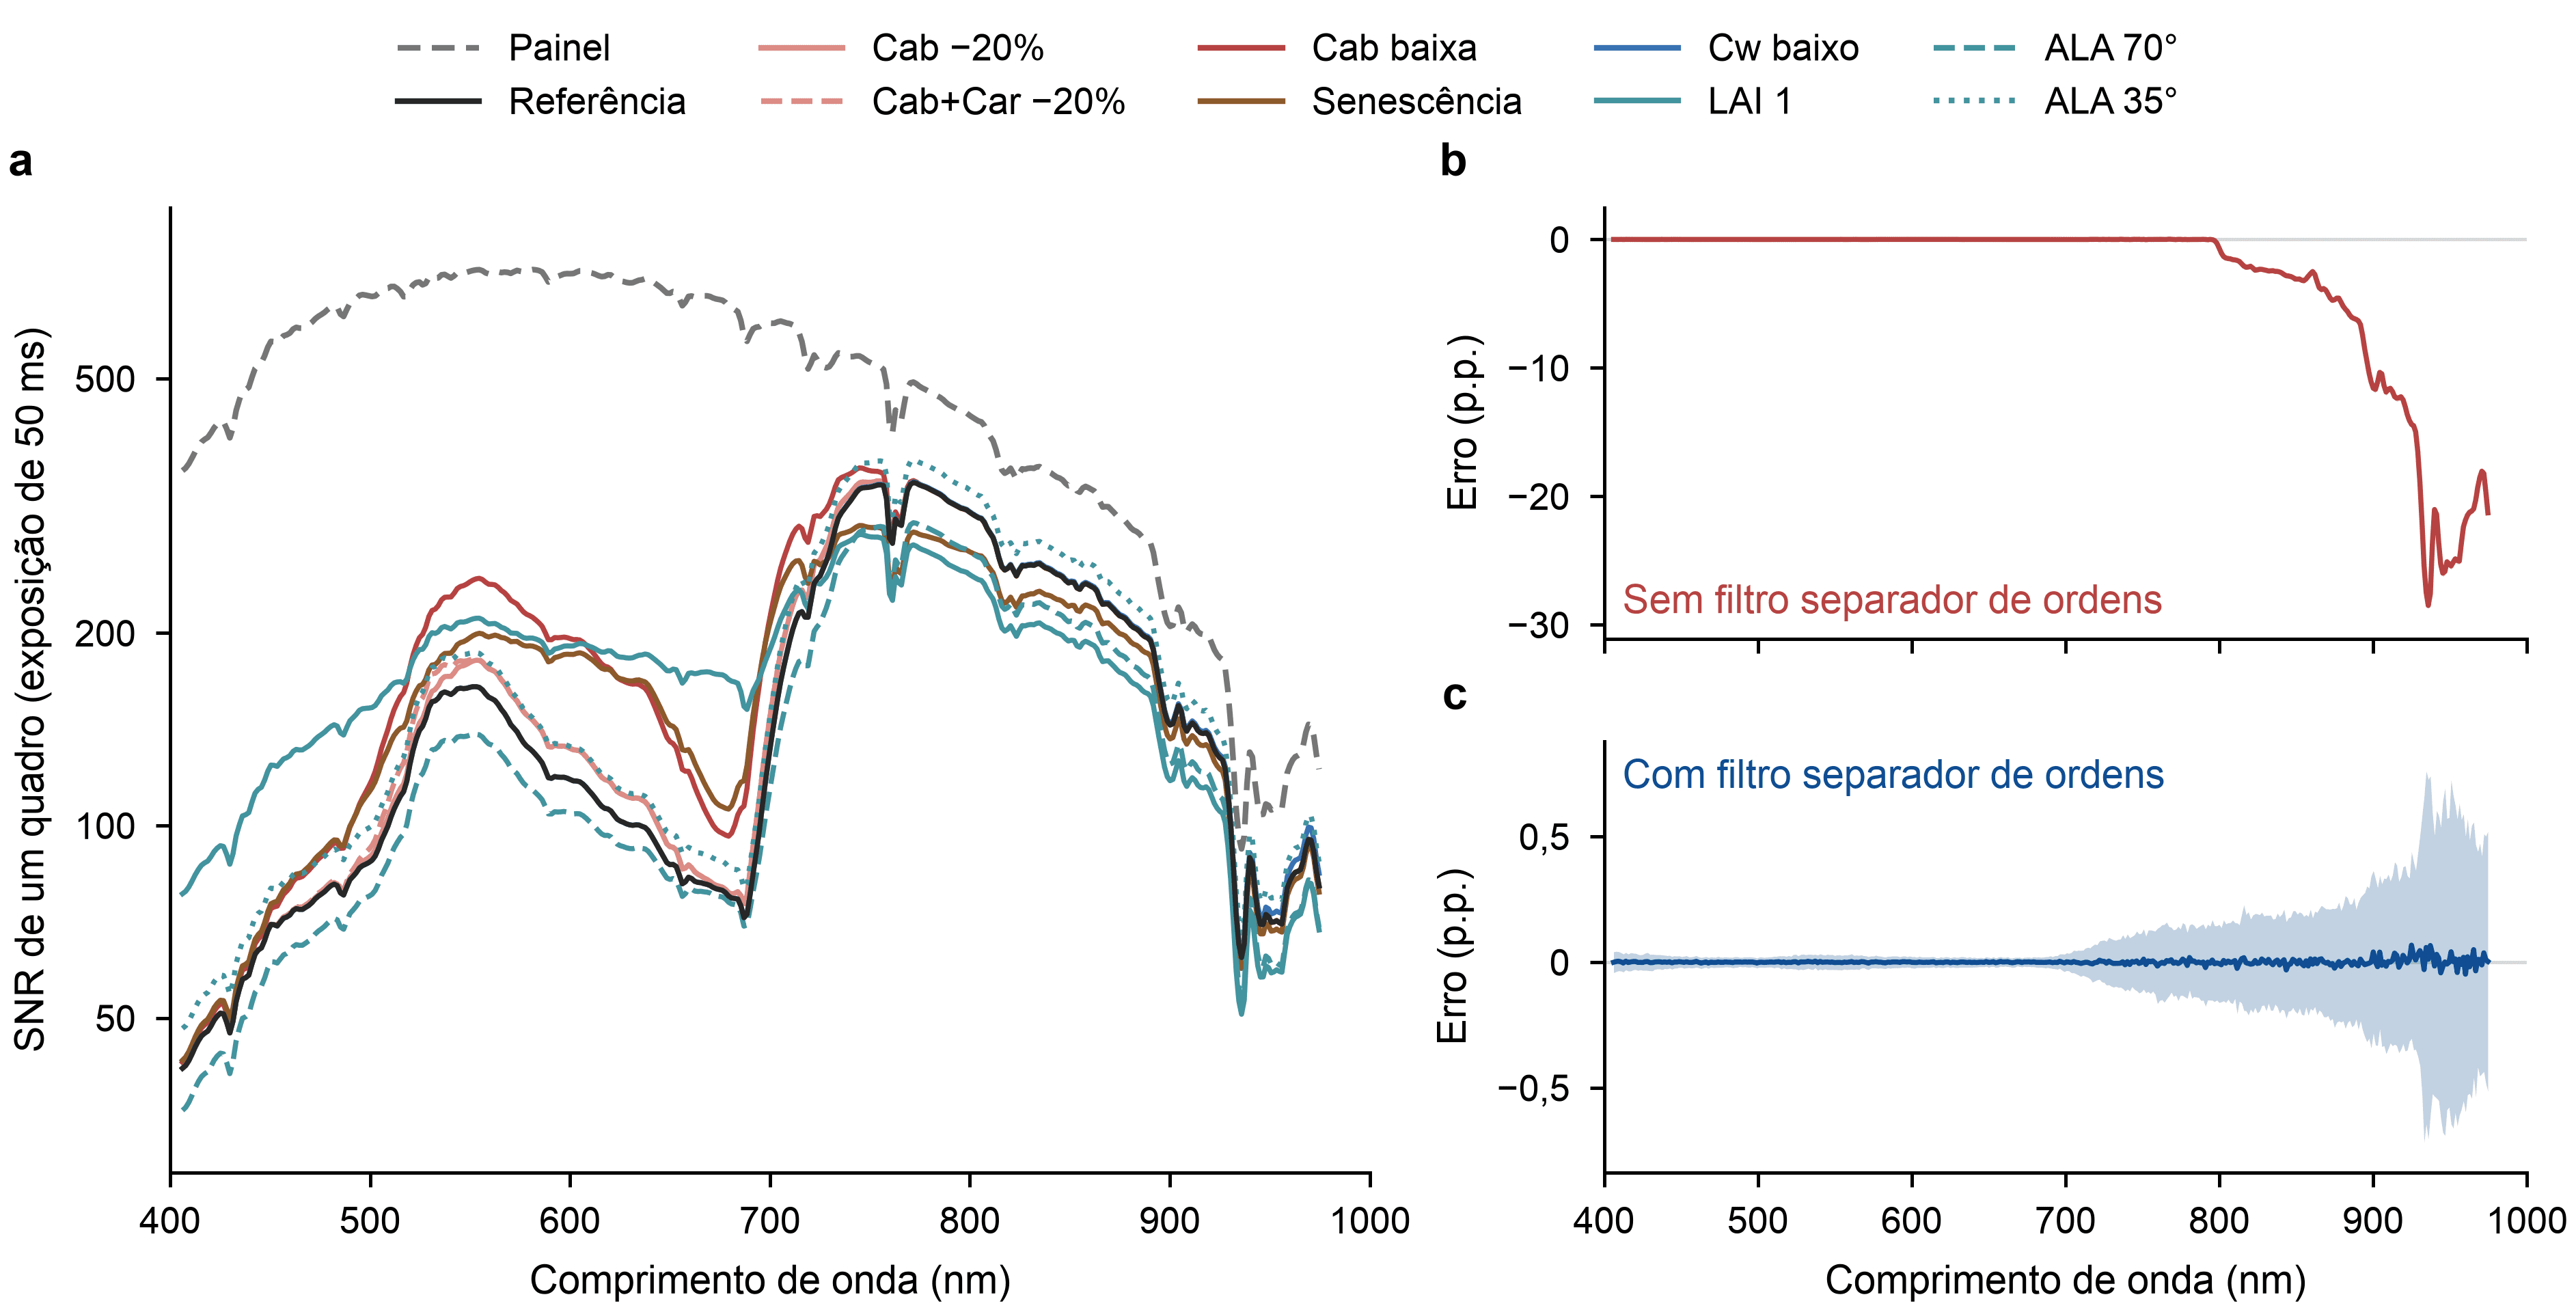
O simulador integra contribuições de primeira e segunda ordens. Sem filtragem, luz de comprimentos de onda menores contamina o sinal atribuído ao NIR, afetando a estimativa de reflectância mesmo quando a contagem de elétrons parece suficiente.
Na execução nominal de vegetação:
- Com filtro: RMSE de reflectância de 0,19–0,24% e SAM de 0,37–0,49° entre os cenários.
- Sem filtro, no cenário de referência: RMSE de 7,77% e viés máximo de 28,49 pontos percentuais.
Esses erros comparam a saída simulada à referência da própria simulação. Não incluem toda a incerteza de uma calibração em campo, como mudanças de iluminação entre painel e alvo ou incerteza da reflectância do painel.
Variabilidade natural e separabilidade
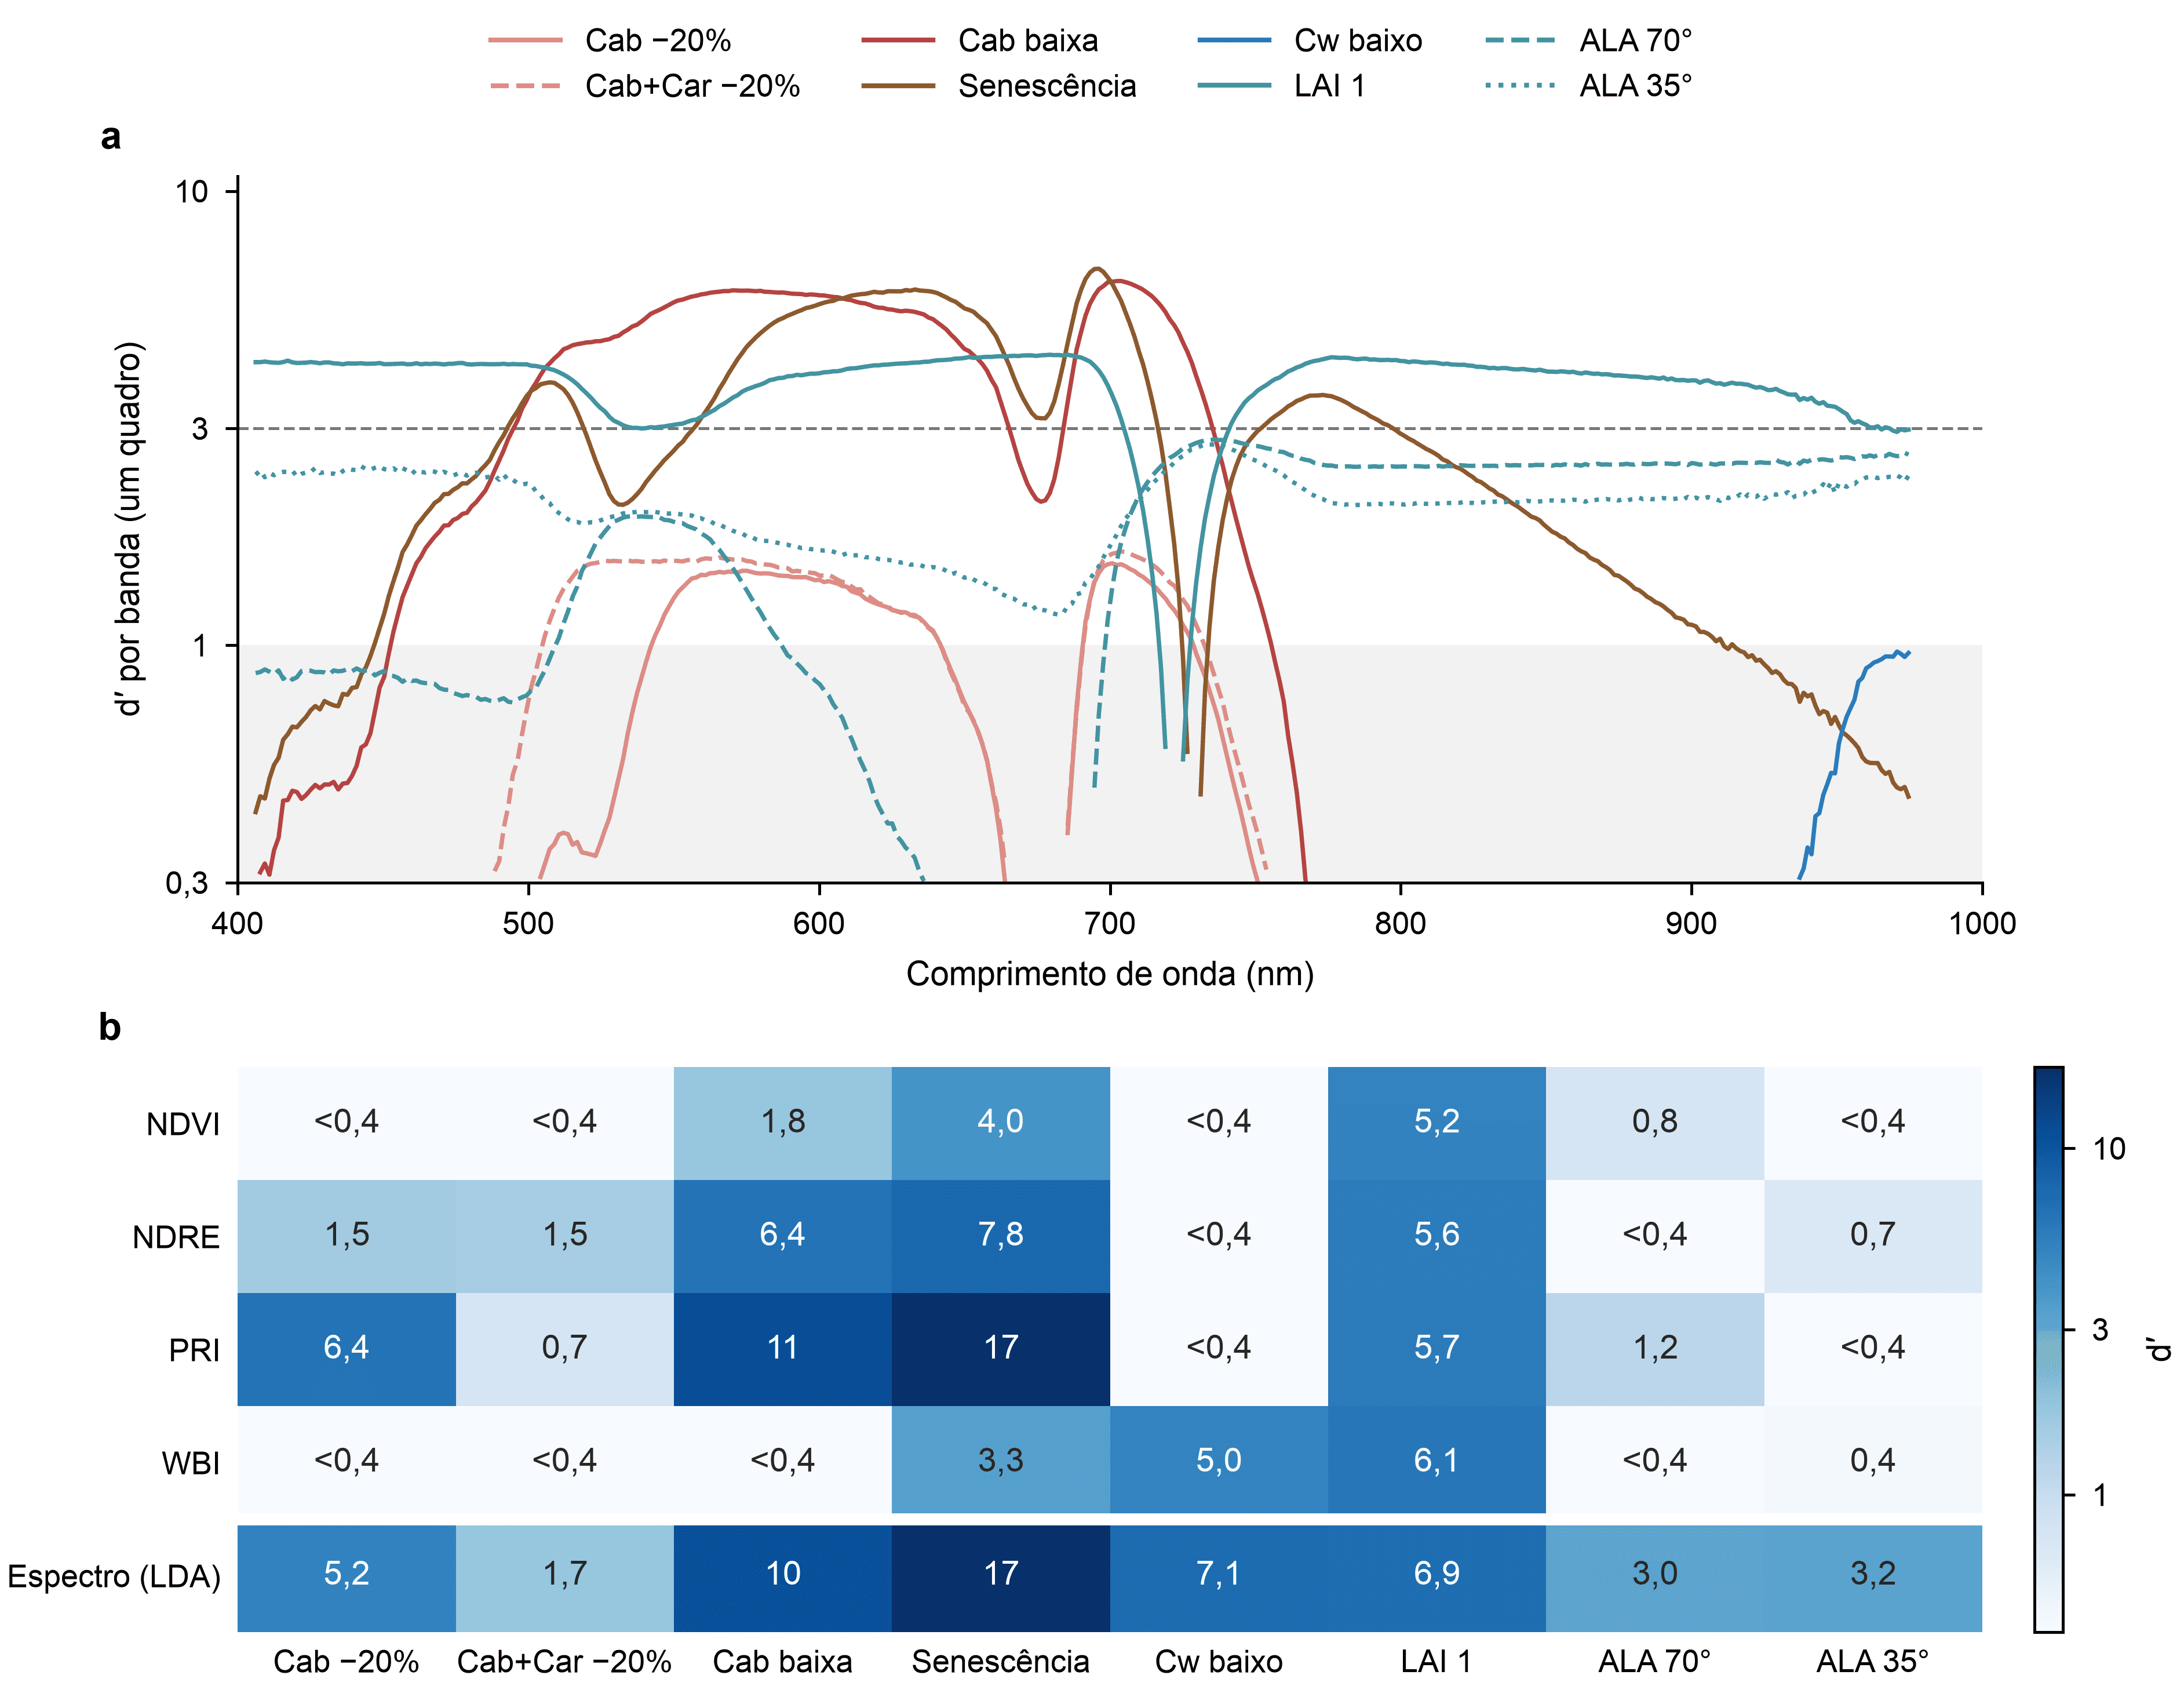
Um sensor pode medir diferenças pequenas com baixo ruído e, ainda assim, não separar condições que variam naturalmente. Por isso o projeto executa cada cenário com parâmetros fixos e com parâmetros PROSAIL sorteados dentro de limites físicos, incluindo correlações entre variáveis.
Para uma redução de 20% na clorofila, o melhor d′ de banda cai de 38,0, considerando apenas ruído do sensor, para 1,5 quando a variabilidade natural entra. PCA e LDA sobre o espectro completo levam o d′ para 5,2. Quando clorofila e carotenoides diminuem juntos, o d′ do espectro fica em 1,7, um caso mais difícil sob essas hipóteses.
| Alteração frente ao cenário saudável | Melhor banda, com variabilidade | Espectro completo, com variabilidade |
|---|---|---|
| Clorofila −20% | d′ 1,5 | d′ 5,2 |
| Clorofila e carotenoides −20% | d′ 1,6 | d′ 1,7 |
| Água foliar reduzida | d′ 1,0 | d′ 7,1 |
| Dossel erectófilo | d′ 2,8 | d′ 3,0 |
A seleção de componentes usa validação interna na metade de ajuste; o d′ é medido na outra metade das realizações. A “acurácia” derivada de d′ no relatório é uma aproximação para duas classes gaussianas de mesma variância e prioris iguais. Ela não é acurácia de diagnóstico agronômico medida em lavouras.
Avaliação com imagens reais: WHU-Hi
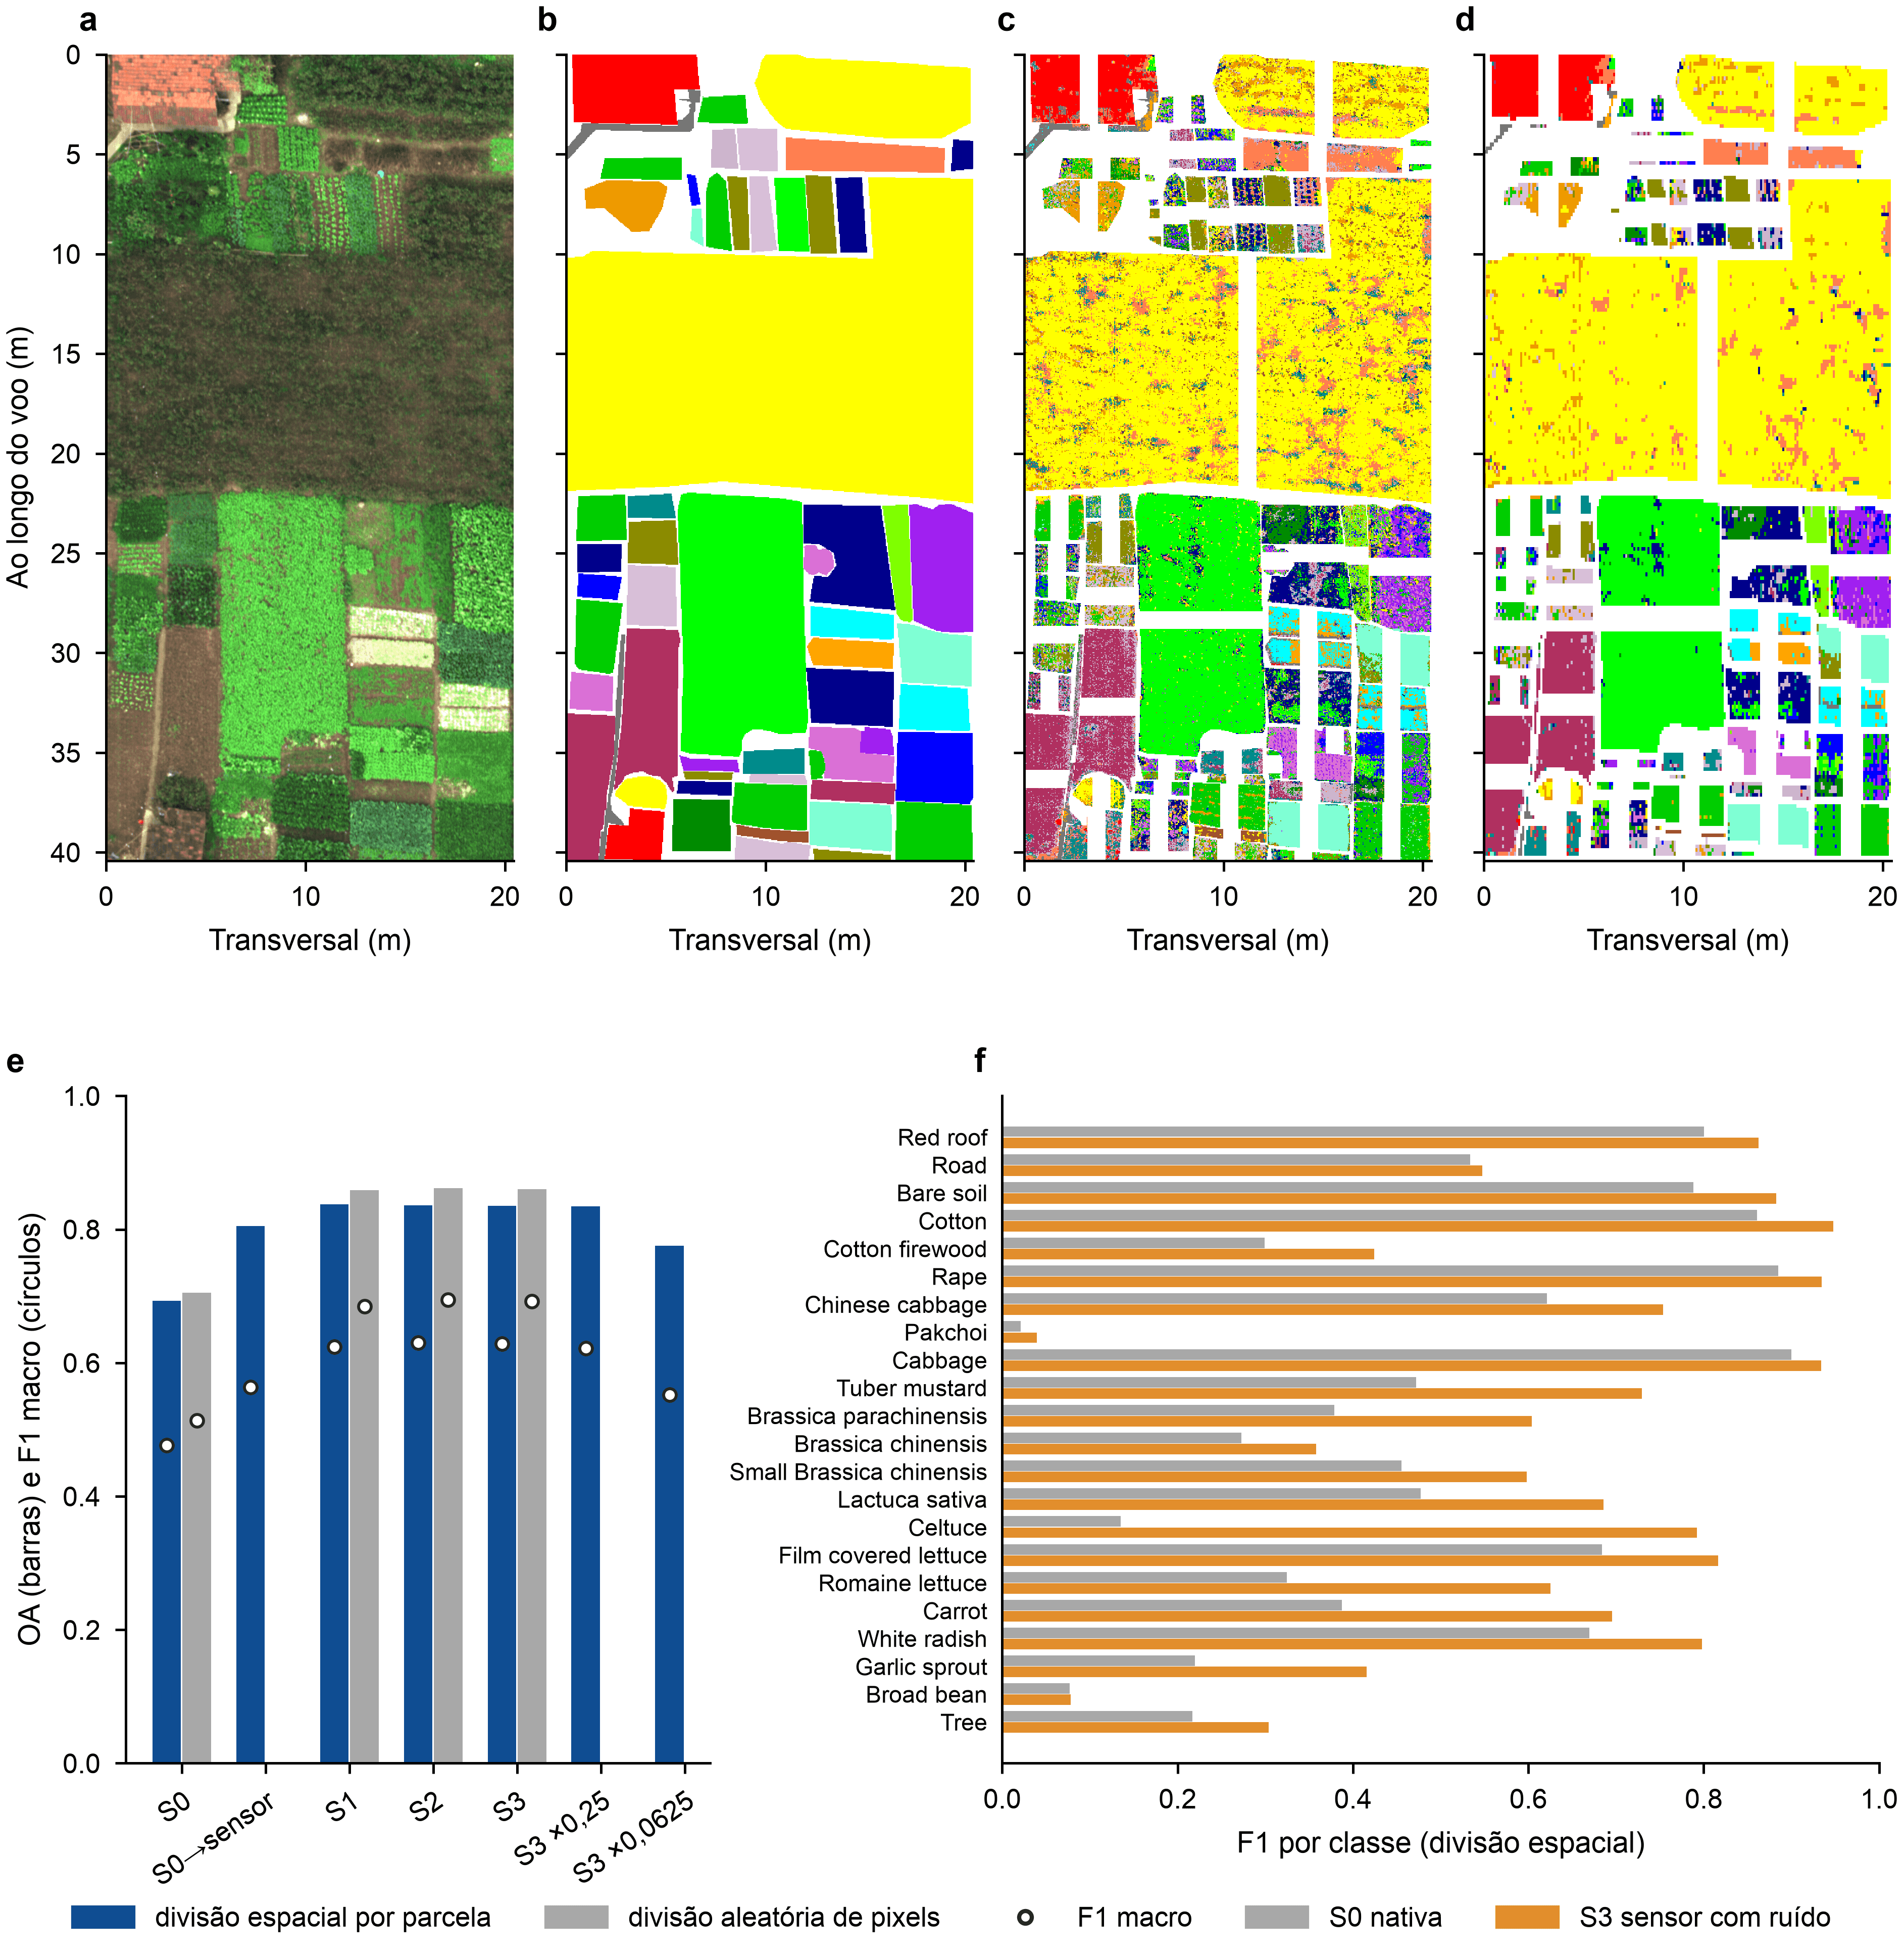
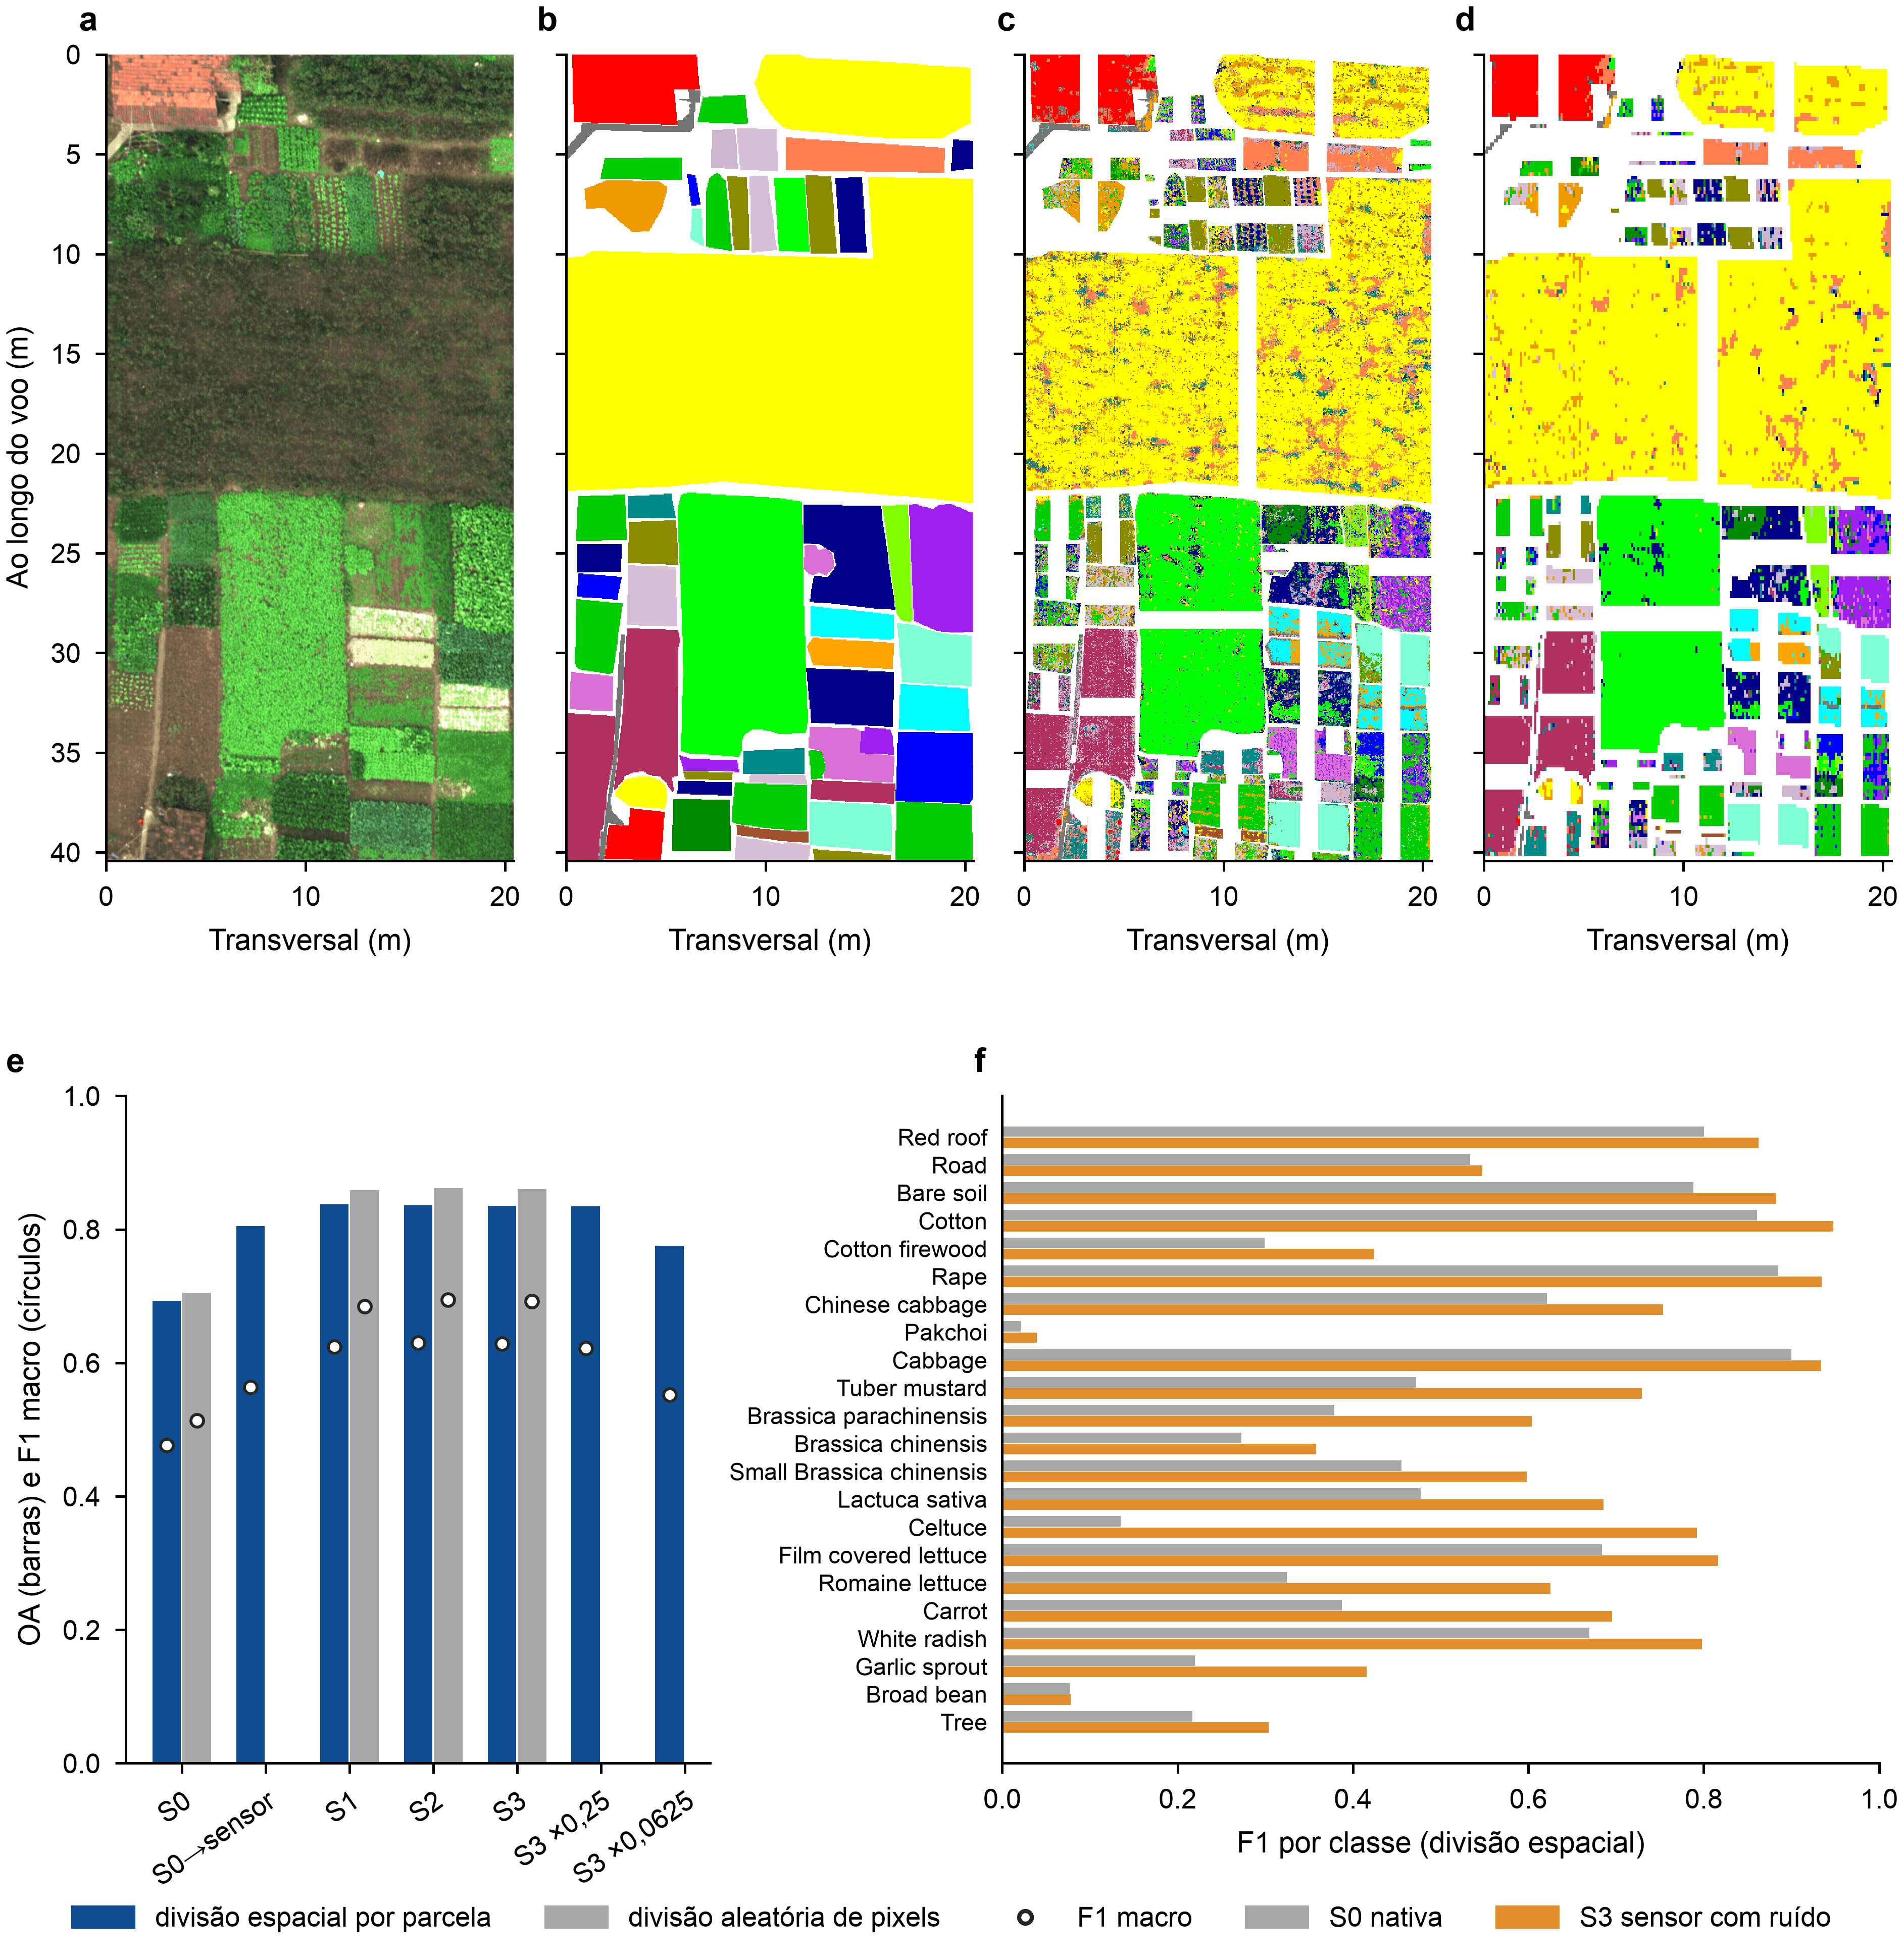
Para avaliar mapas de classes, o projeto usa WHU-Hi-HongHu e WHU-Hi-HanChuan, adquiridas por uma câmera hiperespectral de VANT. O experimento degrada progressivamente os cubos para a grade espacial, a resposta espectral e o ruído do instrumento projetado. Os dados são reais; a passagem pelo novo sensor continua simulada.
O classificador usa padronização, 30 componentes principais e LDA regularizada. A validação divide cada parcela espacialmente e descarta uma faixa entre treino e teste; só pixels com pureza de rótulo de pelo menos 75% entram na grade do sensor.
Resultados registrados em 16/09/2026:
| Cena e condição | OA espacial | F1 macro espacial | OA com divisão aleatória |
|---|---|---|---|
| HongHu, imagem nativa | 0,693 | 0,476 | 0,705 |
| HongHu, grade + bandas + ruído (S3) | 0,835 | 0,628 | 0,860 |
| HanChuan, imagem nativa | 0,557 | 0,405 | 0,606 |
| HanChuan, grade + bandas + ruído (S3) | 0,599 | 0,458 | 0,667 |
A melhora após agregação espacial não demonstra que o sensor projetado supera a câmera original. Mudam a mistura, a suavização e os pixels elegíveis para avaliação. O controle S0→sensor, que agrega as predições nativas à mesma grade, ajuda a distinguir esses efeitos.
Além disso, as imagens de origem já têm FWHM próxima de 6 nm: aplicar a resposta do instrumento produz largura efetiva de aproximadamente 6,7–7,5 nm. O experimento não recupera a resolução nominal de 3 nm do projeto. Os rótulos avaliam cobertura do solo, não clorofila, LAI ou estresse medidos em campo.
Integração, reprodução e próximos ensaios
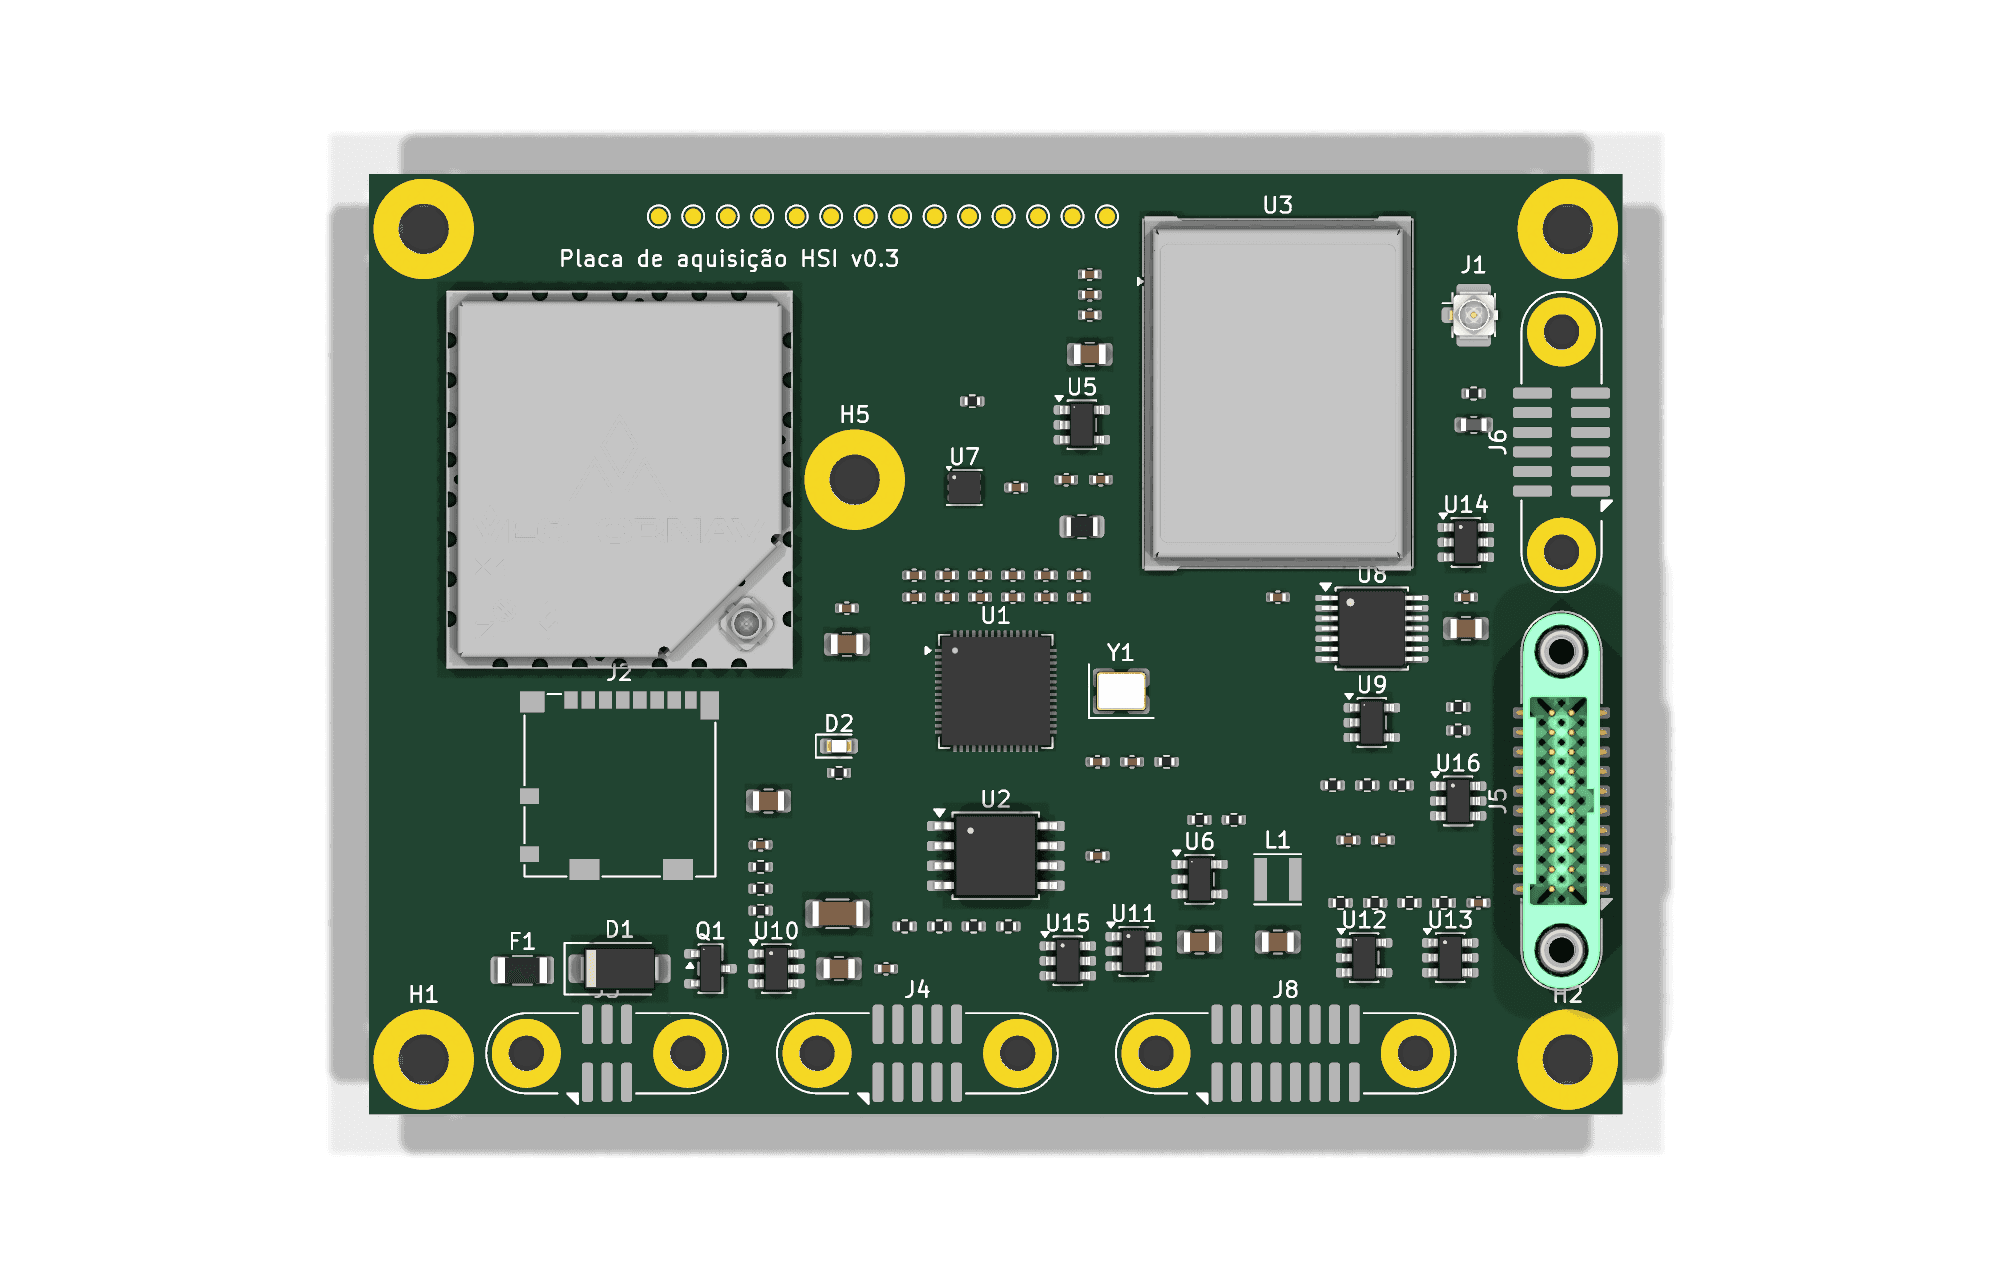
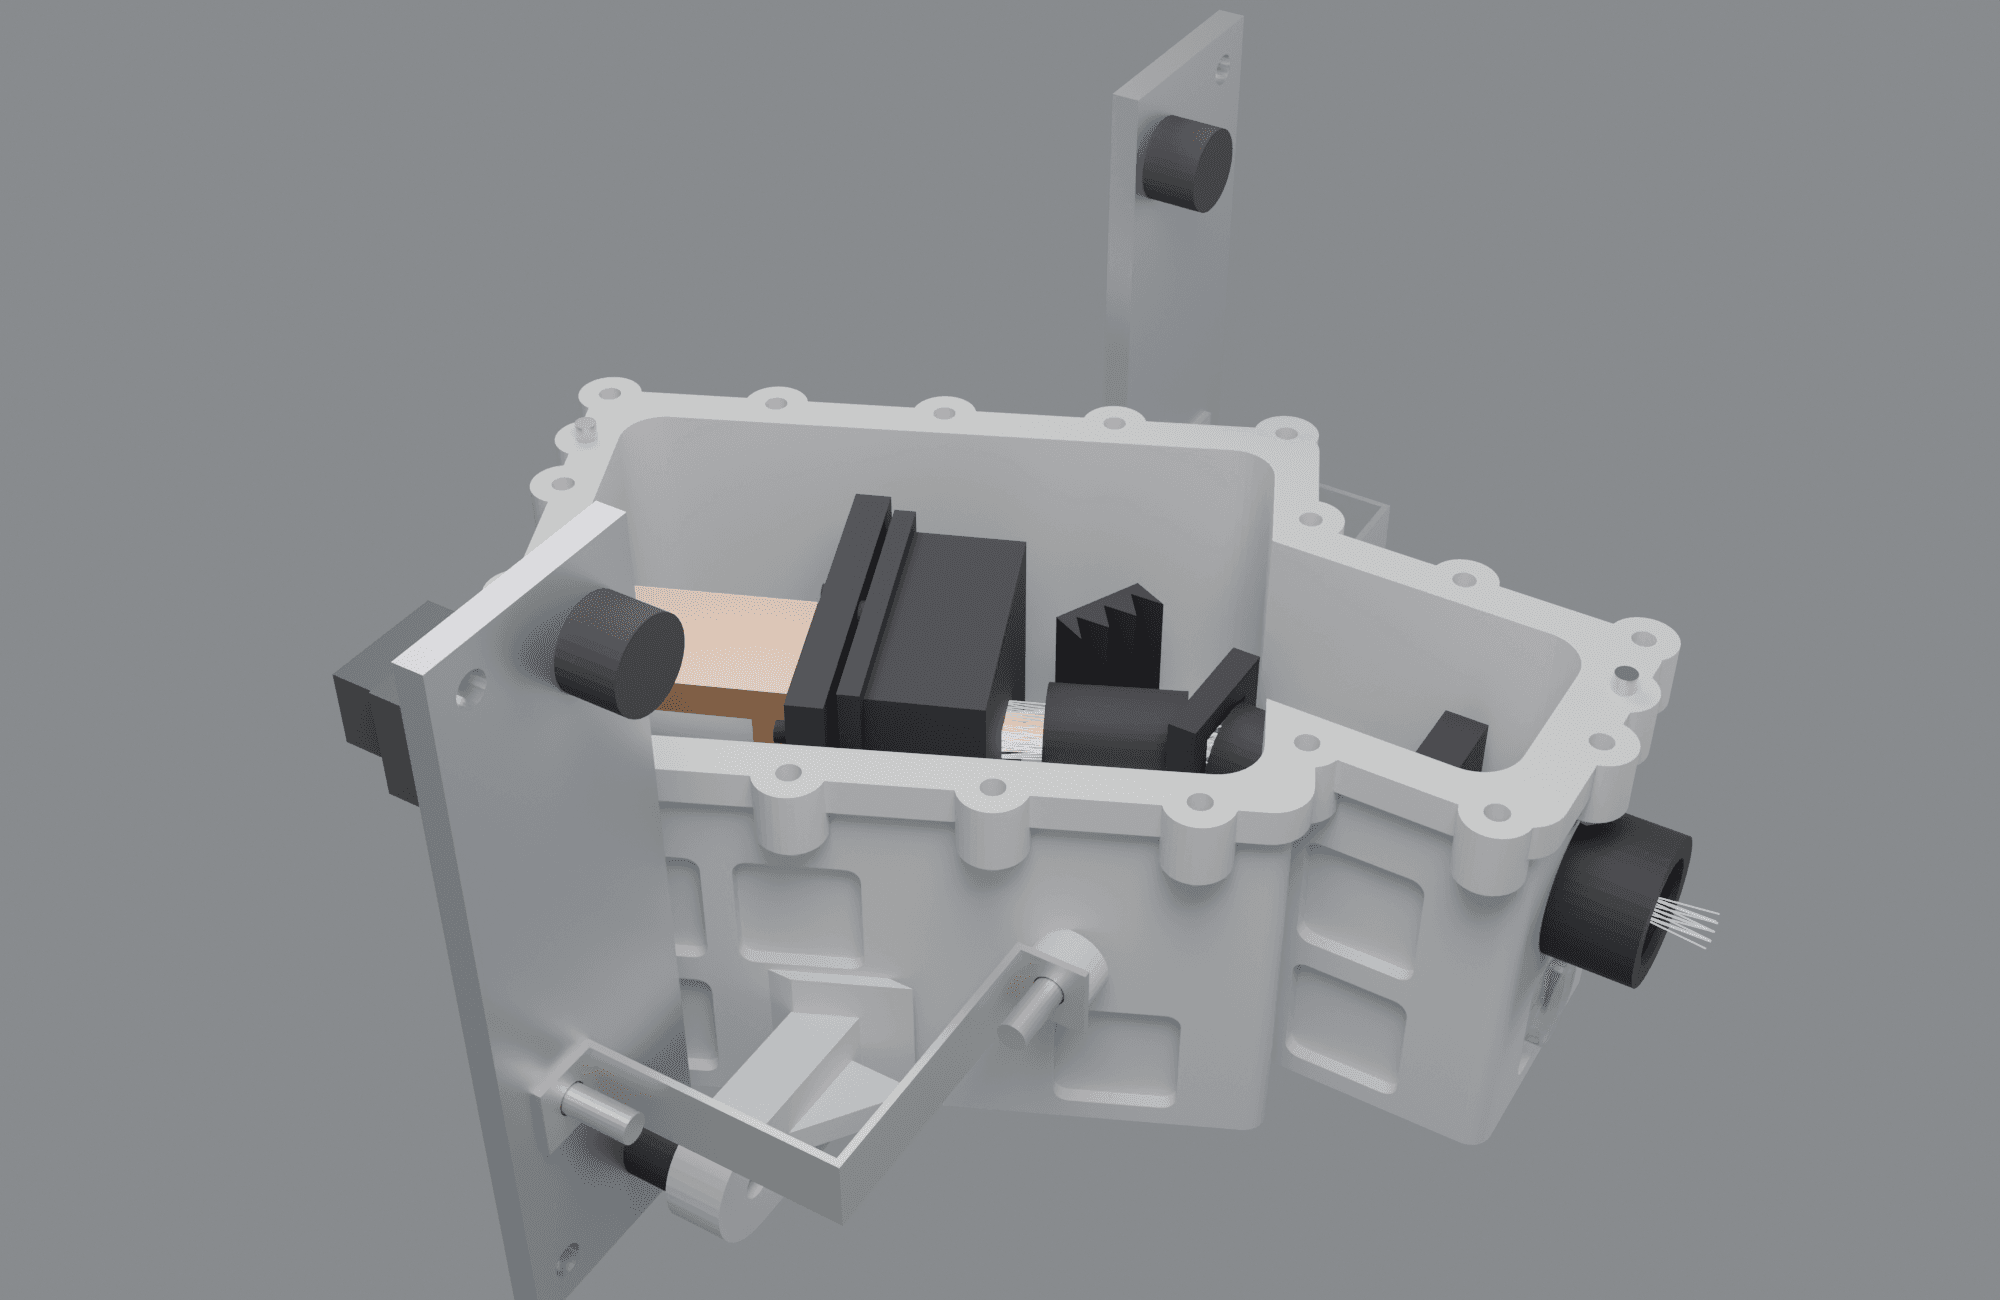
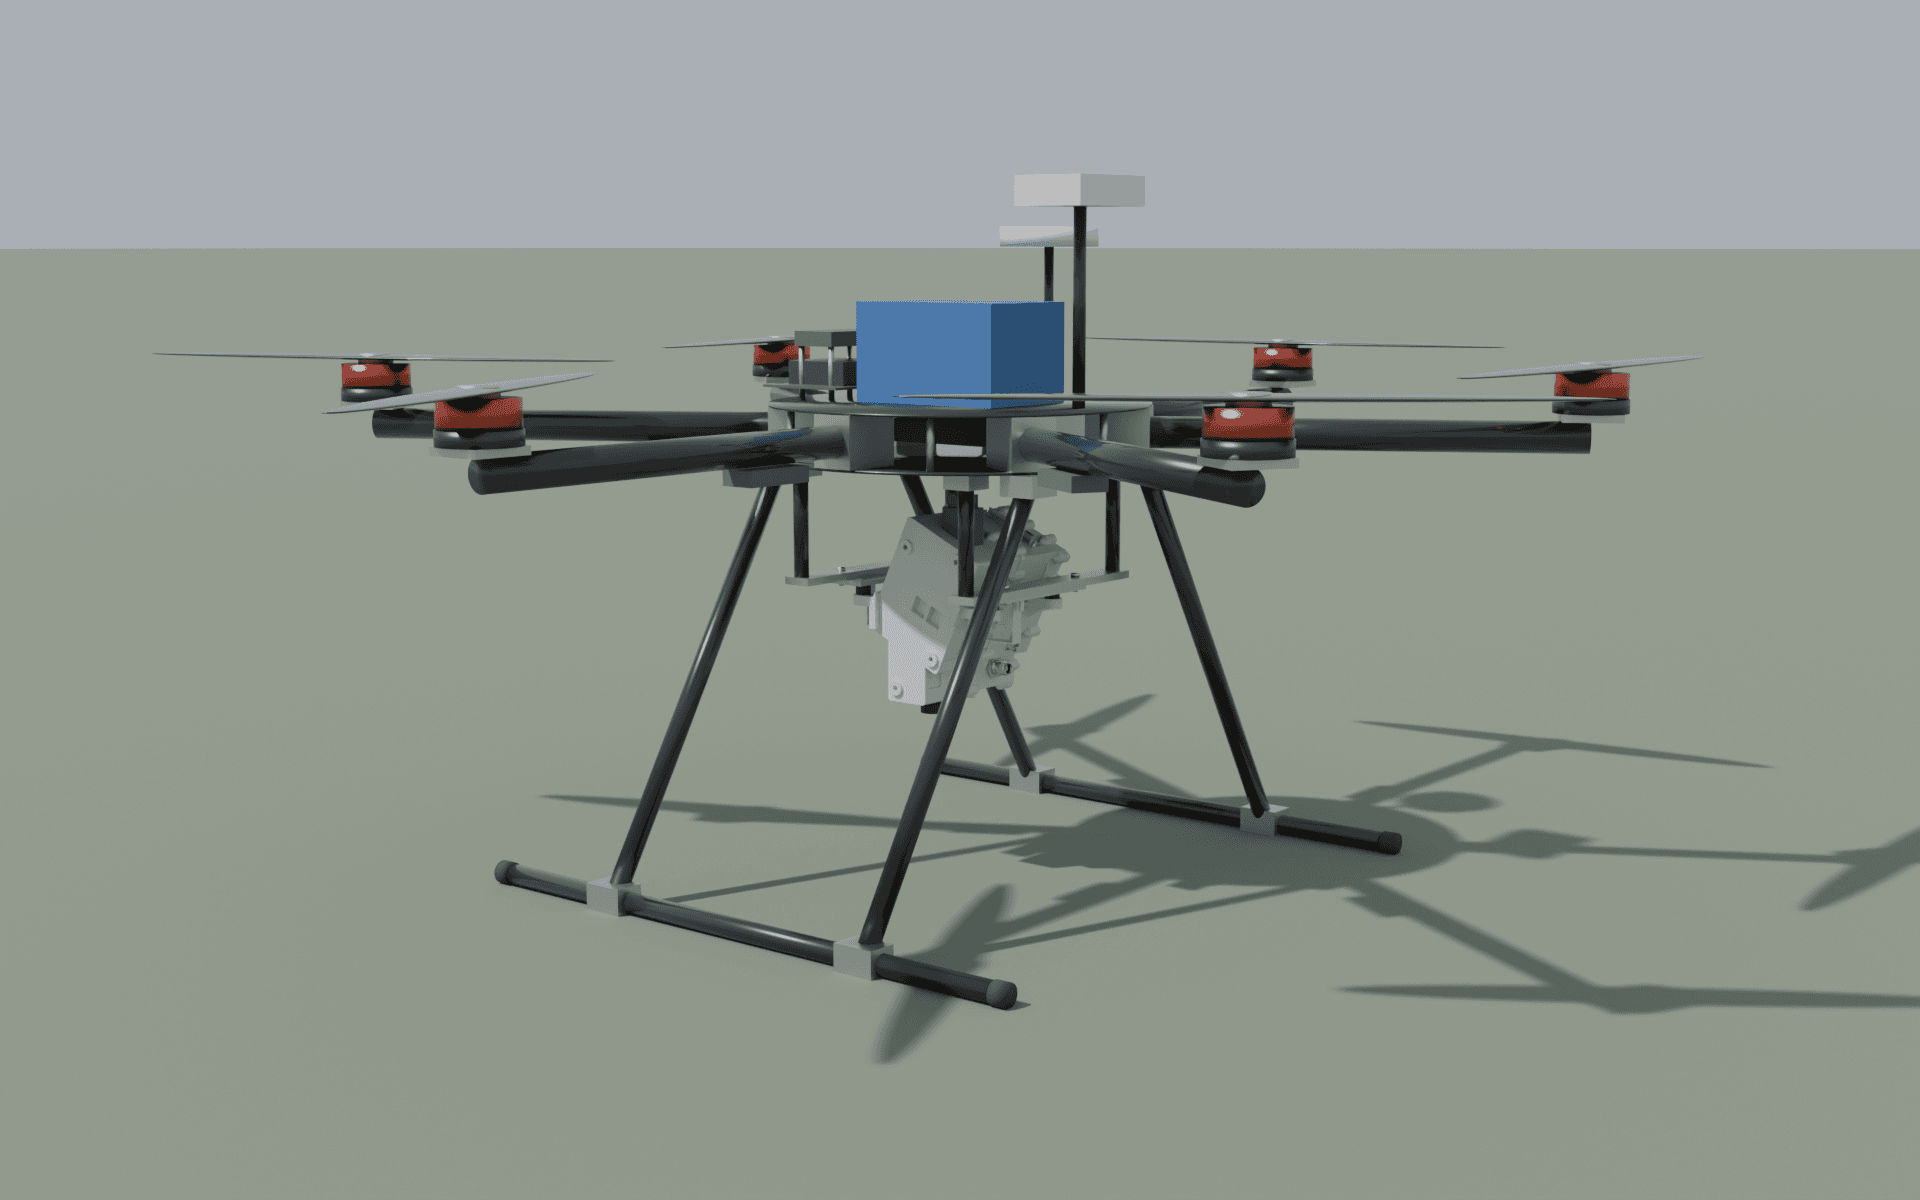
O projeto conecta a óptica a carcaça paramétrica em FreeCAD, placas em KiCad, orçamento de tempo e georreferenciamento e integração virtual em um hexacóptero DIY de 960 mm. Essas etapas permitem verificar interfaces, massa, folgas e escolhas de montagem antes da fabricação.
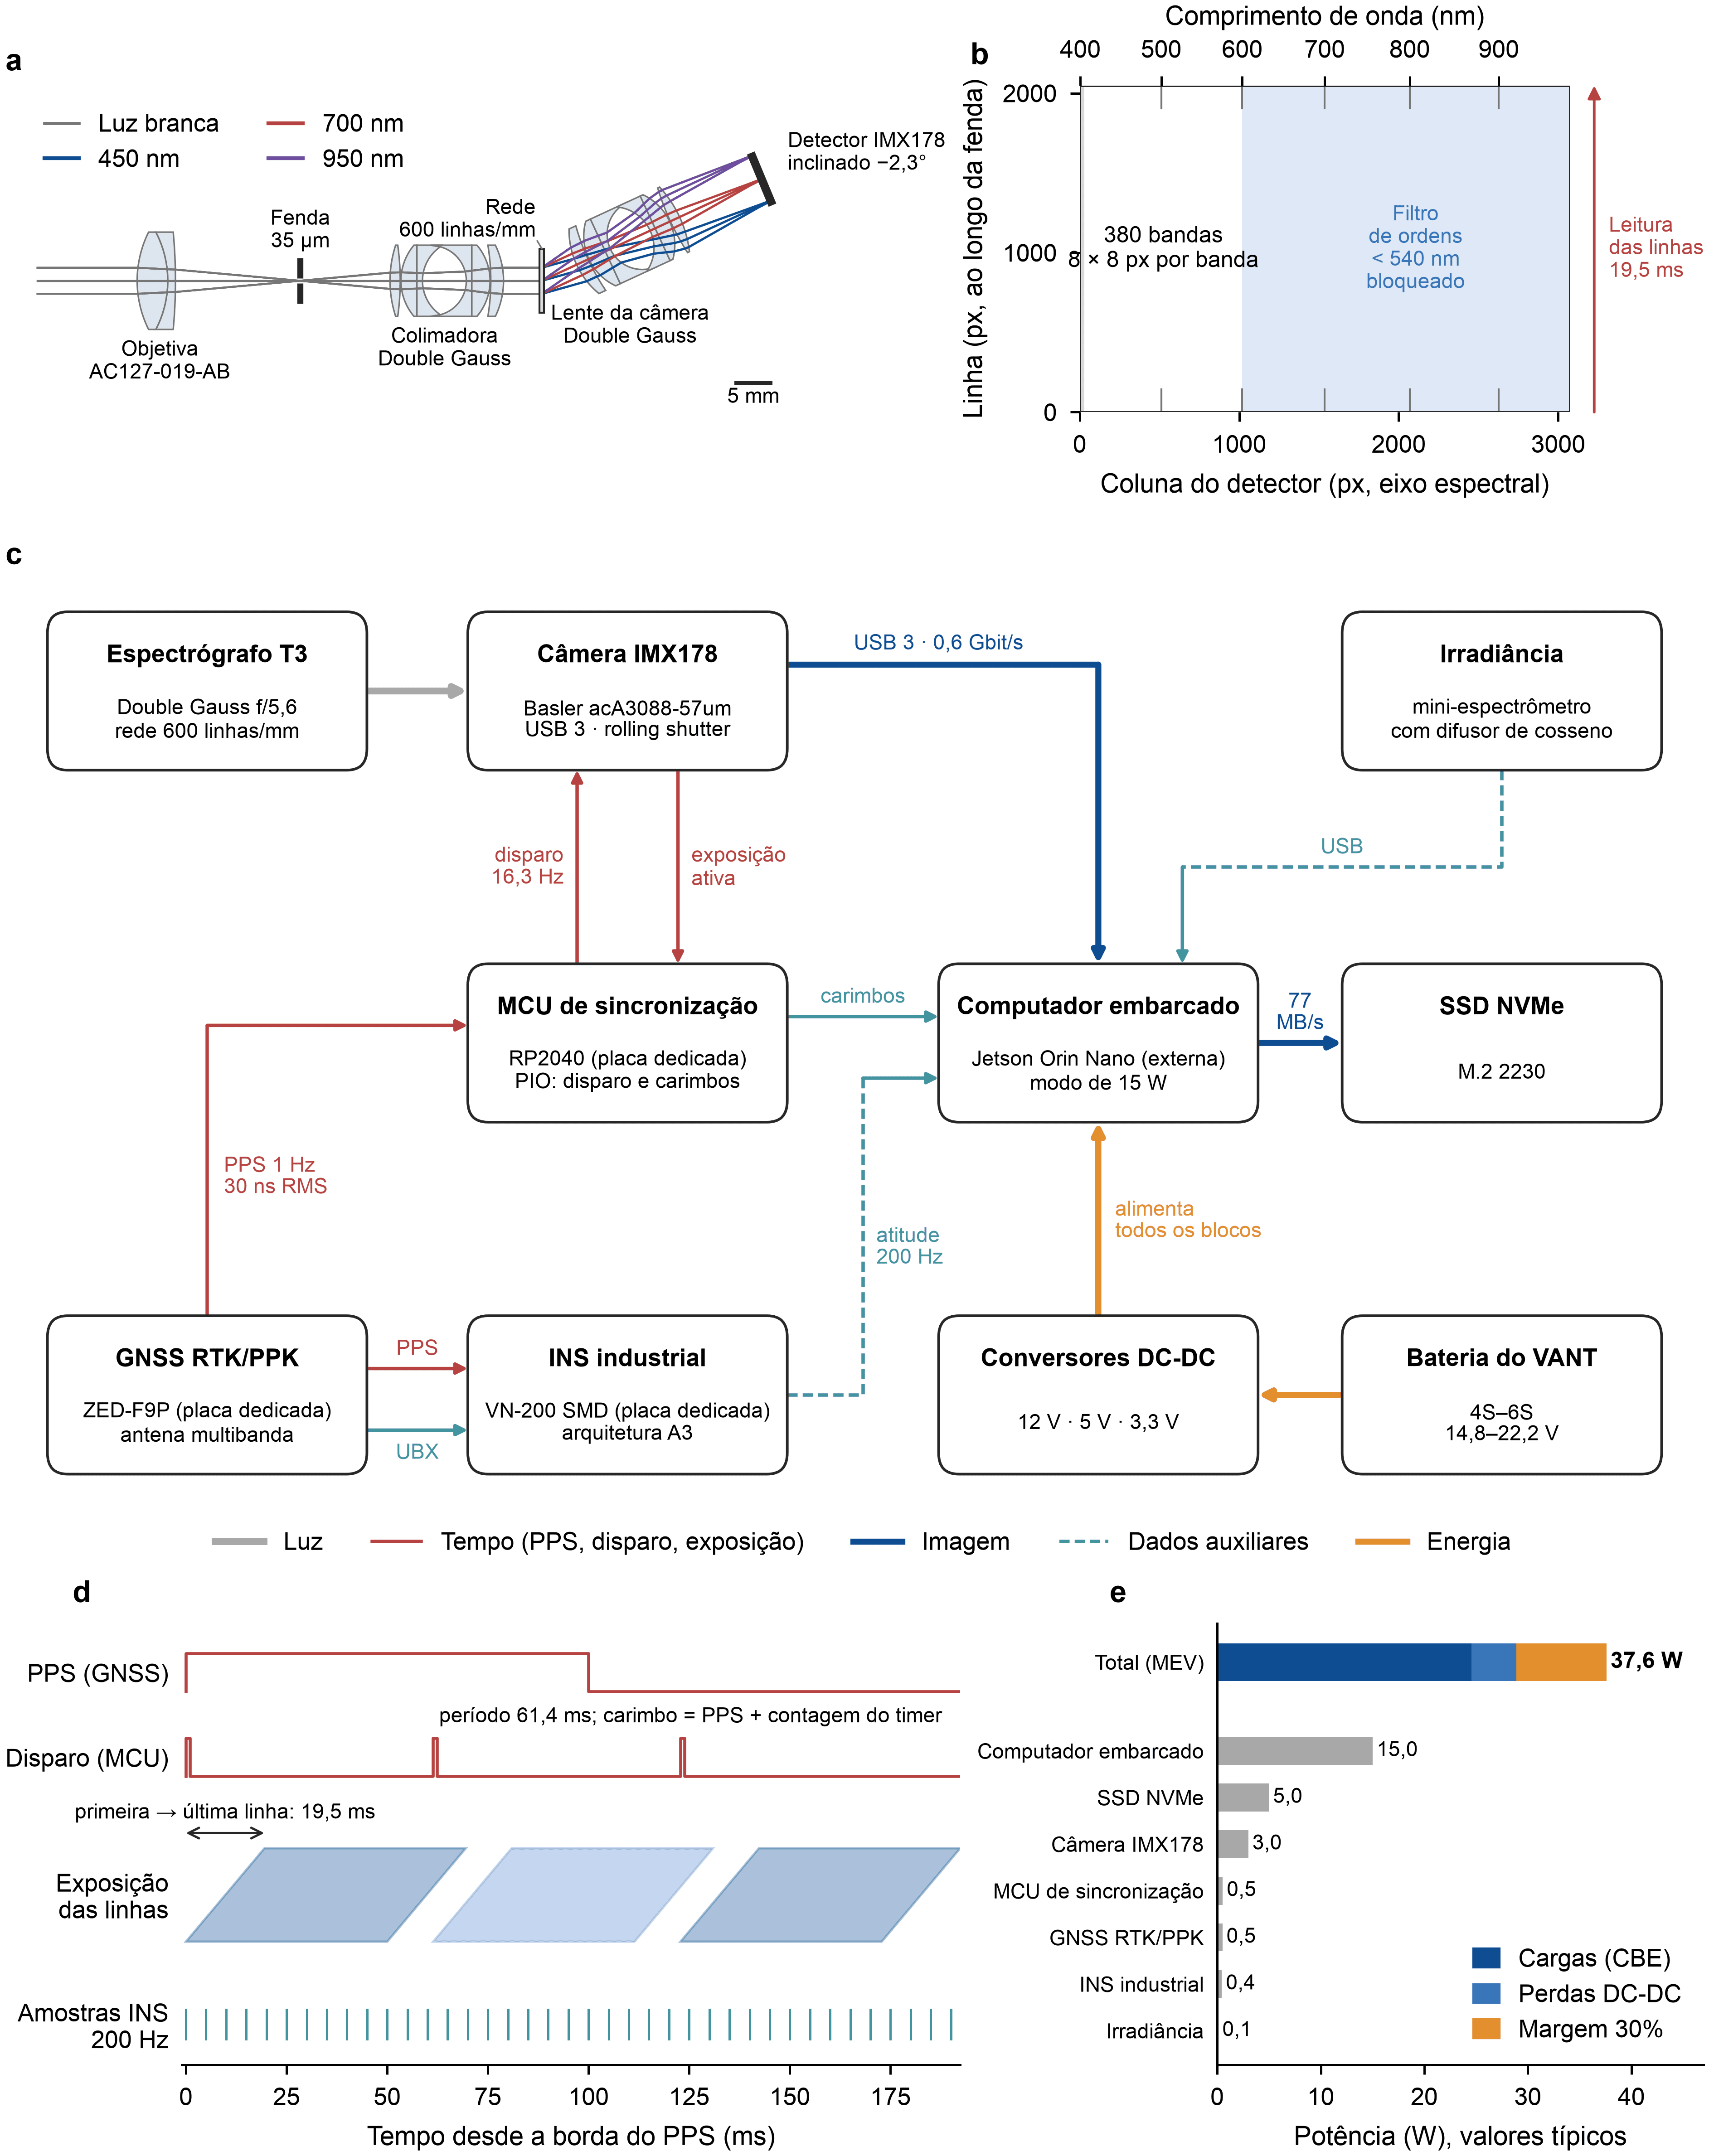
Uma API expõe a configuração resolvida, a grade do sensor e a simulação a partir de reflectância para integração com outros programas, incluindo o TERRA. Uma cena ou configuração resolvida continua sendo uma entrada de modelo; não substitui a caracterização do instrumento montado.
Os experimentos principais podem ser reproduzidos no ambiente do projeto:
uv sync --extra optica
uv run msi-hsi-sensor-sim sensor
uv run msi-hsi-sensor-sim vegetacao --realizacoes 300 --semente 42
uv run msi-hsi-sensor-sim optica
uv run msi-hsi-sensor-sim trade
uv run msi-hsi-sensor-sim correlacao
uv run msi-hsi-sensor-sim classificacao
A classificação exige os cubos WHU-Hi; cenas e renders 3D exigem Blender, enquanto as etapas mecânicas e eletrônicas usam ferramentas adicionais. Configurações ficam em configs/, o registro dos experimentos em docs/experimentos/ e resumos, CSVs e figuras em resultados/.
O passo seguinte é correlacionar o modelo com ensaios de bancada: medir a resposta espectral com linhas conhecidas, escuro e leitura, eficiência por ordem e SNR de painel. A suíte de correlação já organiza faixas de parâmetros, sensibilidade e previsões para essas medições, mas não constitui uma validação experimental concluída.
Permanecem limites concretos: QE, eficiência da rede e corrente de escuro têm estimativas provisórias; as Double Gauss são prescrições de livro-texto escaladas; a difração entra por uma aproximação de Airy; o dossel 1D não representa toda a mistura de uma cultura em linhas. O valor atual do simulador está em tornar esses compromissos verificáveis e orientar o que medir primeiro.
Related reading
Data availability
Texto e figuras derivados do projeto local msi-hsi-sensor-sim, dos registros em docs/experimentos e das saídas em resultados. Resultados ópticos/radiométricos registrados em setembro de 2026; classificação WHU-Hi registrada em 16/09/2026. Não há endereço público do código configurado no repositório consultado. Os cubos WHU-Hi não são redistribuídos neste post.