Um modelo de sensor pode estimar resolução e ruído sem mostrar como essas propriedades afetam um produto de classificação. Para avaliar essa relação, o projeto msi-hsi-sensor-sim aplicou a amostragem espacial, a resposta espectral e o ruído previstos do imageador a duas imagens hiperespectrais reais. O experimento comparou mapas de cobertura antes e depois dessas transformações, usando o mesmo procedimento de classificação.
As cenas escolhidas foram WHU-Hi-HongHu e WHU-Hi-HanChuan. O conjunto WHU-Hi foi produzido pelo grupo RSIDEA da Universidade de Wuhan em áreas agrícolas de Hubei, China, com um sensor Headwall Nano-Hyperspec embarcado em VANT. Os dados foram calibrados para radiância e corrigidos geometricamente, conforme a documentação dos autores.
O estudo investigou duas questões: quanto as transformações do sensor alteraram a classificação e quanto a divisão de treino e teste alterou a acurácia medida. Na condição nominal com ruído, a acurácia global foi de 0,835 em HongHu e 0,599 em HanChuan, usando separação espacial. Esses valores descrevem as cenas e o classificador avaliados. Os rótulos disponíveis identificam classes de cobertura; o experimento não estima nem valida clorofila, índice de área foliar (LAI) ou estresse vegetal.
Dados e condições de entrada
Os arquivos usados no experimento tiveram as seguintes dimensões e parâmetros de amostragem. A largura espectral de entrada foi representada por uma largura à meia altura (FWHM) de 6 nm nas duas cenas.
| Parâmetro | HongHu | HanChuan |
|---|---|---|
| Dimensões do cubo | 940 × 475 pixels | 1217 × 303 pixels |
| Bandas lidas | 270 | 274 |
| Pixel nativo | 4,3 cm | 10,9 cm |
| Classes de cobertura | 22 | 16 |
| Grade após degradação | 218 × 202 pixels | 719 × 303 pixels |
| Amostragem transversal final | 10,1 cm | 10,9 cm |
| Amostragem final ao longo do voo | 18,4 cm | 18,4 cm |
A classificação utilizou radiância, sem conversão para reflectância. Os modelos foram treinados e avaliados separadamente em cada cena, com a iluminação presente no respectivo cubo. Não houve treinamento em HongHu seguido de teste em HanChuan.
A direção do voo foi assumida como paralela às linhas do cubo. Essa hipótese define em qual eixo se aplica a integração da fenda e o arrasto durante a exposição; sua confirmação permanece pendente. Na HanChuan, o pixel nativo de 10,9 cm já era maior que a amostragem transversal pretendida de 10,1 cm. O processamento preservou o limite nativo, em vez de tratar uma interpolação como informação espacial adicional.
Transformações e controle de comparação
As condições foram organizadas para acrescentar um efeito por etapa:
| Condição | Transformação |
|---|---|
| S0 | Classificação do cubo nativo |
| S0→sensor | Agregação do mapa classificado em S0 para a grade do sensor |
| S1 | Integração espacial do cubo e classificação na grade do sensor |
| S2 | S1 acrescido da resposta das bandas do sensor |
| S3 | S2 acrescido do ruído simulado do sensor |
| S3 ×0,25 | S3 com um quarto do sinal de referência |
| S3 ×0,0625 | S3 com um dezesseis avos do sinal de referência |
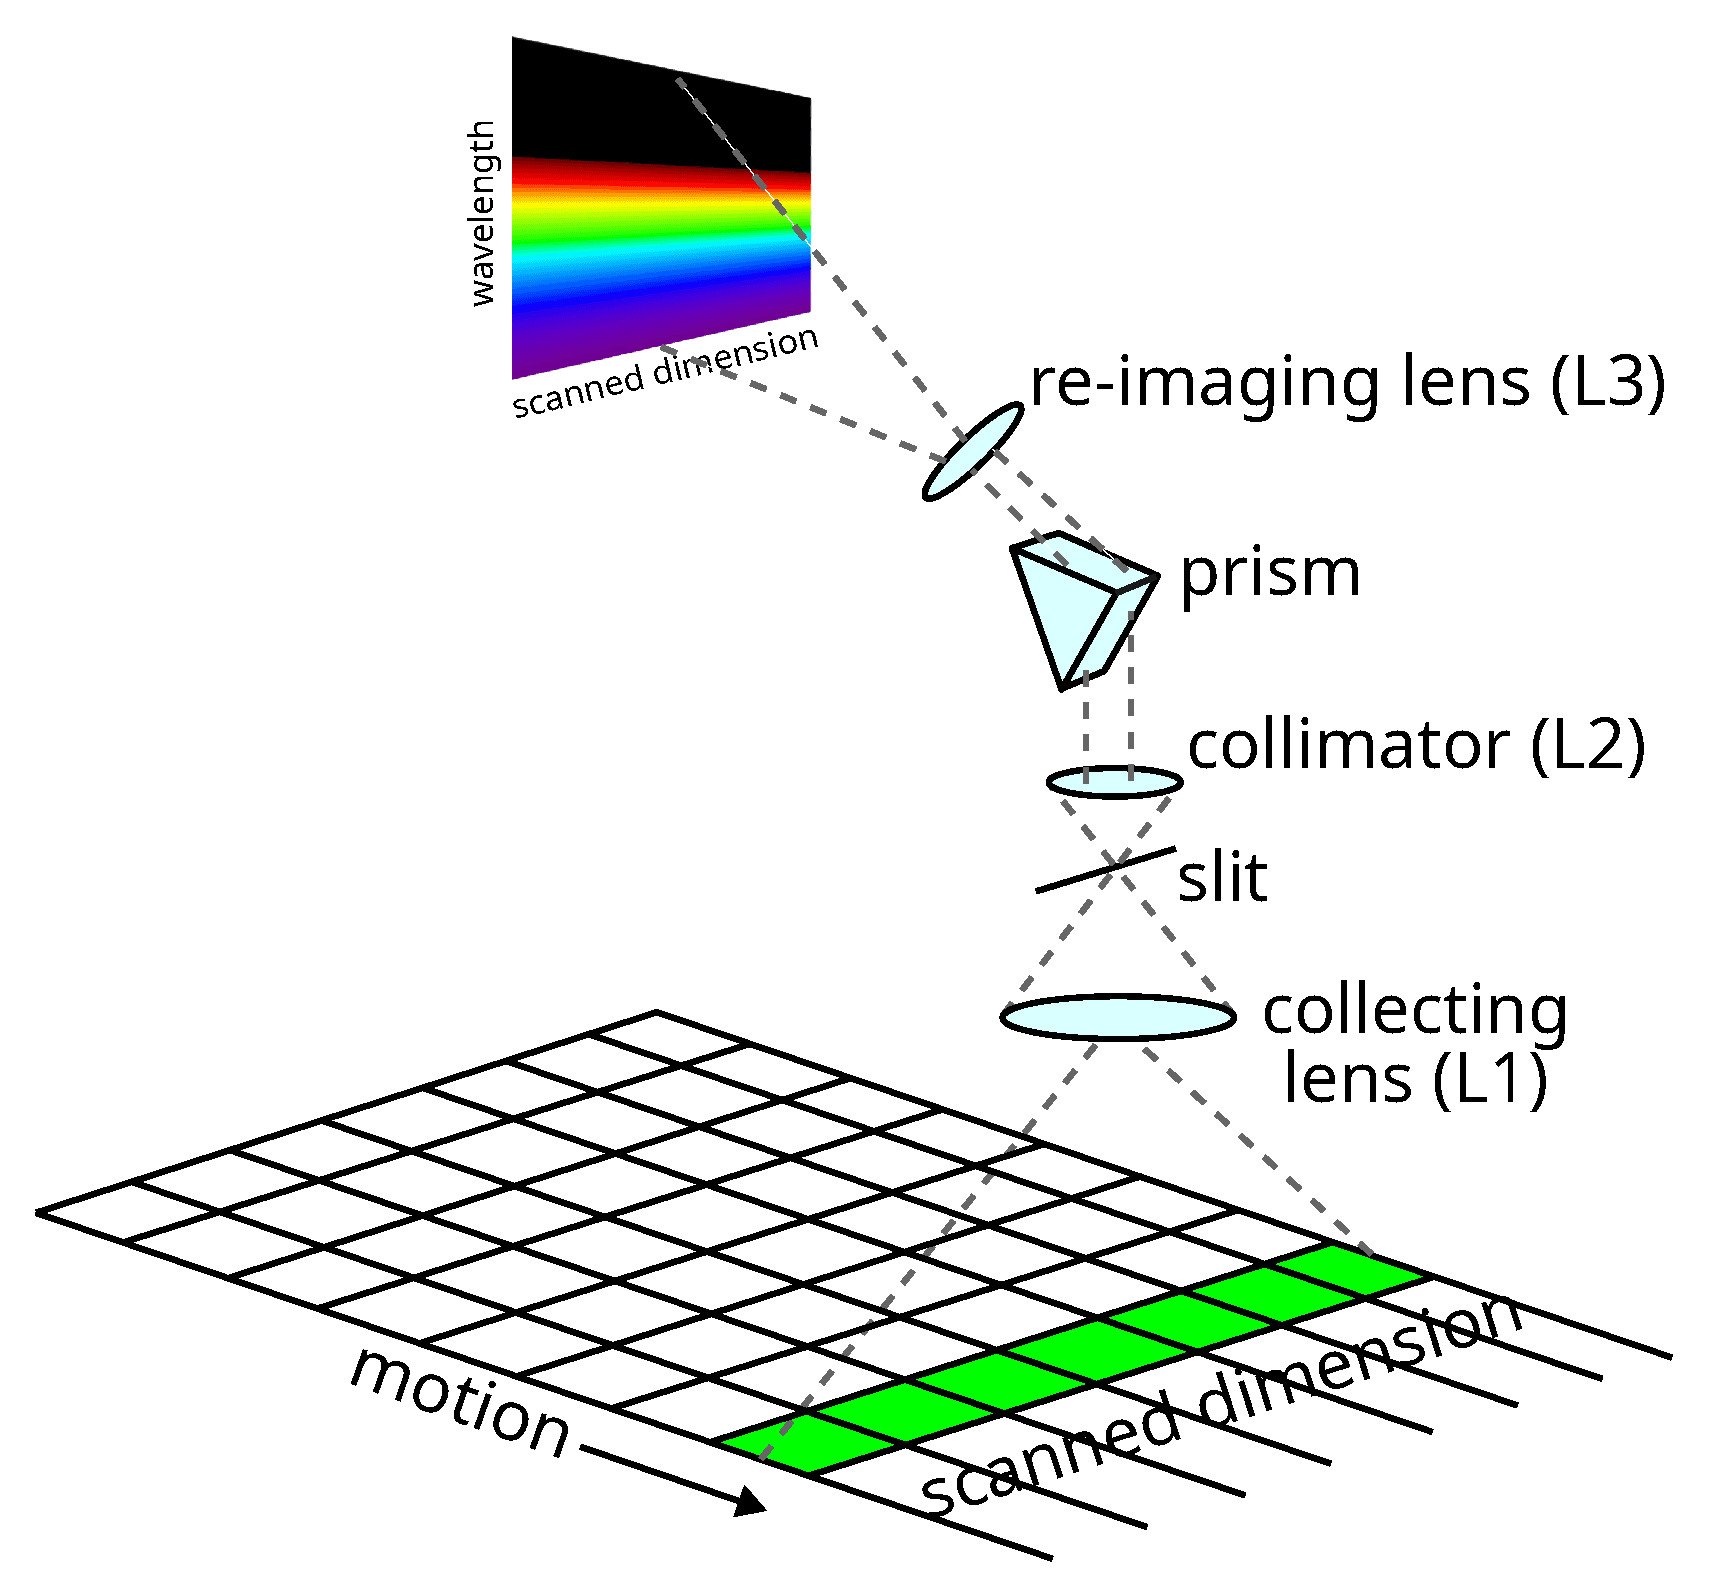
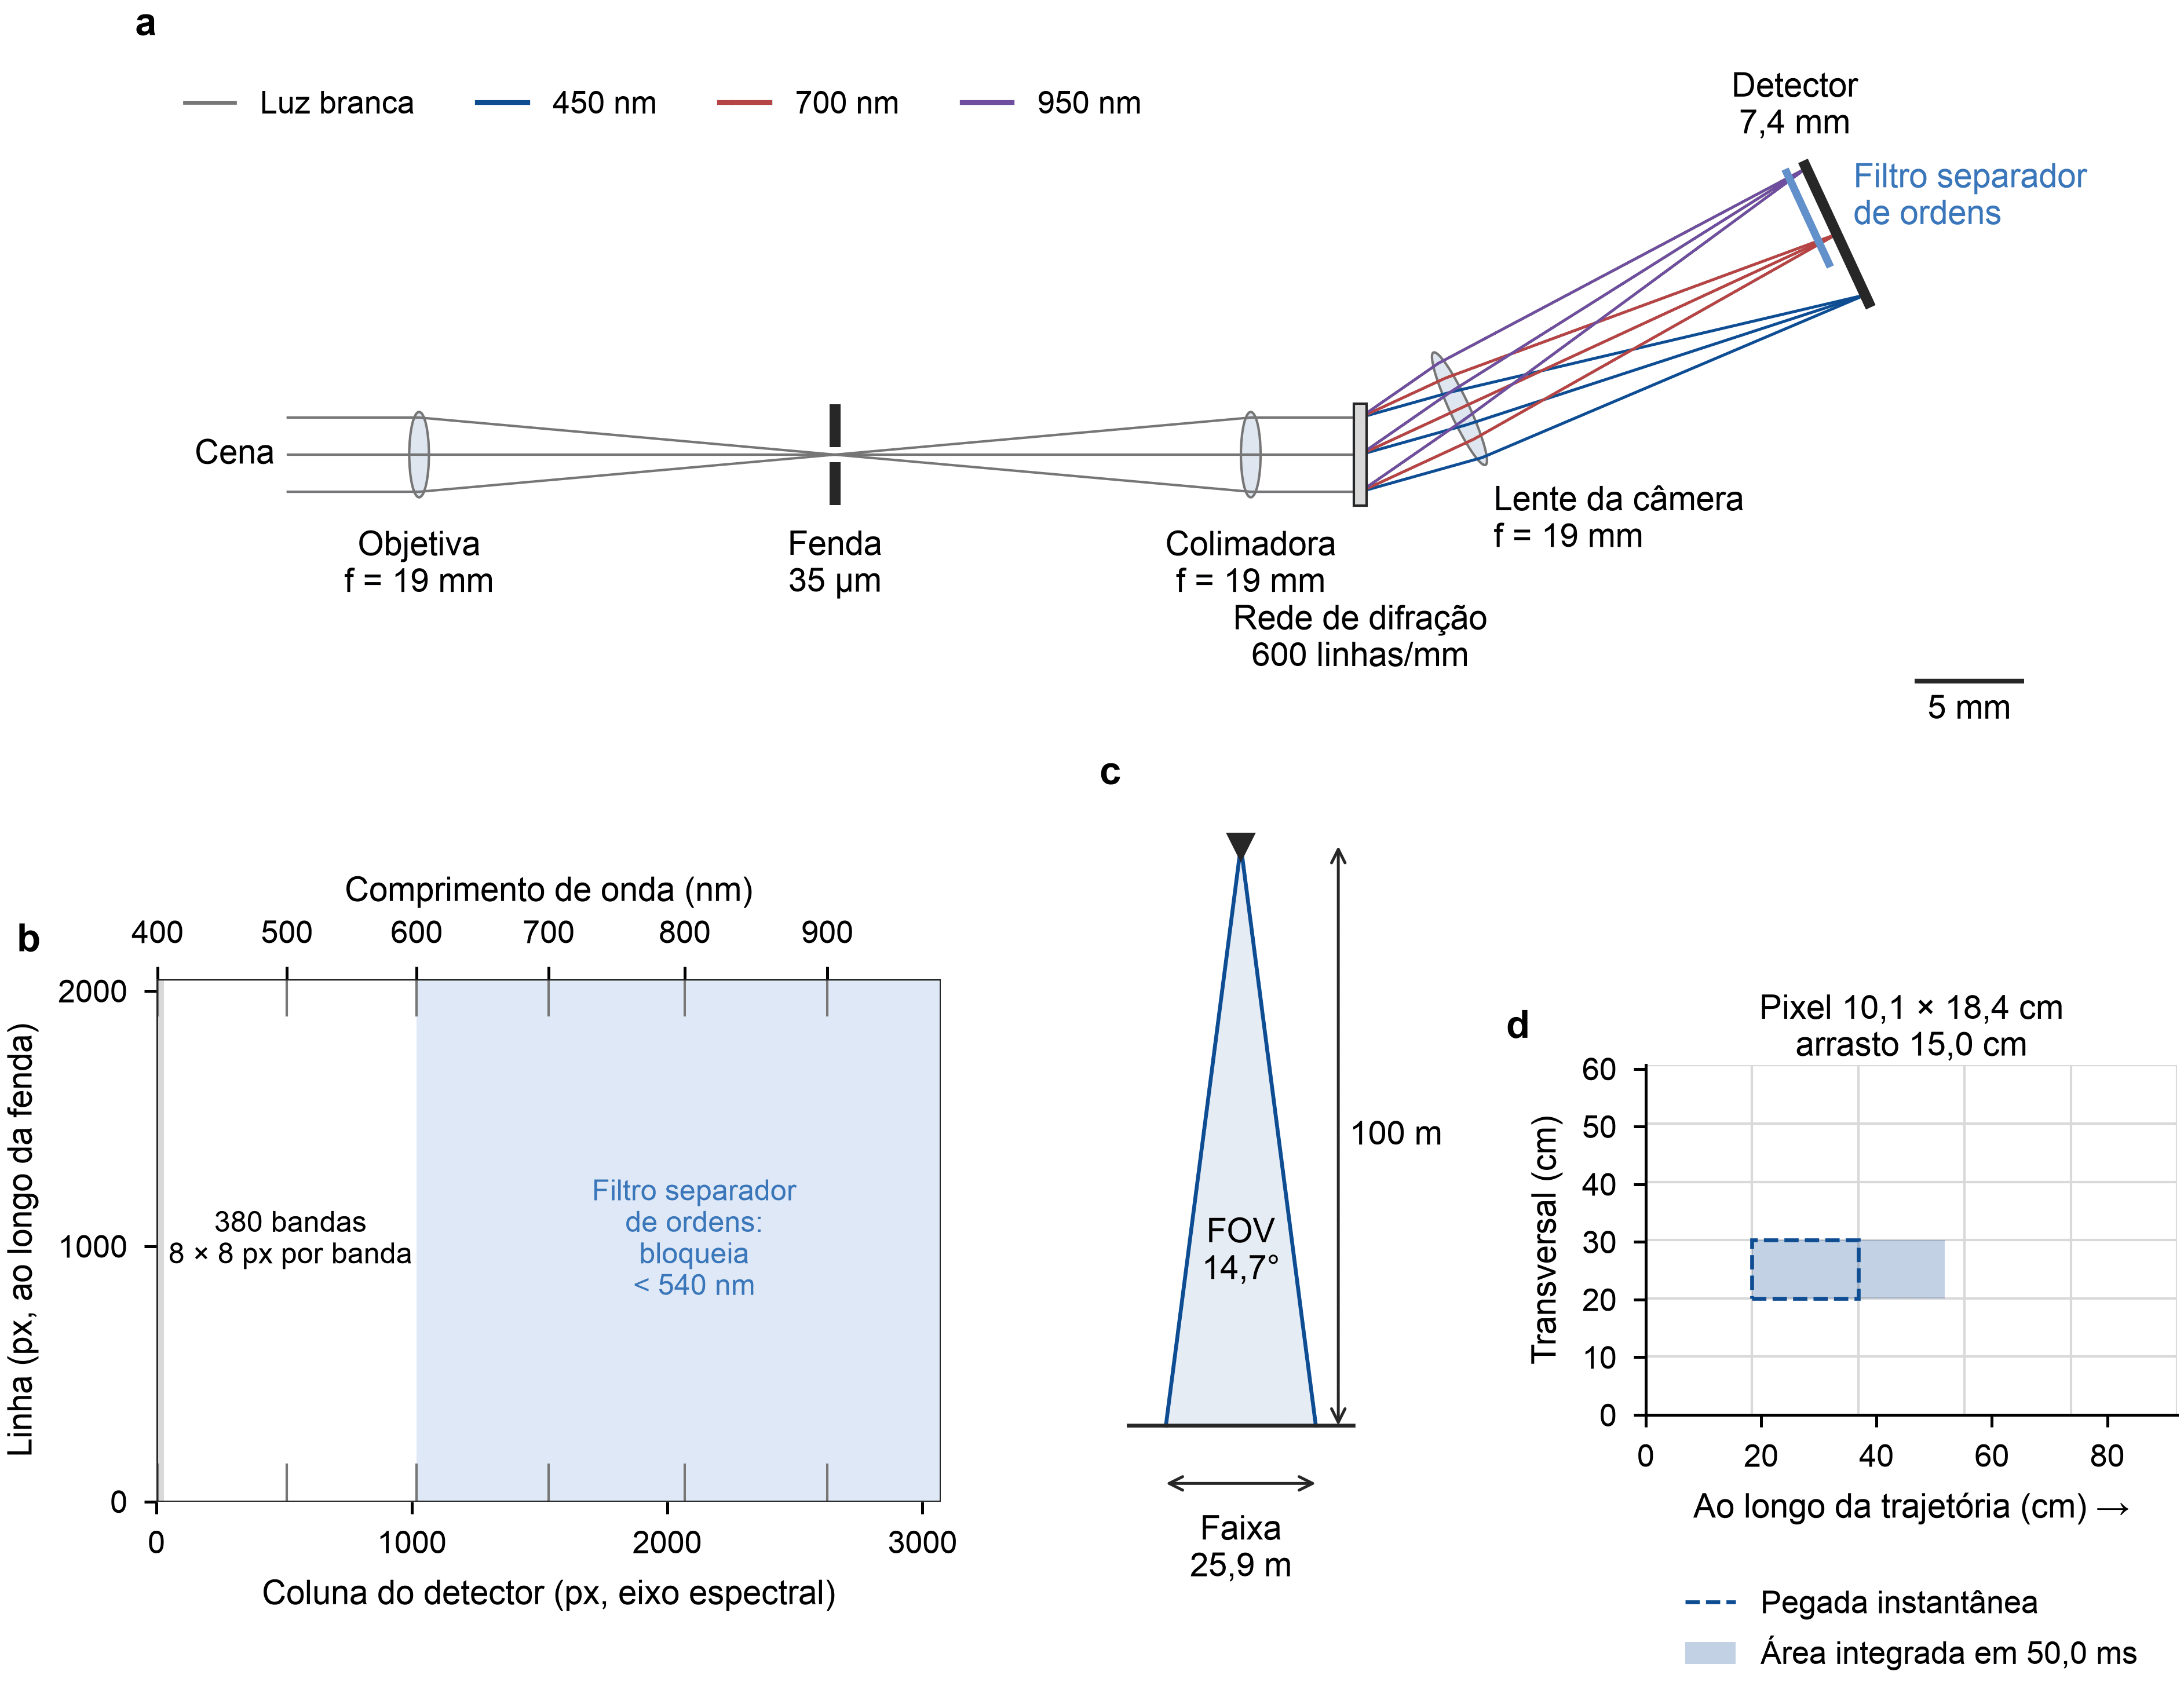
Em S1, a pegada transversal foi de 10,1 cm quando a resolução de entrada permitiu. Ao longo do voo, o modelo integrou a fenda de 18,4 cm com um arrasto de 15 cm, correspondente a 3 m/s durante uma exposição de 50 ms. As amostras foram espaçadas a cada 18,4 cm. A integração durante a exposição e a distância entre amostras são propriedades distintas.
S2 aplicou respostas gaussianas às 380 bandas do imageador. Como a entrada já possuía FWHM de 6 nm, a largura efetiva após a convolução ficou entre 6,7 e 7,5 nm. Esse procedimento não recupera a resolução espectral de aproximadamente 3 nm prevista para o projeto. As 380 bandas também não representam 380 informações espectrais independentes.
S3 acrescentou ruído de fótons, corrente de escuro e leitura. Como a iluminação absoluta das cenas não foi determinada para o modelo, o brilho foi normalizado por uma hipótese: o pixel mediano de vegetação, selecionado com NDVI maior que 0,6, recebeu o sinal previsto para o dossel de referência do projeto. Os demais pixels foram escalados pela radiância relativa. A redução do sinal em dois níveis adicionais avaliou a sensibilidade a essa hipótese. O ruído originalmente presente nos dados permaneceu no cubo.
O controle S0→sensor foi necessário porque S0 e S1 não avaliam os mesmos pixels. Em S0→sensor, as classes previstas no cubo nativo foram agregadas pela maior área ocupada na grade final. Esse mapa foi avaliado nos mesmos pixels de S1–S3. A comparação com S1 mantém a grade e a seleção de avaliação comuns, permitindo examinar o efeito de classificar antes ou depois da integração espacial.
Classificador e validação
O classificador utilizou padronização das bandas, análise de componentes principais (PCA) com 30 componentes e análise discriminante linear. A covariância combinada recebeu regularização de 0,1 em direção à sua diagonal, e as classes tiveram probabilidades a priori iguais. Foram selecionados até 2000 pixels de treinamento por classe. A padronização, a PCA e os parâmetros do discriminante foram ajustados apenas com as amostras de treinamento de cada divisão.
Cada parcela, identificada como uma componente conexa de um rótulo, foi dividida em duas metades ao longo do lado maior. Uma faixa de separação foi descartada entre elas: 20 pixels nativos em HongHu, equivalentes a 86 cm, e oito em HanChuan, equivalentes a 87 cm. O modelo treinado em uma metade classificou a outra, e o procedimento foi repetido com as metades invertidas.
Essa divisão reduz a proximidade entre treino e teste, mas ambos permanecem nas mesmas parcelas. Portanto, ela não mede transferência para outra propriedade, região ou campanha de aquisição. Uma divisão aleatória dos mesmos pixels avaliáveis foi calculada para comparação.
Na grade do sensor, um pixel só entrou na avaliação quando uma classe ocupou pelo menos 75% da sua área. Essa seleção excluiu parte dos pixels mistos e de borda. O critério de pureza é uma decisão do experimento; as métricas resultantes não representam todos os pixels da imagem.
Foram reportadas acurácia global (OA), coeficiente kappa (κ) e F1 macro. A OA mede a fração de acertos entre os pixels avaliados. O F1 macro calcula a média do F1 das classes, atribuindo o mesmo peso a cada classe e tornando visíveis erros que podem ficar diluídos na OA de uma cena desbalanceada.
Resultados em HongHu
| Condição | Pixels avaliados | OA espacial | κ | F1 macro |
|---|---|---|---|---|
| S0 | 332 431 | 0,693 | 0,616 | 0,476 |
| S0→sensor | 28 657 | 0,805 | 0,736 | 0,563 |
| S1 | 28 657 | 0,838 | 0,778 | 0,624 |
| S2 | 28 657 | 0,836 | 0,777 | 0,630 |
| S3 | 28 657 | 0,835 | 0,775 | 0,628 |
| S3 ×0,25 | 28 657 | 0,835 | 0,774 | 0,622 |
| S3 ×0,0625 | 28 657 | 0,776 | 0,702 | 0,552 |
A comparação direta entre S0 e S1 produziria um aumento de 14,5 pontos percentuais de OA. Entretanto, o controle S0→sensor já atingiu 0,805. Na grade e no conjunto de avaliação comuns, a diferença entre S0→sensor e S1 foi de 3,3 pontos percentuais. O aumento maior da comparação direta mistura a transformação espacial com a mudança de suporte e de seleção dos pixels avaliados.
A resposta espectral e o ruído nominal alteraram pouco a OA nesta execução: S1, S2 e S3 resultaram em 0,838, 0,836 e 0,835. Com o sinal reduzido a um dezesseis avos, a OA caiu para 0,776 e o F1 macro para 0,552.
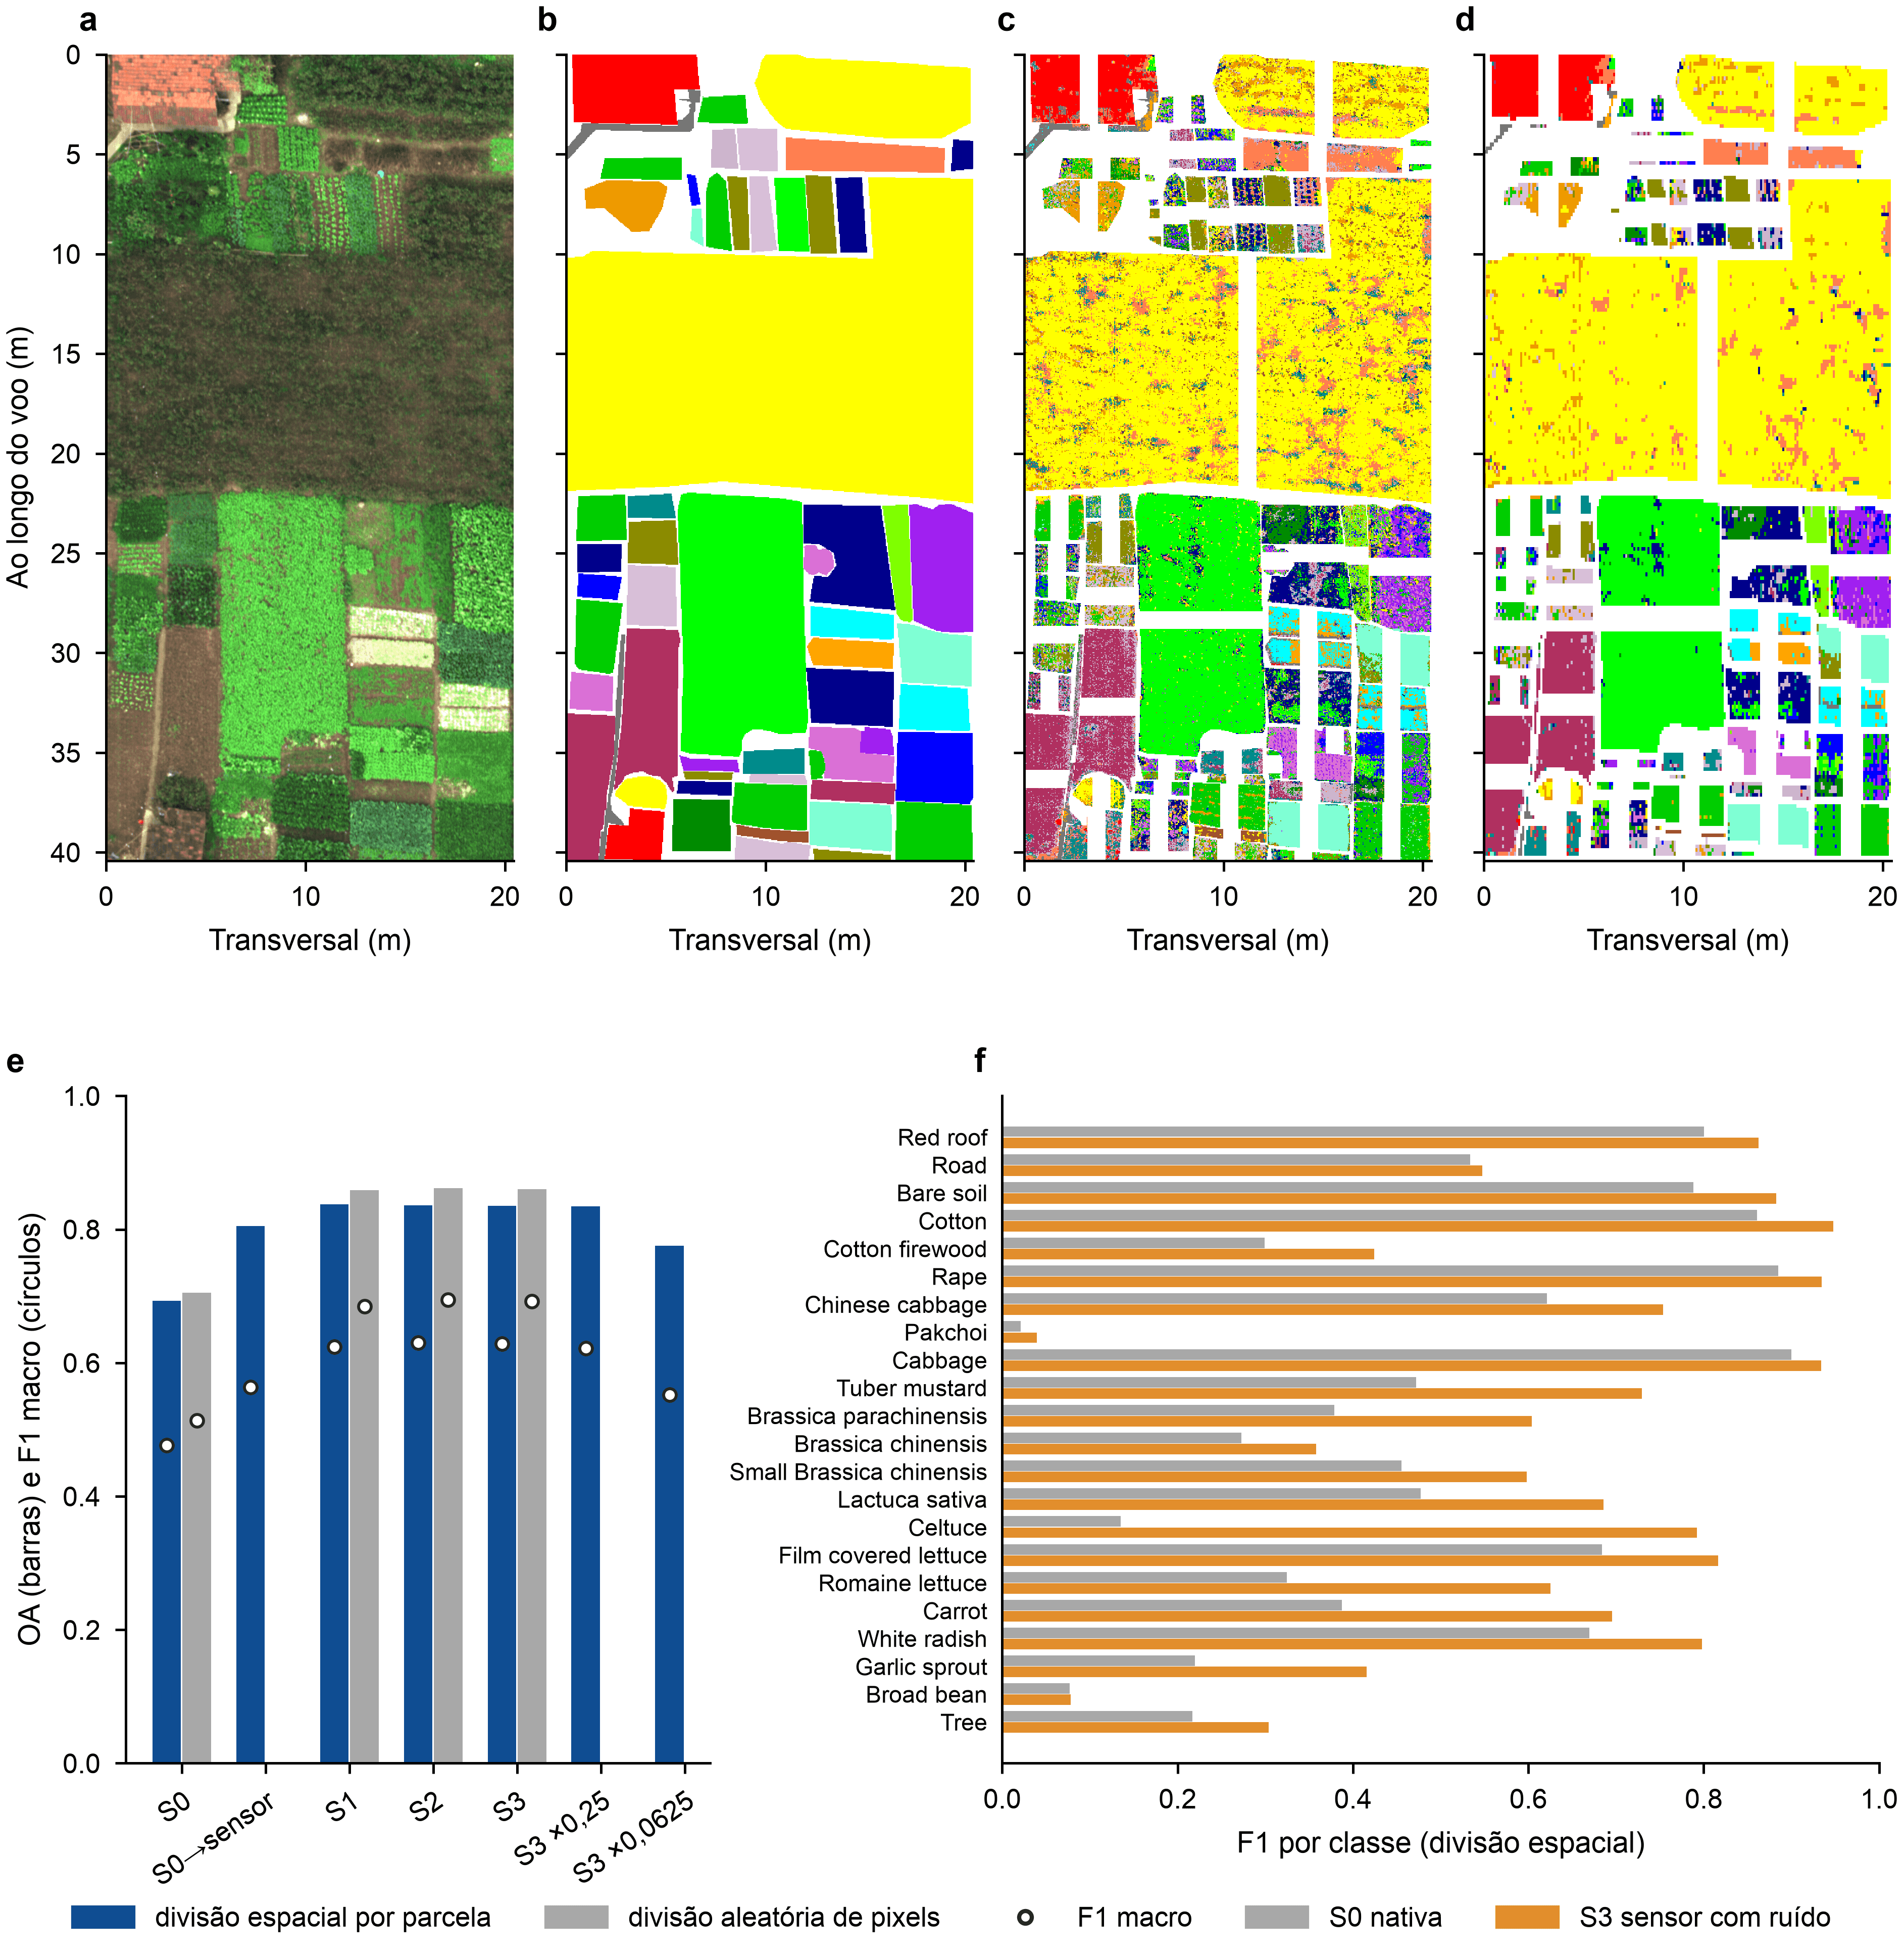
Em S3, algodão apresentou F1 de 0,95, colza e repolho de 0,93, e solo exposto de 0,88. Pakchoi teve F1 de 0,04, fava de 0,08 e árvores de 0,30. A OA de 0,835, portanto, coexistiu com baixo desempenho em várias classes.
As classes celtuce e fava tiveram apenas 24 e 23 pixels de teste, respectivamente, na grade final. Seus resultados exigem cautela pela pequena quantidade de amostras e pela dependência espacial entre pixels; esses números não correspondem a dezenas de parcelas independentes.
Resultados em HanChuan
| Condição | Pixels avaliados | OA espacial | κ | F1 macro |
|---|---|---|---|---|
| S0 | 233 457 | 0,557 | 0,495 | 0,405 |
| S0→sensor | 121 209 | 0,581 | 0,515 | 0,420 |
| S1 | 121 209 | 0,598 | 0,533 | 0,439 |
| S2 | 121 209 | 0,599 | 0,536 | 0,459 |
| S3 | 121 209 | 0,599 | 0,536 | 0,458 |
| S3 ×0,25 | 121 209 | 0,599 | 0,535 | 0,457 |
| S3 ×0,0625 | 121 209 | 0,605 | 0,540 | 0,447 |
Na comparação de grade comum, S1 superou S0→sensor em 1,7 ponto percentual de OA. A aplicação das bandas e do ruído nominal manteve a OA próxima de 0,599. No menor nível de sinal, a OA aumentou 0,6 ponto percentual, enquanto o F1 macro diminuiu de 0,458 para 0,447. Sem repetições e intervalos de incerteza, essa diferença não sustenta uma conclusão de benefício do ruído.
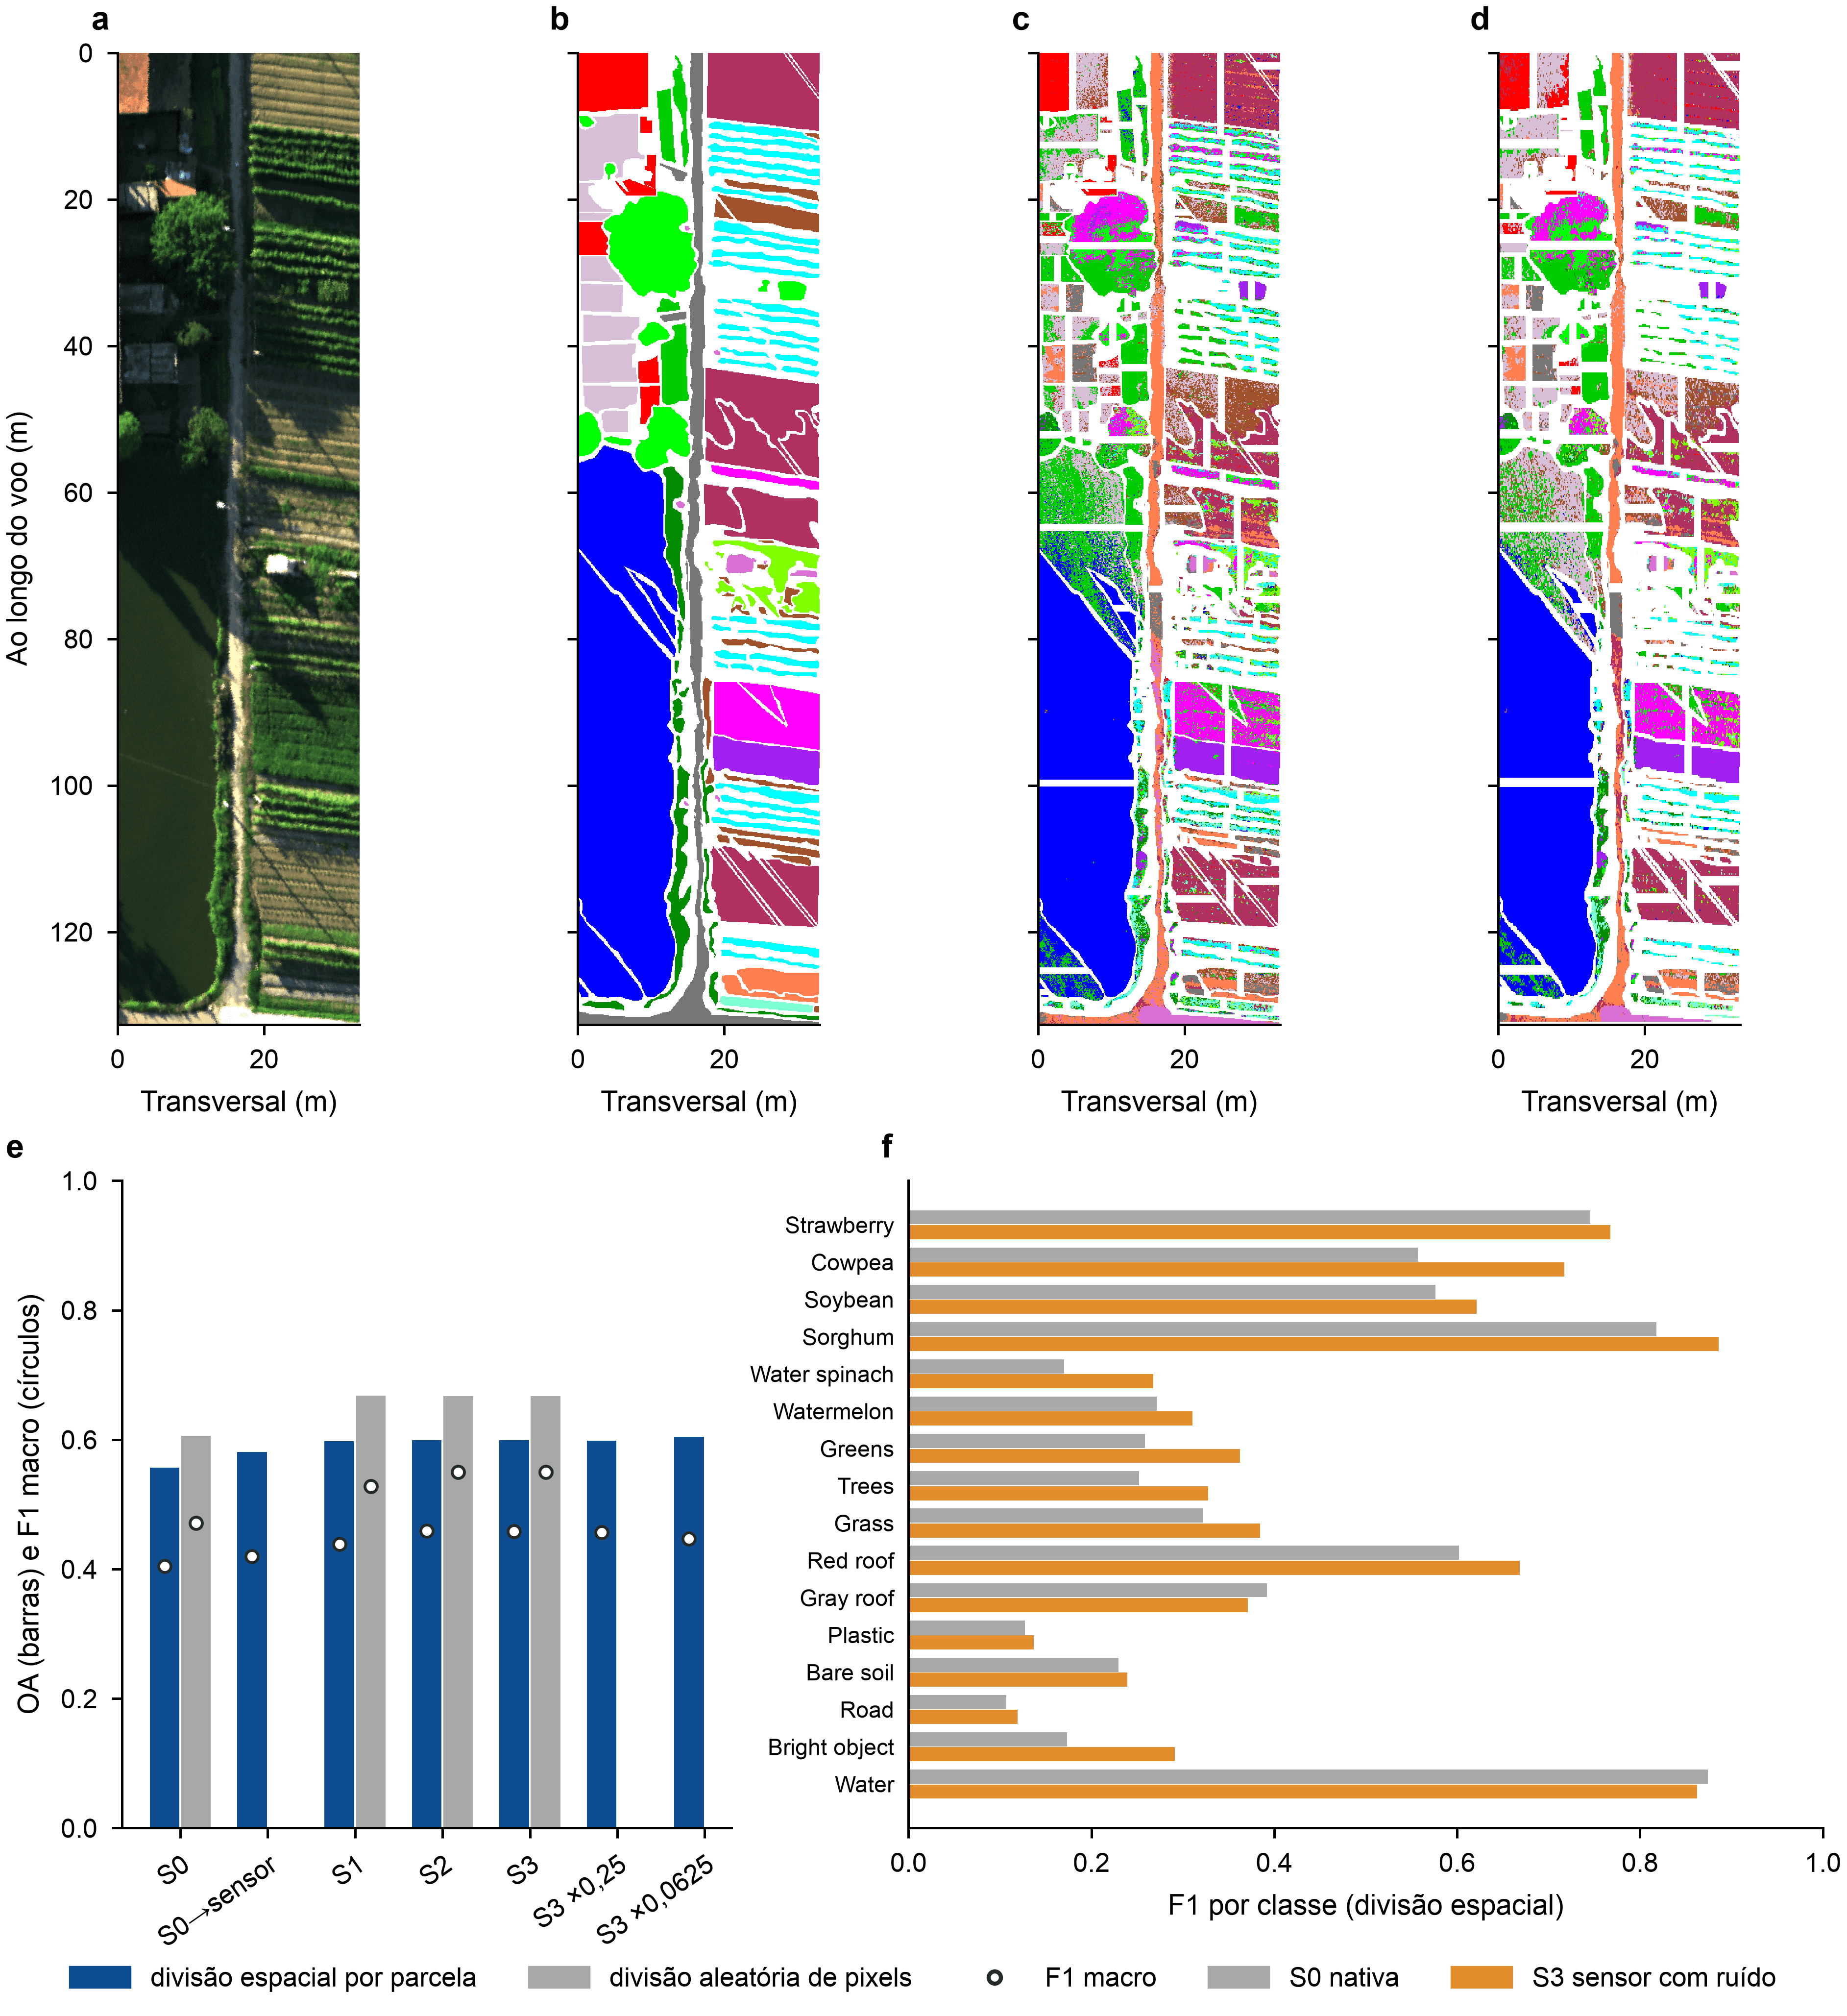
Em S3, água apresentou F1 de 0,86, sorgo de 0,89, morango de 0,77 e feijão-caupi de 0,72. Estrada, plástico e solo exposto apresentaram F1 de 0,12, 0,14 e 0,24.
A matriz de confusão mostrou que 68% dos pixels de referência da classe estrada foram classificados como plástico. Dos pixels de plástico, 22% foram previstos como estrada, 16% como solo e 12% como telhado cinza. Árvores foram previstas como soja em 32% dos casos e como hortaliças em 26%. Esses valores descrevem confusões de classes; a presença de sombra na cena é uma interpretação plausível para parte dos erros de vegetação, mas sua contribuição não foi isolada experimentalmente.
Efeito da divisão de treino e teste
| Cena e condição | OA espacial | OA aleatória | F1 macro espacial | F1 macro aleatória |
|---|---|---|---|---|
| HongHu, S0 | 0,693 | 0,705 | 0,476 | 0,513 |
| HongHu, S3 | 0,835 | 0,860 | 0,628 | 0,692 |
| HanChuan, S0 | 0,557 | 0,606 | 0,405 | 0,471 |
| HanChuan, S3 | 0,599 | 0,667 | 0,458 | 0,550 |
Na condição S3, a divisão aleatória elevou a OA em 2,5 pontos percentuais em HongHu e 6,8 em HanChuan. O F1 macro aumentou 6,4 e 9,2 pontos percentuais, respectivamente. A proximidade entre amostras das mesmas parcelas torna a divisão aleatória uma avaliação menos exigente neste desenho.
A diferença entre protocolos não permite quantificar toda a dependência espacial, porque a divisão com faixa de separação também mantém treino e teste nas mesmas parcelas. Ainda assim, ela mostra que a escolha do protocolo altera a conclusão quantitativa. A avaliação espacial foi adotada como referência do estudo.
Sensibilidade ao sinal e limites espectrais
Os três níveis de brilho produziram SNR mediano da vegetação de aproximadamente 131, 63 e 27. Esses valores resumem as bandas e não representam a banda mais fraca: em HongHu, o nível nominal teve SNR de 42 nessa banda. A relação sinal-ruído precisa, portanto, ser interpretada junto com o comprimento de onda e a posição no campo.
Em HongHu, a redução até SNR mediano 27 foi acompanhada por queda de 6,0 pontos percentuais de OA em relação a S3 nominal. Em HanChuan, a OA permaneceu próxima de 0,60, embora o F1 macro tenha diminuído. O efeito do ruído foi diferente nas duas cenas e não pode ser resumido por um único limite universal de SNR.
A pequena mudança após S2 também não demonstra que a resolução espectral do instrumento é irrelevante. O cubo de entrada já estava limitado a 6 nm, e a convolução alargou essa resposta. O desenho avalia a classificação após reamostragem desses dados; não compara uma aquisição real a 3 nm com outra a 6 nm.
Alcance da evidência
O estudo utilizou duas cenas da mesma região e câmera, com modelos ajustados dentro de cada cena. Ele não avaliou generalização para outras culturas, locais, estações ou condições de iluminação. A classificação linear foi escolhida para manter a comparação entre transformações interpretável, sem buscar o desempenho máximo possível no conjunto.
A simulação não incluiu a função de espalhamento espacial da objetiva, distorções espectrais e espaciais conhecidas como smile e keystone, contaminação por segunda ordem ou erros de georreferenciamento. Os rótulos por parcela também atribuem a mesma classe a bordas e falhas internas. A seleção por pureza reduz parte das misturas, mas não resolve essas limitações da referência.
Não foram reportados intervalos de confiança nem uma distribuição de resultados obtida por repetições de sementes ou por reamostragem de parcelas. Por isso, diferenças pequenas foram descritas como observações desta execução, sem atribuição de significância estatística. A quantidade de pixels avaliados não substitui o número de unidades espaciais independentes.
Nas condições testadas, classificar após a integração espacial apresentou OA maior que classificar o cubo nativo e agregar as previsões na mesma grade. A resposta espectral e o ruído nominal produziram alterações menores que a mudança de grade e o protocolo de validação. A queda de desempenho no menor nível de sinal ocorreu principalmente em HongHu. Essas conclusões se limitam à classificação de cobertura nas duas cenas e não constituem validação radiométrica ou biofísica do imageador.
Dados, resultados e reprodução
A página oficial do WHU-Hi descreve a aquisição e as classes do conjunto. O projeto utilizou os arquivos ENVI do espelho WHU-Hi no Hugging Face. Os cubos e os rótulos completos não acompanham este post.
| Arquivo | HongHu | HanChuan |
|---|---|---|
| Configuração | TOML | TOML |
| Relatório | Markdown | Markdown |
| Métricas por condição | CSV | CSV |
| F1 e suporte por classe | CSV | CSV |
| Confusão em S3 espacial | CSV | CSV |
| Figura para exportação |
Também estão disponíveis a configuração resolvida do instrumento e os cenários de referência usados na hipótese de brilho. Na HanChuan, os nomes das classes foram definidos no TOML para corrigir a ausência de separador entre Grey roof e Plastic no cabeçalho utilizado.
Com os dados nos caminhos definidos pelas configurações, os comandos no repositório original são:
uv run msi-hsi-sensor-sim classificacao
uv run msi-hsi-sensor-sim classificacao \
  --config configs/classificacao_whu_hi_hanchuan.toml \
  --saida resultados/classificacao_hanchuan
Os anexos preservam os resultados e as hipóteses da execução de 16/09/2026. A reprodução integral depende do código do projeto e dos cubos externos. Confirmar a direção do voo, avaliar parcelas inteiramente separadas e repetir o experimento com outras cenas são extensões necessárias para ampliar o alcance da comparação.
Related reading
Data availability
Resultados do experimento de classificação do projeto local msi-hsi-sensor-sim, registrados em 16/09/2026. Figuras, métricas, matrizes de confusão e configurações acompanham o post. Os cubos WHU-Hi não são redistribuídos aqui; a página dos autores e o espelho utilizado estão indicados no texto. A simulação acrescenta efeitos ao cubo adquirido por outro instrumento e não constitui validação física do imageador.