A carcaça de um imageador hiperespectral mantém as posições relativas entre fenda, lentes, rede de difração e detector. Em um veículo aéreo não tripulado (VANT), ela também transmite cargas à aeronave, conduz o calor dos componentes e sustenta os sensores de navegação. Essas funções vinculam o projeto mecânico ao desempenho óptico e ao georreferenciamento.
O traçado de raios define as posições nominais dos componentes, mas não quantifica sua estabilidade sob carga ou aquecimento. A integração exige verificar se esses componentes cabem, se podem ser alinhados e como a estrutura responde às condições de operação. O experimento de carcaça do msi-hsi-sensor-sim avaliou essas questões para o espectrógrafo T6 por modelagem geométrica, elementos finitos, cálculo de isoladores e análise térmica.
A configuração v3 apresentou massa nominal estimada de 1,293 kg e primeira frequência estrutural de 916 Hz no modelo com apoios fixos. O sistema de isolamento foi dimensionado para 18 Hz. A elevação prevista da temperatura da câmera em relação à bancada foi de 6,9 K, abaixo do limite de 8 K, mas sem a reserva de desempenho adotada. Os resultados registrados em 14/09/2026 são previsões de projeto; a carcaça ainda não foi fabricada nem ensaiada.
Arquitetura e alinhamento do conjunto
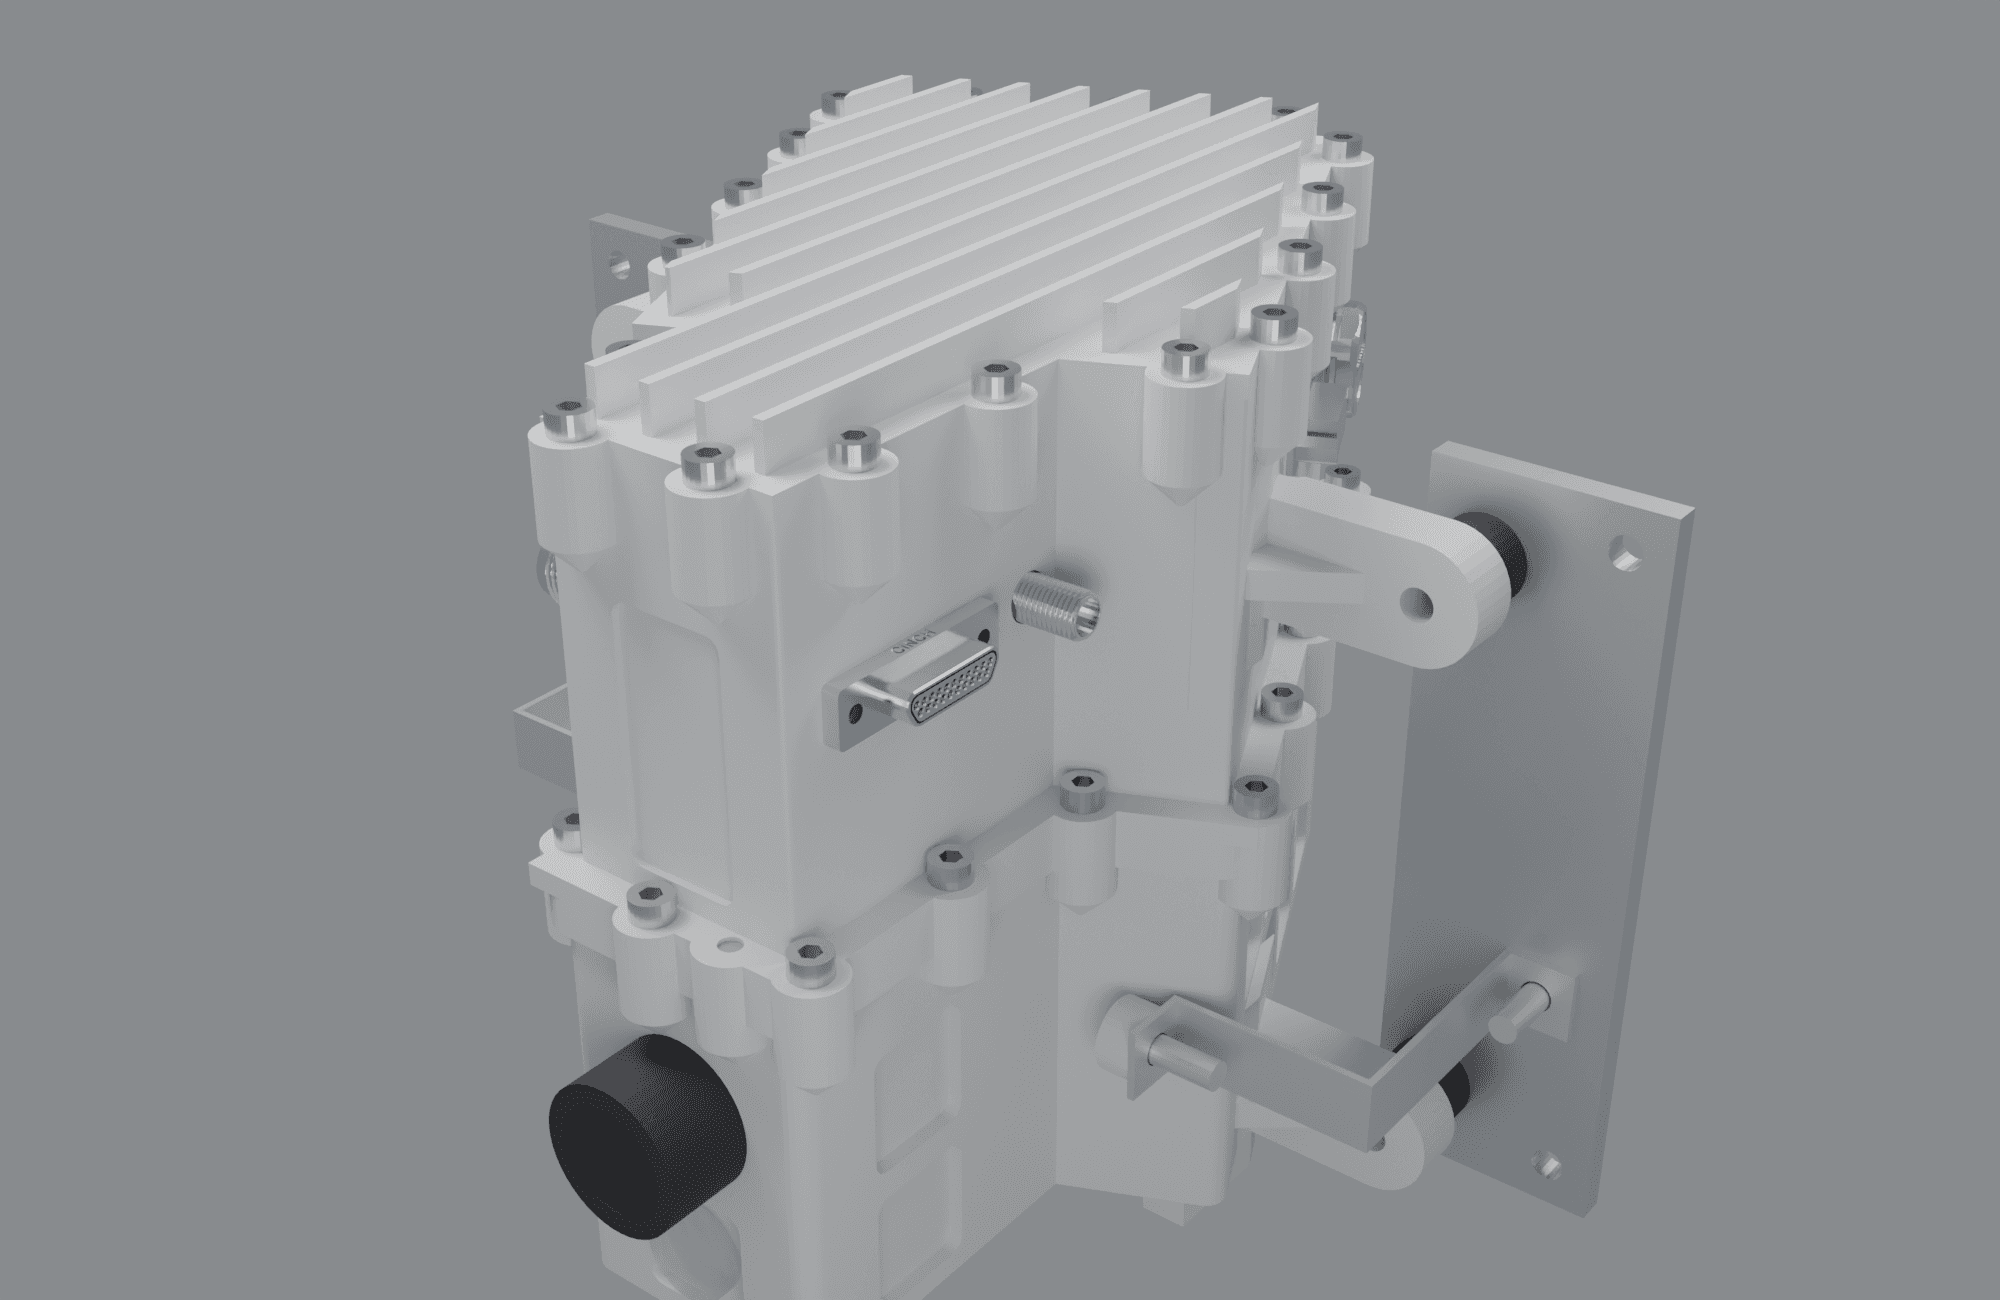
O modelo foi organizado em três módulos usinados em alumínio 6061: chassi óptico, caixa eletrônica e tampa radiadora. O chassi tem paredes de 4 mm, nervuras e bolsões externos de alívio de massa. A caixa eletrônica tem altura de 56 mm e uma divisória estrutural que sustenta a placa de aquisição e a unidade inercial. A tampa possui doze aletas.
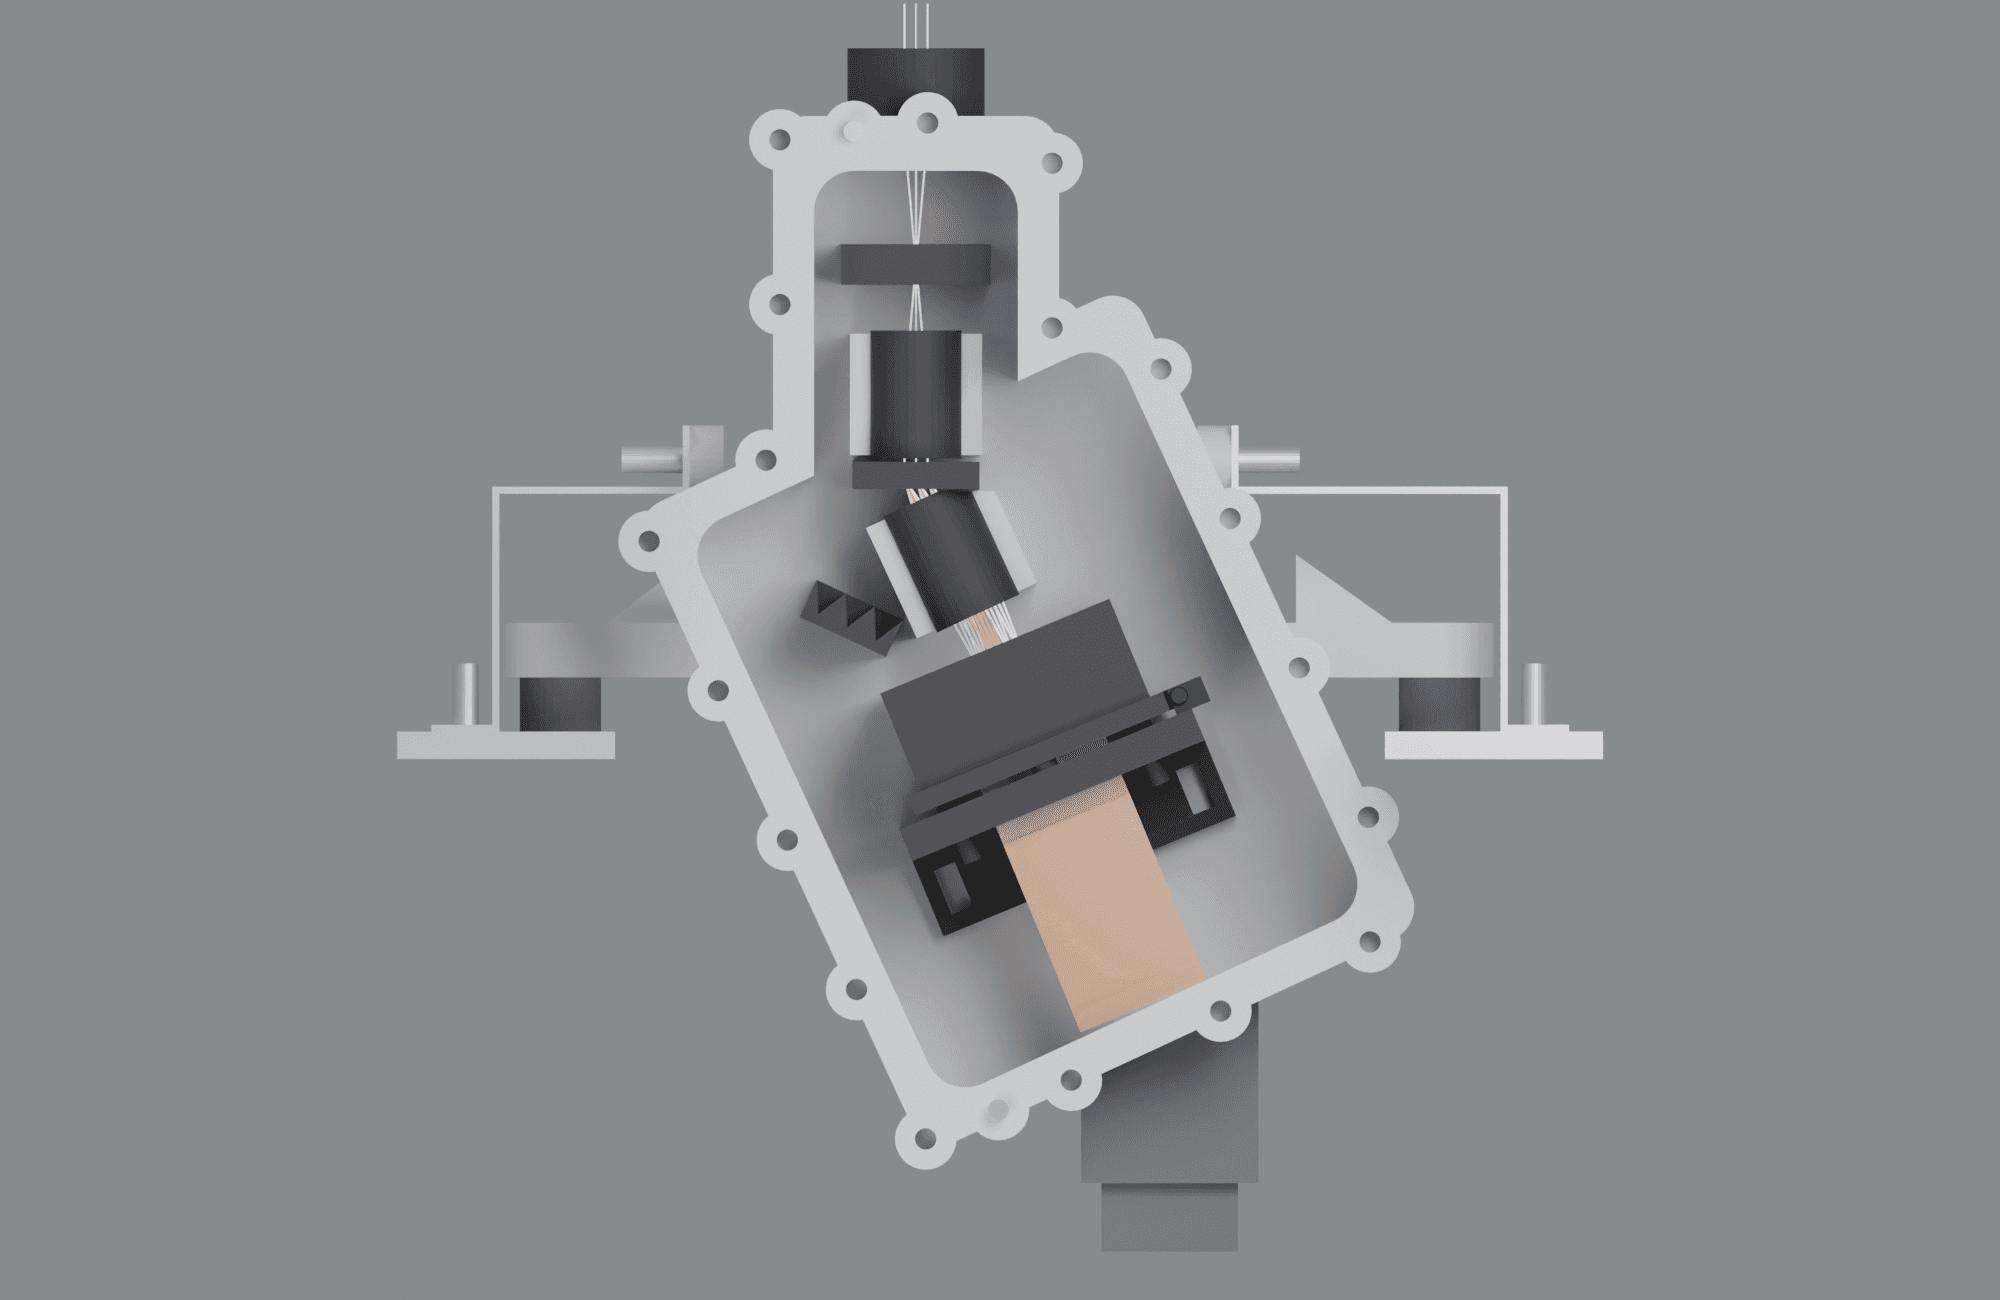
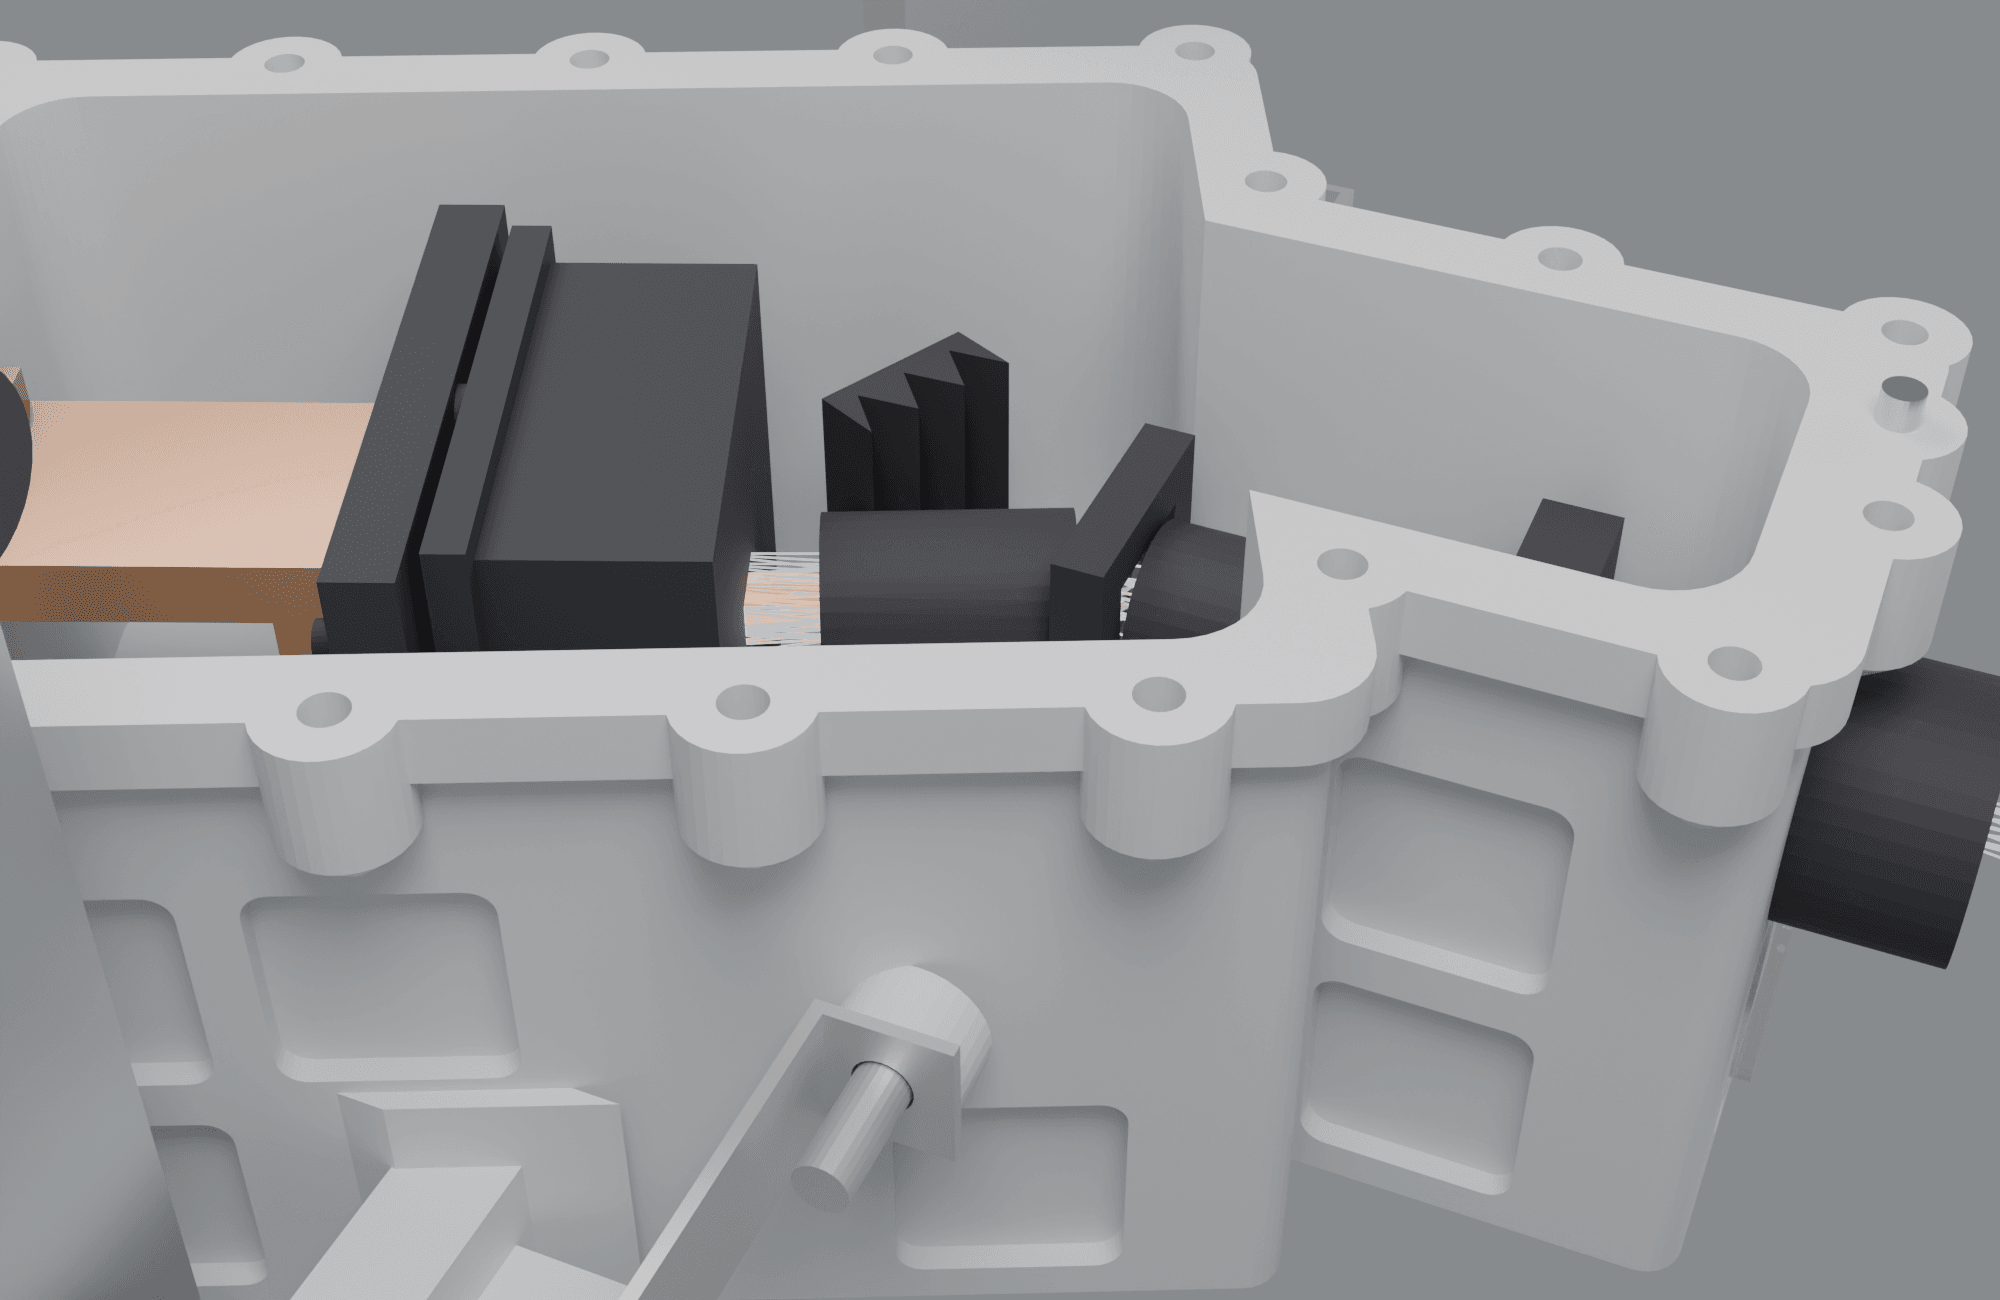
O envelope calculado foi de 177 × 177 × 127 mm, incluindo isoladores e trilhos de interface. O conjunto contém 66 peças. Na orientação de voo, o eixo X do modelo é vertical: a objetiva aponta para o nadir e a face +X para o zênite. A vista aberta apresenta o chassi com a óptica exposta.
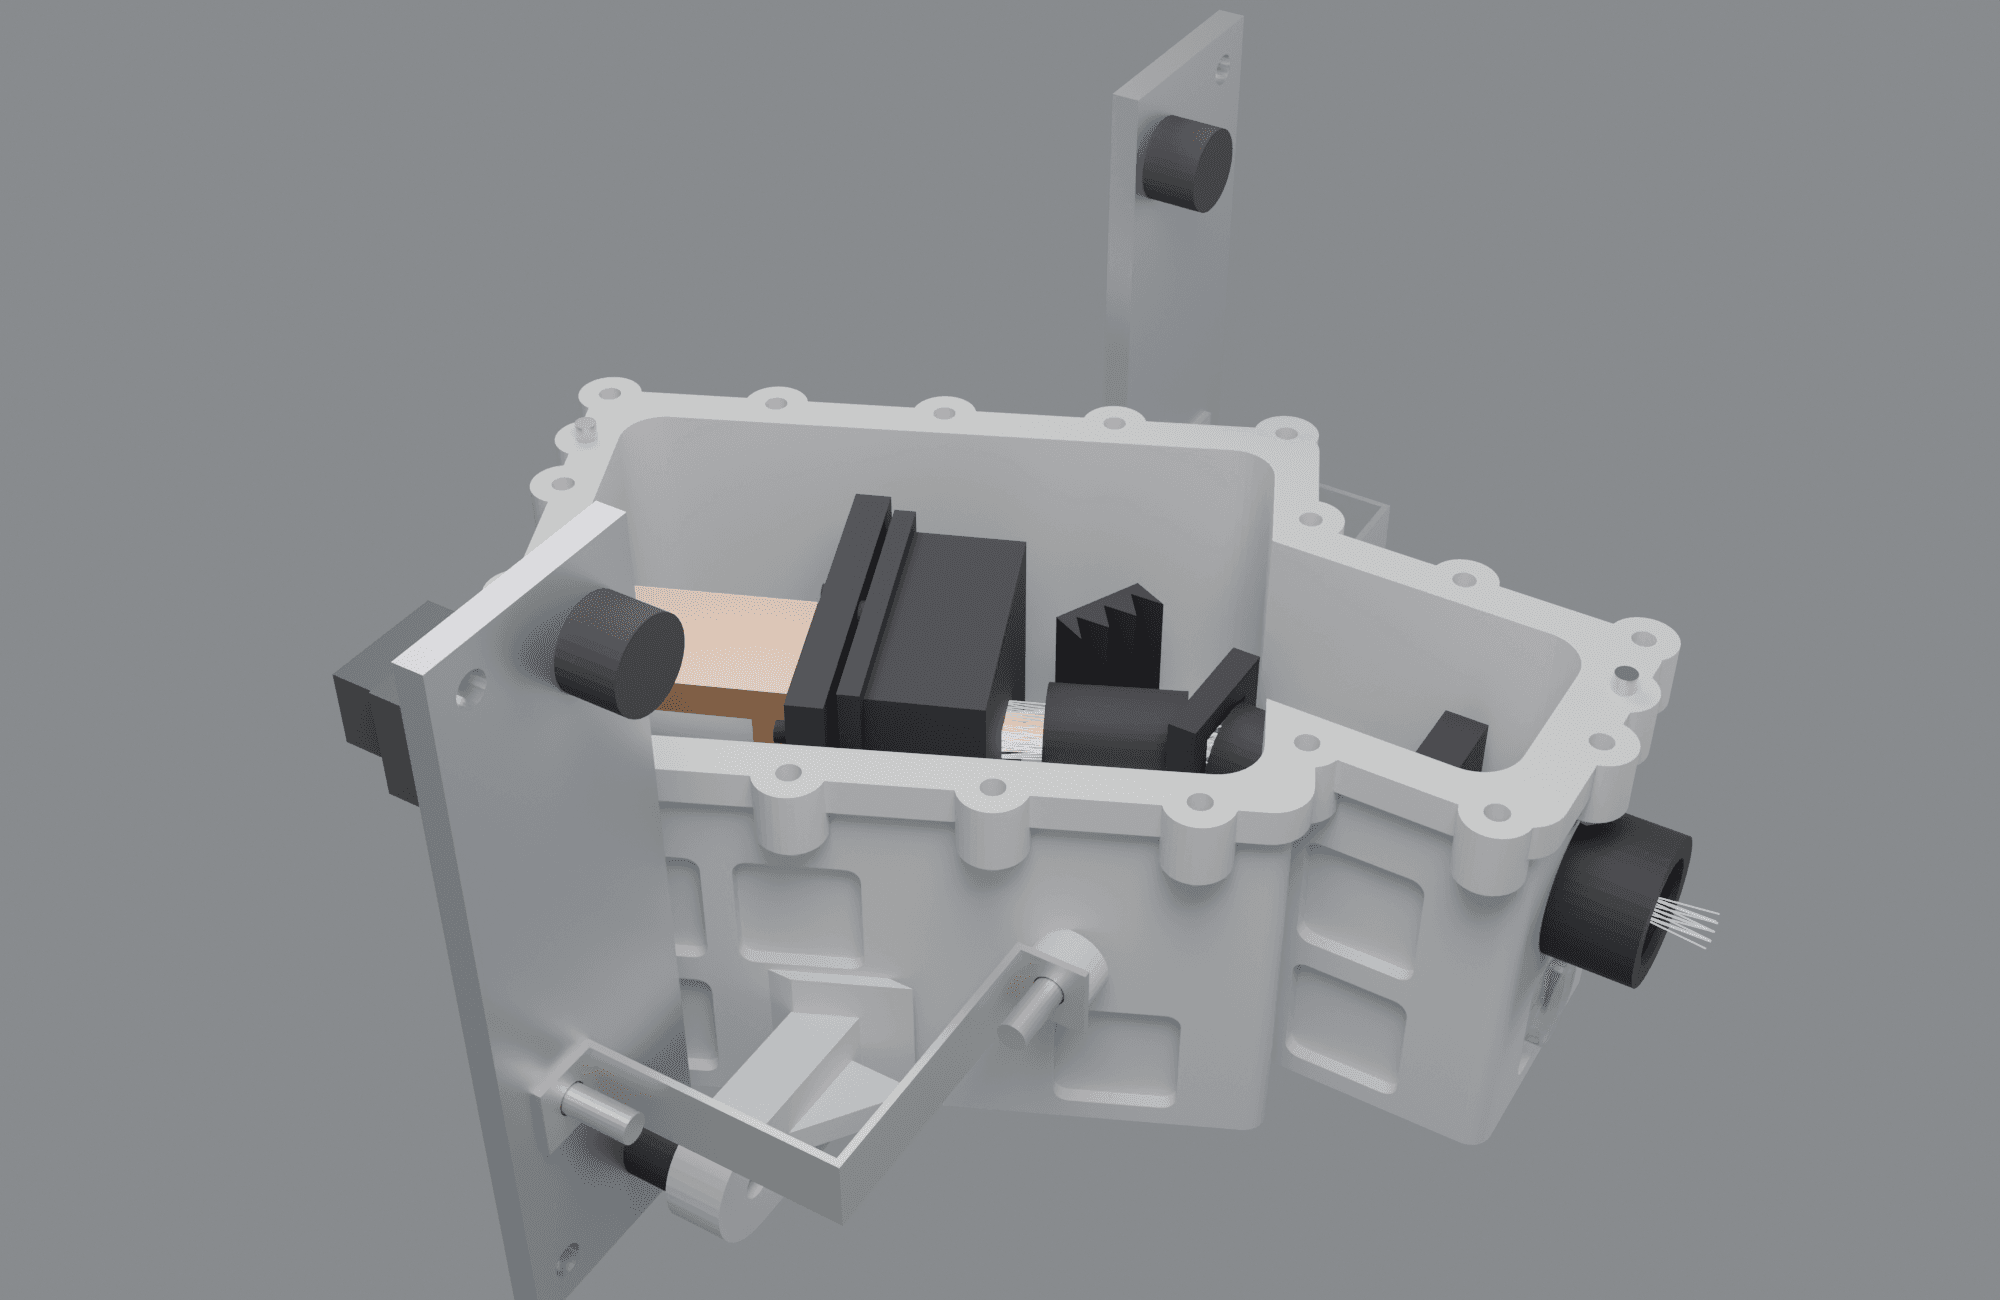
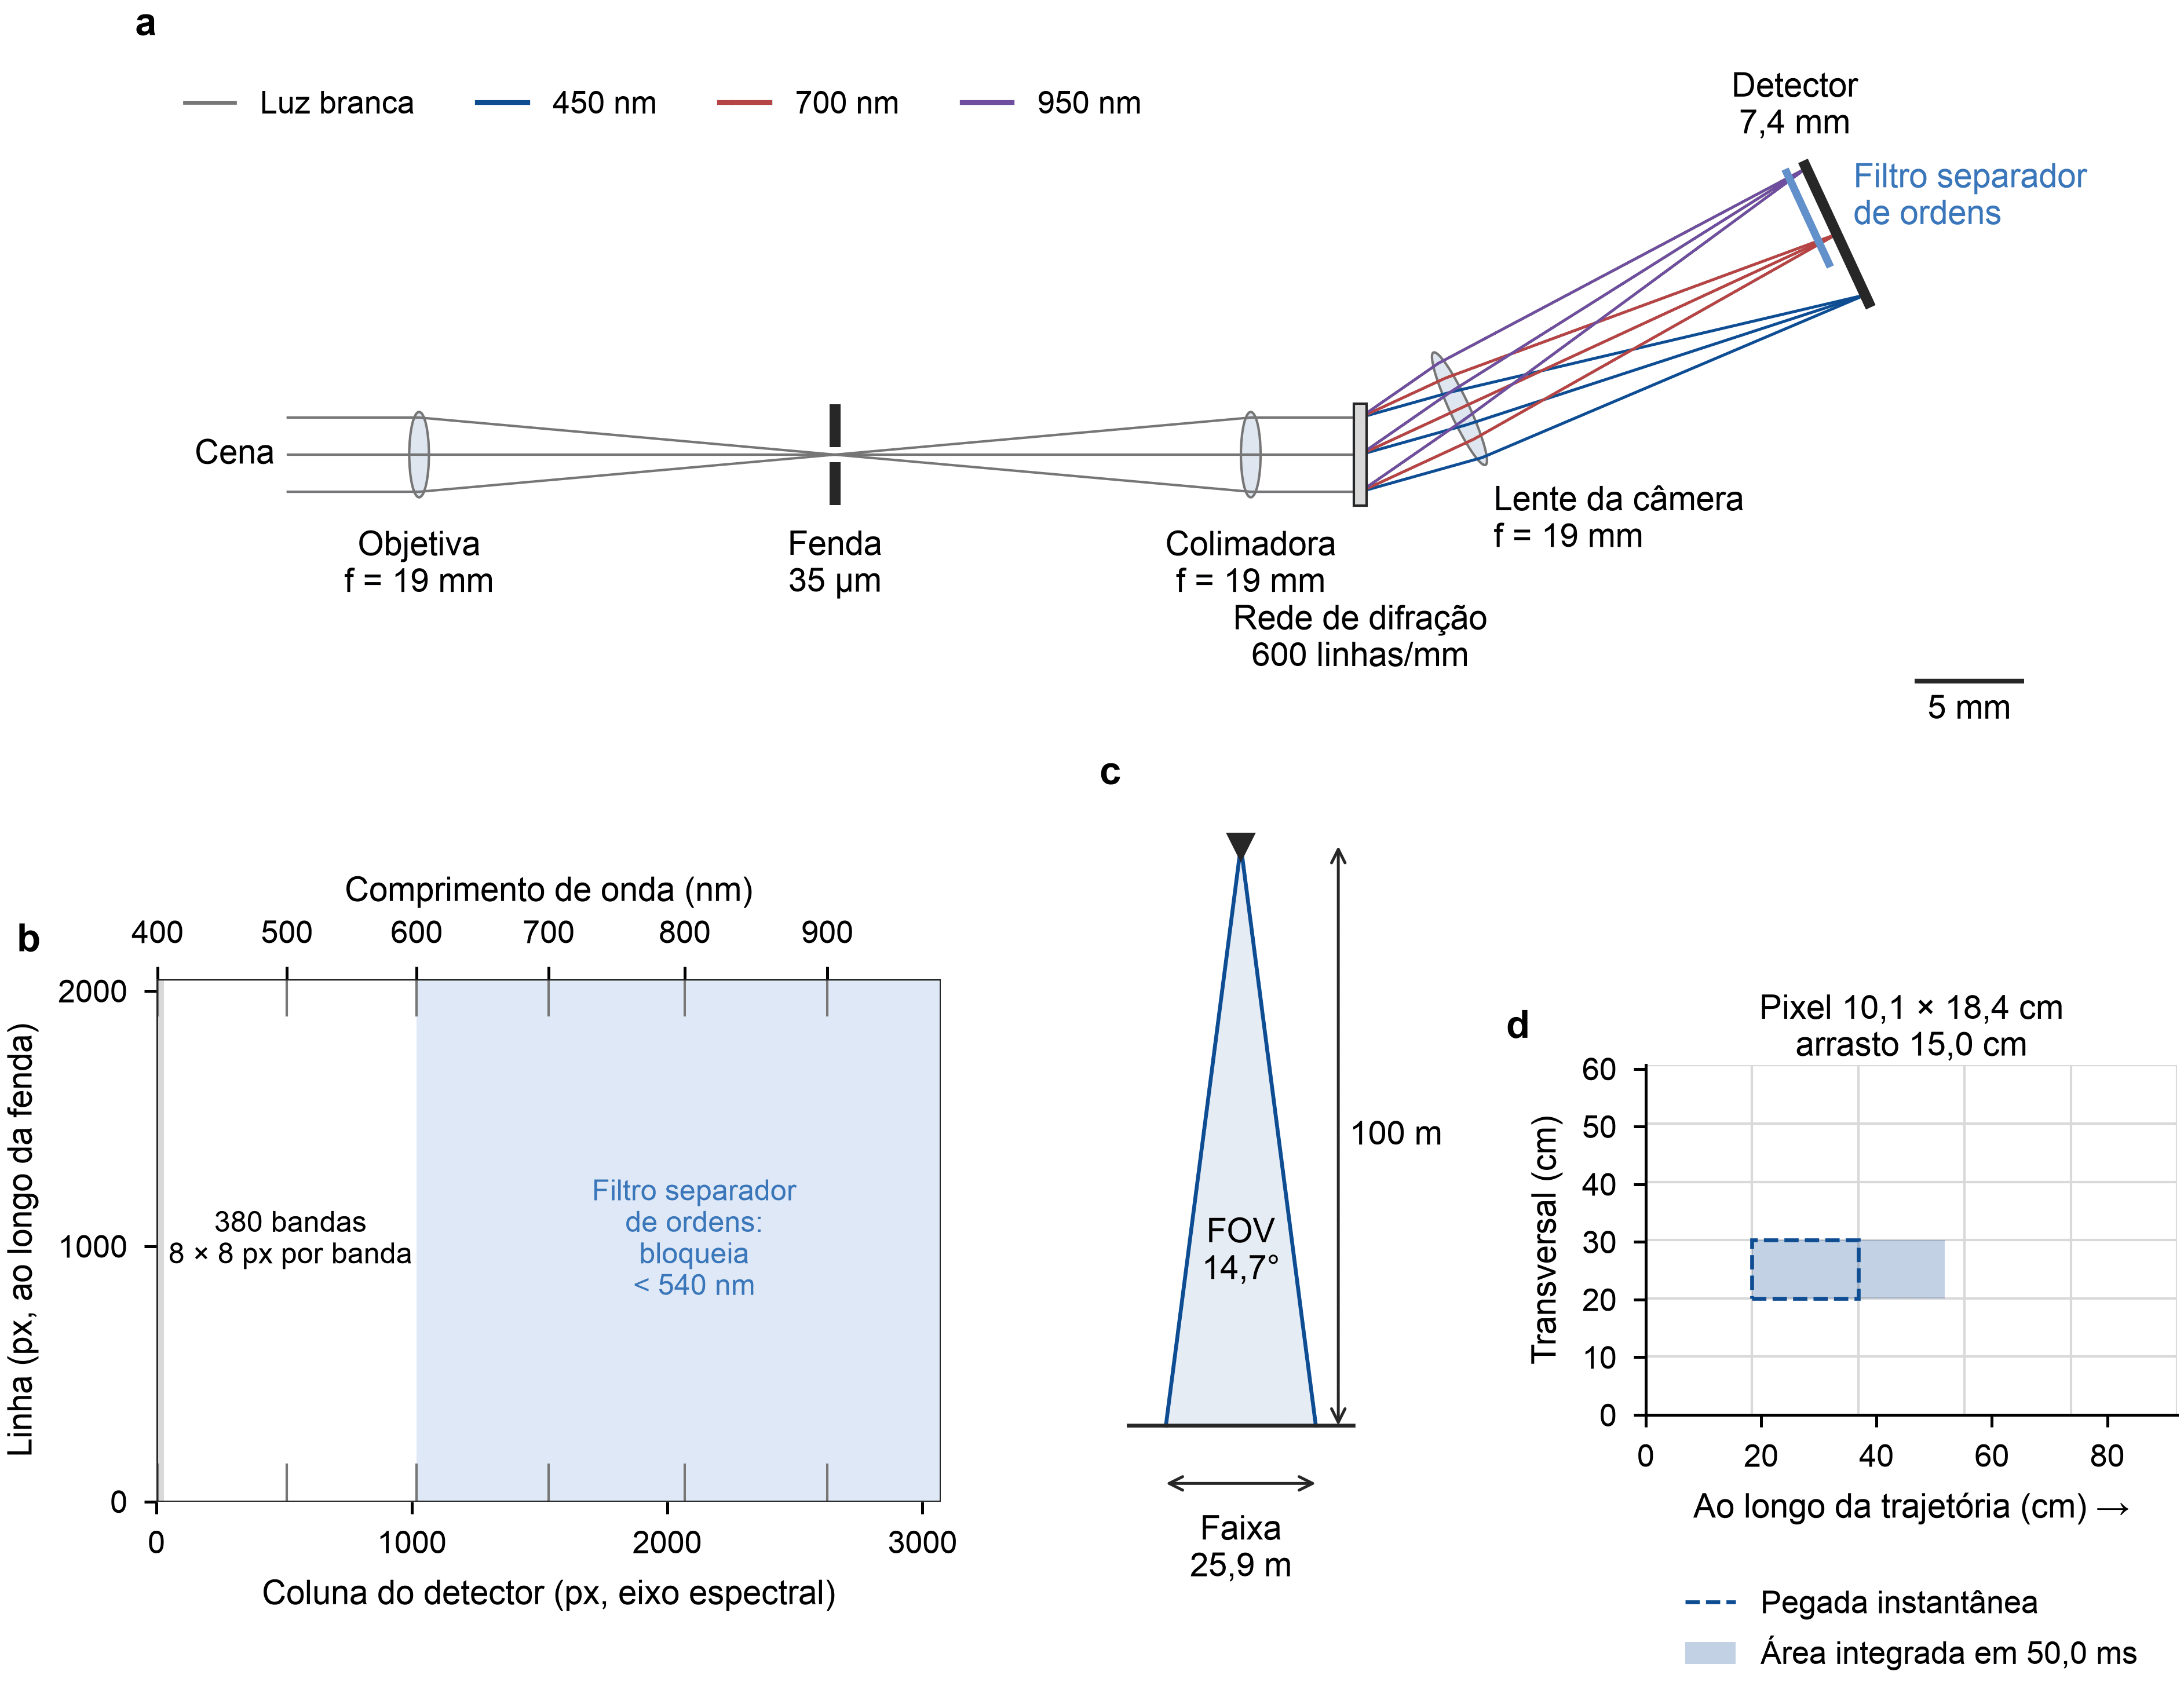
Lentes, fenda, rede e detector foram posicionados a partir do traçado óptico. O detector foi representado com inclinação de −2,4°. O mecanismo de foco prevê 1,5 mm de ajuste em uma direção, por calços, e 2,0 mm na outra, por rasgo. Esses cursos excedem o ajuste mínimo de ±1 mm definido no projeto.
O encaixe da câmera impôs uma restrição geométrica. A distância da última lente ao detector foi de 11,8 mm, enquanto a montagem C-mount considerada coloca o sensor a 17,5 mm do flange. O projeto passou, portanto, a prever uma câmera de placa. A seleção final do modelo comercial e suas interfaces permanece pendente.
As verificações de interferência não encontraram conflitos acima do limiar de 0,5 mm³ na geometria avaliada. Esse resultado depende dos modelos de componentes usados e dos recortes introduzidos nas células e espaçadores. Ele não verifica tolerâncias de fabricação, acesso de ferramentas ou montagem física de todos os componentes.
Montagem fechada, corte e distribuição óptica
A montagem fechada mostra a tampa aletada, os painéis e a interface de isolamento. A vista superior e o corte no plano óptico permitem relacionar esse envelope à posição dos elementos internos.
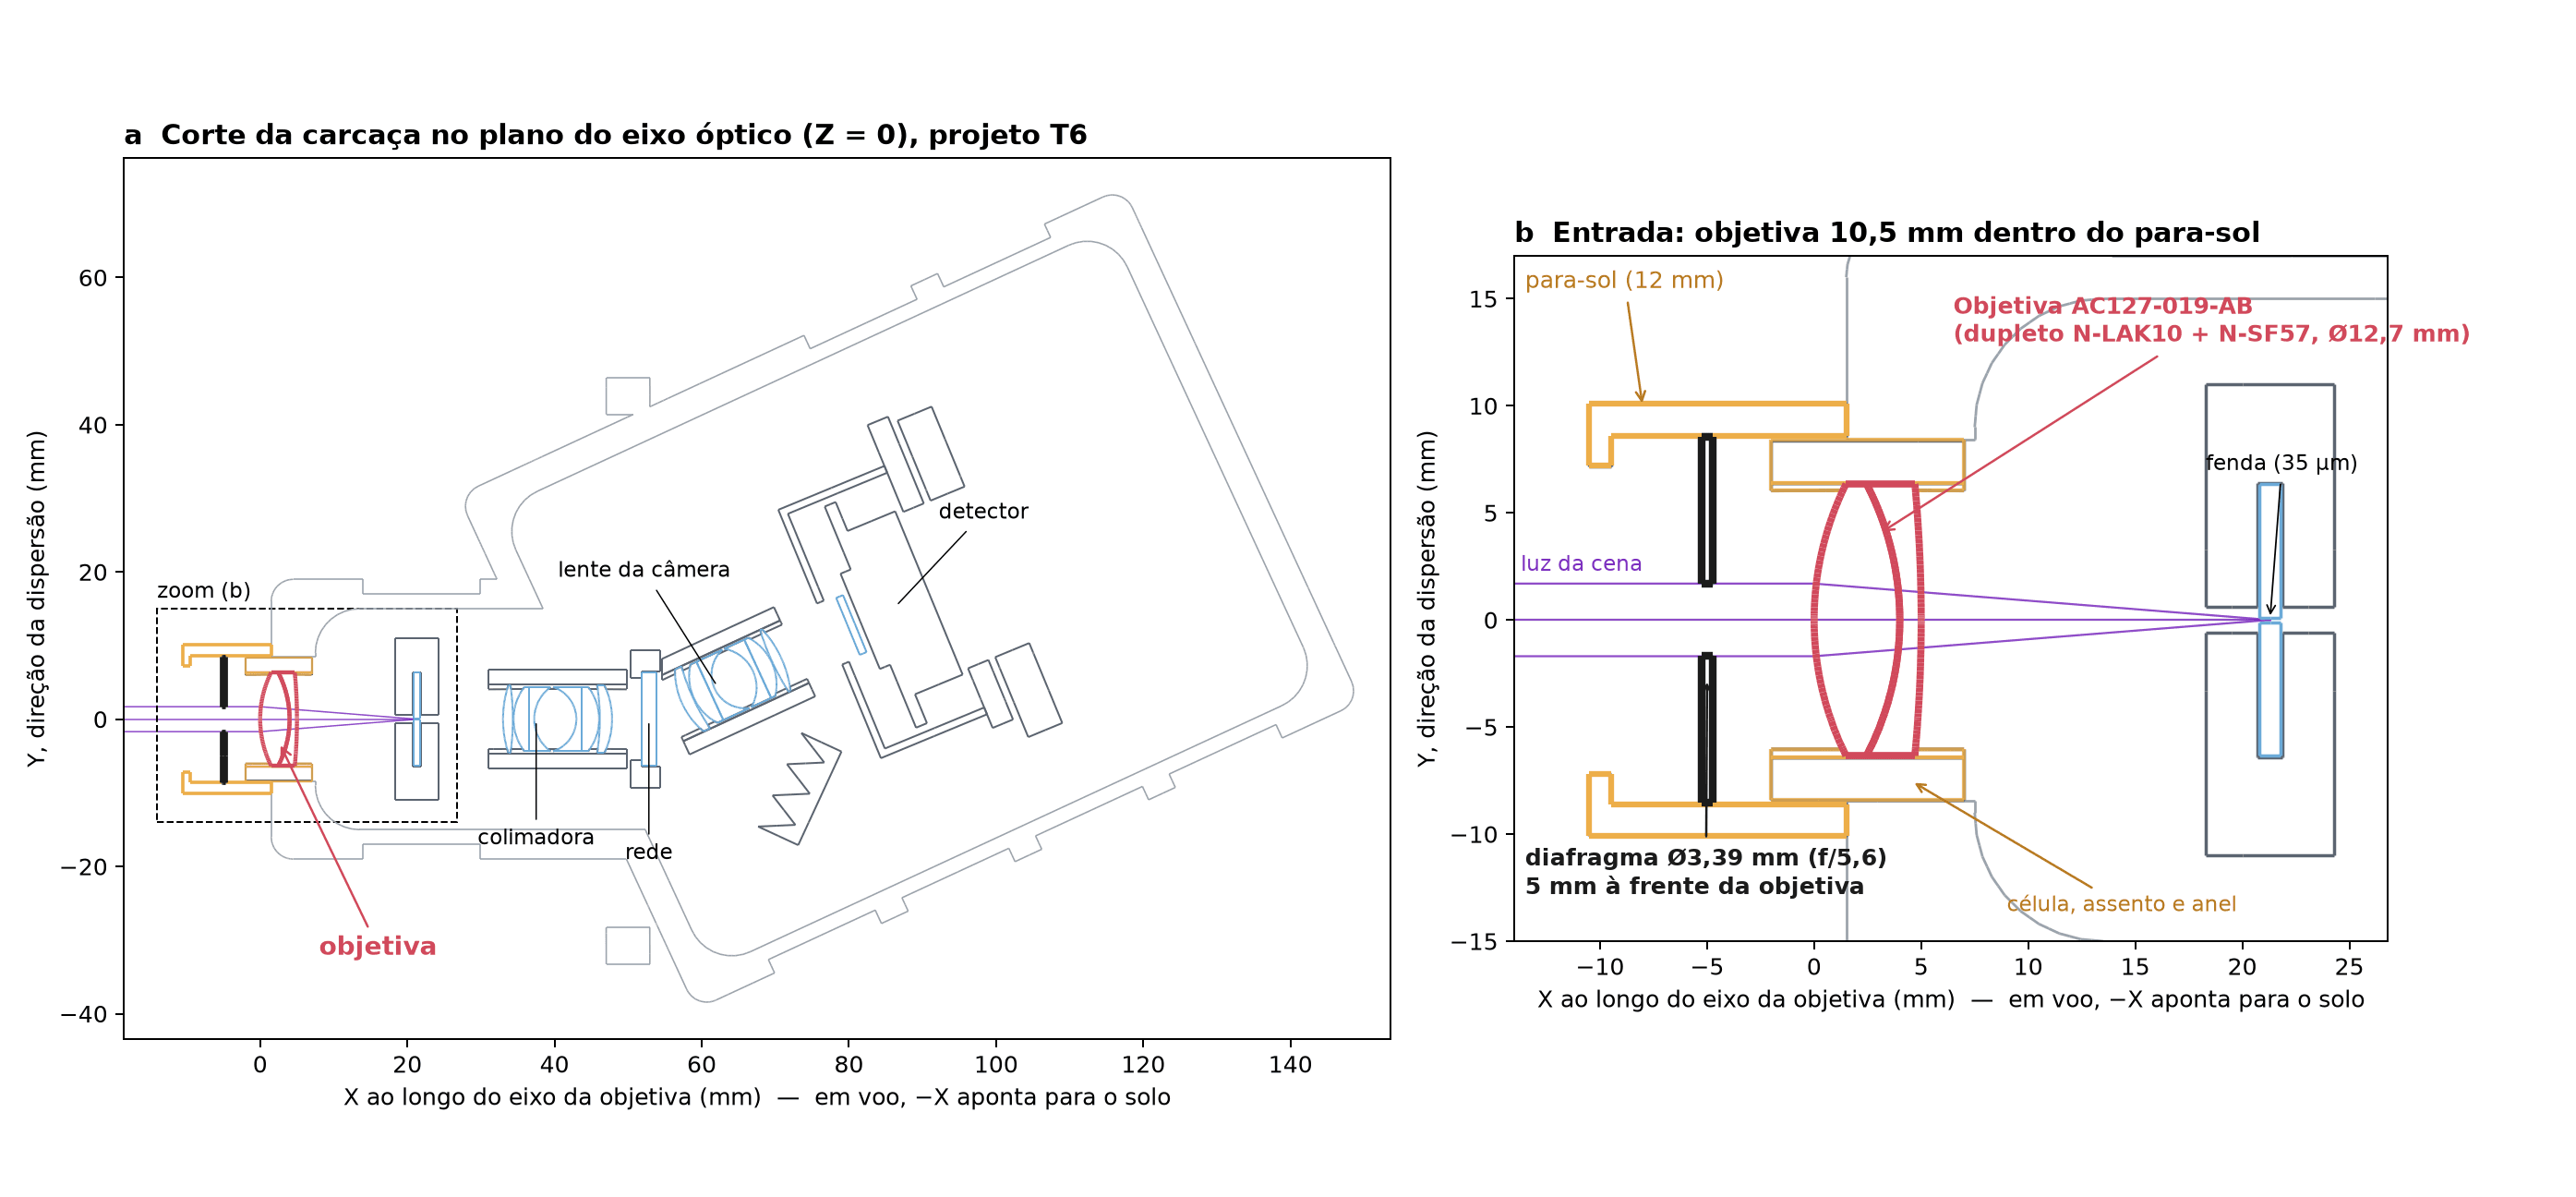
O corte distingue o diafragma que limita a abertura das superfícies que sustentam a lente. A geometria prevê a objetiva 10,5 mm dentro do para-sol. As células incluem assento, espaçadores e retenção das lentes; roscas internas, defletores e detalhes de abraçadeiras ainda não foram integralmente modelados.
Referência mecânica da unidade inercial
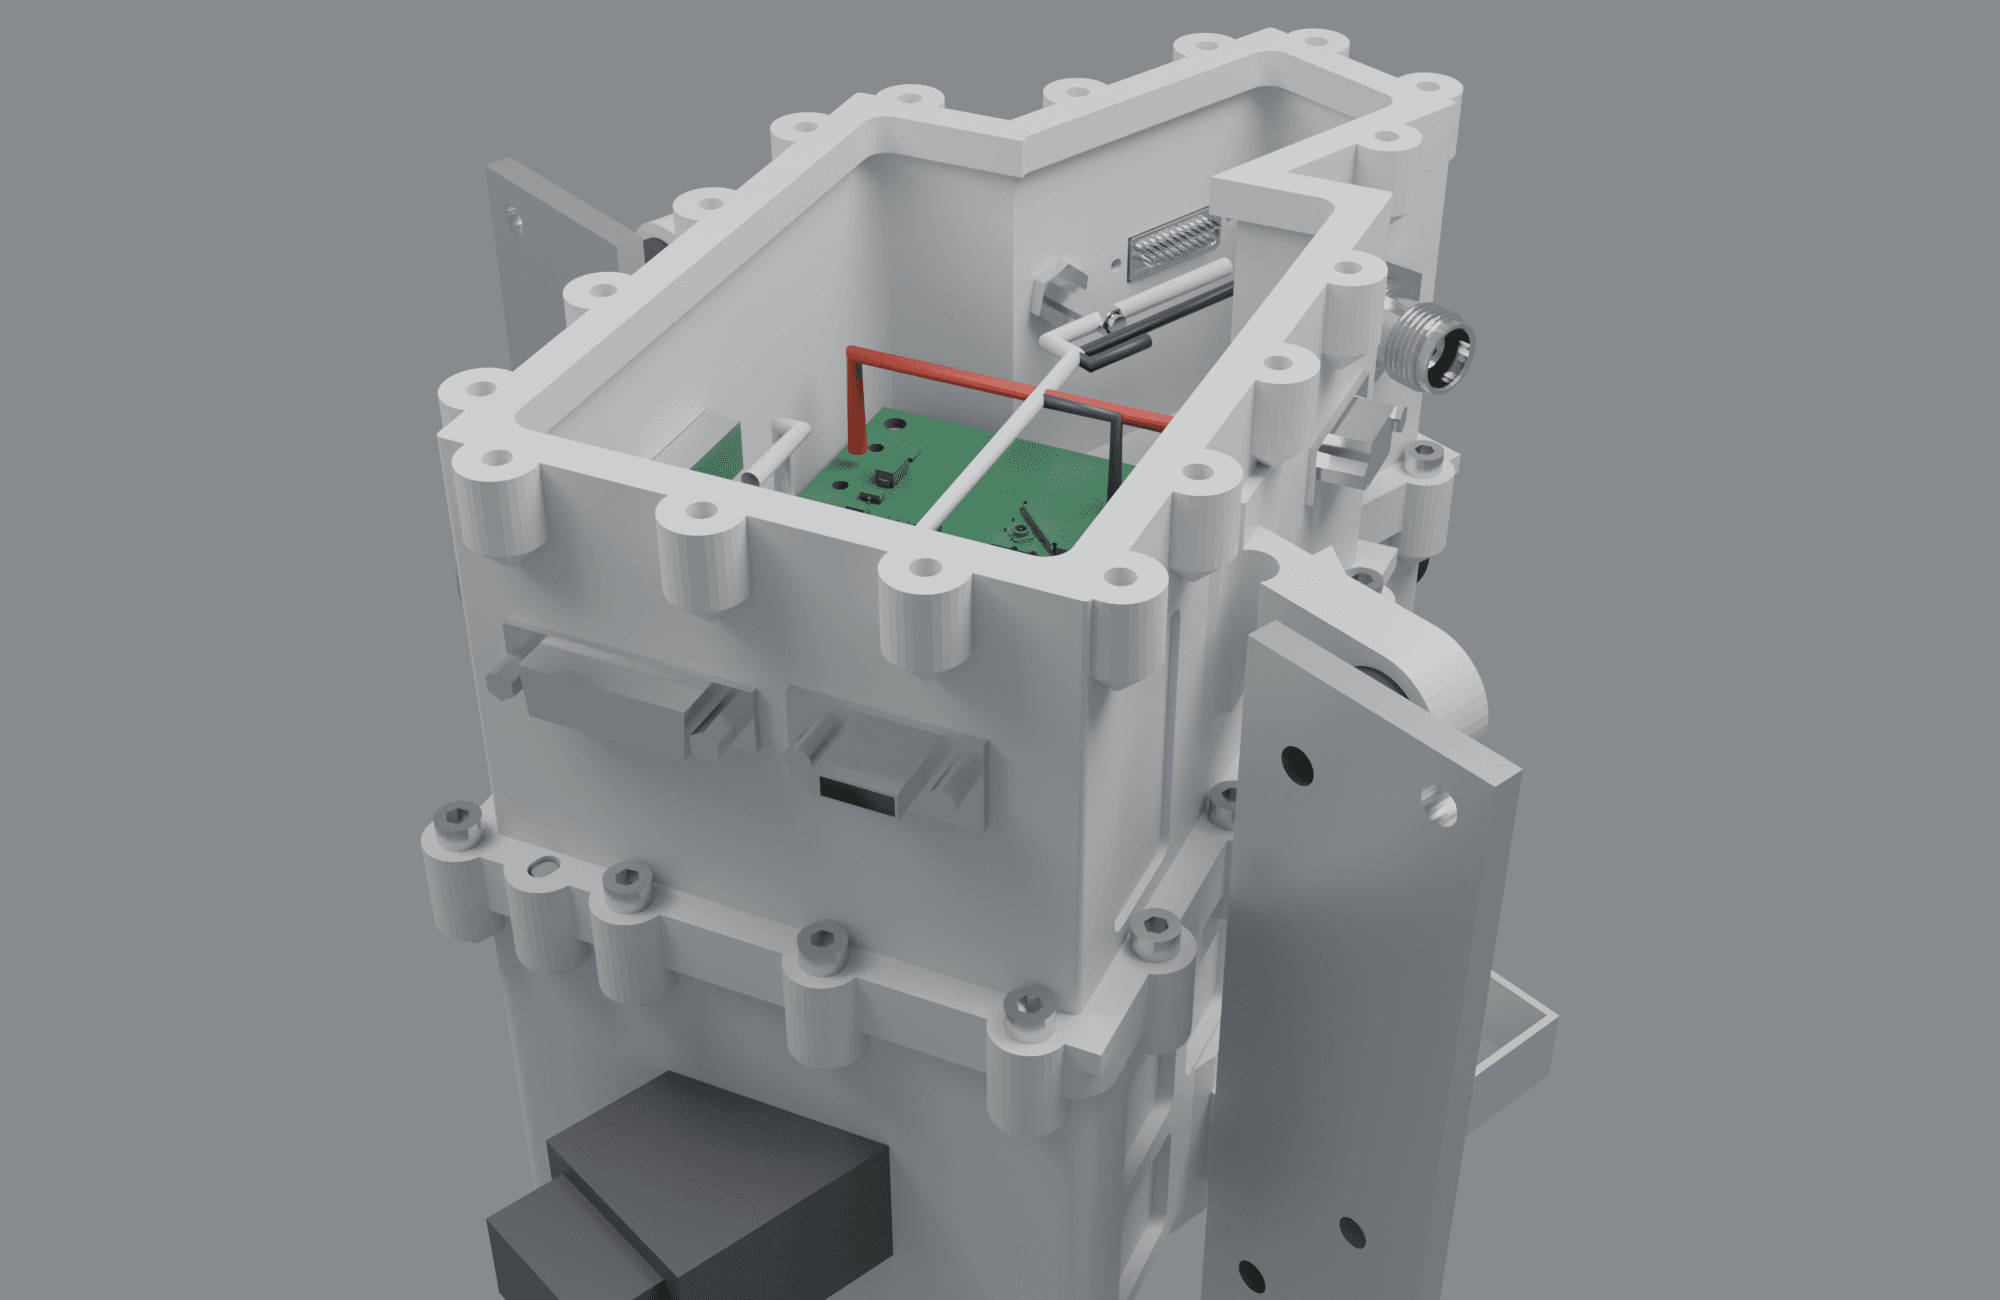
A unidade de medição inercial (IMU) foi colocada na divisória estrutural da caixa eletrônica, ligada ao chassi por uma junta com pinos de posicionamento. A óptica e a IMU ficam do mesmo lado dos isoladores. Essa disposição procura preservar a rotação relativa entre os dois referenciais, denominada boresight.
O orçamento de georreferenciamento depende de um limite residual de boresight após calibração. Isolar apenas a câmera, mantendo a IMU rigidamente ligada à aeronave, exigiria representar o movimento relativo entre esses conjuntos na reconstrução geométrica. A montagem conjunta evita introduzir essa separação no desenho nominal, embora a flexão interna ainda precise ser quantificada.
A vista explodida mostra os três módulos separados. O chassi e a caixa são unidos por 18 parafusos M3; a caixa e a tampa, por 17. Dois pinos, um em furo redondo e outro em furo oblongo, definem o posicionamento relativo previsto na montagem.
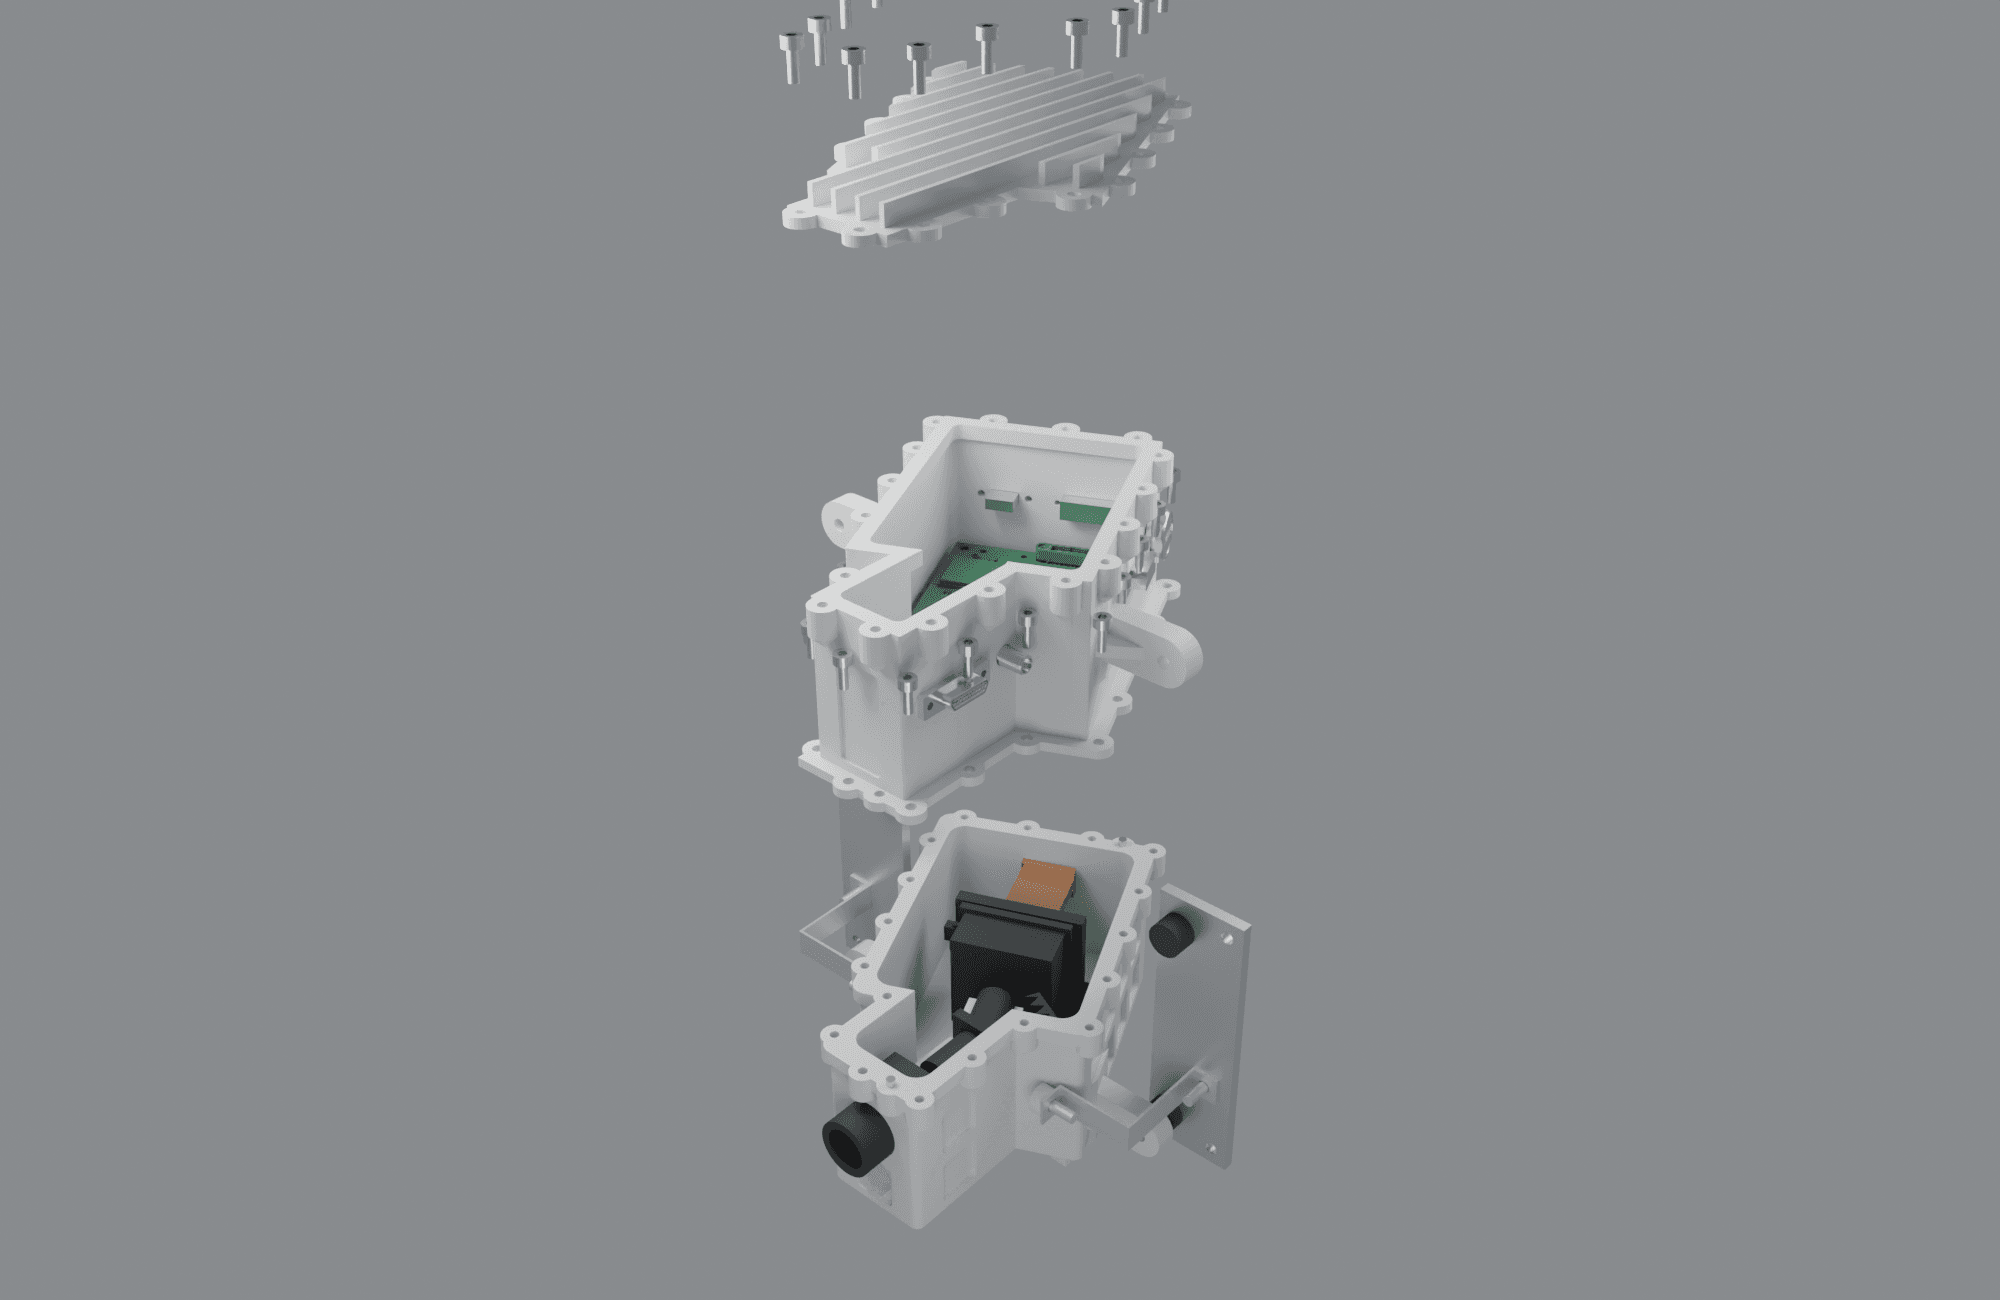
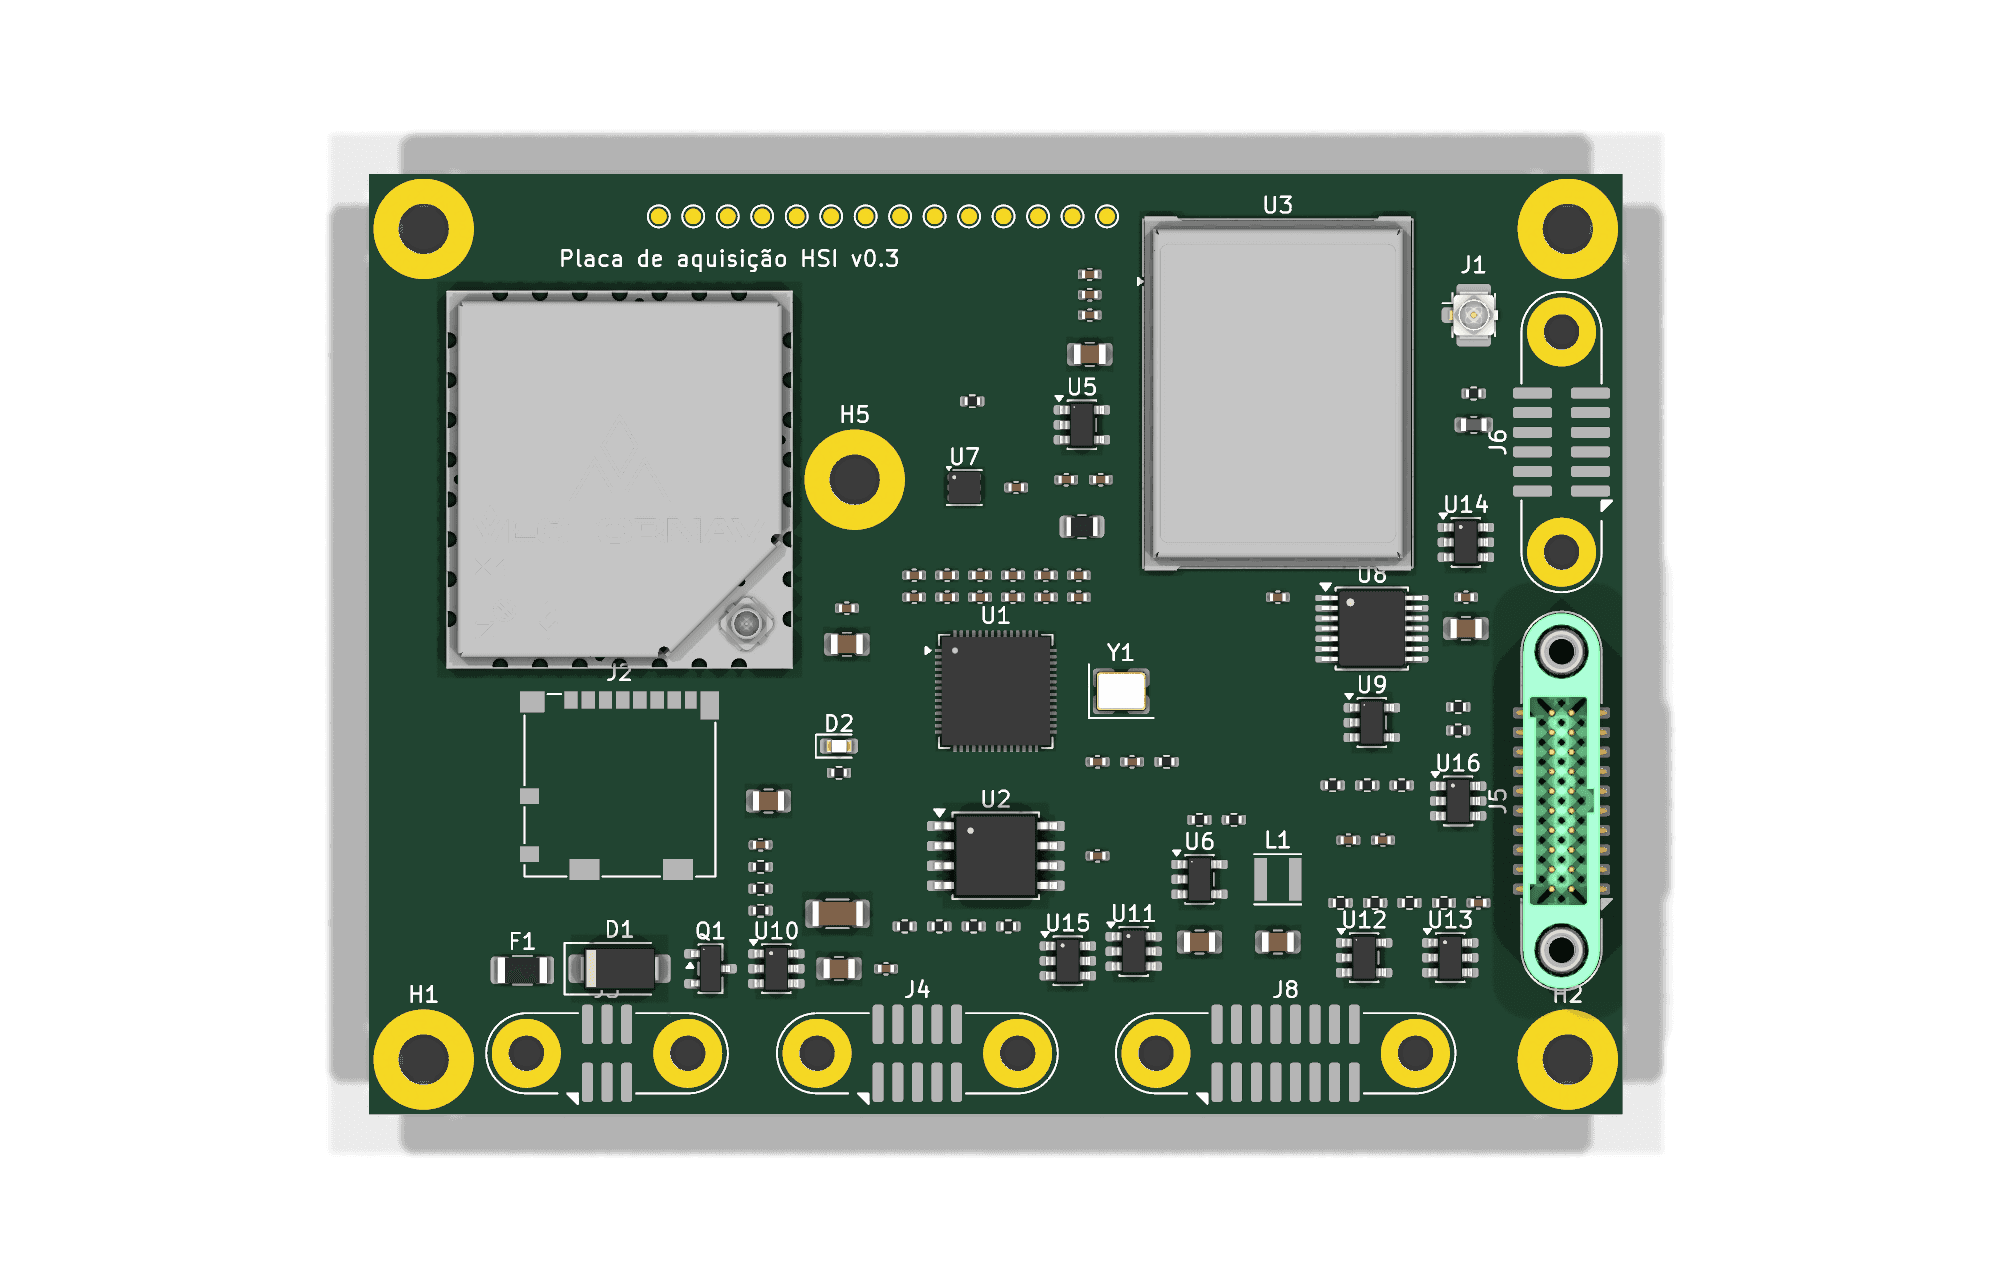
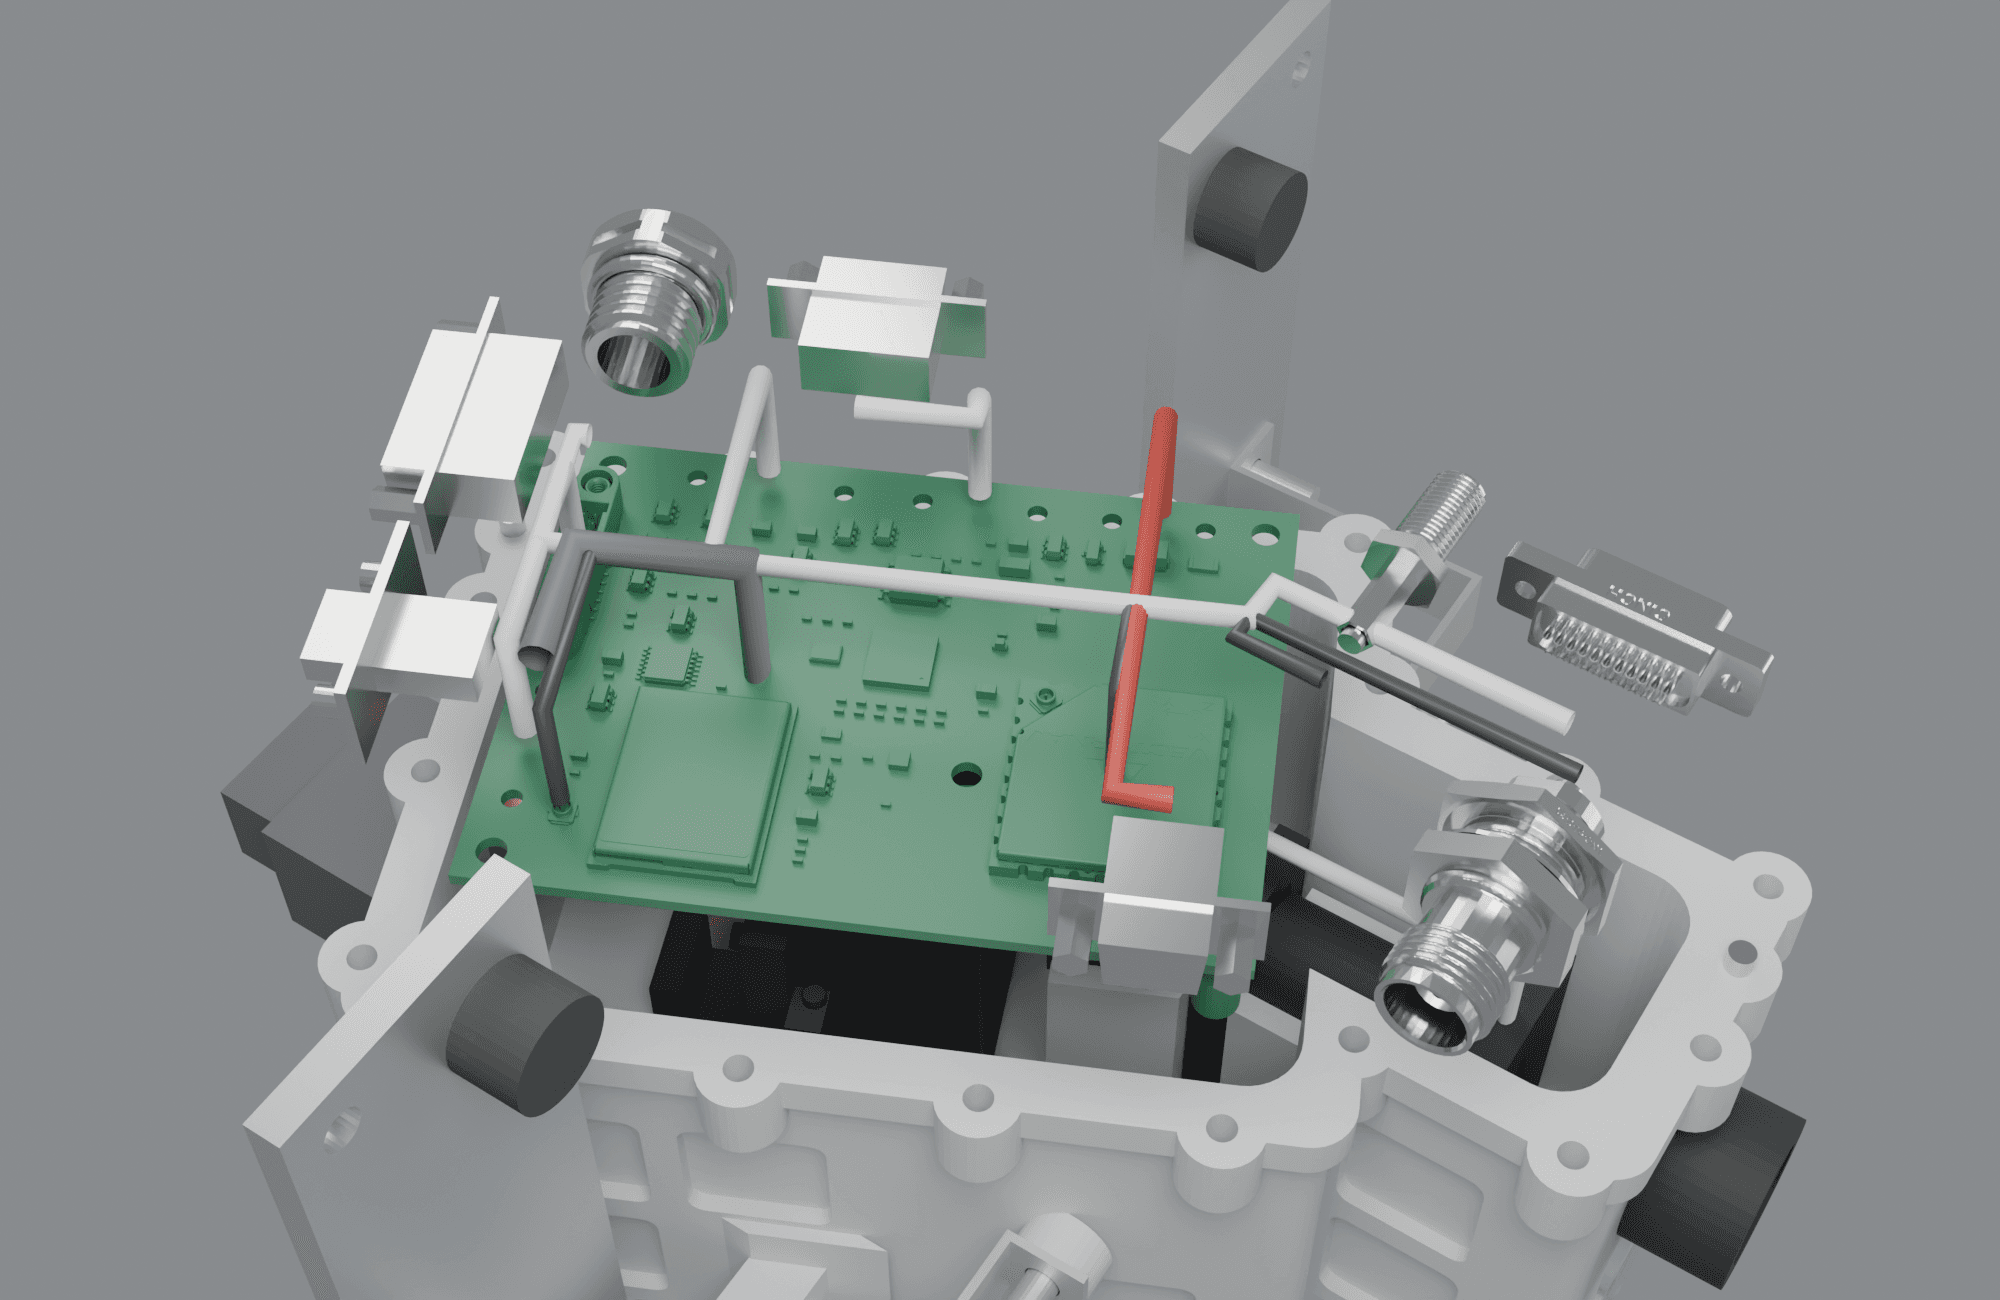
Os conectores de painel recebem os cabos externos e se ligam à placa de aquisição por chicote interno. O modelo contém nove pernas de chicote, com comprimentos estimados de 70 a 252 mm e 40 mm adicionais de folga de serviço. A configuração permite verificar a correspondência entre conectores, passagens e número de pinos; o roteamento real dos cabos precisa ser conferido na montagem.
Módulo eletrônico e chicote
A vista do módulo eletrônico mostra a placa sobre a divisória estrutural e o acesso aos conectores com a tampa removida. O render do chicote representa os percursos declarados na configuração, não a forma final de cabos flexíveis montados.
| Perna | Ligação prevista | Comprimento estimado (mm) |
|---|---|---|
| W1-P1 | Painel de 5 V → J3 da aquisição | 109 |
| W1-P3 | Dados de voo → J4 | 70 |
| W1-P4 | Manutenção → J8 | 172 |
| W1-P5 | Irradiância → J6 | 84 |
| W1-P6 | Antena multibanda → J1 | 154 |
| W1-P7 | Antena L1 → VN-200 | 112 |
| W2-1 | Disparo e strobe da câmera → J5 | 163 |
| W2-2 | Temperaturas remotas → J5 | 252 |
| W2-3 | USB 3 da câmera → painel P2 | 150 |
Os comprimentos incluem a folga de serviço de 40 mm. A passagem da divisória tem 30 × 10 mm para um plugue estimado em 28 × 8 mm. O projeto prevê proteção da borda contra abrasão, alívio de tensão junto aos conectores e percurso sem linha de visada direta para o compartimento óptico. Comprimentos, curvaturas e folgas precisam ser conferidos com os cabos e plugues escolhidos.
Painéis, juntas e continuidade elétrica
| Painel | Função | Interface prevista |
|---|---|---|
| P1 | Entrada de 5 V | Micro-D de nove pinos |
| P2 | Imagens da câmera para a Jetson | USB-C com trava por parafusos |
| P3 | USB do RP2040 e correções GNSS | Micro-D de 15 pinos |
| P4 | Programação e manutenção | Micro-D de 21 pinos, com tampa de voo |
| P5 | Sensor de irradiância | Micro-D de 25 pinos |
| P6 | Antena GNSS multibanda | SMA de antepara |
| P7 | Antena L1 do VN-200 | TNC de antepara |
| P8 | Equalização de pressão | Respiro com membrana de ePTFE |
O painel diferencia potência, dados, manutenção e radiofrequência por tipo de conector ou número de contatos. O respiro foi incluído como componente de equalização de pressão, mas o modelo não estabelece grau de proteção contra água ou poeira. O STEP atualmente usado no P4 representa um plugue; o desenho final exige substituir essa representação pelo receptáculo apropriado.
Nas juntas, o modelo prevê insertos travantes, engajamento de 5 mm e centros a 4,5 mm da borda. O maior vão entre fixadores é de 24 mm no chassi–caixa e de 37 mm na caixa–tampa. Esse segundo valor deve ser reconciliado com o critério de espaçamento de 25 mm declarado no relatório para a continuidade eletromagnética das juntas. O resultado geométrico não resolve essa diferença de critérios.
O torque nominal configurado para os M3 é de 1,0 N·m. A equivalência usada pelo projeto entre esses fixadores e os da tabela de referência ainda precisa ser confirmada; o valor não constitui procedimento aprovado de montagem. A análise das juntas deve verificar pré-carga, insertos e resistência dos pés antes de definir o aperto final.
As áreas de contato entre chassi, caixa e tampa foram previstas sem pintura isolante. Quatro prisioneiros M4 e duas cordoalhas de 10 mm estabelecem a ligação elétrica através dos isoladores. A configuração também declara um dreno estático de 1 MΩ. Esses elementos precisam ser reconciliados com o diagrama elétrico de aterramento, ainda pendente no projeto das placas. A resistência de contato de até 2,5 mΩ por junta é um alvo de projeto a medir; a continuidade e a compatibilidade eletromagnética não foram ensaiadas. As cordoalhas precisam manter folga superior ao curso operacional dos isoladores.
Análise estrutural e condições de apoio
A análise estrutural usou gmsh para a malha e CalculiX para a solução por elementos finitos. A malha contém 210 250 nós e 114 500 elementos tetraédricos quadráticos. O material foi representado como alumínio 6061-T6, com módulo de elasticidade de 68,9 GPa.
O modelo incluiu chassi e caixa eletrônica, com juntas parafusadas idealizadas como ligações coladas. A massa total do instrumento foi distribuída na estrutura. A tampa radiadora, os isoladores e os modos locais dos componentes não entraram nessa análise. Portanto, as frequências calculadas caracterizam a estrutura idealizada sob as condições de apoio especificadas.
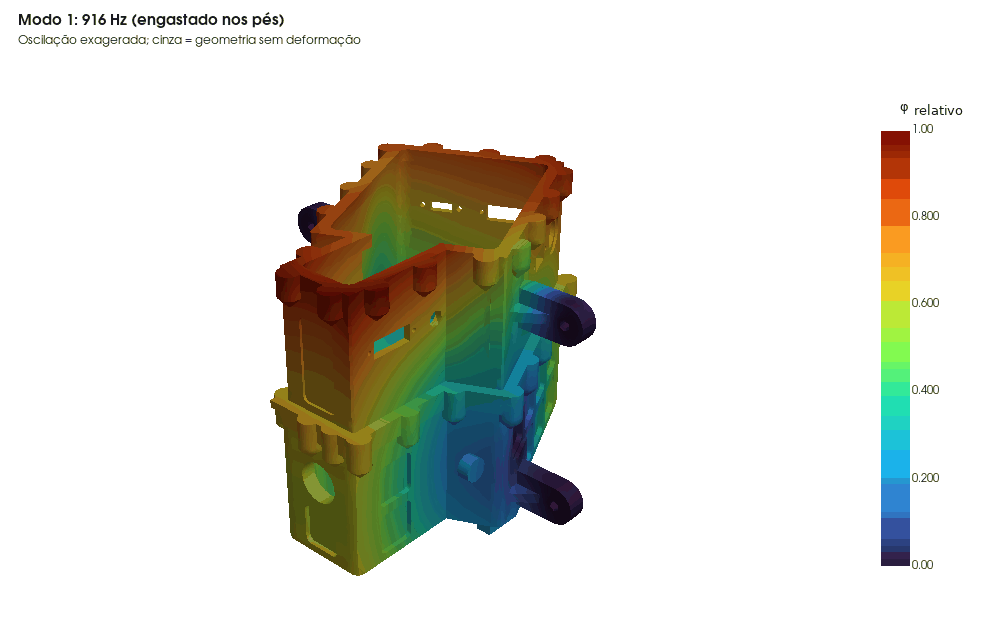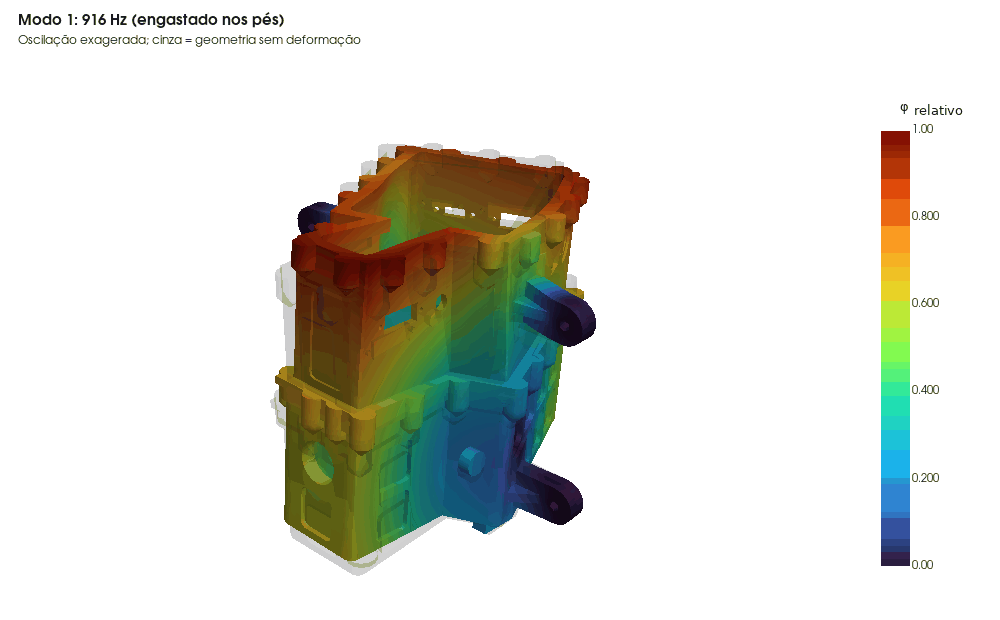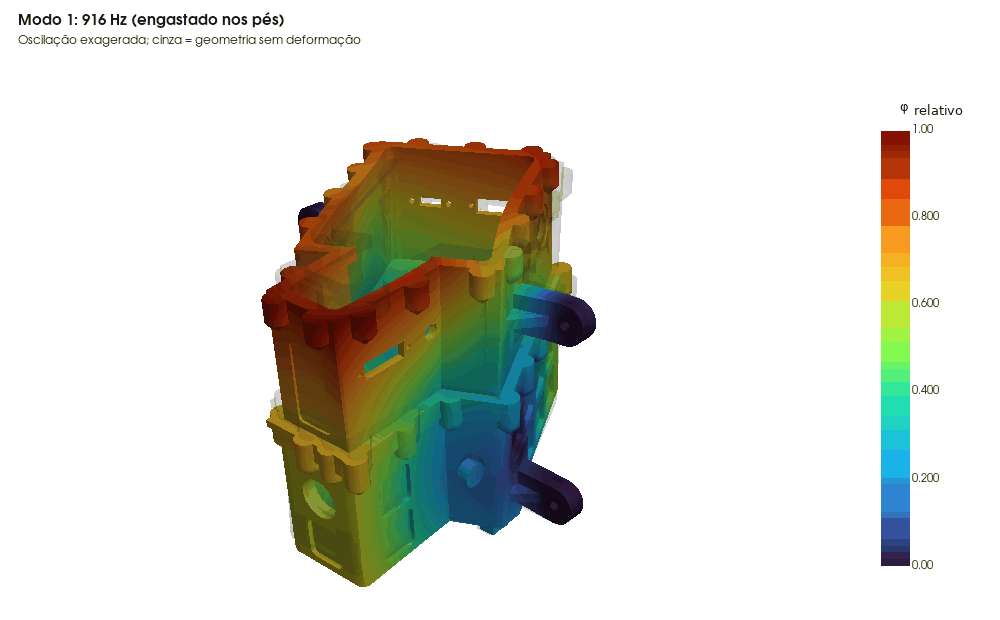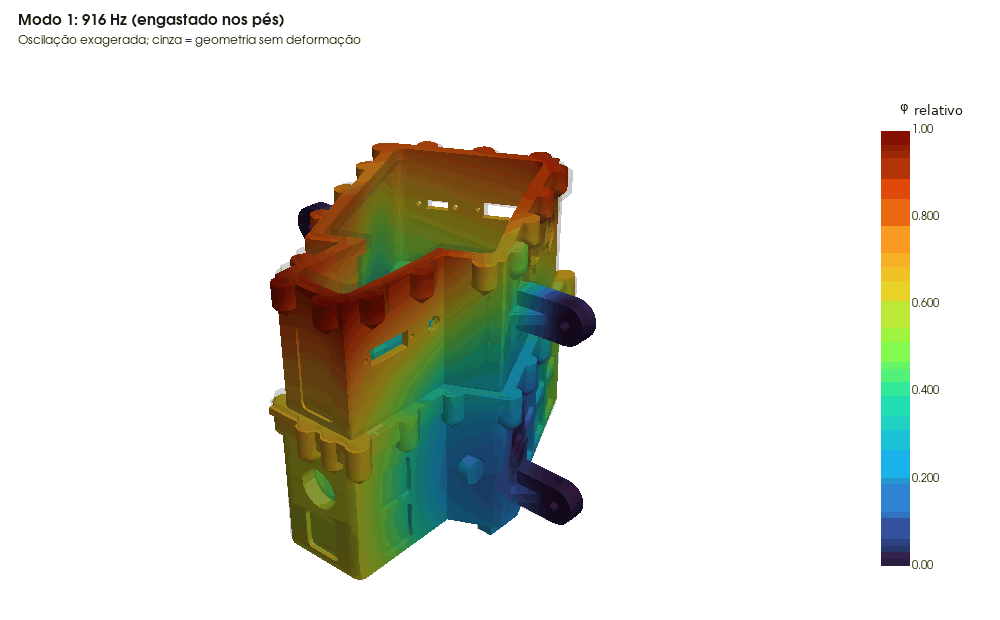
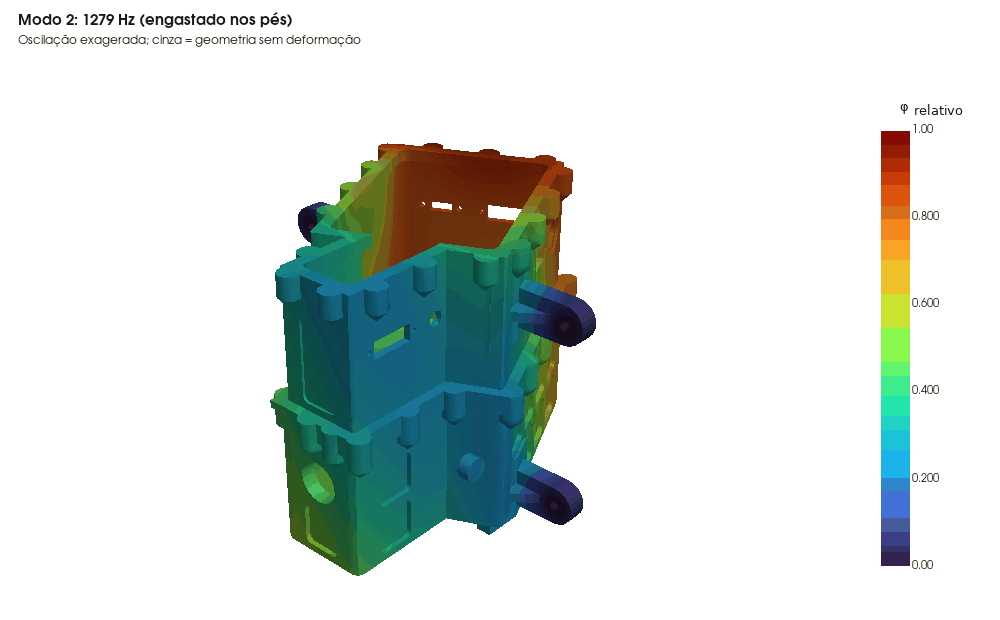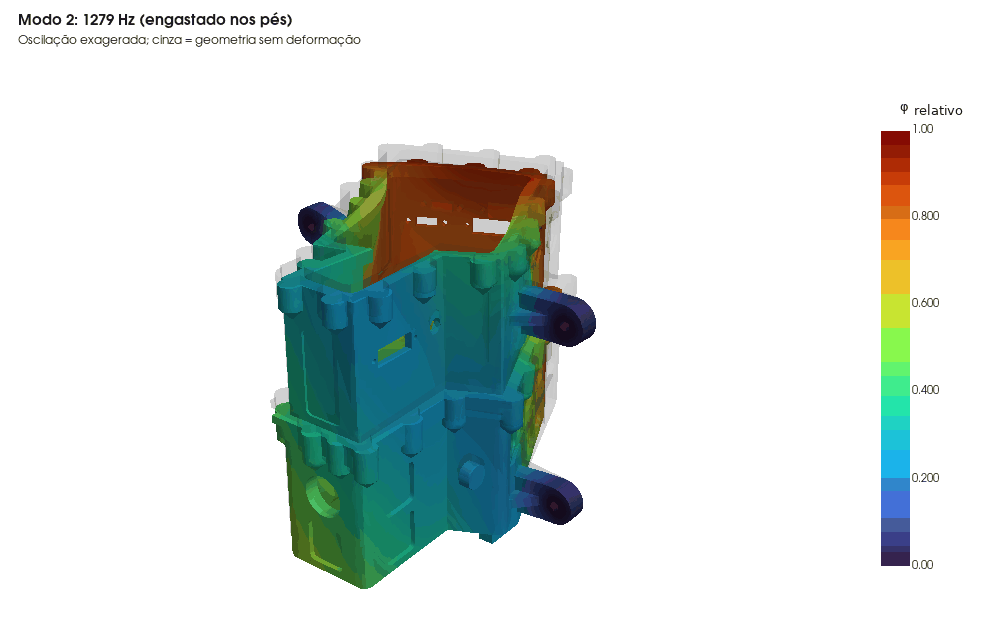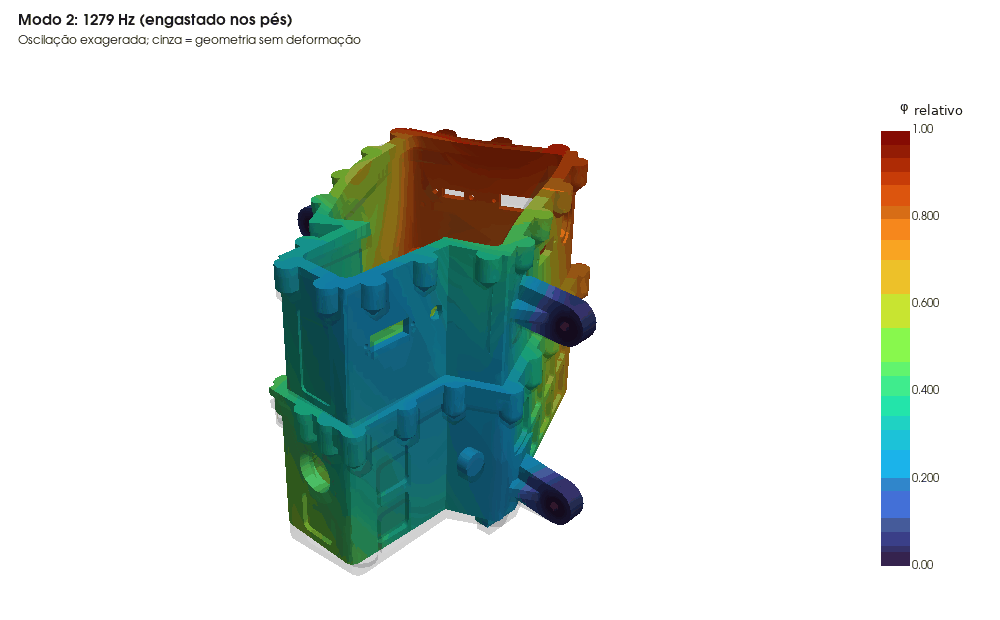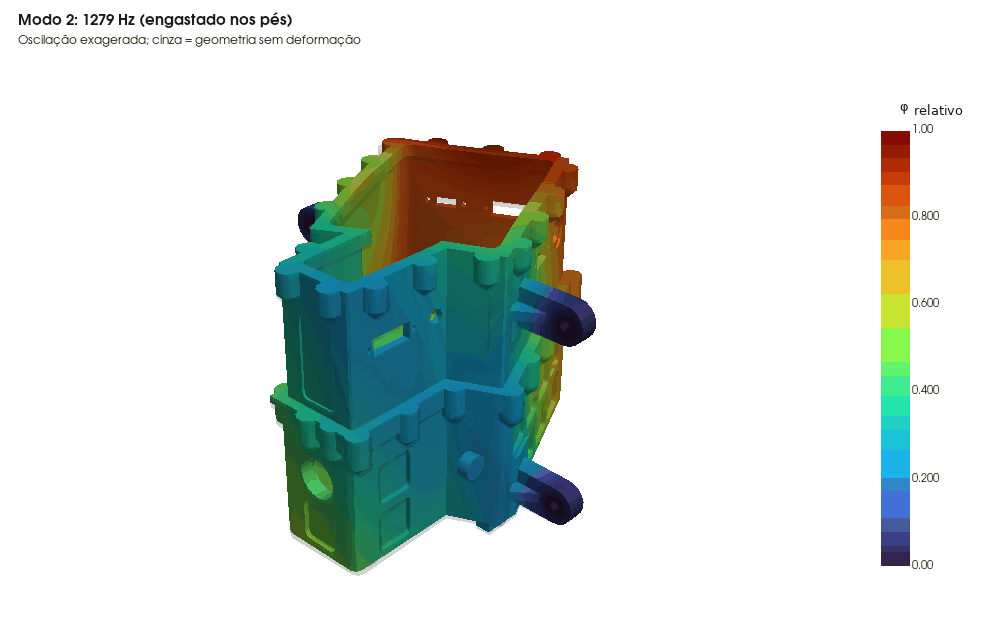
Com engaste nos quatro pés de interface, as seis primeiras frequências foram 916, 1279, 1303, 1543, 1682 e 2141 Hz. O limite de projeto para a primeira frequência estrutural era de 200 Hz. Com os apoios de ensaio definidos pela superfície de referência mecânica, denominada datum A, os quatro primeiros modos ficaram em 1062, 1377, 1776 e 1958 Hz. A mudança de apoio altera os modos e precisa ser considerada ao comparar cálculo e ensaio.
Formas modais e animações
Os mapas dos dois primeiros modos mostram a forma relativa do deslocamento. As cores são normalizadas pelo máximo de cada modo, e a deformação é ampliada para visualização. A geometria cinza representa o conjunto sem deformação. Portanto, os mapas não fornecem deslocamentos absolutos sob uma excitação de voo.
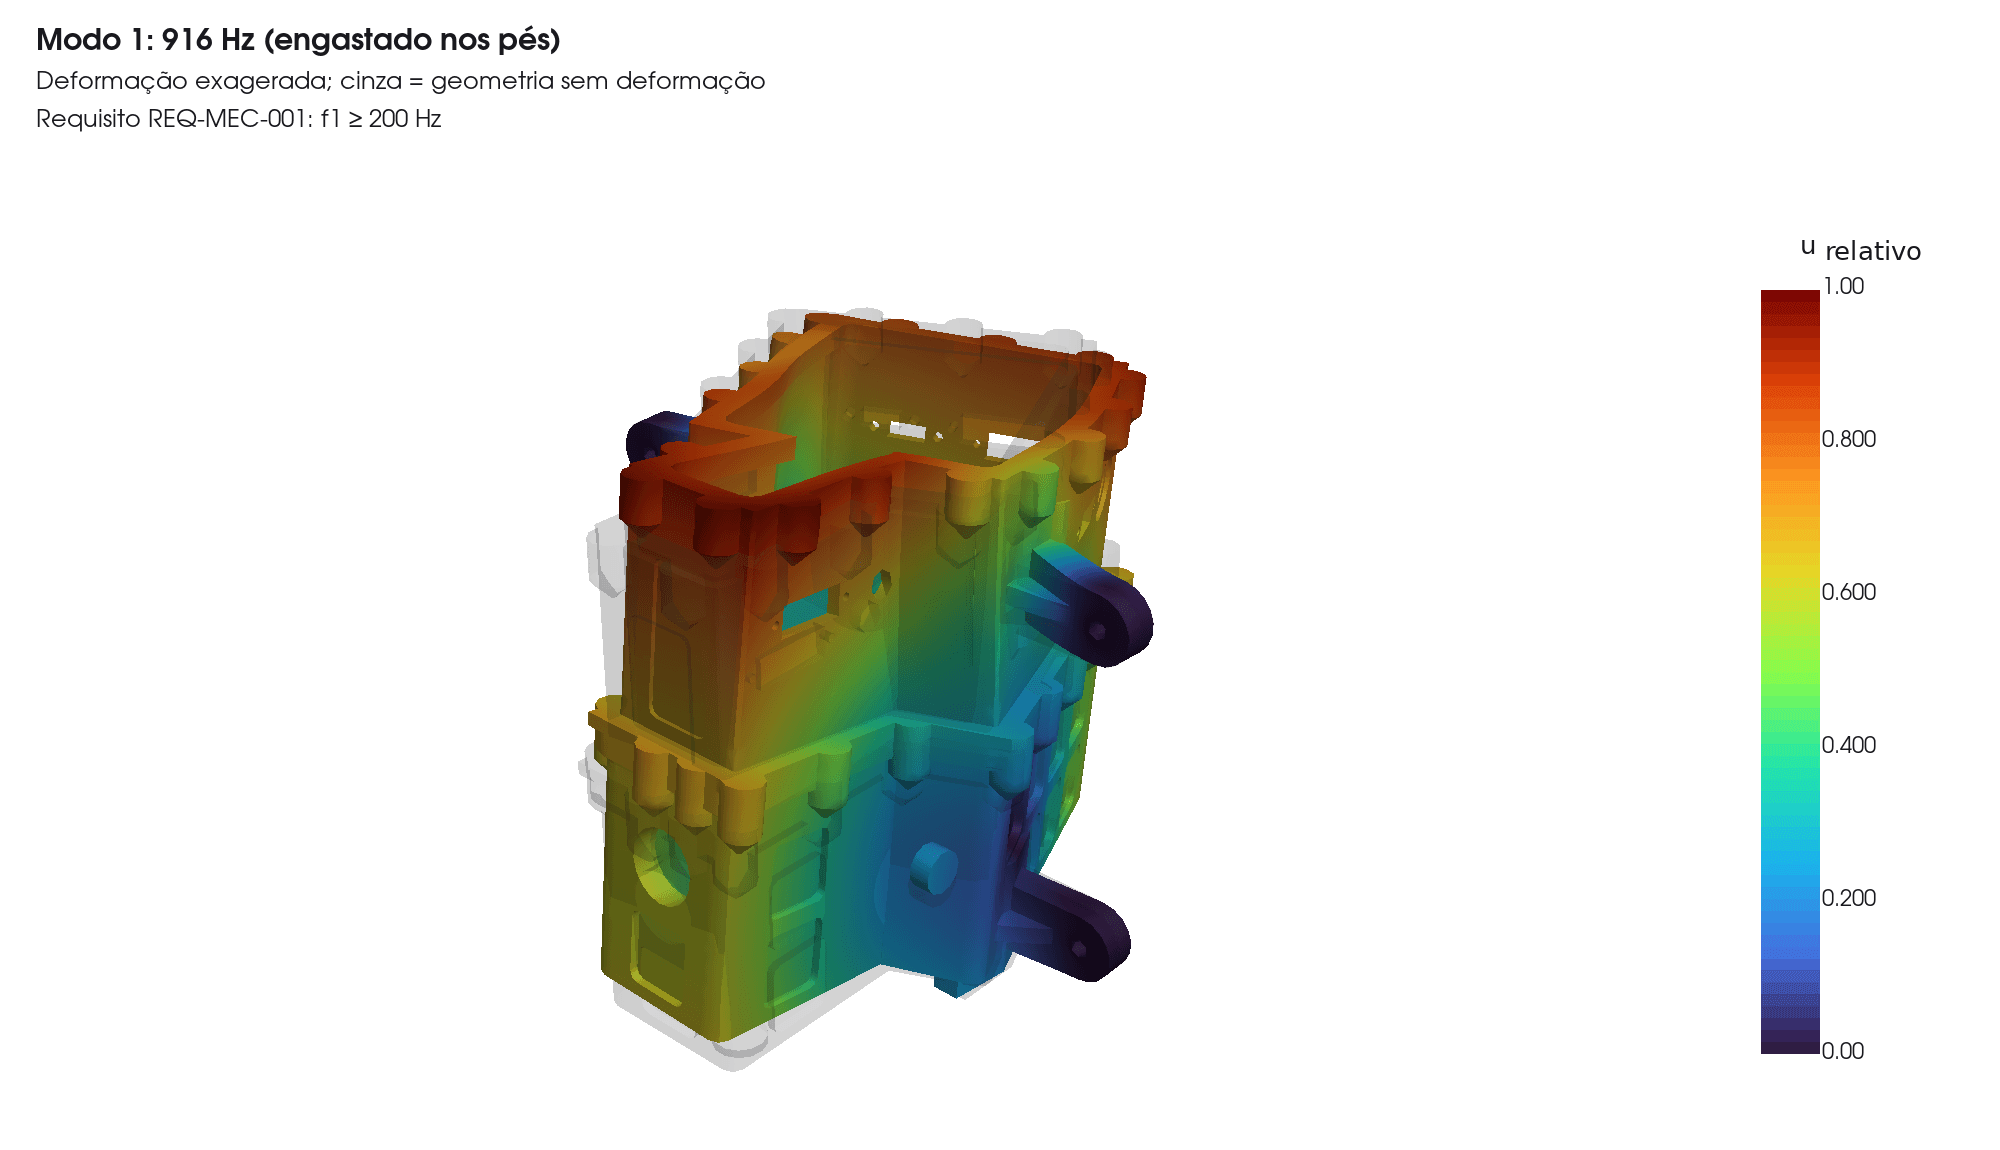
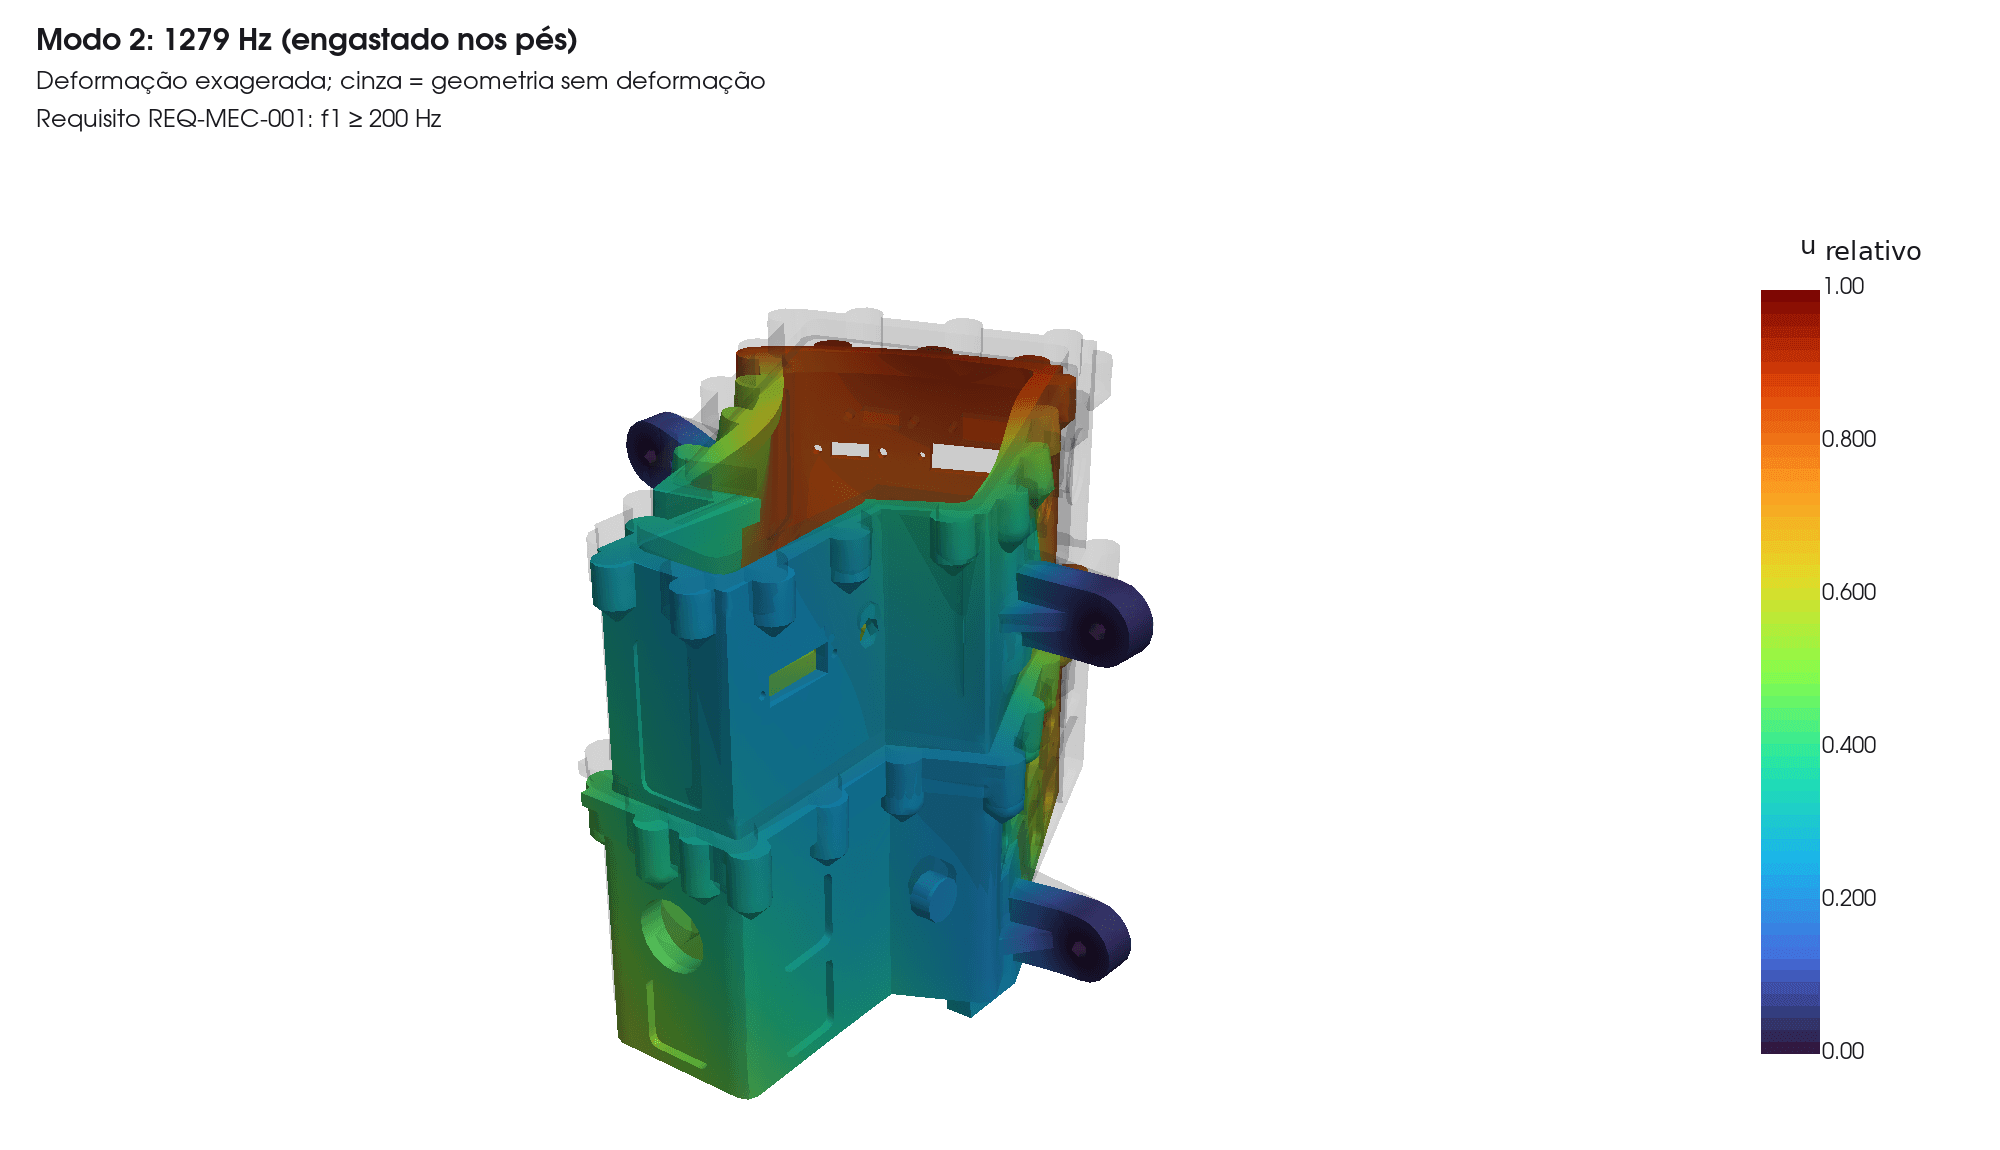
As animações ilustram a oscilação de cada forma modal. A velocidade de reprodução do GIF não corresponde à frequência física de centenas de hertz.
Tensões e tratamento dos engastes
As tensões foram calculadas a partir de cargas de 1 g por eixo e escaladas para os casos de projeto. A tabela apresenta o eixo Z, identificado como o caso mais restritivo nos resultados registrados.
| Caso | Tensão de von Mises (MPa) | Fator de segurança | Resistência adotada (MPa) | Margem de segurança |
|---|---|---|---|---|
| Operacional, 6 g, escoamento | 3,1 | 1,6 | 241 | +48,2 |
| Operacional, 6 g, ruptura | 3,1 | 2,0 | 290 | +46,4 |
| Queda, 20 g, ruptura | 10,2 | 1,0 | 290 | +27,4 |
A margem foi definida por , em que é a resistência adotada, é o fator de segurança e é a tensão calculada. Os valores publicados foram arredondados; as margens foram calculadas com os valores internos do modelo.
Essas margens se referem às tensões reportadas na estrutura idealizada. Não verificam a resistência dos parafusos, insertos, lentes ou contatos. O caso de 20 g representa uma carga estática equivalente definida no projeto; não é uma simulação transiente do impacto de uma queda.
O relatório de margens usa tensões dos elementos fora de uma região de exclusão de 6 mm em torno dos engastes. A visualização usa tensões nodais do arquivo de resultados e aplica a exclusão pela posição dos nós. Por isso, a escala do mapa chega a aproximadamente 9,6 MPa, enquanto a tabela registra 10,2 MPa para o caso de 20 g. São extrações distintas do campo; a margem da tabela não foi recalculada pela escala da imagem.
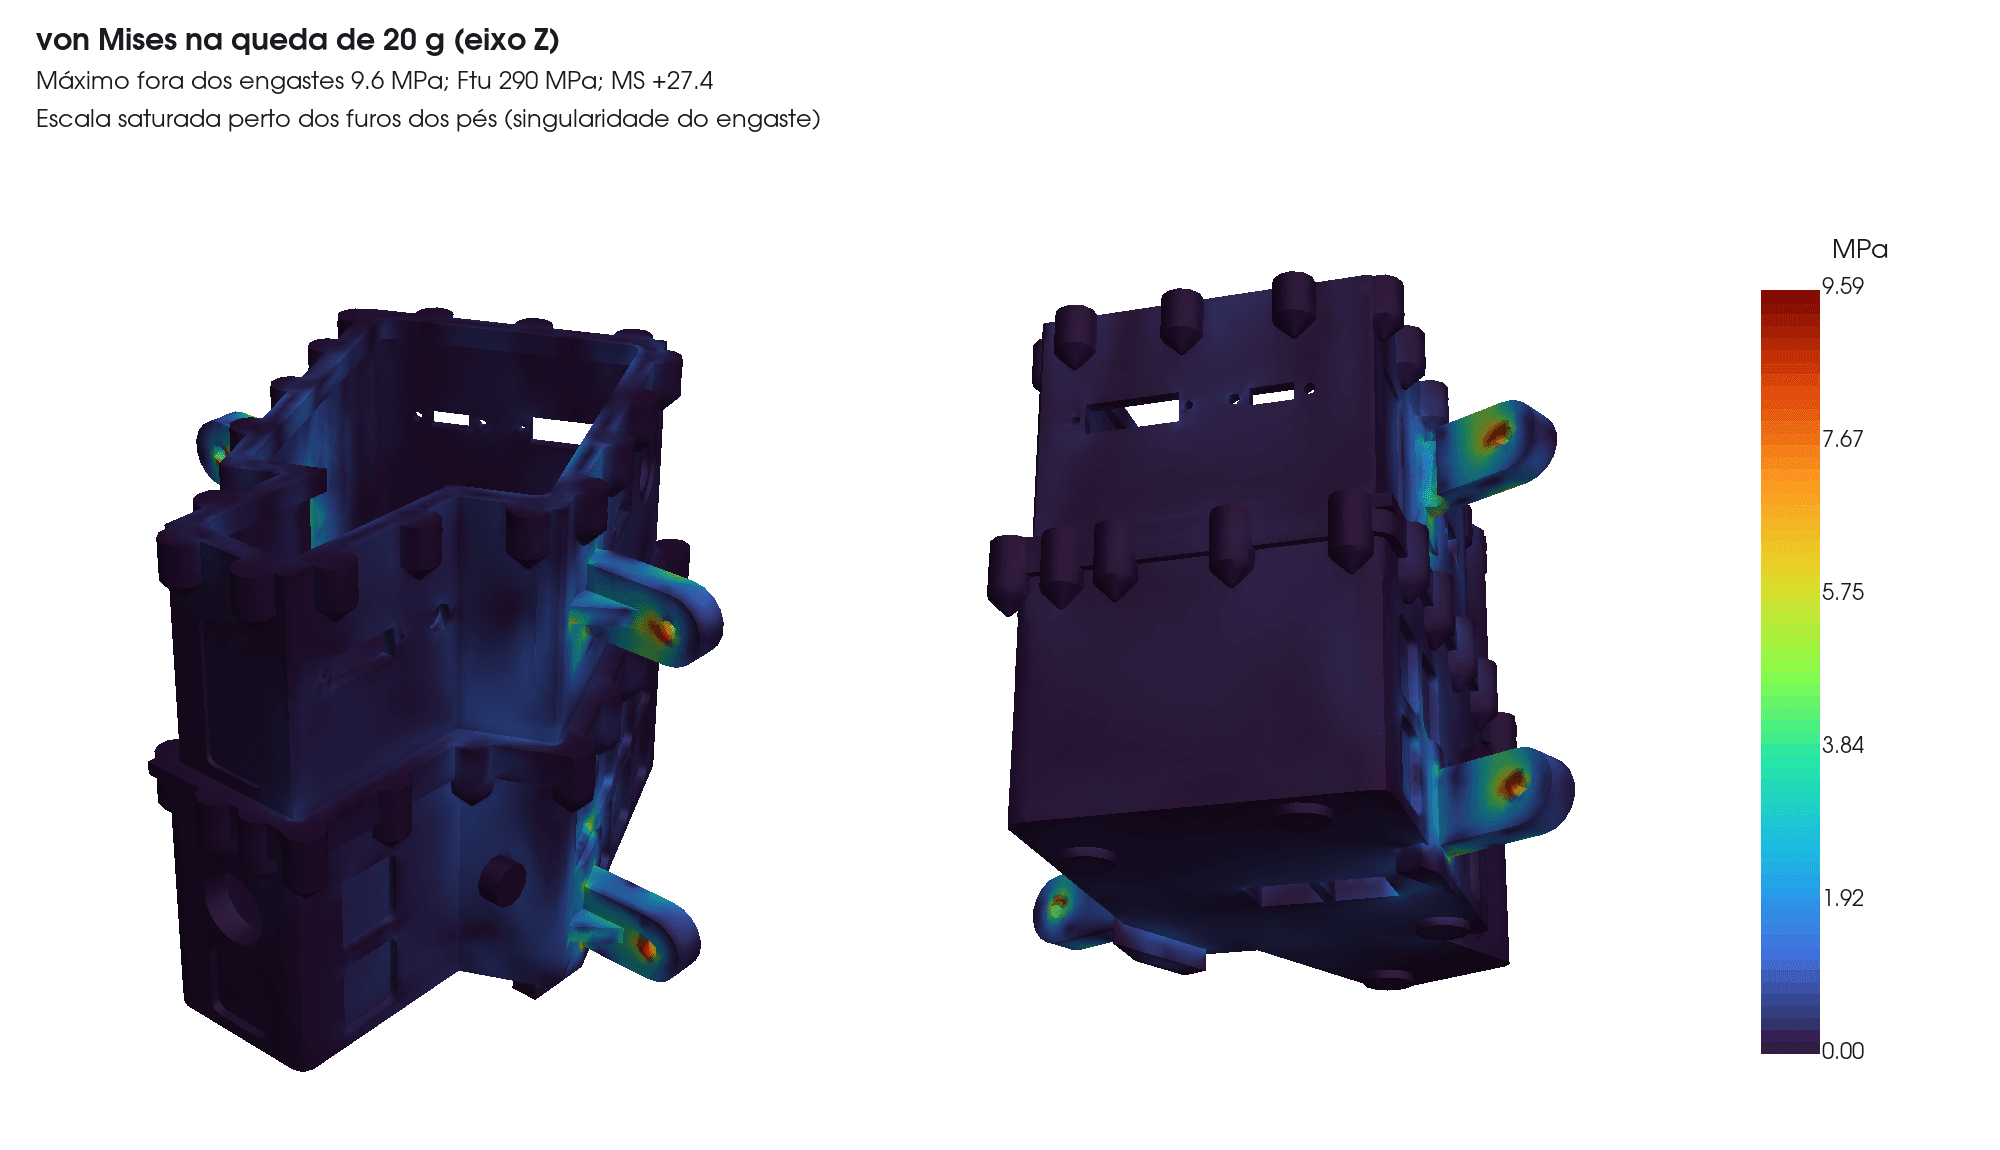
A rotação da visualização permite inspecionar as faces e os pés. Ela mantém o mesmo caso de carga e não representa um impacto em evolução temporal.
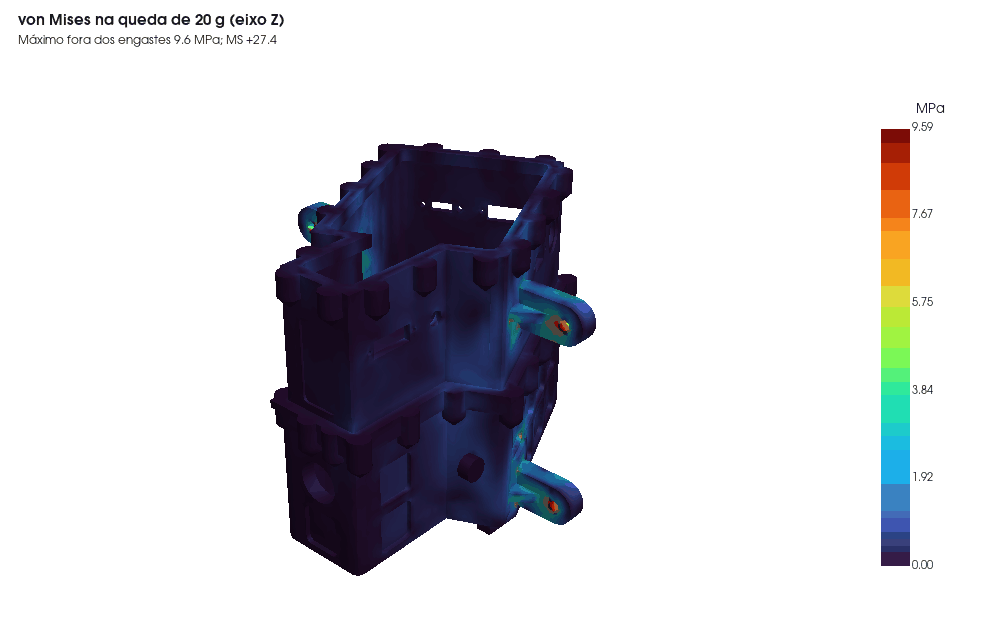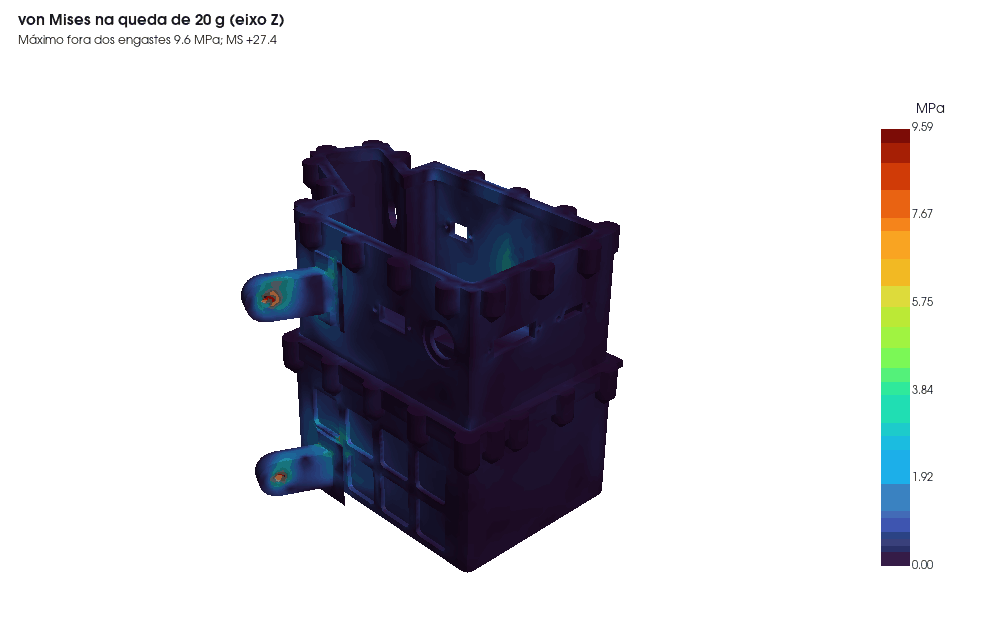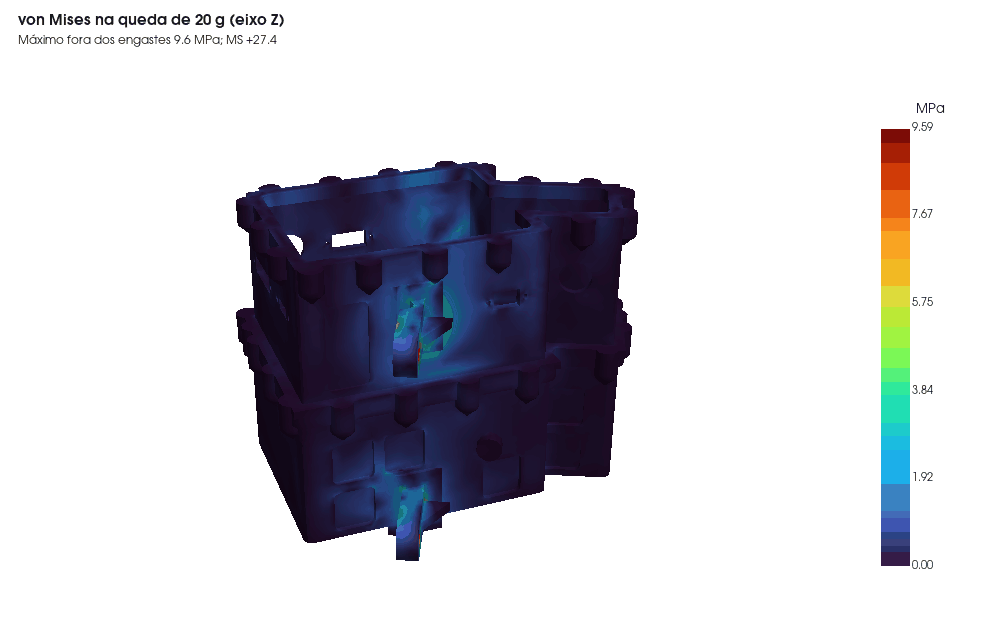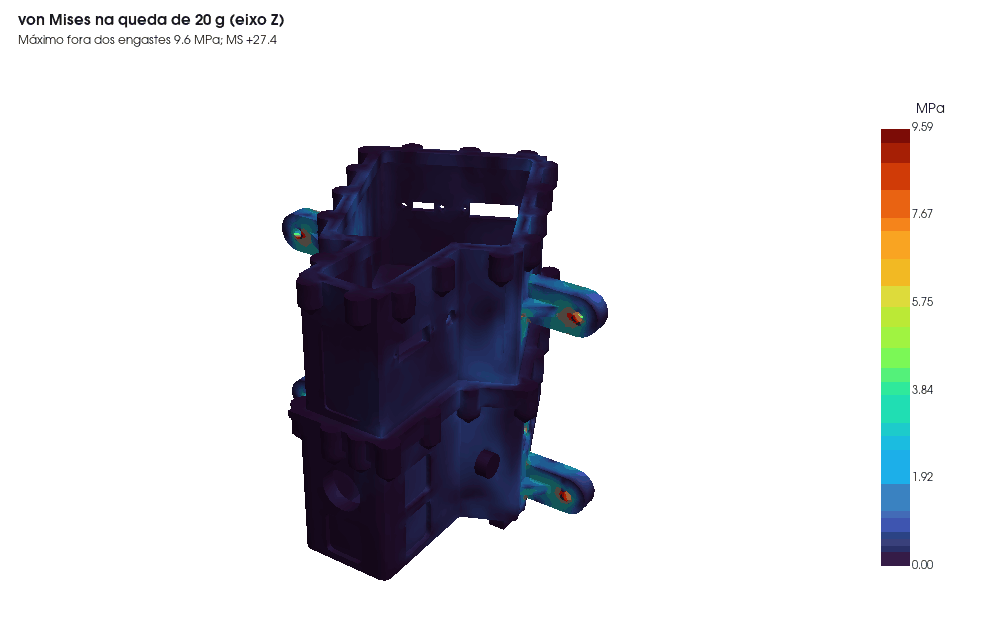
As tensões de 1 g reportadas fora da exclusão foram 0,38, 0,35 e 0,51 MPa nos eixos X, Y e Z. Incluindo a região próxima dos engastes, os picos foram 0,58, 0,69 e 0,78 MPa. A diferença identifica a sensibilidade ao apoio idealizado, mas não dispensa a análise local de pés e juntas. A estimativa separada do modo local da divisória com a placa apoiada foi de 2007 Hz; ela não foi obtida da malha modal global.
Isolamento de vibração e curso disponível
A frequência do conjunto apoiado nos isoladores foi calculada separadamente dos modos estruturais. Para uma massa e rigidez total , a aproximação de um grau de liberdade é
Com massa nominal de 1,293 kg e frequência-alvo de 18 Hz, o dimensionamento resultou em quatro isoladores de aproximadamente 4,1 N/mm cada. O amortecimento foi representado por razão , ainda sem medição dos isoladores escolhidos.
| Frequência de excitação | Transmissibilidade calculada |
|---|---|
| 18 Hz, ressonância | 5,1 |
| 33 Hz | 0,45 |
| 66 Hz | 0,10 |
| 83 Hz | 0,07 |
A transmissibilidade relaciona a amplitude transmitida à amplitude de excitação no modelo. Valores abaixo de um indicam atenuação; próximo à frequência própria, o mesmo sistema amplifica a resposta. As frequências de 33, 66 e 83 Hz foram usadas como referências de excitação de multirrotores, sem constituir um espectro medido no VANT deste projeto.
O curso calculado foi de 4,6 mm no caso operacional, para uma folga de 5 mm. No caso de 20 g, chegou a 15 mm. O projeto, portanto, requer limitadores de curso e cabo de retenção, ainda a detalhar. O cálculo linear dos isoladores não caracteriza o contato com os limitadores.
A razão entre 916 Hz e 18 Hz foi de 50,9, indicando separação entre o primeiro modo estrutural idealizado e o modo de isolamento. Essa razão não exclui modos locais ou movimentos de rotação do instrumento, ausentes na aproximação de um grau de liberdade. A frequência de isolamento também precisa ser recalculada com a massa final medida.
O plano de fixação foi colocado em X = 78,0 mm, próximo do centro de gravidade estimado em (78,5; 13,7; 16,7) mm. O centro elástico ficou deslocado em (−1,4; −1,8) mm nas direções Y e Z. O alinhamento desses centros reduz o braço geométrico entre carga e apoio na configuração nominal, mas os modos de rotação dependem também da distribuição de massa e das rigidezes reais.
Dissipação térmica e acabamento externo
A análise térmica combinou uma rede de parâmetros concentrados e um modelo de elementos finitos em regime permanente. Foram adotados ambiente de 40 °C, convecção externa de 15 W/(m² K), irradiância solar de 1000 W/m² e incidência pela lateral a 45°. Esses valores são condições de cálculo, ainda sem caracterização no conjunto em voo.
A rede concentrada representou a bancada de alumínio como isotérmica. As fontes incluíram 3 W da câmera, aproximadamente 1,5 W da placa e a radiação solar absorvida. Quatro acabamentos foram comparados pelas propriedades típicas de absorptividade solar e emissividade térmica adotadas no projeto.
| Acabamento externo | Potência solar absorvida (W) | Bancada prevista (°C) | ||
|---|---|---|---|---|
| Tinta branca de poliuretano | 0,26 | 0,88 | 7,1 | 44,0 |
| Conversão química, alumínio quase exposto | 0,40 | 0,10 | 10,9 | 47,3 |
| Anodização preta | 0,76 | 0,85 | 20,7 | 48,9 |
| Tinta preta de poliuretano | 0,95 | 0,88 | 25,9 | 50,6 |
O acabamento branco produziu a menor temperatura entre as opções avaliadas e foi selecionado para as faces externas. As propriedades precisam ser confirmadas para o material e o processo de aplicação efetivos. A decisão se refere à exposição externa ao Sol; ela não define o tratamento óptico das superfícies internas.
A câmera foi ligada à parede traseira por uma cinta de cobre de seção total de 100 mm², com resistência térmica de contato assumida. A rede previu câmera a 50,9 °C, ou 6,9 K acima da bancada, e ar do compartimento eletrônico a 44,3 °C.
| Requisito térmico | Previsão | Limite | Resultado no orçamento |
|---|---|---|---|
| Elevação da câmera/detector sobre a bancada | 6,9 K | 8 K | Atende ao limite, sem reserva de 15% |
| Temperatura do ar do compartimento | 44,3 °C | 55 °C | Atende com reserva |
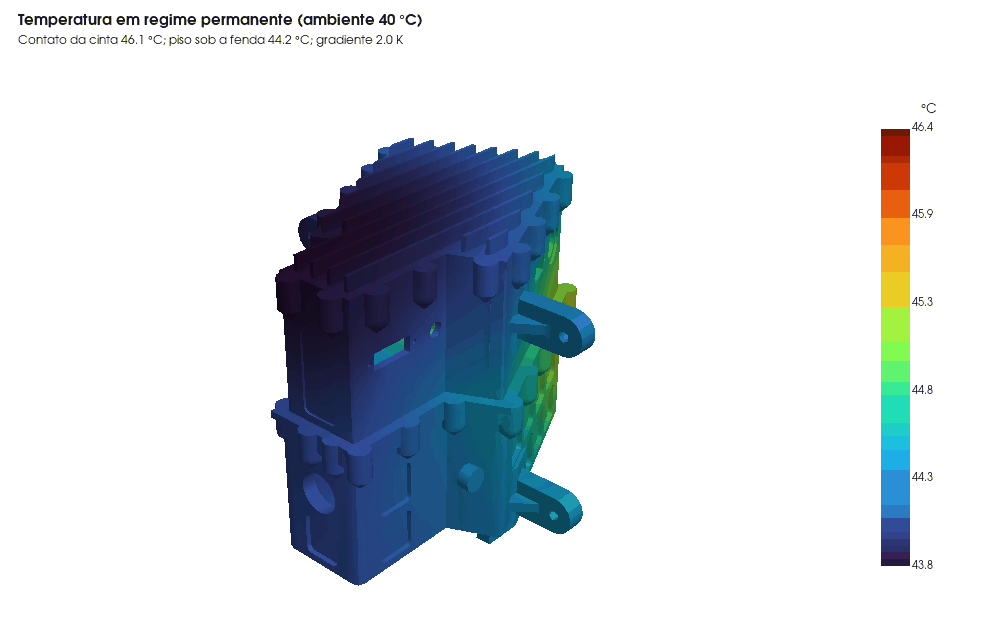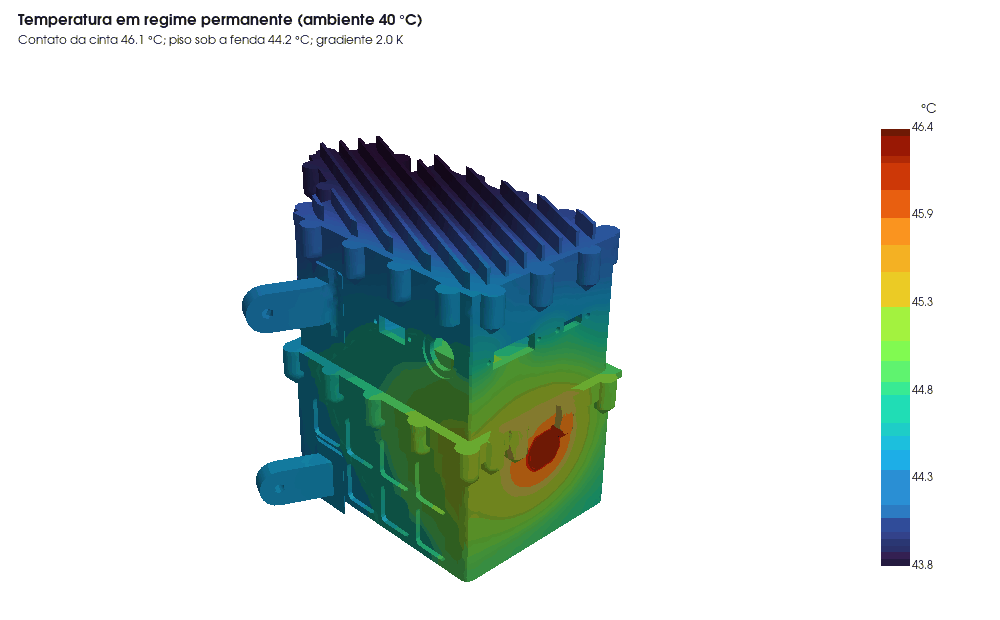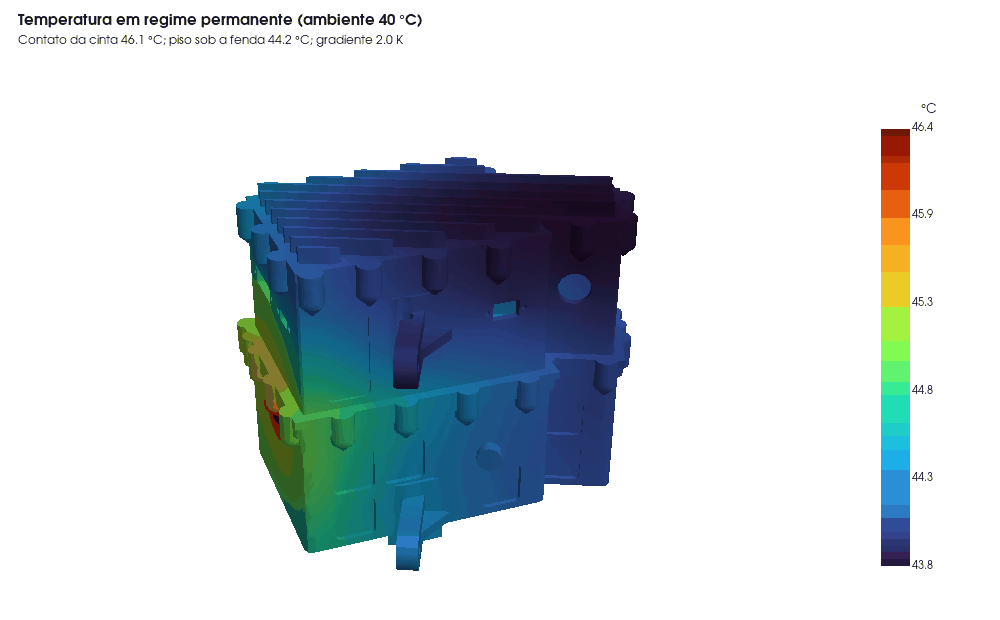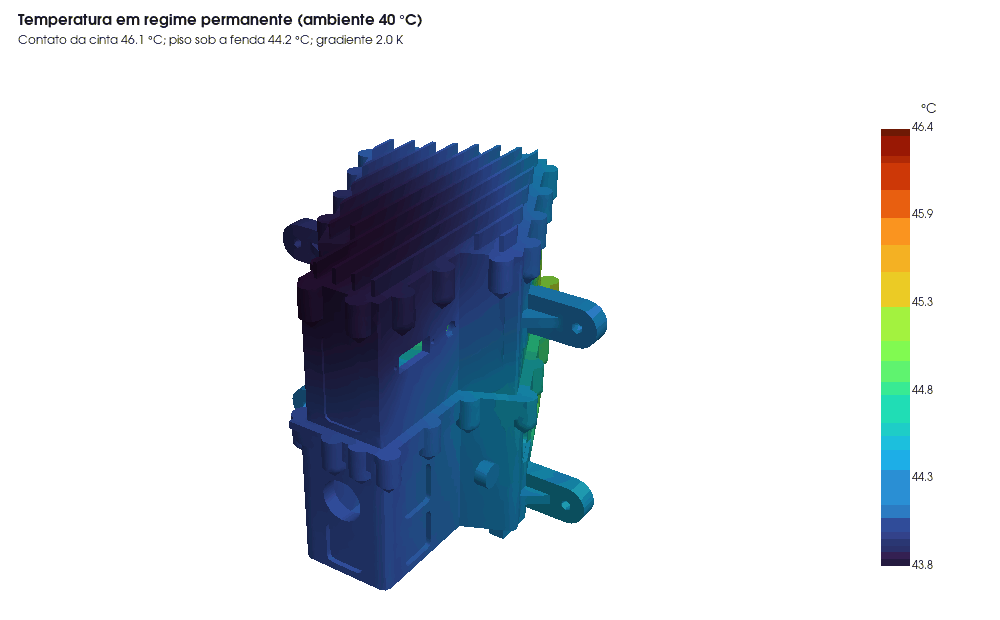
O modelo térmico por elementos finitos resolveu a distribuição de temperatura no metal, com radiação linearizada e sombra própria nas faces externas. Ele previu faixa de 43,8 a 46,4 °C e gradiente de 2,0 K entre a região da cinta e o piso sob a fenda. A rede concentrada estimou 0,8 K para esse gradiente.
A potência solar absorvida foi de 4,6 W no modelo com sombra própria e de 7,1 W na rede sem sombra. Como as representações de iluminação e de transferência térmica diferem, a proximidade das temperaturas médias não constitui validação independente. O modelo de elementos finitos considerou apenas radiação solar direta, sem contribuição do céu ou do albedo, e tratou as cavidades fechadas como adiabáticas.
Campo térmico por elementos finitos
A malha térmica contém 236 392 nós. O modelo aplicou convecção e radiação linearizada, com coeficiente total de 21 W/(m² K), a 39 968 faces externas. A iluminação direta alcançou 11 679 faces, considerando sombra própria; 23 936 faces de cavidades fechadas foram tratadas como adiabáticas. A câmera foi representada por 3 W no contato da cinta e a placa por sua potência nos apoios.
O mapa apresenta duas vistas da mesma solução estacionária. O título original do arquivo está parcialmente cortado na borda direita; a legenda registra as condições completas de cálculo.
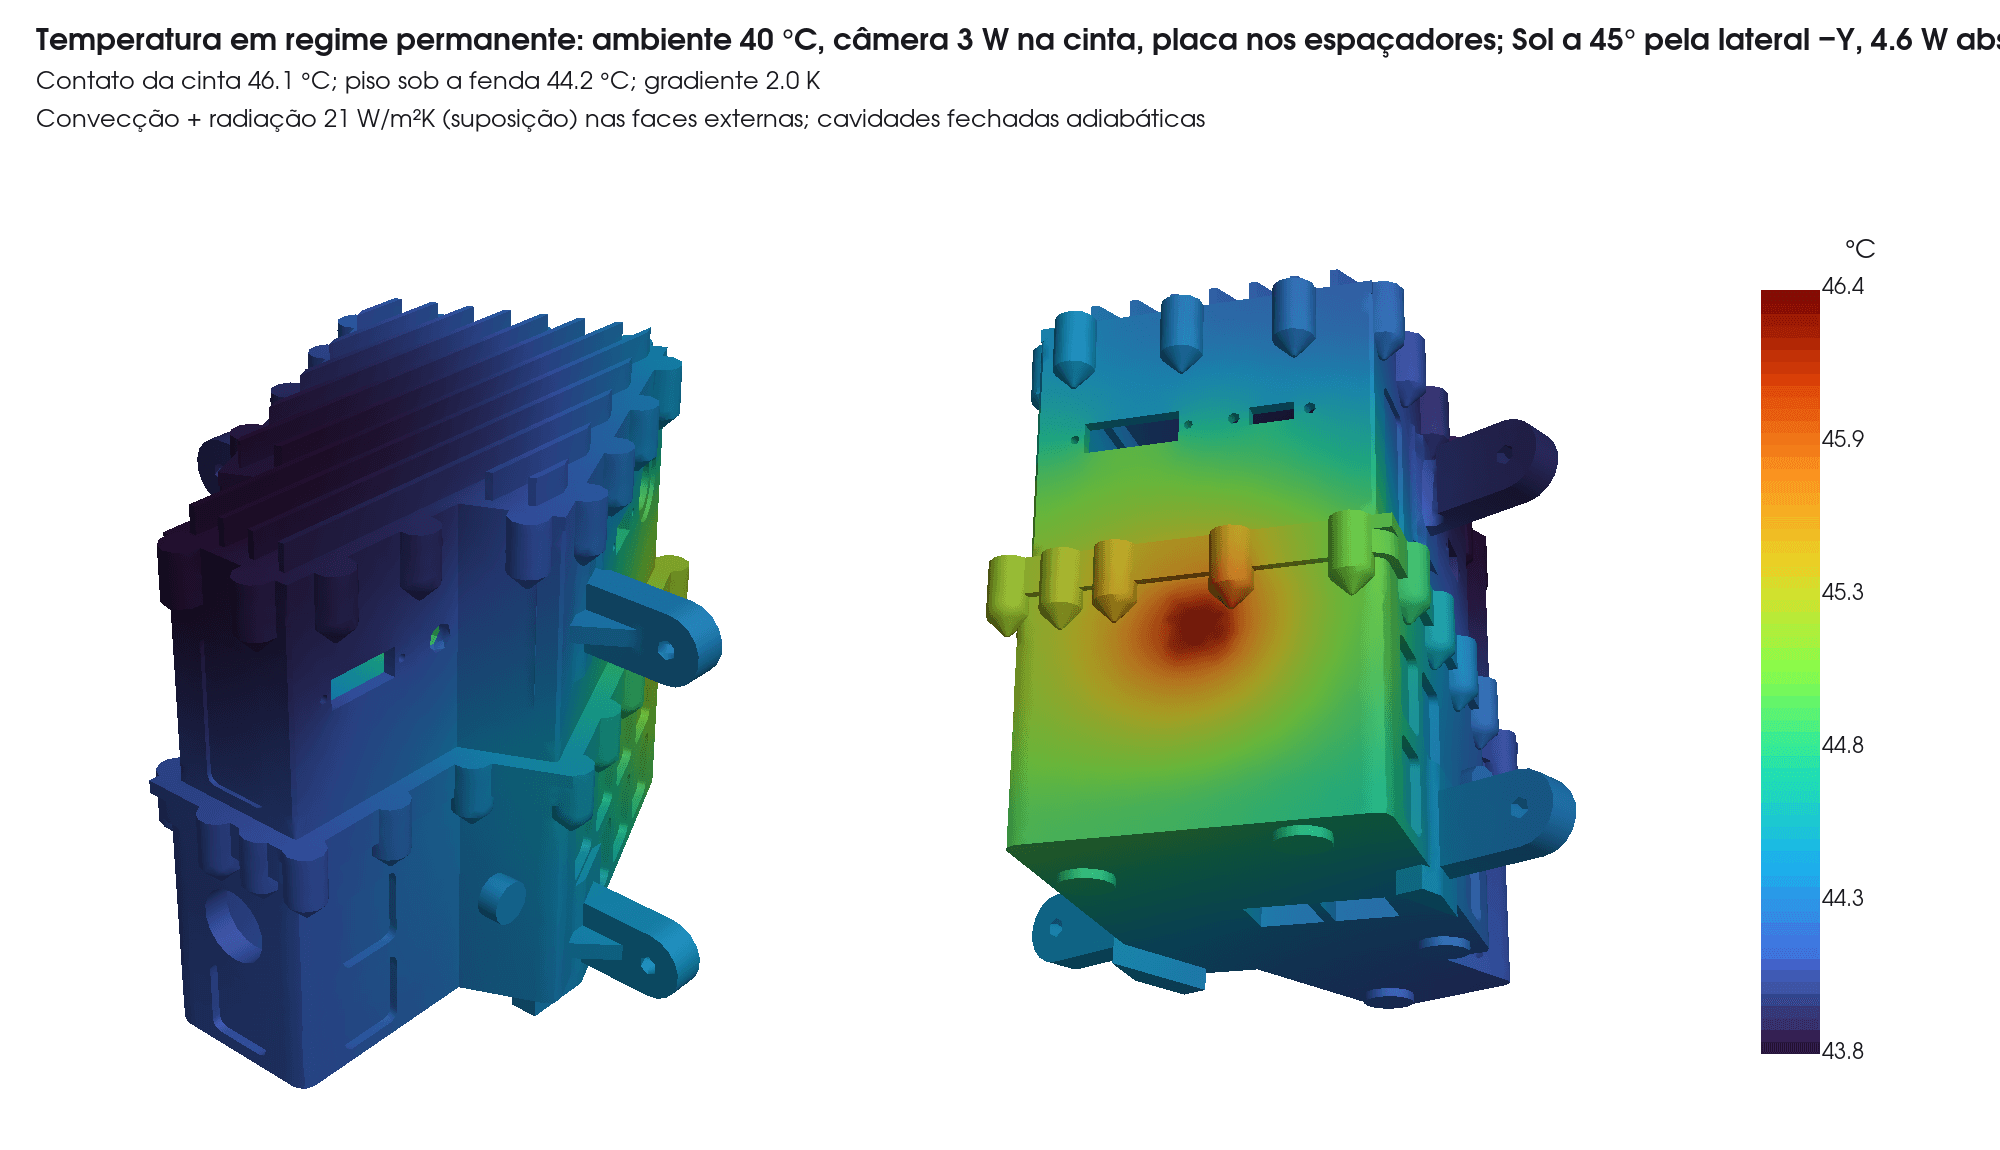
A animação gira a solução para mostrar as faces. Ela não descreve aquecimento transiente ou tempo até o equilíbrio térmico.
| Grandeza | Elementos finitos | Rede concentrada |
|---|---|---|
| Temperatura média das faces externas / bancada isotérmica | 44,4 °C | 44,0 °C |
| Temperatura na parede sob a cinta | 46,1 °C | Não resolvida espacialmente |
| Temperatura nos pés dos espaçadores / placa | 45,0 °C nos pés | 44,6 °C na placa |
| Gradiente cinta–piso sob a fenda | 2,0 K | 0,8 K |
| Potência solar absorvida | 4,6 W | 7,1 W |
Os pontos comparados nessa tabela não são todos equivalentes: temperatura dos pés e da placa, por exemplo, representam posições distintas. O balanço de energia fechou em 0,0% na precisão publicada, o que verifica a consistência da solução numérica, sem testar os coeficientes de troca com o ambiente.
A cinta foi dimensionada com seção de 100 mm², acima do mínimo calculado de 78 mm². A rede adotou 1,30 K/W para a cinta e 1 K/W para o contato. A condução prevista pelos espaçadores de alumínio foi de 2,73 W/K. Essas resistências e condutâncias precisam ser verificadas com interfaces reais, porque uma mudança no contato altera a previsão de temperatura da câmera.
A variação dimensional lente–detector foi estimada em 5,6 µm para uma diferença de temperatura de 20 K, contra profundidade de foco de 215 µm no ponto de operação. Essa comparação trata uma estimativa dimensional. O acoplamento entre deformação estrutural, gradientes térmicos e traçado óptico permanece pendente.
Massa e restrições ópticas remanescentes
A melhor estimativa de massa do conjunto usinado foi de 1293 g. Com acréscimo de 30%, o orçamento passou a 1681 g. Essa reserva é uma alocação de projeto, não um intervalo estatístico de incerteza.
| Grupo | Massa estimada (g) |
|---|---|
| Chassi | 491 |
| Caixa eletrônica | 305 |
| Eletrônica interna | 109 |
| Bancada | 96 |
| Tampa | 93 |
| Interface | 69 |
| Cobre | 49 |
| Óptica | 9 |
| Câmera | 10 |
| Aterramento | 19 |
| Isoladores | 11 |
| Fixadores | 32 |
| Total nominal | 1293 |
Jetson, placa de alimentação e antena GNSS ficaram fora desse total, com estimativas de 174, 15 e 173 g, respectivamente. O orçamento da aeronave deve incluir esses elementos e os cabos externos. A substituição da tampa por uma peça impressa foi prevista apenas para maquete, sem equivalência demonstrada com a versão usinada. A tampa dessa maquete foi estimada em 44 g, levando o total nominal a 1244 g e o orçamento com 30% a 1617 g. Chassi, caixa e elementos da cadeia de foco permanecem metálicos.
A verificação geométrica de luz espúria indicou que a máscara de campo bloqueia a chegada direta das ordens zero e −1 à área ativa do detector. Entretanto, essas ordens atingem a lente e a célula da câmera antes de uma armadilha óptica, e não há espaço disponível para a armadilha da ordem zero na configuração avaliada. O bloqueio direto não quantifica reflexões secundárias ou espalhamento nessas superfícies.
O sensor de irradiância foi colocado acima das peças da própria carcaça na direção do zênite. A análise posterior de integração identificou obstrução pelo VANT. Assim, a verificação de horizonte livre no instrumento isolado não estabelece visada livre no conjunto embarcado.
Limites da inspeção geométrica de luz espúria
A análise de ordens representou cones de raio inicial de 1,7 mm e divergência de 7,4°. Os cones seguem retos, sem refração nas lentes, e a lista de interseções inclui peças que podem estar atrás de superfícies já atingidas. Esse modelo serve à inspeção de caminhos diretos; não é uma simulação radiométrica de luz espúria.
O afastamento rede–câmera de 5 mm exigiu remover 29 mm³ da célula e 4 mm³ dos espaçadores no CAD. A ordem −1 tem uma armadilha prevista a 18 mm, mas encontra superfícies antes dela. Aumentar apenas o afastamento não resolveu o compromisso no estudo óptico registrado: a 22 mm, a ordem zero passa livre, mas a vinhetagem chega a 100% para a lente considerada. A geometria exige, portanto, avaliar máscara, tratamento interno e eventual revisão da abertura da lente de câmera em conjunto.
A inspeção de interferências usou caixas envolventes para componentes comprados. Uma compressão de vedação de 30,2 mm³ no respiro P8 foi tratada como volume permitido pelo modelo, e não como interferência. Isso não verifica compressão real, estanqueidade ou esforço de montagem.
Referências metrológicas e plano de alinhamento
O projeto define três referências: A nas faces dos apoios sob o piso, B na lateral da seção reta e C na face frontal. Um espelho de Ø12,7 mm na face frontal, com normal paralela ao eixo da objetiva, foi previsto para medir o alinhamento com autocolimador. A matriz câmera–IMU deve ser registrada após a montagem e conferida depois de desmontar o módulo eletrônico.
O plano de alinhamento é um procedimento proposto, ainda sem execução registrada:
- Medir planeza dos apoios e posições dos berços, furos e insertos.
- Montar lentes nas células com espaçadores e retenção controlada.
- Posicionar e orientar a fenda sob microscópio, paralela ao eixo Z.
- Focar a objetiva sobre a fenda com alvo colimado ou distante e travar o ajuste.
- Ajustar a colimadora por autocolimação da fenda iluminada.
- Orientar a rede com linhas espectrais de uma lâmpada de Hg-Ar.
- Varrer o foco do detector, selecionar calços pela menor largura à meia altura (FWHM) e ajustar sua rotação.
- Fixar os ajustes após a revisão da metrologia e do travamento.
- Assentar a caixa nos pinos, montar as juntas pelo procedimento final e medir continuidade elétrica.
- Calibrar comprimento de onda por coluna, curvatura das linhas espectrais (smile), deslocamento espacial entre bandas (keystone), resposta uniforme e escuro, com registro de temperatura.
- Medir a matriz de montagem entre câmera e IMU com o espelho de referência e um rotador.
- Repetir foco, smile e keystone depois de manuseio e ciclos térmicos.
Os limites de aceitação para a mudança de alinhamento continuam a definir. A fenda de 35 µm também não tem fornecedor de catálogo definido no registro: usar uma alternativa de 30 µm exigiria recalcular o desempenho radiométrico. A geometria e o procedimento não fecham essa decisão de aquisição.
Verificação numérica e ensaios necessários
A cadeia estrutural foi comparada com uma viga engastada de alumínio: a frequência calculada foi de 819 Hz, contra 816 Hz pela solução analítica. A cadeia térmica foi conferida em uma barra com convecção, pela elevação média e pelo balanço de energia. Essas verificações avaliam a implementação em casos de referência; não validam as hipóteses de juntas, contatos ou cargas da carcaça.
A análise das juntas parafusadas e dos pés permanece necessária, porque o modelo colado não representa folga, pré-carga ou deslizamento. A massa distribuída também não permite concluir sobre modos locais da câmera, da placa e das lentes. As tensões reportadas não incluem uma avaliação estrutural do vidro.
A verificação física deve incluir identificação modal com os apoios de ensaio definidos, medição de transmissibilidade com acelerômetros e temperatura por termopares na câmera, bancada e compartimento. O curso dos isoladores, os limitadores e a rigidez relativa entre câmera e IMU precisam ser avaliados na montagem completa. O projeto de usinagem exige ainda conferir nervuras, ressaltos e acessos com o fabricante.
Os cálculos sustentam a arquitetura de três módulos e identificam as condições necessárias para sua avaliação física. A margem térmica da câmera, o curso dos isoladores e a idealização das juntas restringem a conclusão: o projeto atende aos critérios implementados sob as hipóteses adotadas, mas sua estabilidade óptica e seu comportamento em voo ainda dependem de ensaios.
Reprodução e arquivos do experimento
No ambiente do projeto, a geração da carcaça e das análises pode ser executada com:
uv sync
uv run msi-hsi-sensor-sim carcaca
A cadeia usa FreeCAD, gmsh, CalculiX, VTK e Blender. A opção --sem-render omite os renders; --sem-analise omite as análises estrutural, dos isoladores e térmica. Os modelos de fabricante ficam em modelos/; quando não estão disponíveis, a construção usa representações sintéticas, o que altera o alcance da inspeção geométrica.
Os arquivos da execução consultada estão disponíveis para leitura e inspeção. O STEP contém as peças projetadas, sem o conjunto completo de modelos comprados. O arquivo de entradas FEM inclui malhas, conjuntos de apoio e condições de cálculo, organizados nas pastas fem/ e termico/.
Os arquivos de documentação complementam esses modelos:
O arquivo FreeCAD completo inclui modelos de fabricantes cujas licenças não autorizam redistribuição irrestrita, conforme o registro do projeto. Ele permanece no projeto local. O STEP disponibilizado contém somente as peças projetadas; não constitui desenho de fabricação liberado. Os renders, mapas e GIFs estão incorporados ao texto com as condições de visualização indicadas nas legendas.
A regeneração completa requer o código local, as configurações de instrumento, eletrônica e requisitos e os arquivos de componentes relacionados. Os downloads documentam os parâmetros e resultados apresentados; não incluem todo o ambiente de reprodução. O repositório consultado não tem endereço público do código integral configurado.
Related reading
Data availability
Texto e renders derivados do experimento de carcaça do projeto local msi-hsi-sensor-sim, com execução registrada em 14/09/2026. Configuração, relatório e resumo numérico acompanham o post. Os resultados são previsões de modelos CAD, estrutural e térmico; não há carcaça fabricada ou ensaios físicos registrados. O código integral consultado não tem endereço público configurado.