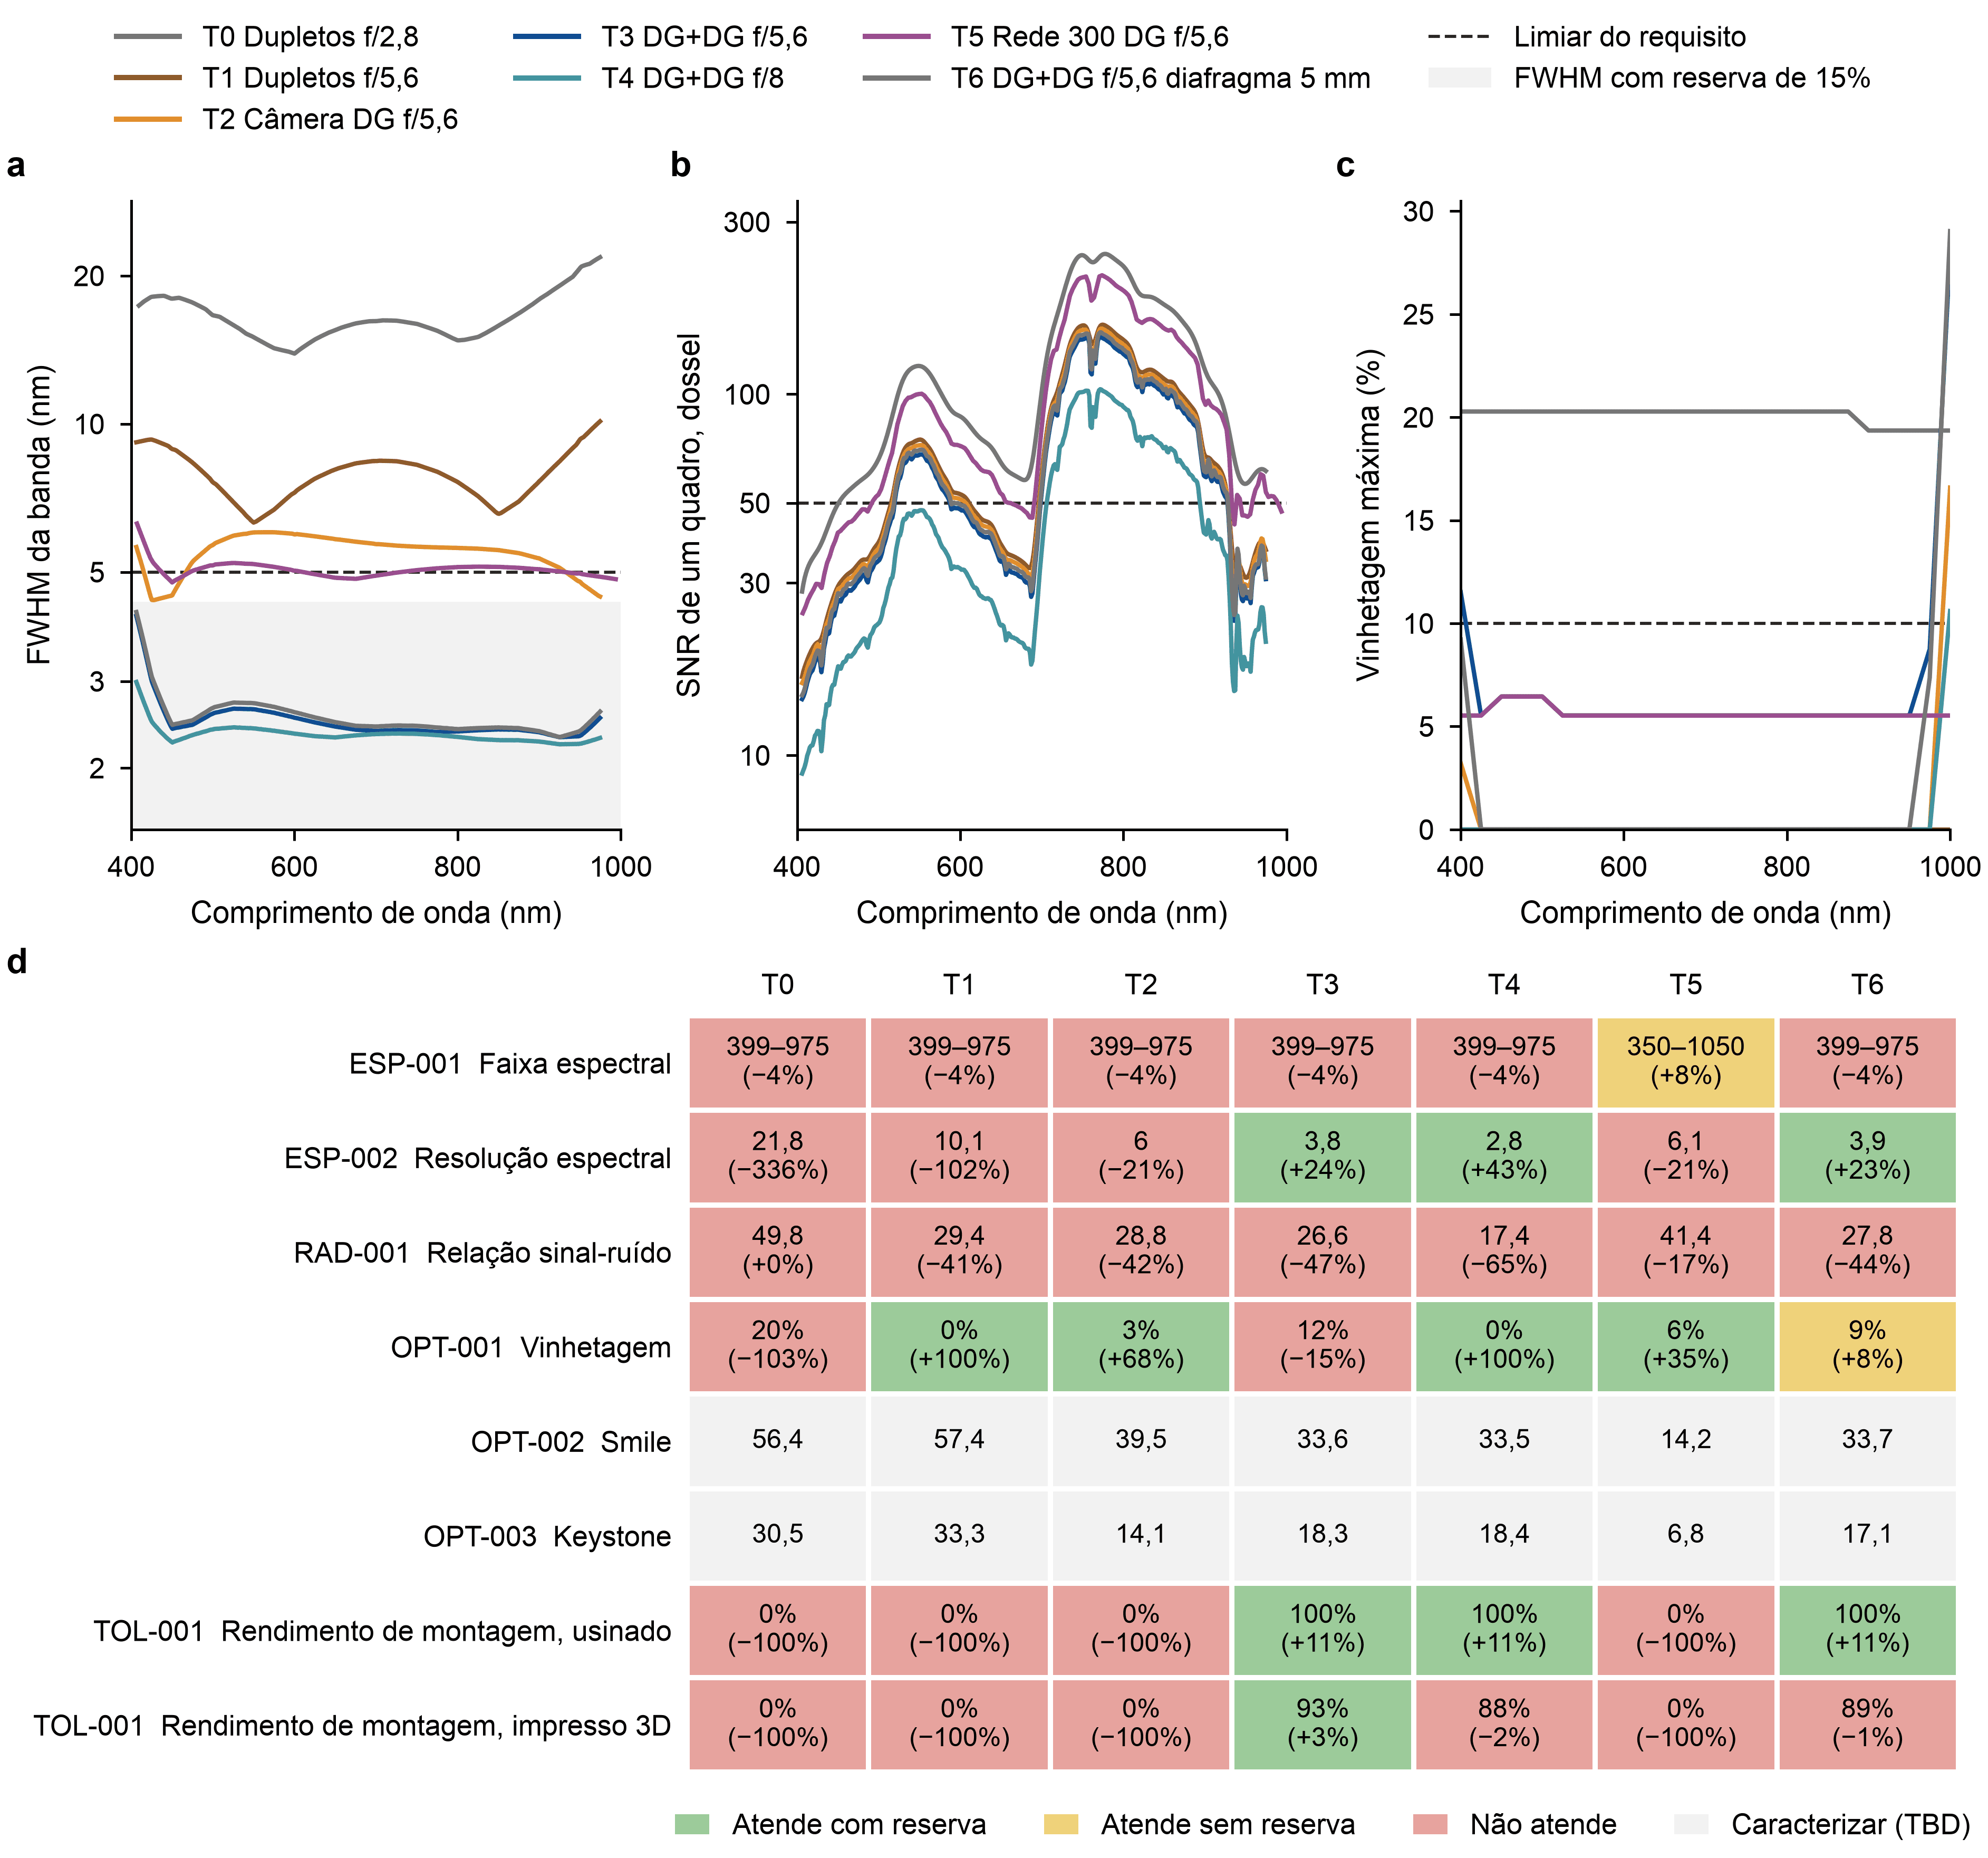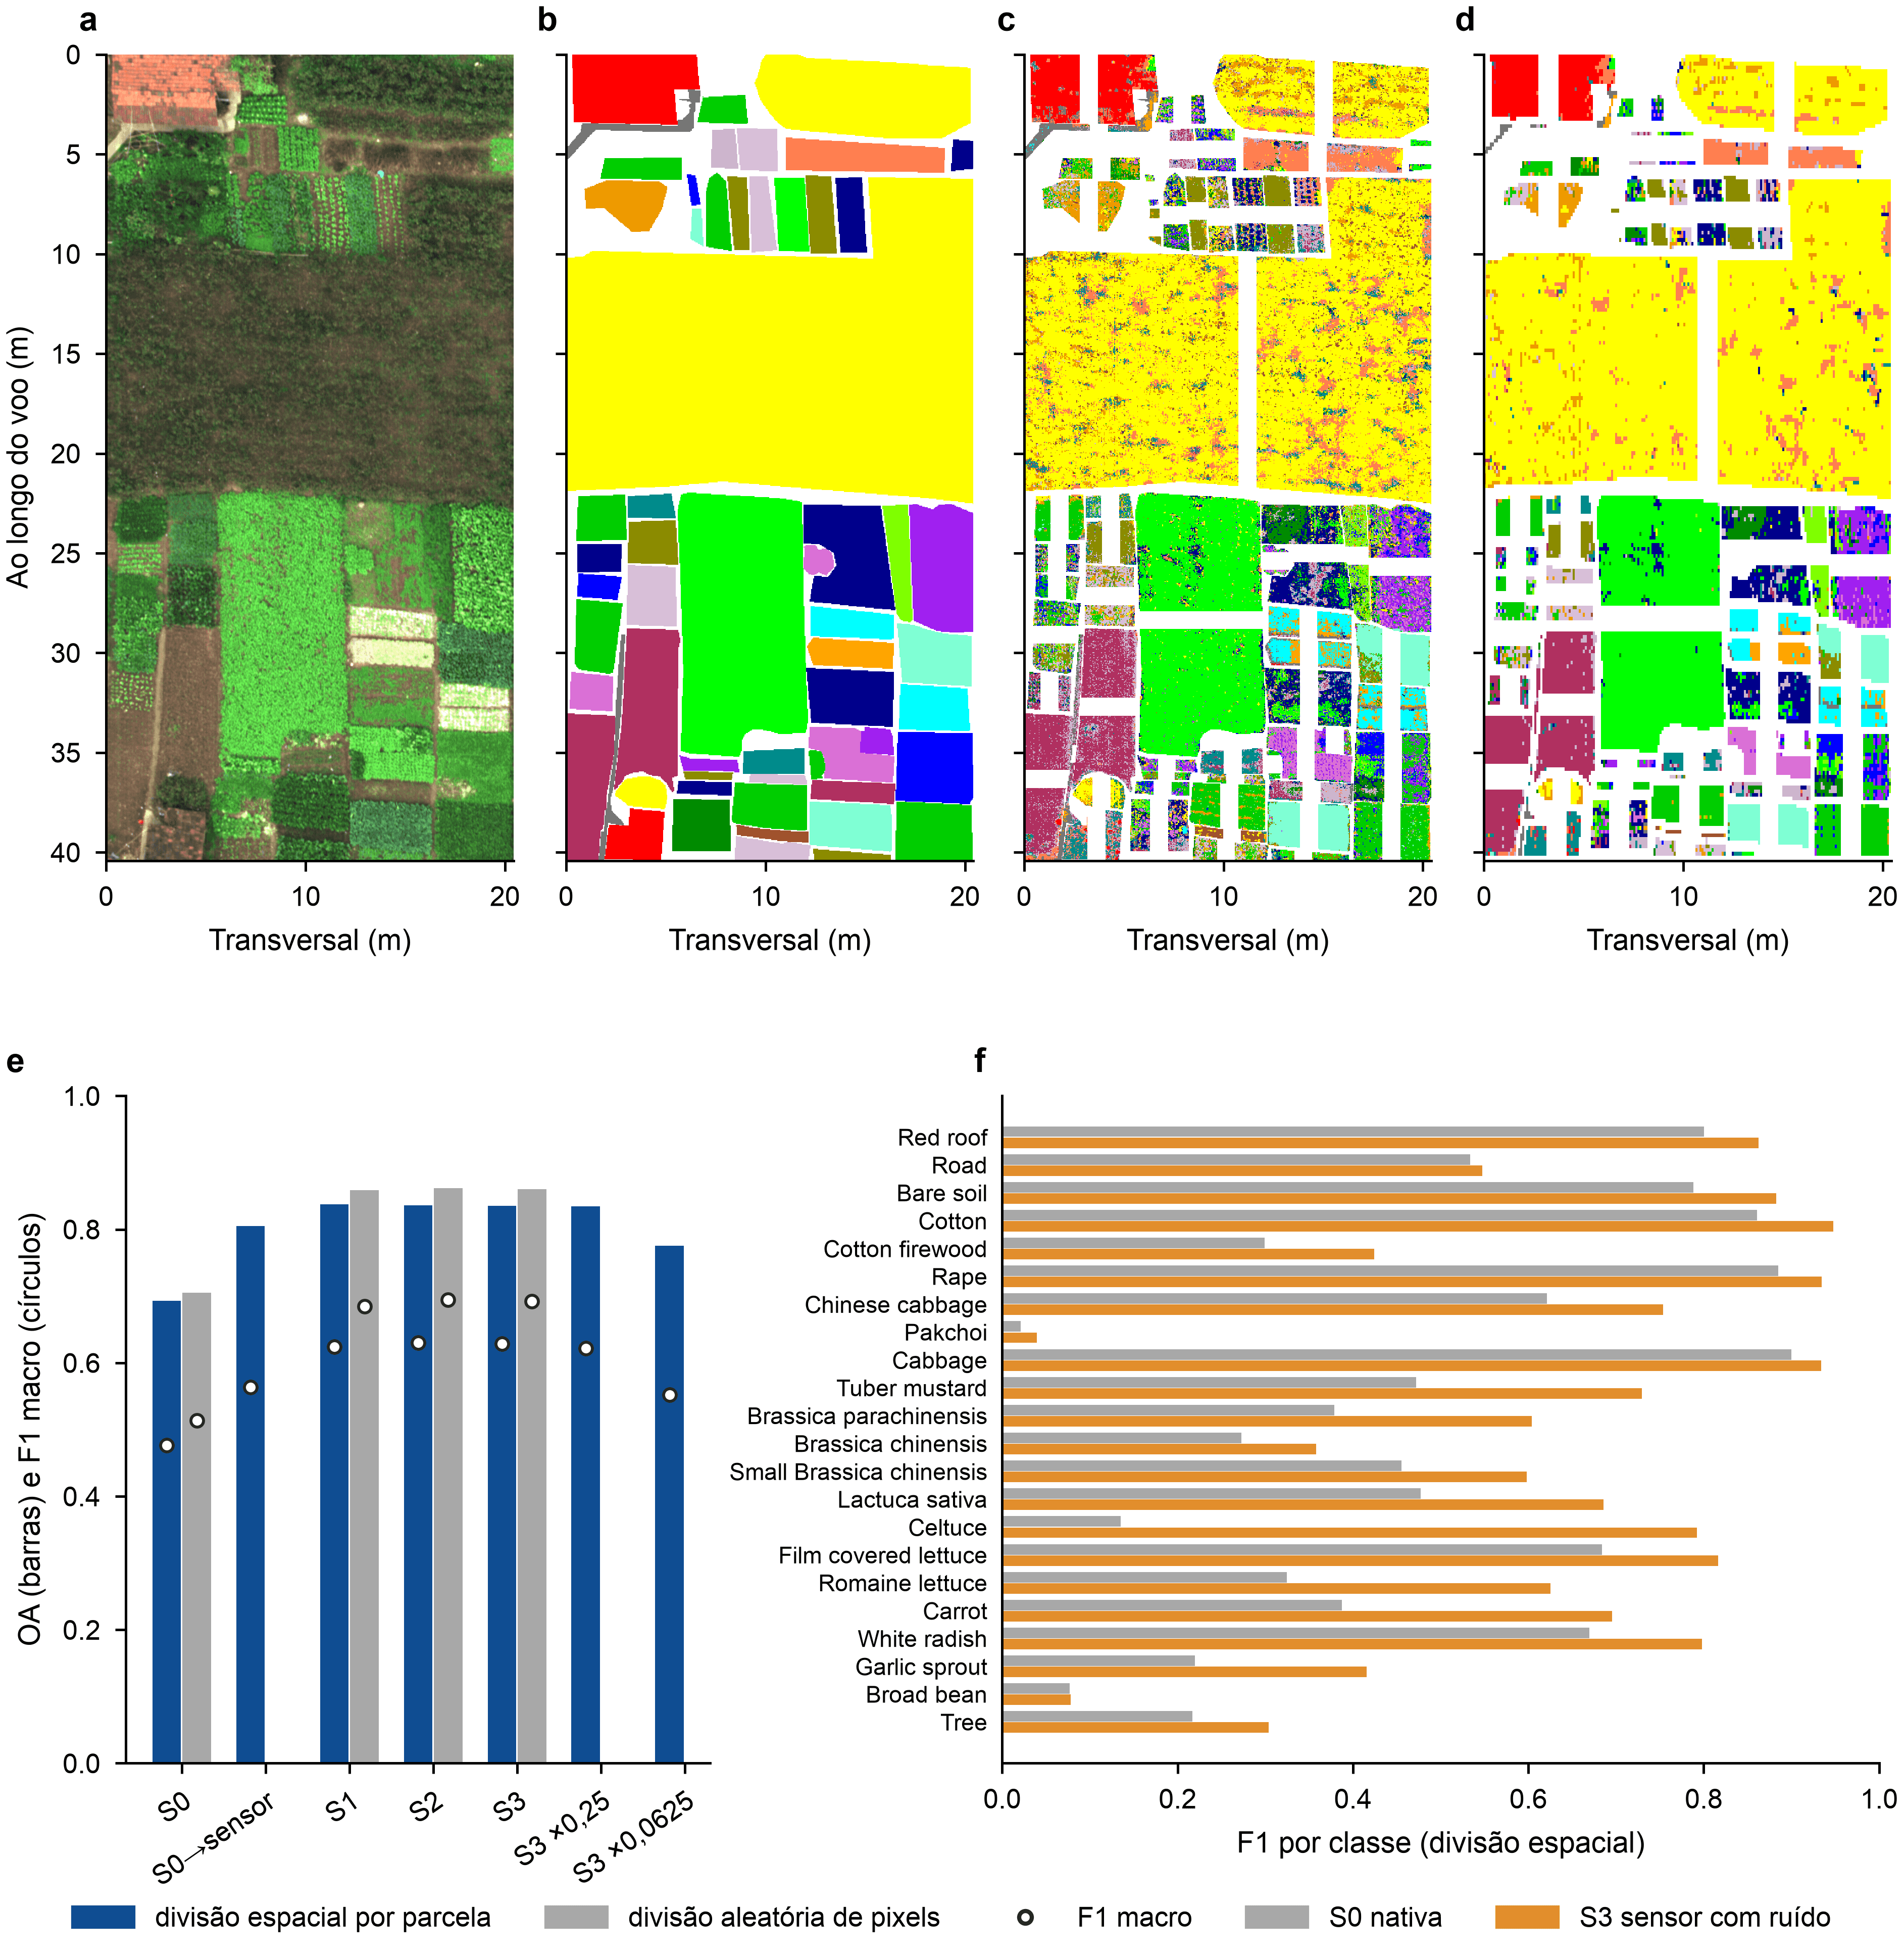
A integração de um imageador hiperespectral em um veículo aéreo não tripulado (VANT) exige compatibilizar a carga óptica com a estrutura, a alimentação e a geometria de observação. A objetiva precisa enxergar o terreno, enquanto o sensor de irradiância precisa observar o hemisfério superior. A posição que atende a uma dessas funções pode obstruir a outra.
O projeto msi-hsi-sensor-sim avaliou essa integração em um hexacóptero paramétrico de 960 mm. A pergunta foi se o conjunto atenderia a uma missão de 20 minutos, aos limites de folga e ao critério de isolamento vibracional, incluindo margem de massa. O cálculo estimou 21,8 minutos de autonomia na condição com margem e atendimento a 12 das 13 verificações. A obstrução do céu para o sensor de irradiância atingiu 97%, acima do limite de projeto de 5%.
Esses resultados descrevem um estudo de integração. A plataforma representa uma classe de hexacópteros, e os valores de propulsão foram assumidos na configuração. A autonomia calculada e o atendimento aos limites geométricos ainda precisam ser confrontados com um conjunto físico.
Arranjo mecânico e interfaces
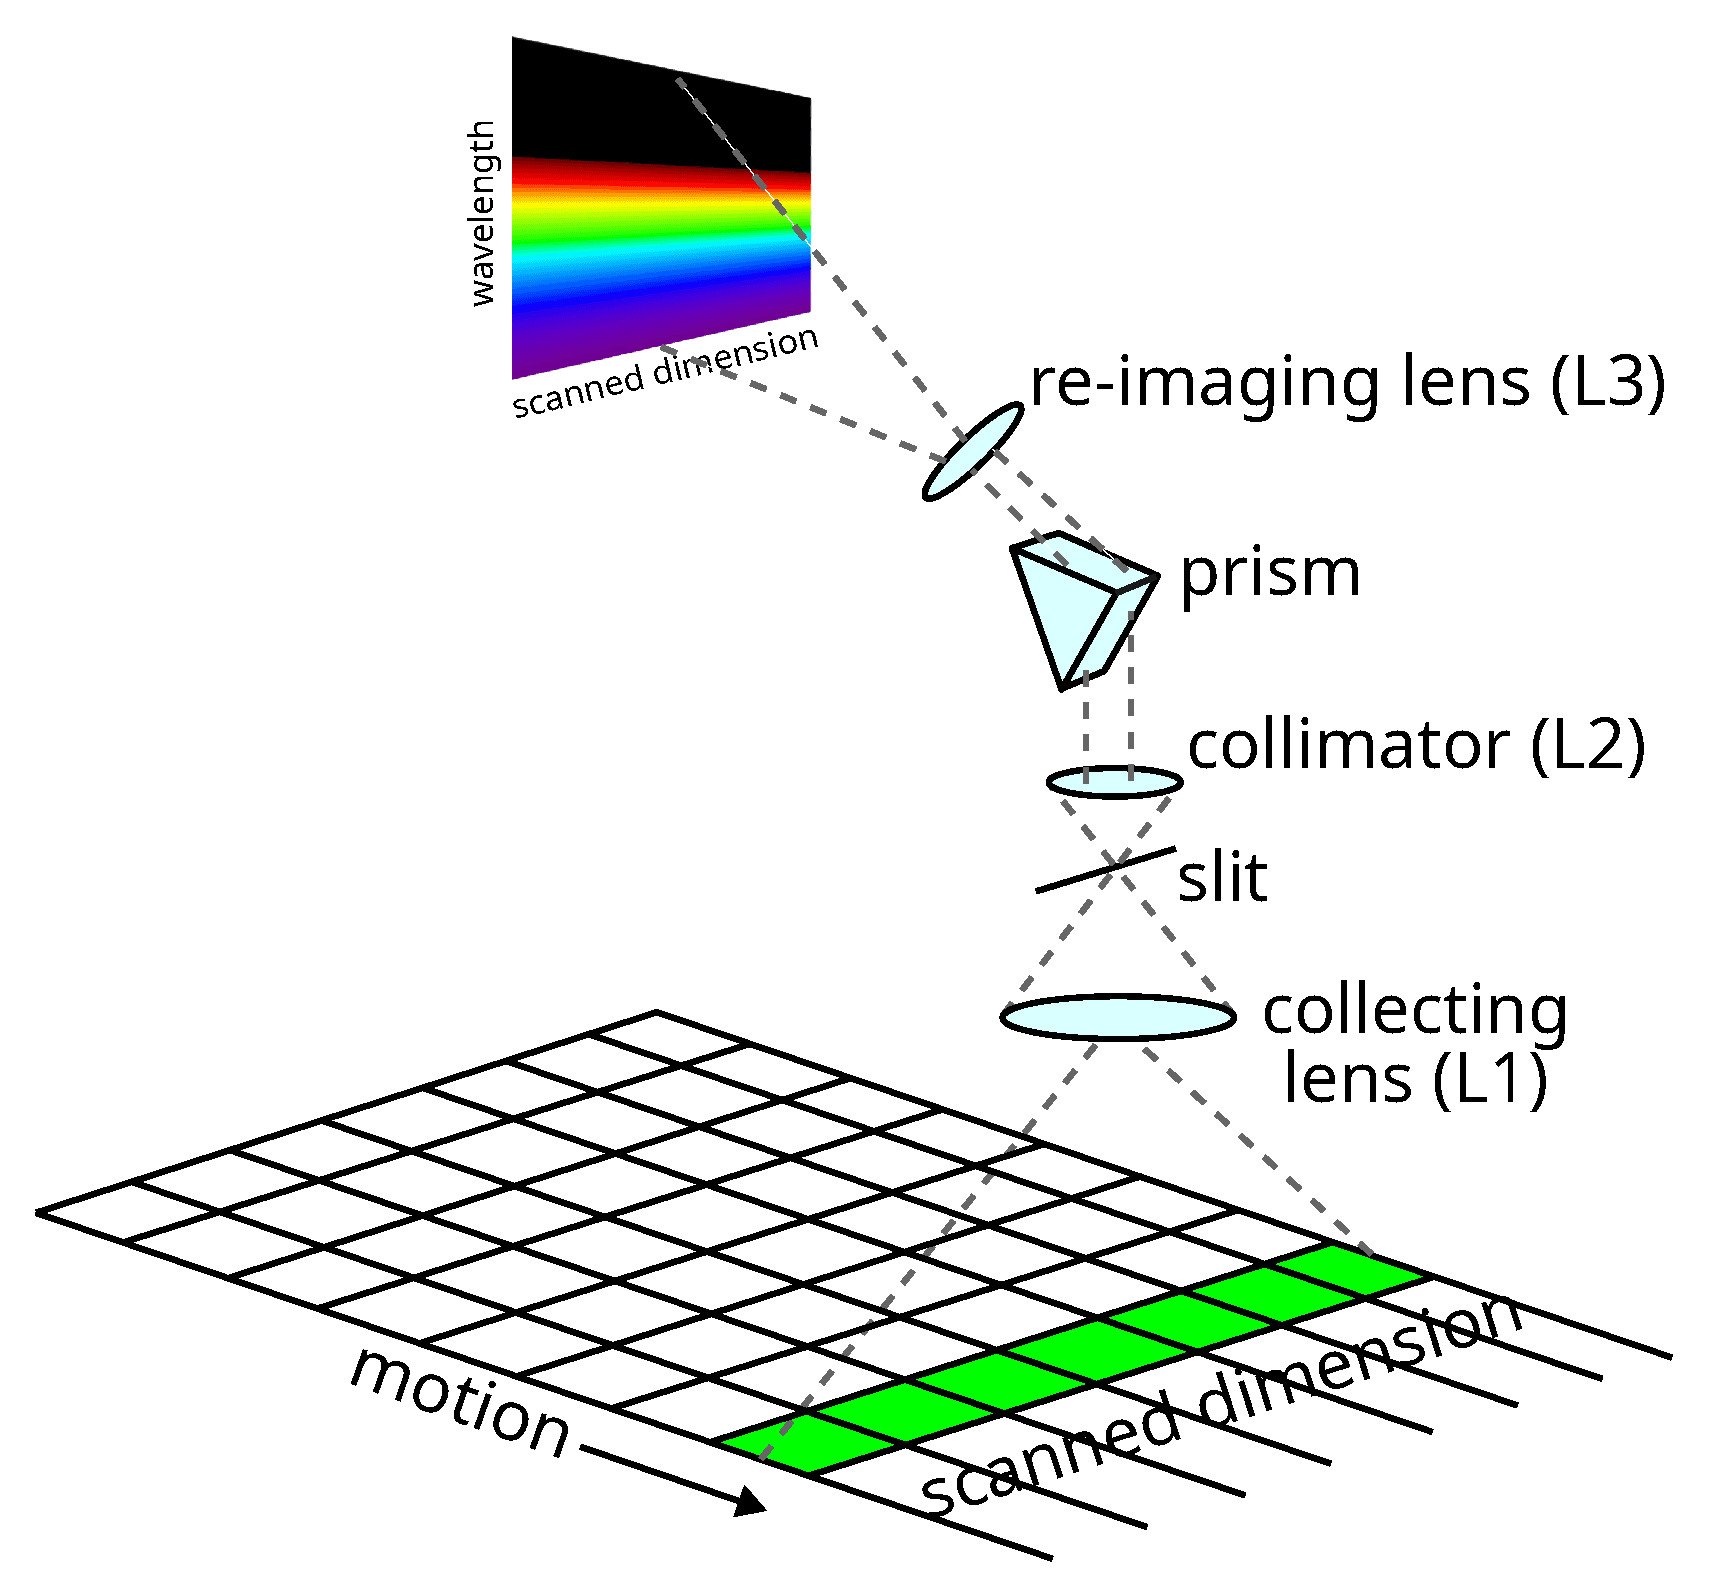
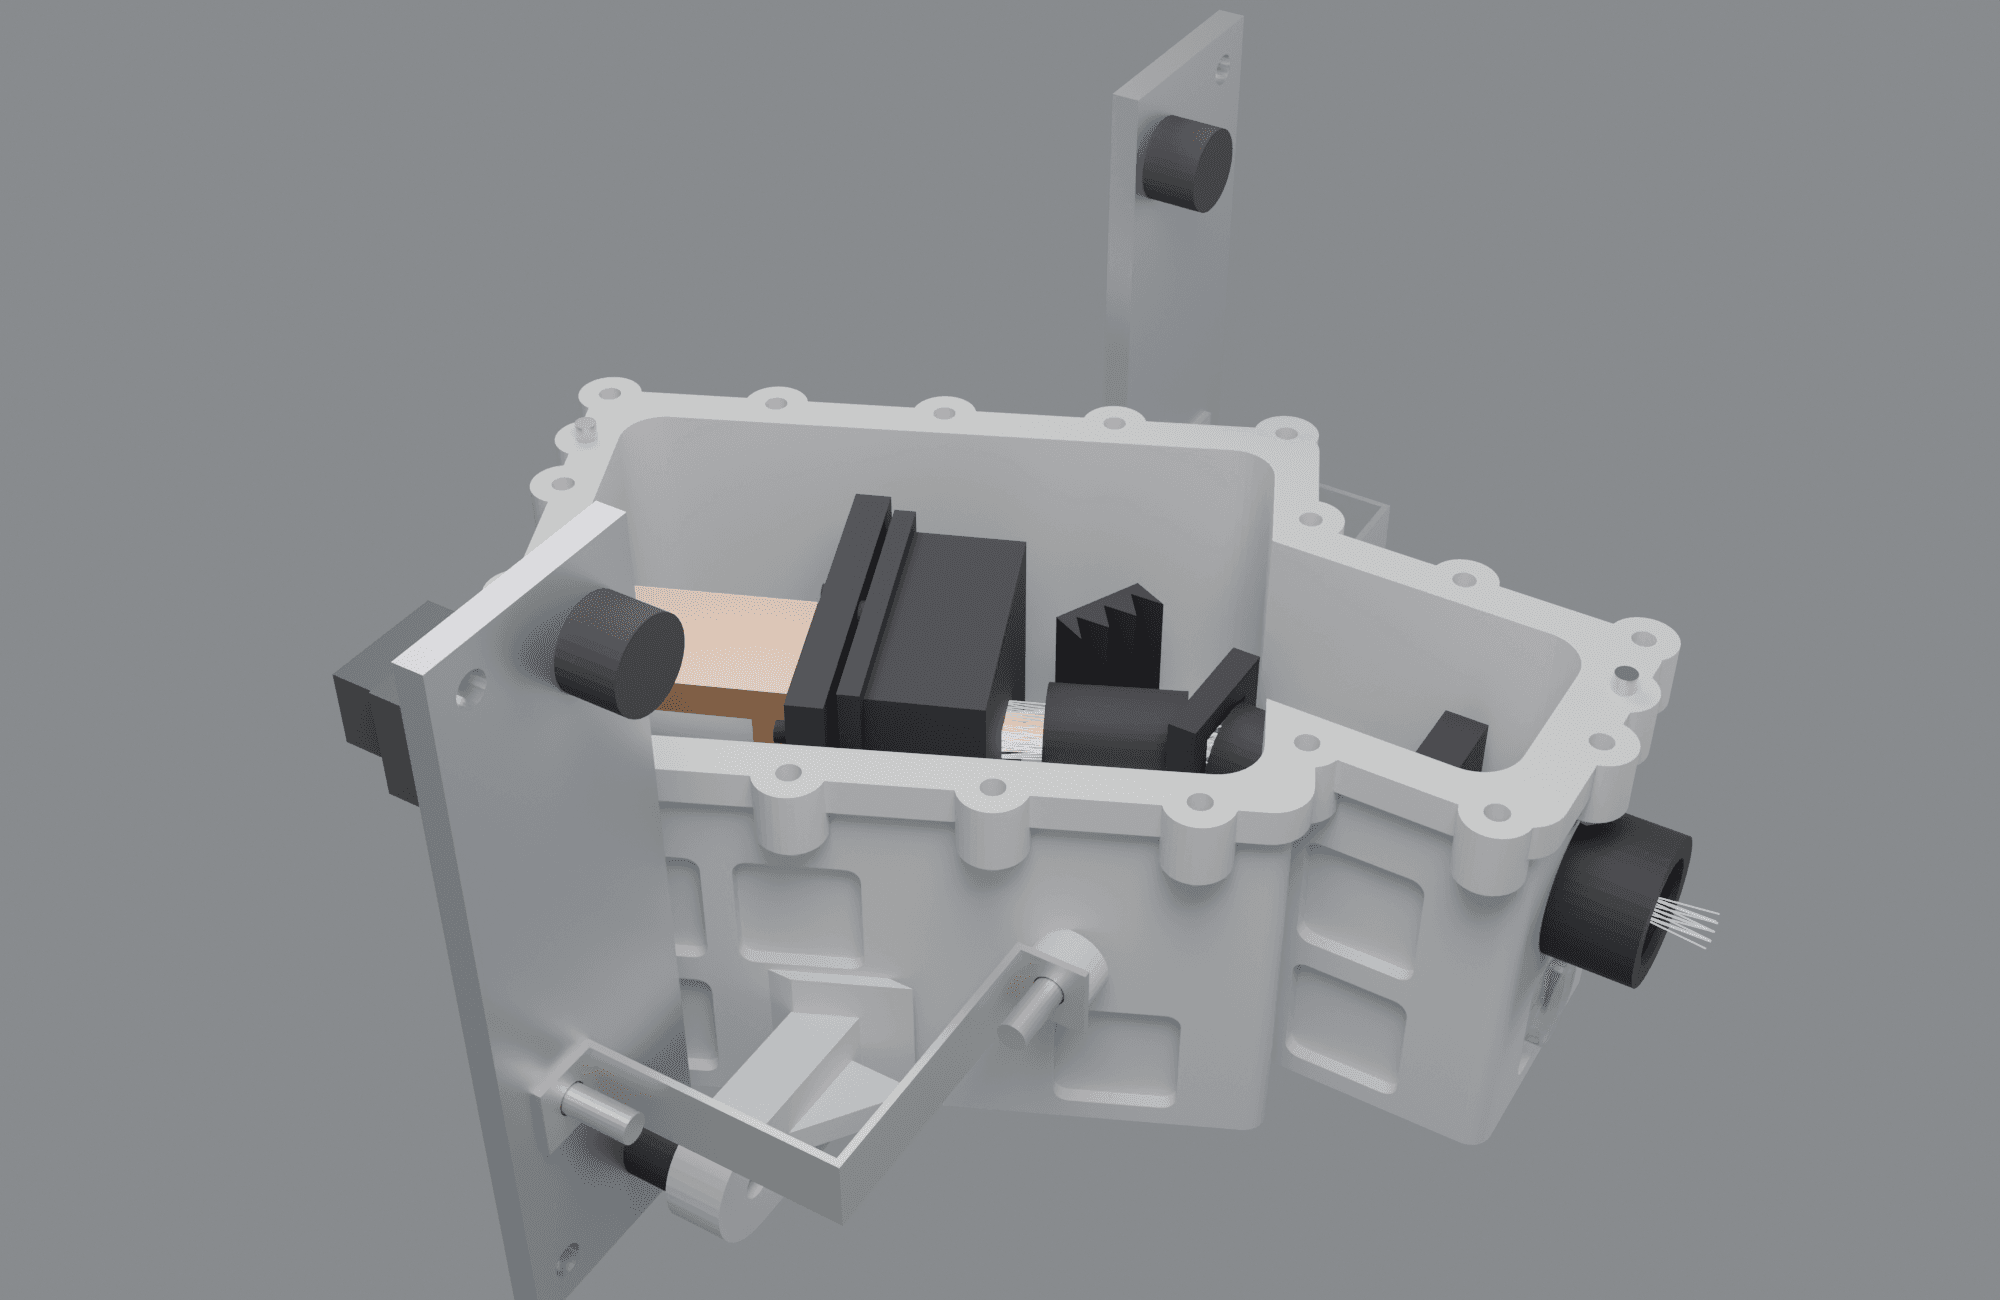
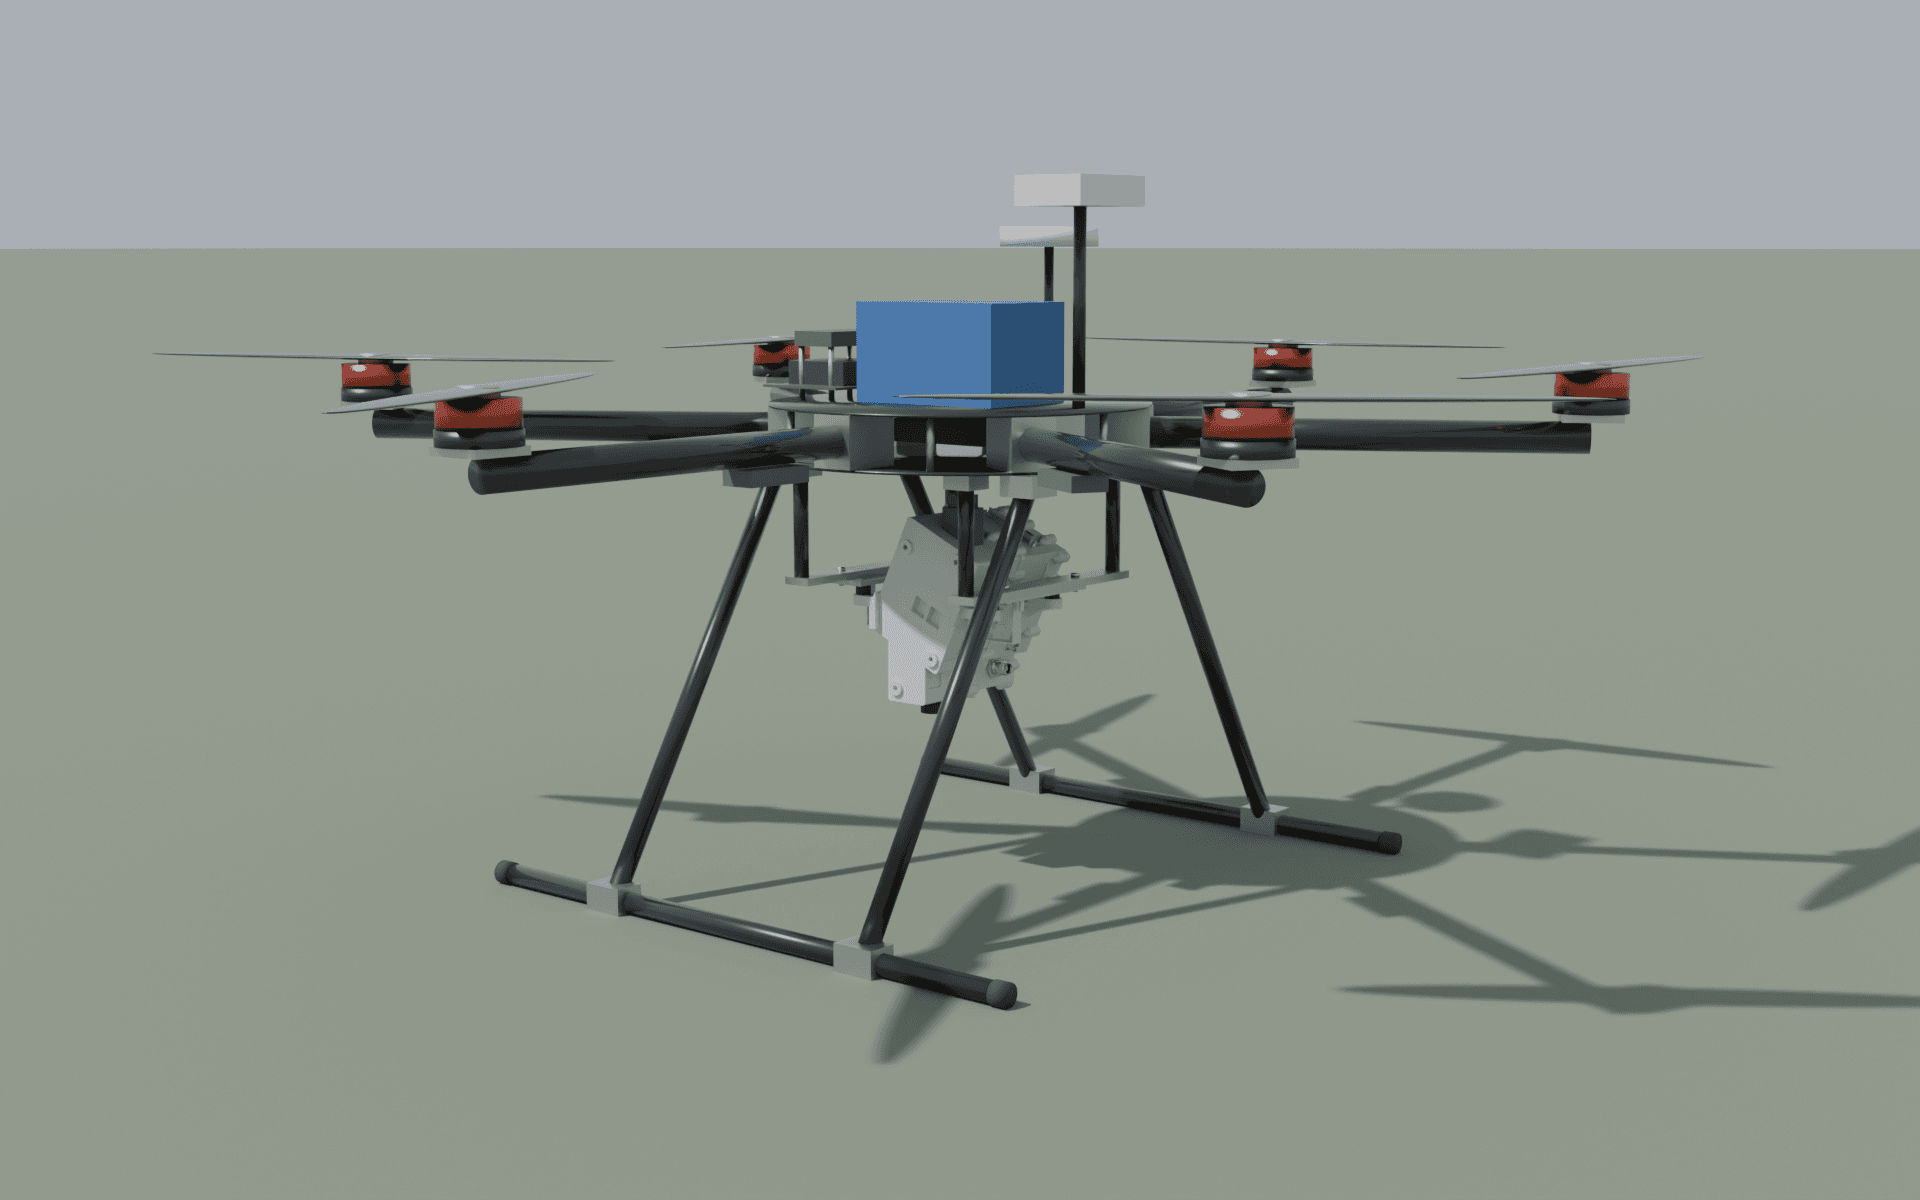
O modelo adotou seis rotores, distância de 960 mm entre motores opostos e hélices de 17 polegadas. O trem de pouso posicionou a face inferior da placa central a 330 mm do solo. A carcaça do imageador foi instalada sob essa placa, com a objetiva apontada para o nadir e a fenda transversal ao sentido do voo. Essa orientação permite registrar uma linha espacial a cada exposição e formar a segunda dimensão da imagem com o deslocamento da aeronave.
O berço de montagem foi composto por duas travessas de alumínio 6061, com 6 mm de espessura, e quatro colunas tubulares de carbono, com diâmetro de 12 mm. As travessas foram conectadas aos trilhos da carcaça por parafusos M4. A massa calculada do berço foi de 182 g. A interface com a aeronave foi mantida rígida; o isolamento elástico permaneceu nos isoladores da carcaça. A proposta evitou acrescentar um segundo estágio elástico, cujos modos precisariam ser avaliados em conjunto com os existentes.
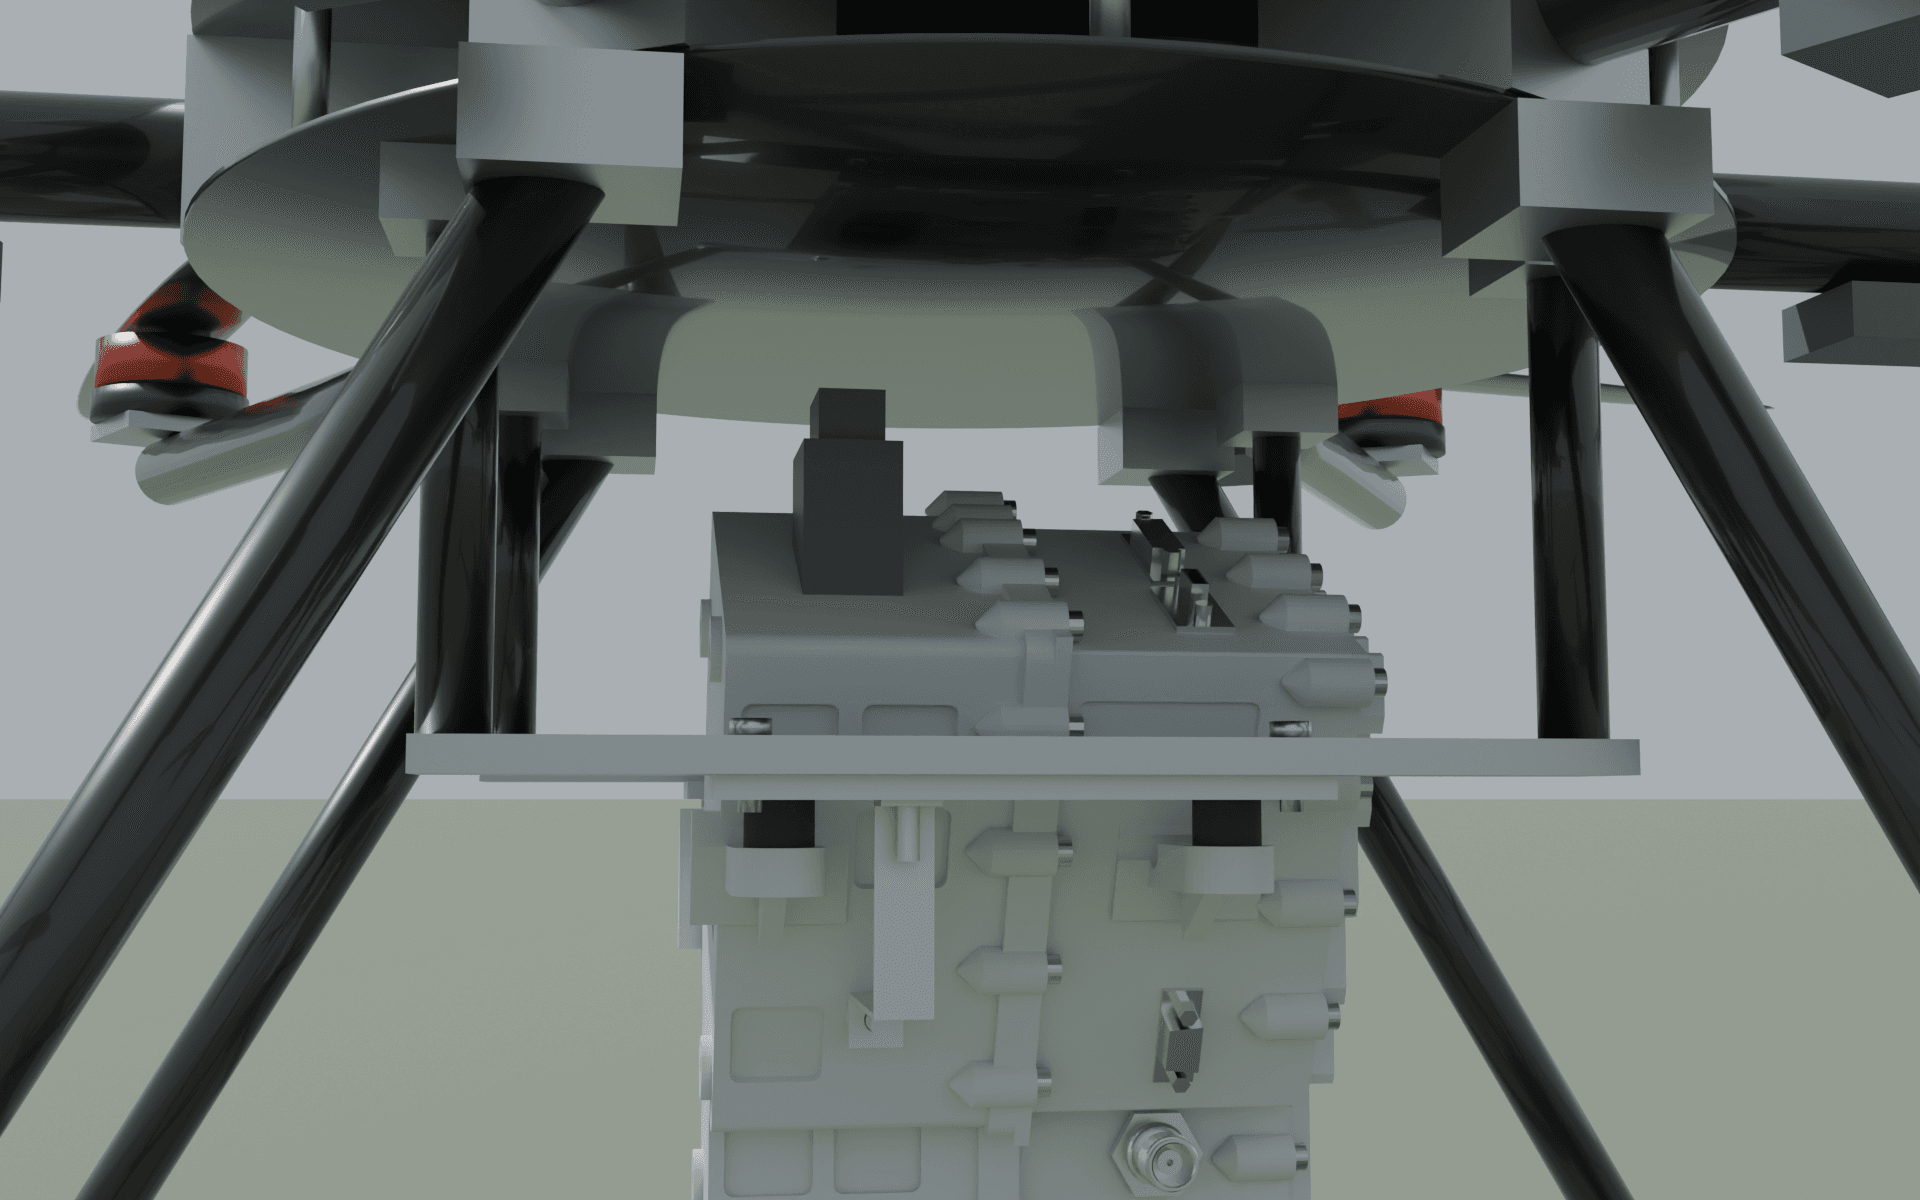
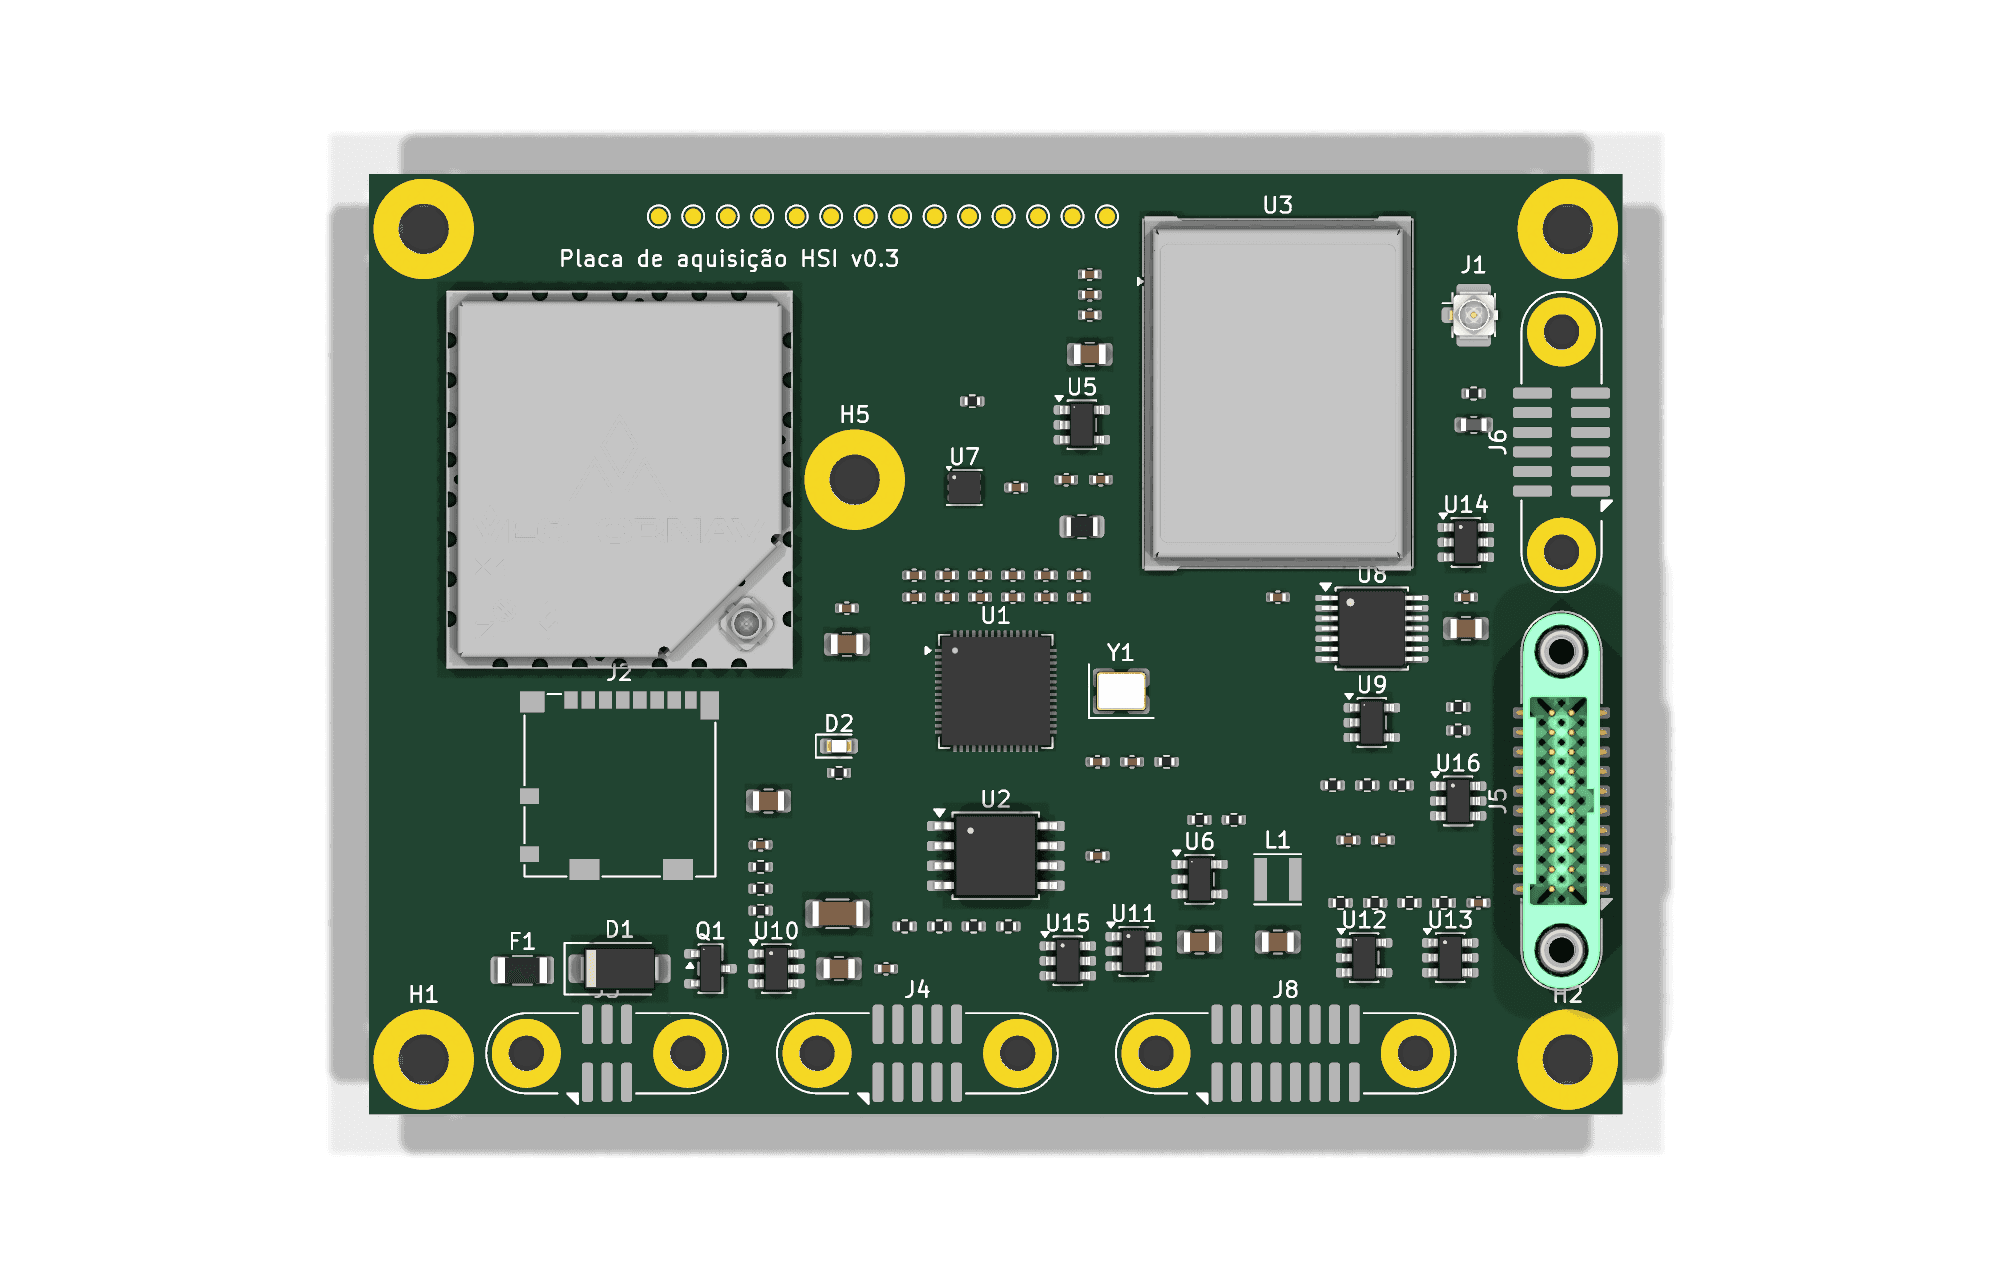
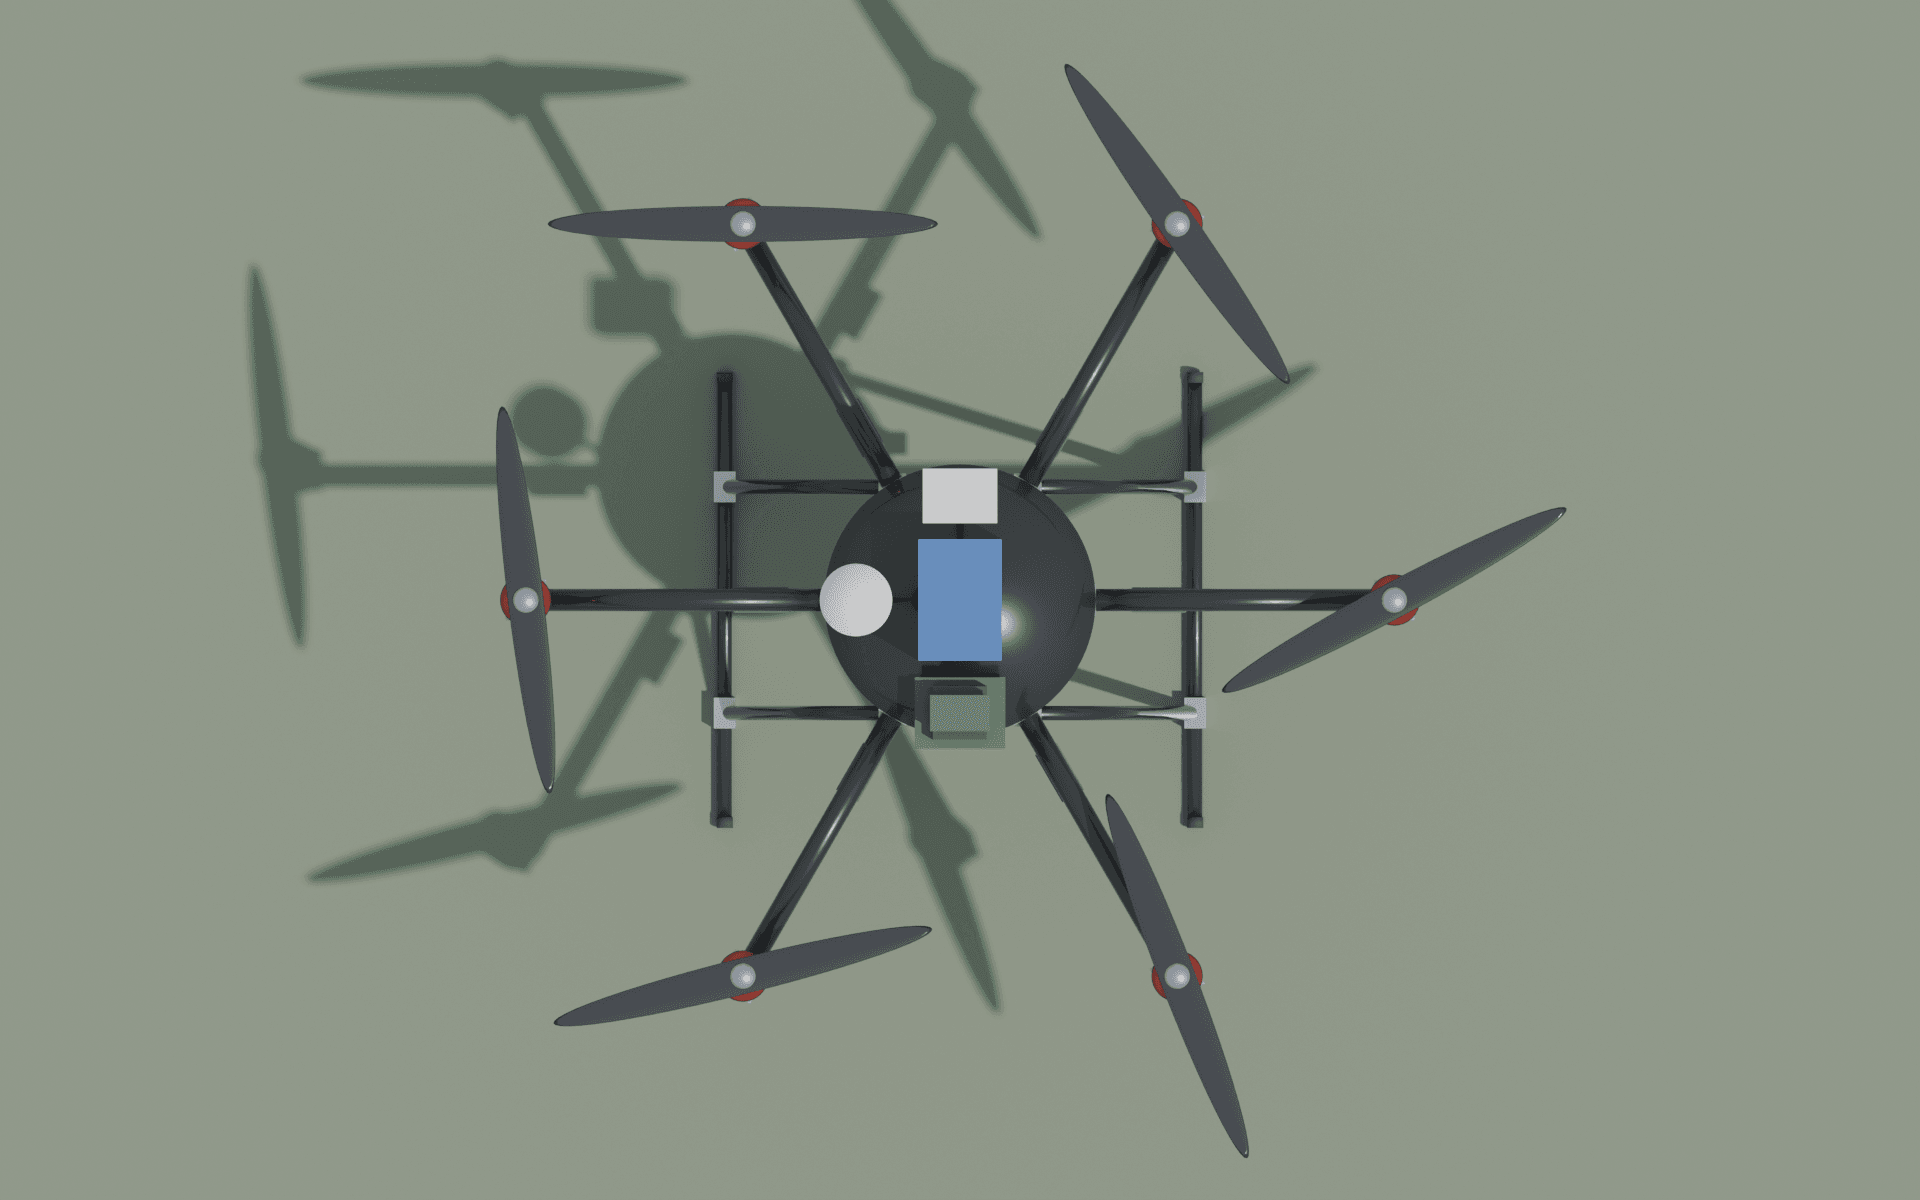
A bateria foi posicionada no centro da placa superior. O computador Jetson Orin Nano e a placa de alimentação ficaram atrás dela; a antena GNSS da carga ficou à frente. Uma segunda antena foi destinada ao piloto automático. Os mastros mostrados nas imagens pertencem às antenas GNSS: a transferência da cabeça de irradiância para um mastro ainda é uma alteração proposta.
Orçamento de massa
O orçamento separou a melhor estimativa de massa, denominada CBE, da estimativa com margem, denominada MEV. Foi aplicada margem de 30% aos itens da aeronave e da carga. A bateria manteve a mesma massa nas duas condições, calculada pelo número de células e pelo acréscimo de cabos e invólucro. Essa margem é uma hipótese de projeto, sem interpretação como intervalo estatístico de confiança.
| Grupo | CBE (g) | MEV (g) |
|---|---|---|
| Estrutura, propulsão e aviônica do VANT | 2910 | 3783 |
| Imageador e equipamentos da carga | 1967 | 2557 |
| Bateria | 1830 | 1830 |
| Massa total de decolagem | 6707 | 8170 |
A carga incluiu equipamentos externos à carcaça. Considerar apenas a massa do imageador excluiria o berço, o computador, a antena, o armazenamento e as interfaces necessárias à aquisição.
| Item da carga | CBE (g) |
|---|---|
| Protótipo na variante de voo em alumínio 6061 | 1293 |
| Berço de montagem | 182 |
| Jetson Orin Nano Developer Kit | 174 |
| Antena GNSS u-blox ANN-MB | 173 |
| Chicote externo | 100 |
| SSD NVMe | 30 |
| Placa de alimentação | 15 |
| Total | 1967 |
A posição desses itens também foi incluída no balanço. Na condição MEV, o desvio horizontal calculado do centro de gravidade em relação ao centro dos rotores foi de 2,3 mm, abaixo do limite adotado de 10 mm. Essa verificação depende das massas e posições configuradas; o balanceamento do conjunto montado permanece necessário.
Energia e autonomia estimada
A bateria considerada foi um arranjo Li-ion 6S4P de células 21700: seis células em série e quatro em paralelo, totalizando 24 células. Com capacidade de 4,5 Ah por célula e tensão nominal de 3,6 V, o conjunto resultou em 18 Ah, 21,6 V e aproximadamente 389 Wh. O cálculo utilizou 80% dessa energia, reservando 20% para o pouso.
A potência de sustentação foi estimada pela razão entre a massa de decolagem e uma eficiência assumida de 10 g/W, incluindo o controlador eletrônico de velocidade (ESC). A potência da carga veio do orçamento da eletrônica. A autonomia foi calculada por:
em que é expresso em minutos, em Wh e as potências em W. O modelo aproxima a operação pelo pairado; não calcula uma curva de potência em função da velocidade nem integra um perfil completo de missão.
| Grandeza | CBE | MEV |
|---|---|---|
| Massa de decolagem (kg) | 6,71 | 8,17 |
| Razão entre empuxo máximo e peso | 2,86 | 2,35 |
| Potência de sustentação (W) | 671 | 817 |
| Potência da carga na entrada da bateria (W) | 28,9 | 37,6 |
| Corrente média aproximada (A) | 32 | 40 |
| Autonomia aproximada (min) | 27 | 22 |
O resultado não arredondado da condição MEV foi de 21,8 minutos. Em relação ao requisito de 20 minutos, a margem foi de aproximadamente 9%. Ela depende diretamente da eficiência assumida e da energia disponível. O modelo não quantificou a redução dessa margem por vento, manobras, degradação da bateria ou variação da eficiência durante a descarga.
A razão entre empuxo e peso foi calculada com empuxo máximo assumido de 3200 g por motor. O valor MEV de 2,35 superou o limite de projeto de 2,00. Esse resultado não demonstra capacidade de controle após falha de motor, pois a dinâmica e o controle nessa condição não foram simulados.
Rotação e isolamento vibracional
A rotação de sustentação foi estimada com a relação:
em que é o empuxo por rotor em N, é o coeficiente de empuxo, é a densidade do ar em kg/m³, é a frequência de rotação em s⁻¹ e é o diâmetro da hélice em m. Foram adotados e kg/m³. As rotações calculadas foram de 3044 rpm na condição CBE e 3360 rpm na condição MEV.
Com duas pás por hélice, a frequência de passagem de pá foi de aproximadamente 101 e 112 Hz, respectivamente. O critério configurado para a frequência natural dos isoladores foi o menor valor entre um terço da passagem de pá e a frequência de rotação dividida por . A condição CBE impôs o limite mais baixo: 33,8 Hz. A frequência nominal dos isoladores, de 18 Hz, atendeu a esse critério.
Essa comparação verifica a separação nominal entre frequências. Ela não mede a transmissibilidade vibracional do conjunto nem a estabilidade da imagem. Faltam o espectro de vibração da plataforma, o amortecimento efetivo, a resposta das interfaces e a influência dos cabos sobre os isoladores.
Folgas e campo de visada
As verificações geométricas utilizaram as caixas envolventes dos componentes da carcaça e a geometria paramétrica da aeronave. Os limites são critérios adotados no projeto; não foram apresentados como requisitos normativos.
| Verificação | Resultado | Critério |
|---|---|---|
| Folga entre pontas de hélices vizinhas | 48 mm | ≥ 25 mm |
| Folga radial entre hélices e carga | 133 mm | ≥ 50 mm |
| Topo da carcaça até a placa central | 25 mm | ≥ 20 mm |
| Altura livre sob a objetiva, pousado | 128 mm | ≥ 50 mm |
| Carcaça até pernas e esquis | 29 mm | ≥ 25 mm |
| Folga do campo transversal em relação ao trem de pouso | 218 mm | ≥ 0 mm |
| Desvio horizontal do centro de gravidade, MEV | 2,3 mm | ≤ 10 mm |
O limite de 25 mm entre carcaça e trem de pouso incluiu 20 mm de folga geométrica e 5 mm de folga de balanço dos isoladores. O resultado de 29 mm deixou apenas 4 mm além desse critério. A montagem, o curso dos isoladores e as tolerâncias dimensionais precisam preservar essa distância.
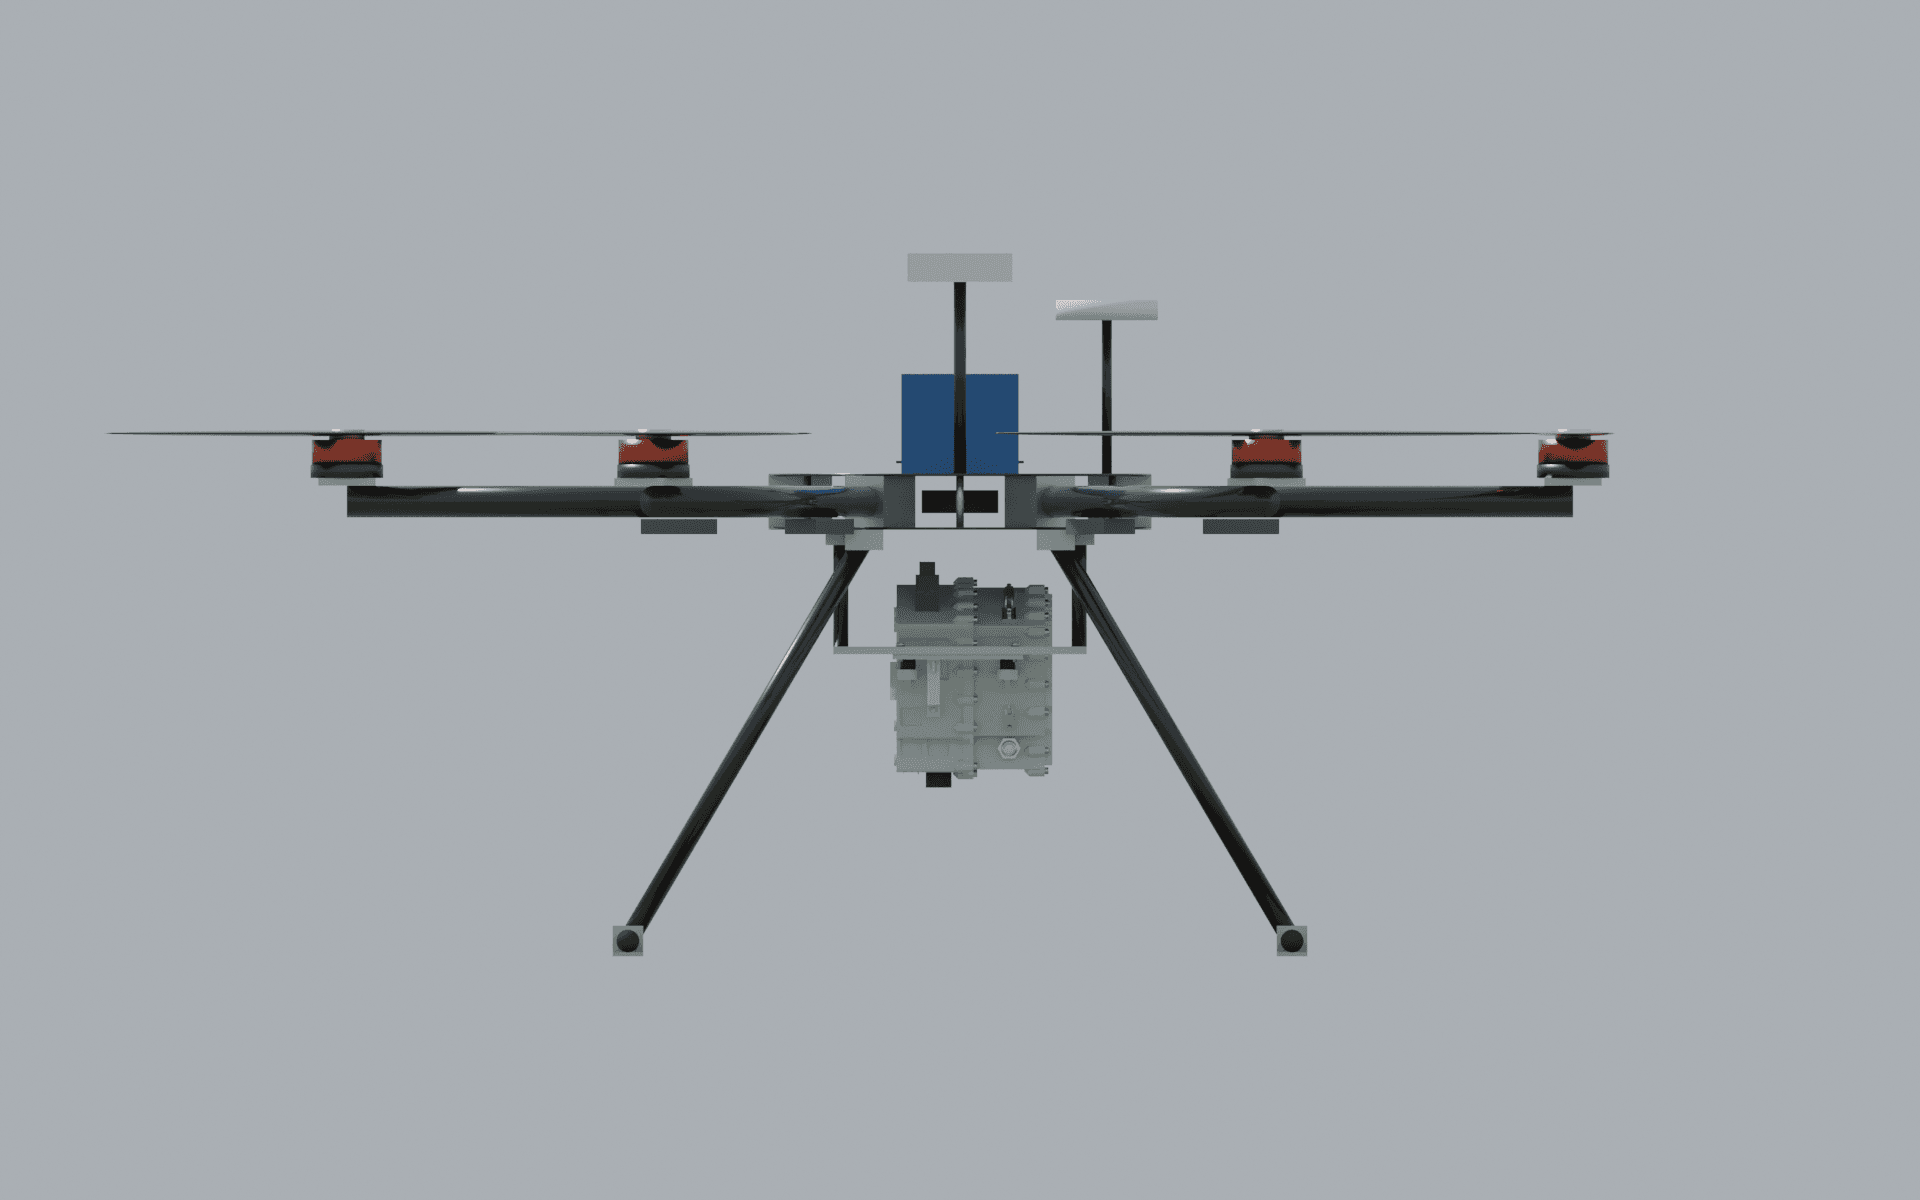
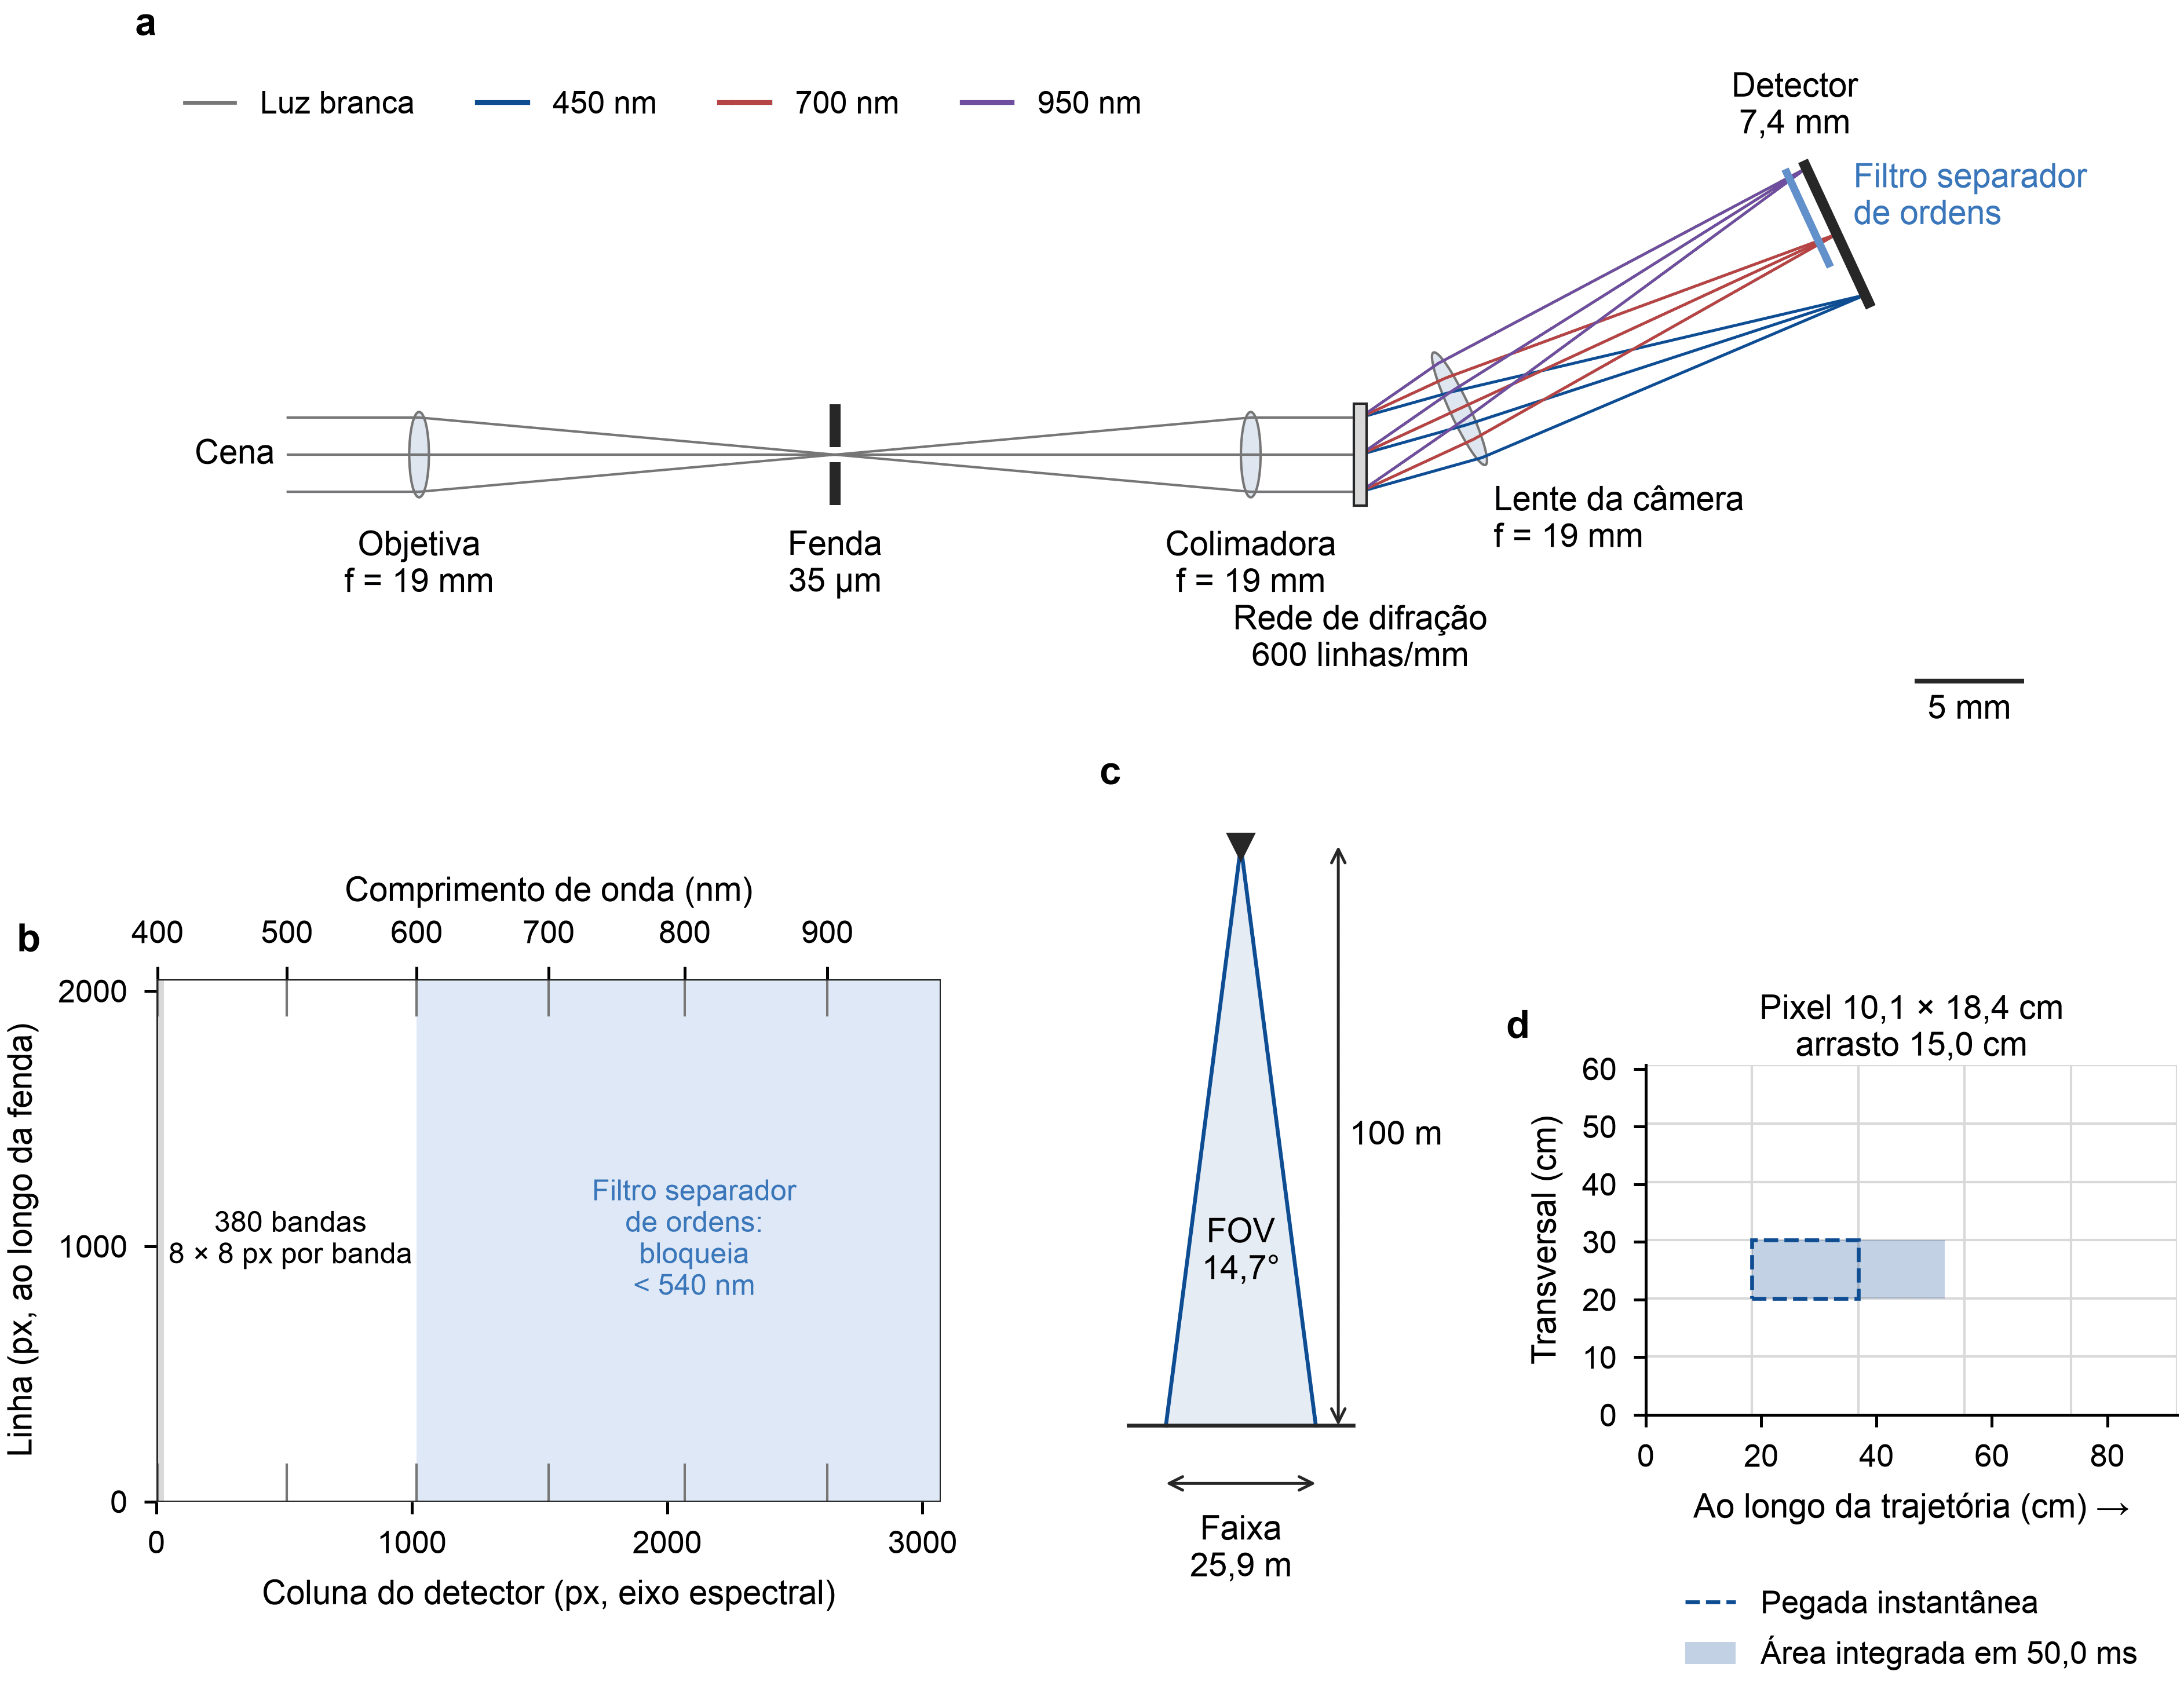
O campo transversal considerado teve meio-ângulo de aproximadamente 7,4°. O cálculo verificou sua passagem pelo trem de pouso; o campo ao longo do voo, associado à largura da fenda, foi tratado como desprezível. A faixa correspondente a 100 m de altura é de aproximadamente 25,9 m. As vistas de estúdio mostram a montagem em baixa altura e não representam essa condição de aquisição.
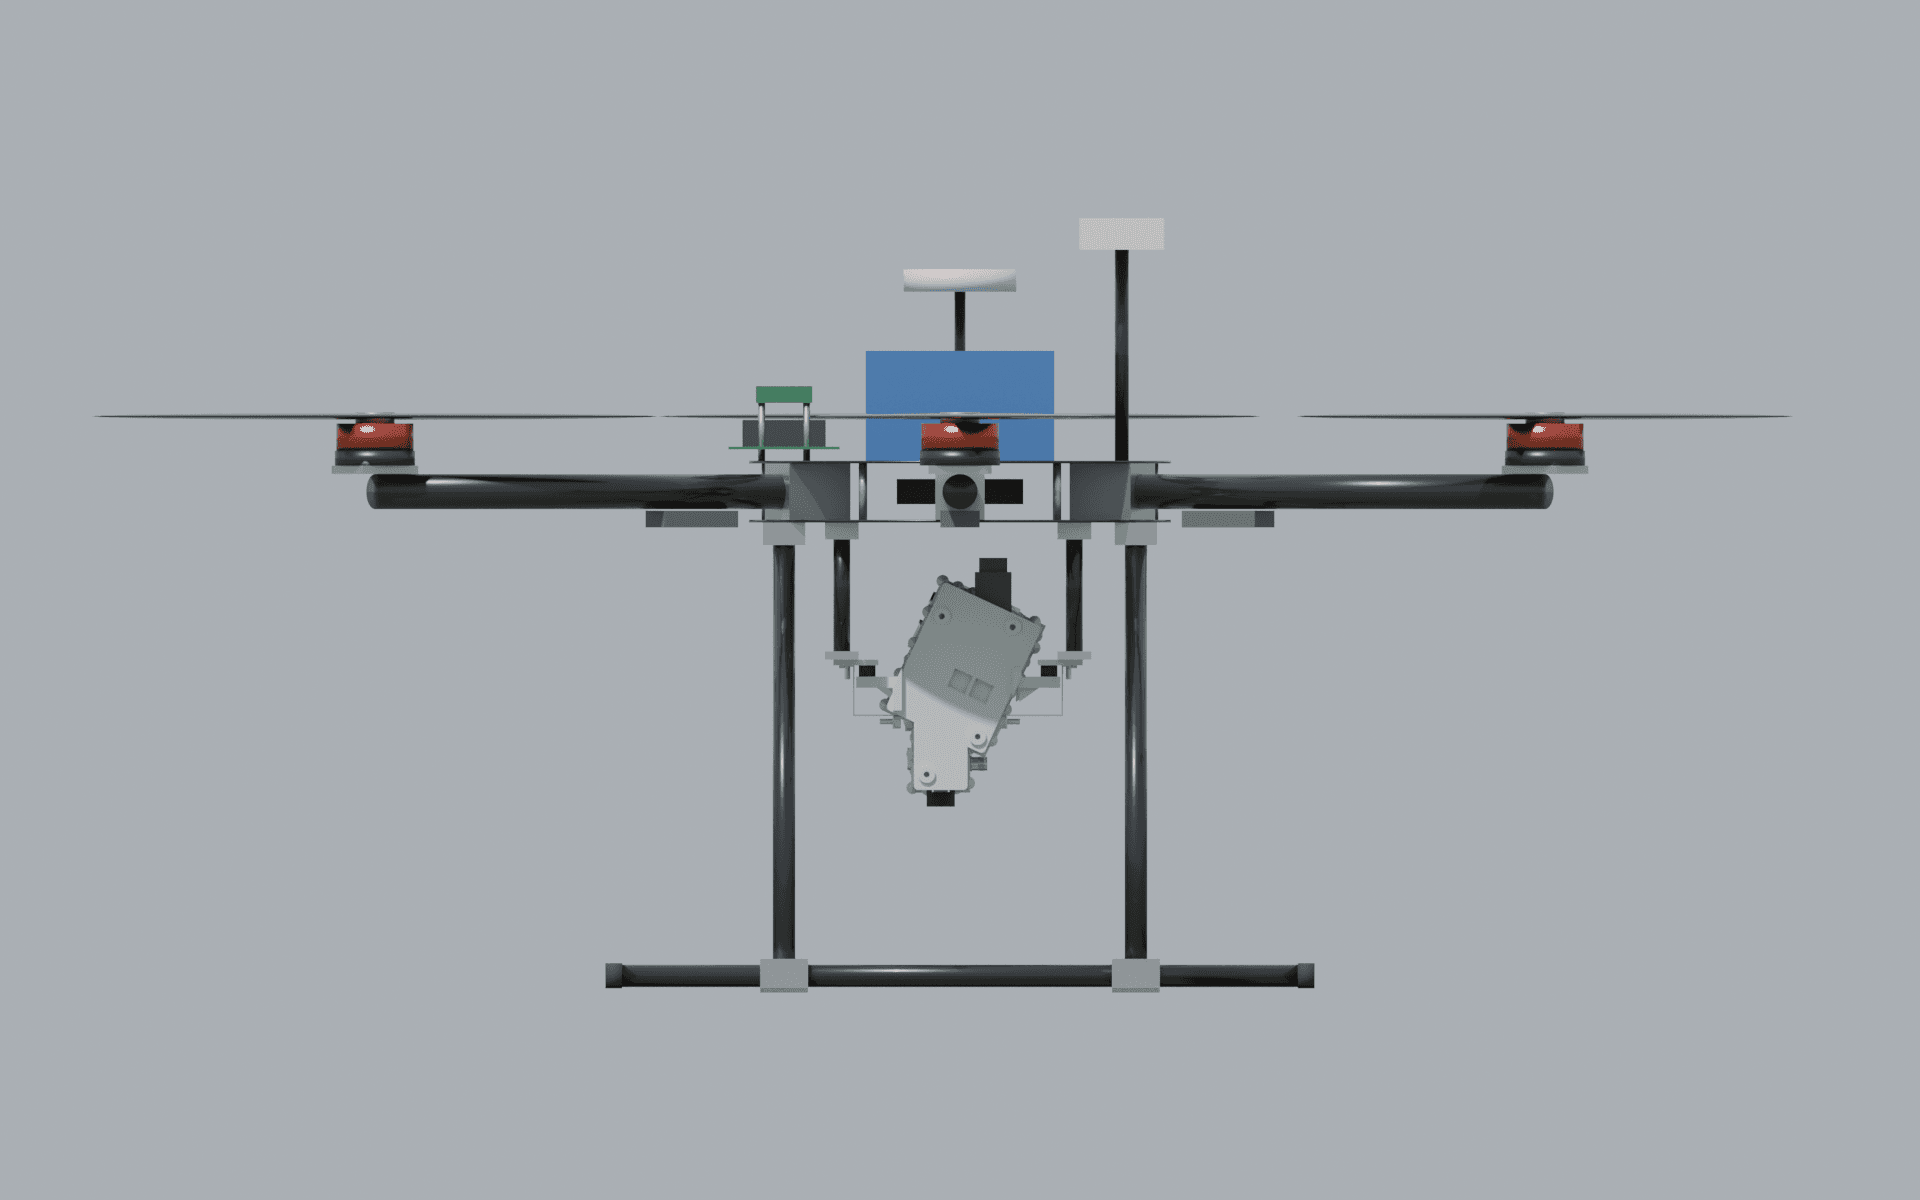
A interface elétrica também foi verificada. A bateria descarregada foi representada por 18,0 V, acima da entrada mínima de 12,0 V da placa de alimentação. A bateria carregada atingiu 25,2 V, igual ao limite superior configurado. Portanto, essa segunda comparação atendeu ao limite com margem nula. O cálculo de faixa de entrada não substitui a avaliação de transientes elétricos.
Obstrução do sensor de irradiância
O sensor de irradiância permaneceu no topo da carcaça, abaixo da placa central da aeronave. A placa foi aproximada por um disco de raio , centrado sobre o sensor a uma distância . Para um céu isotrópico e uma resposta ponderada pelo cosseno do ângulo de incidência, a fração obstruída foi calculada por:
Com raio de 150 mm e distância de 25 mm, o cálculo resultou em aproximadamente 97% de obstrução, contra um limite de 5%. Essa porcentagem representa a contribuição hemisférica ponderada pelo cosseno no modelo isotrópico; não é uma medição da irradiância solar perdida em uma condição atmosférica específica.
O cálculo incluiu apenas a placa central. Braços, hélices e bateria podem acrescentar obstruções, de modo que o valor obtido é um limite inferior nesse arranjo. A configuração atual, portanto, não atende ao critério de observação do céu.
A alteração proposta foi transferir a cabeça de irradiância, composta pelo C12880MA e pelo difusor de cosseno, para um mastro acima do plano das hélices, com conexão por cabo ou fibra. A atitude da aeronave também precisaria ser registrada para avaliar a correção da inclinação. Essa alteração ainda não foi incorporada à geometria nem submetida a uma nova verificação. Sua implementação exige atualizar o orçamento de massa, as interfaces e a avaliação radiométrica.
Visualização de aquisição sobre vegetação
Uma cena adicional representou a aquisição sobre soja em fileiras, com a objetiva a 8 m do solo. Essa altitude foi escolhida para a apresentação visual e para o produto sintético correspondente. Ela difere da condição de 100 m considerada no estudo de georreferenciamento.
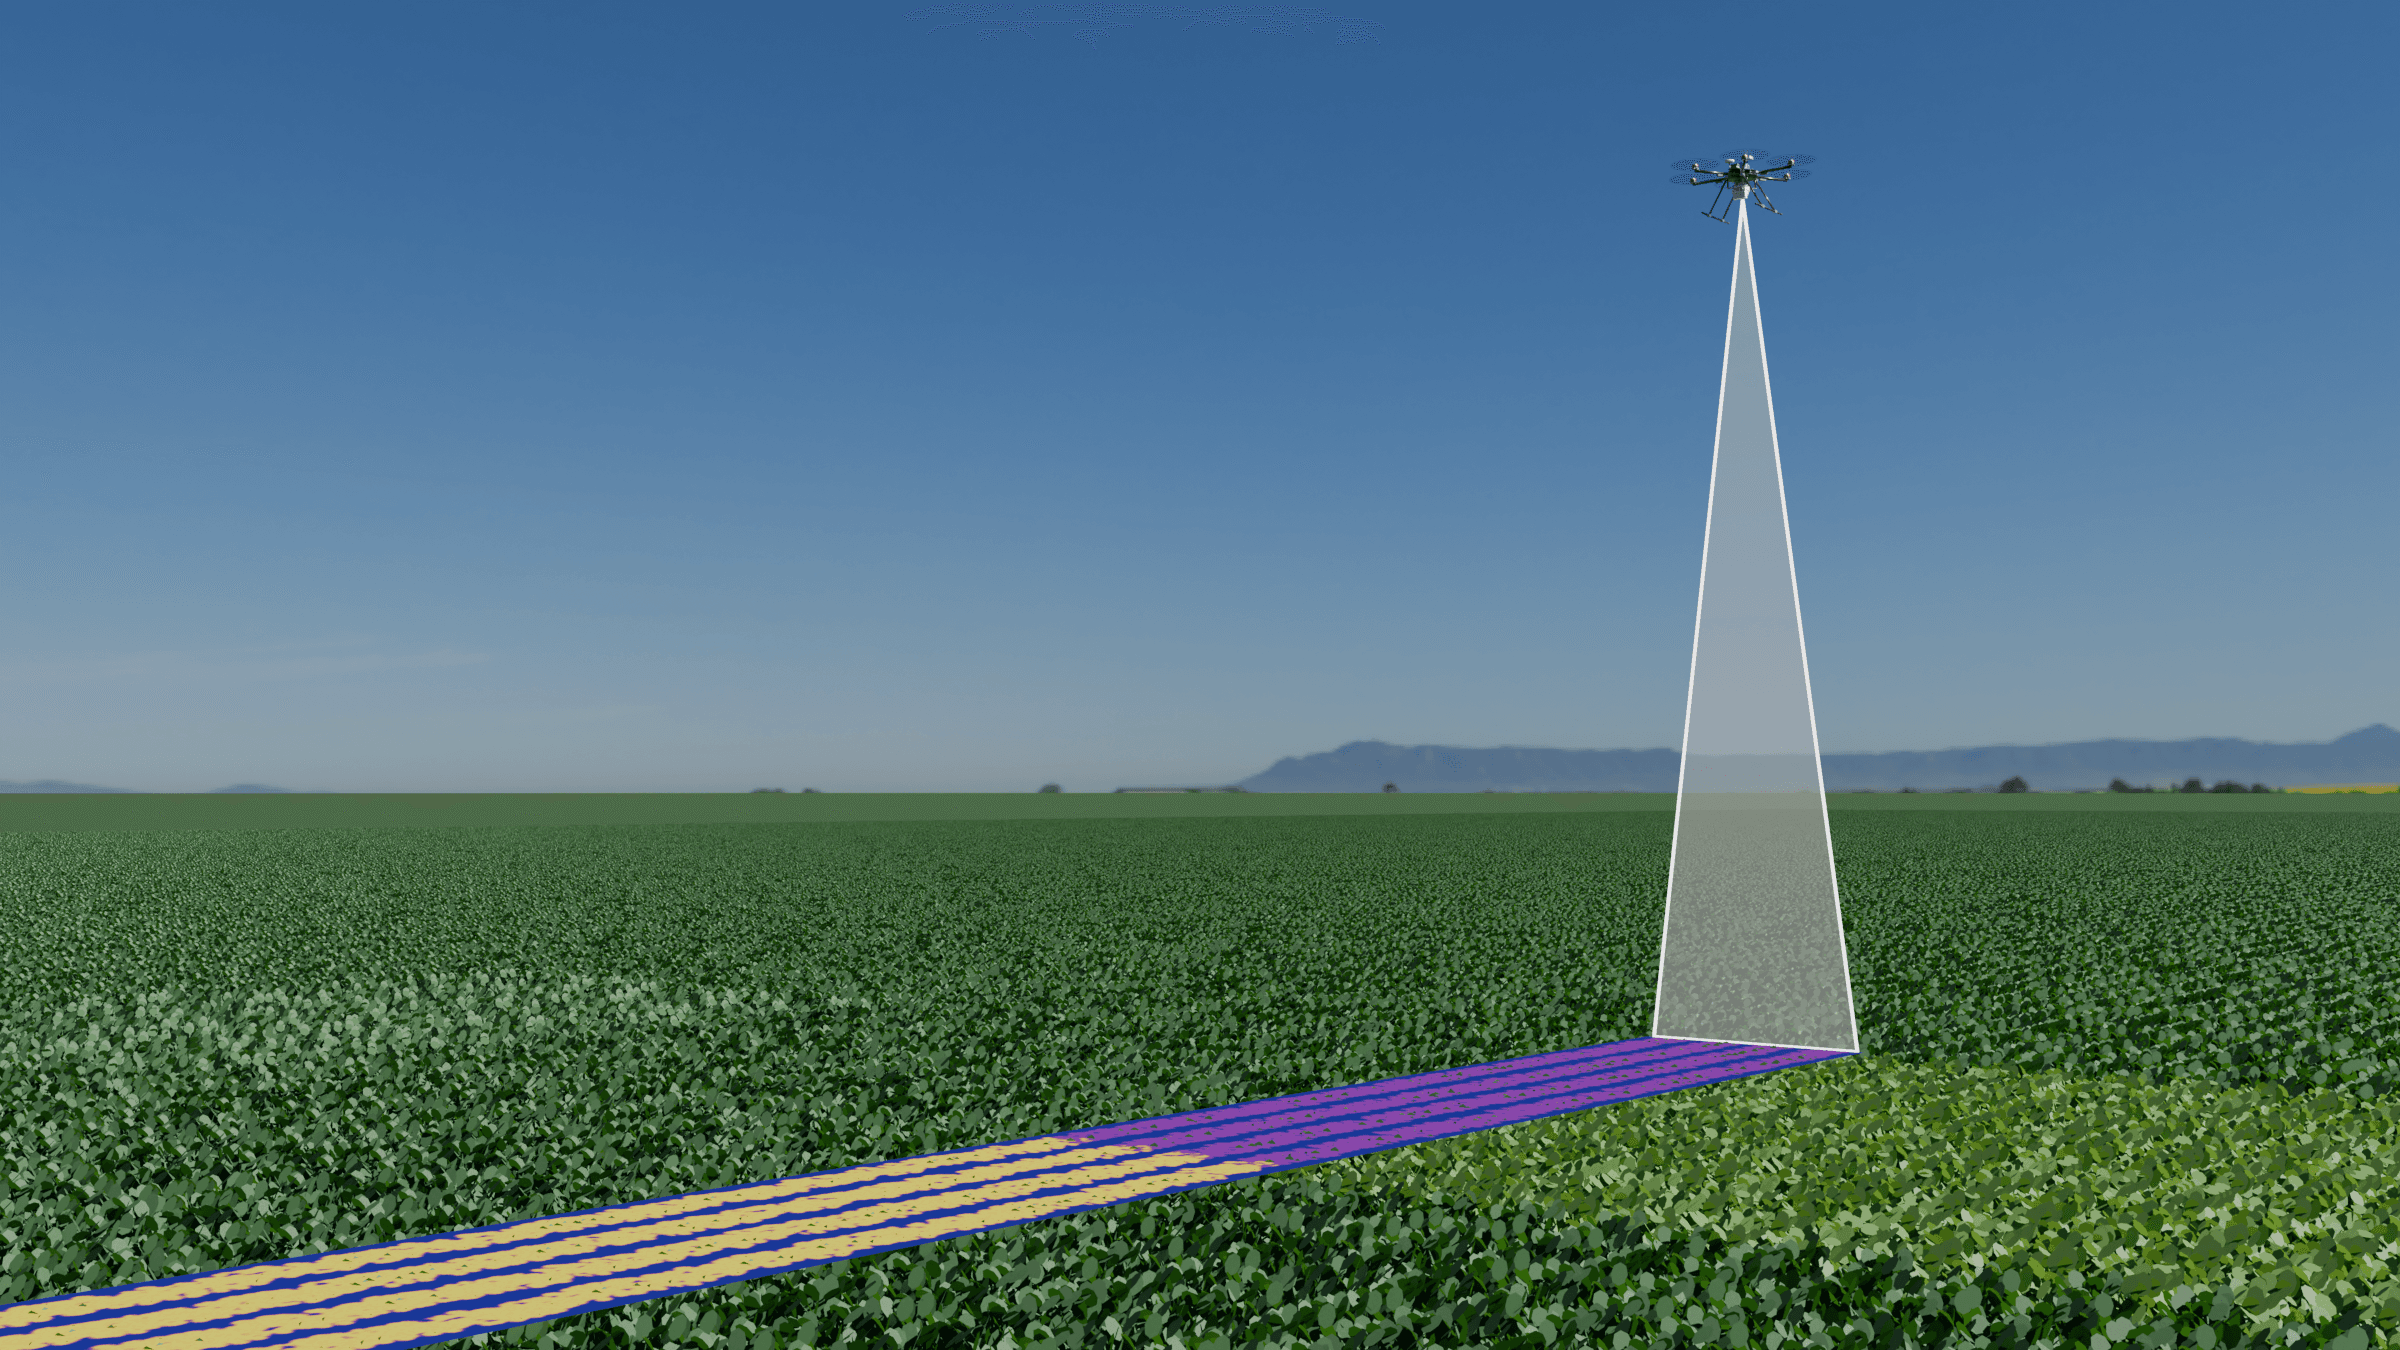
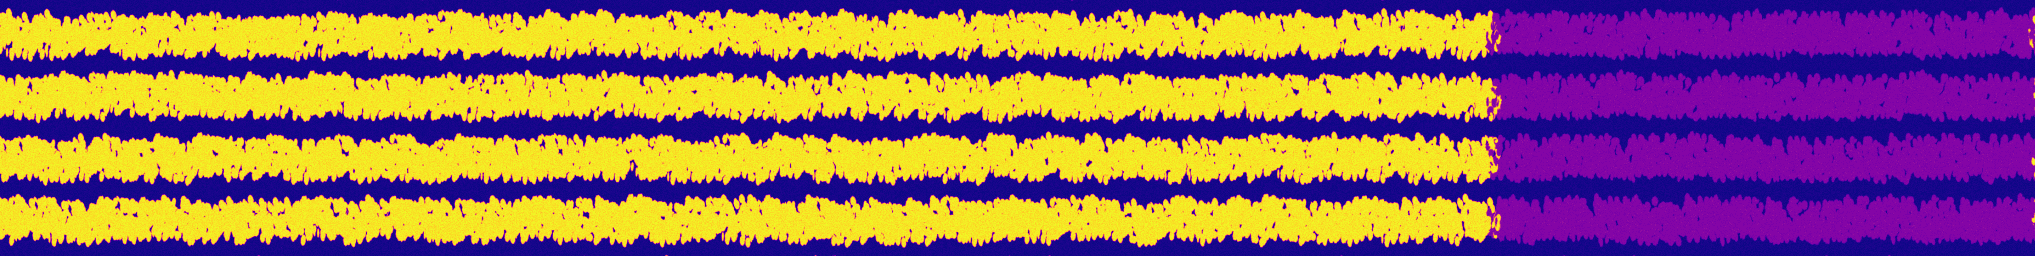
O produto utilizou frações de folha e solo extraídas da cena e uma mistura linear de reflectâncias de folha PROSPECT e solo PROSAIL, sem sombra. Essa reflectância foi fornecida ao modelo do sensor T6. A grade resultante teve 2035 linhas e 256 amostras transversais, faixa de 2,07 m e espaçamento transversal de 0,81 cm. O espaçamento ao longo do voo foi de aproximadamente 1,47 cm; as duas dimensões, portanto, não tiveram a mesma amostragem.
A exposição foi de 4,9 ms. A relação sinal-ruído (SNR) mediana calculada foi de 83 na banda próxima de 705 nm e 99 na banda próxima de 784 nm. O registro indicou ausência de bandas saturadas. Esses valores pertencem à cena e à altitude de apresentação e não podem ser transferidos diretamente para a missão a 100 m.
A falsa cor representou o índice:
com as bandas efetivas do sensor. A escala de cores utilizou os percentis 2 e 98 do produto, aproximadamente 0,11 e 2,25. A cobertura vegetal média foi de 62%. O contraste corresponde à parametrização da cena, incluindo a mancha de menor clorofila; não constitui uma validação de diagnóstico agronômico.
O céu e a iluminação da renderização utilizaram o HDRI flower_road, e o solo utilizou a textura dry_mud_field_001. O registro de ativos identifica ambos como CC0 do Poly Haven. A consulta de verificação MD5 registrou erro HTTP 403 e não foi concluída; essa limitação está preservada no JSON da apresentação.
Limites do estudo e validação necessária
A principal incerteza de autonomia está nos parâmetros de propulsão. Massas, empuxo máximo, eficiência e coeficiente de empuxo são estimativas de classe. A próxima avaliação precisa substituir esses valores pela pesagem do conjunto e pelas curvas do motor, da hélice e do ESC selecionados, além de medir a energia efetivamente utilizável da bateria.
A análise mecânica não incluiu a esteira das hélices, um espectro medido de vibração ou a resposta dinâmica completa da aeronave com a carga. Também ficaram fora do estudo a interferência eletromagnética dos ESCs e o encaminhamento detalhado do chicote externo. Esses efeitos podem alterar tanto o funcionamento eletrônico quanto a resposta dos isoladores.
A mudança de posição do sensor de irradiância é uma pendência identificada pelo próprio modelo. Depois de definir o mastro e a conexão, será necessário recalcular a obstrução e o centro de gravidade, verificar as folgas e avaliar a resposta radiométrica sob inclinação. Só então essa interface poderá ser considerada atendida no estudo de integração.
Nas condições assumidas, o arranjo apresentou compatibilidade geométrica e autonomia calculada superior a 20 minutos, com margem de aproximadamente 9%. Entretanto, a obstrução do sensor de irradiância impede afirmar que a integração está concluída. O resultado atual delimita uma configuração de montagem e identifica a interface que precisa ser revista antes da validação física.
Arquivos do estudo
Os valores apresentados foram extraídos dos resultados registrados do projeto. O relatório e o JSON de integração preservam as 13 verificações e seus limites; a configuração identifica as hipóteses de geometria, bateria e propulsão.
- Configuração da plataforma e dos critérios de integração.
- Relatório de integração.
- Resultados numéricos de massa, desempenho e verificações.
- Metadados do produto sintético e dos ativos de apresentação.
No ambiente original, o experimento é executado após a geração da carcaça:
uv run msi-hsi-sensor-sim carcaca
uv run msi-hsi-sensor-sim vant
A opção --sem-render permite executar a integração sem gerar imagens. O comando depende das configurações e das saídas dos módulos de carcaça, eletrônica, alimentação e georreferenciamento; os arquivos anexos documentam os resultados, mas não substituem o repositório completo para reproduzir a execução.
Related reading
Data availability
Estudo paramétrico do projeto local msi-hsi-sensor-sim, com execução de integração registrada em 14/09/2026 às 07h26. Configuração, relatório, resultados numéricos e imagens acompanham o post. Massas e parâmetros de propulsão são estimativas de projeto; não houve validação em voo. O código integral consultado não tem endereço público configurado.