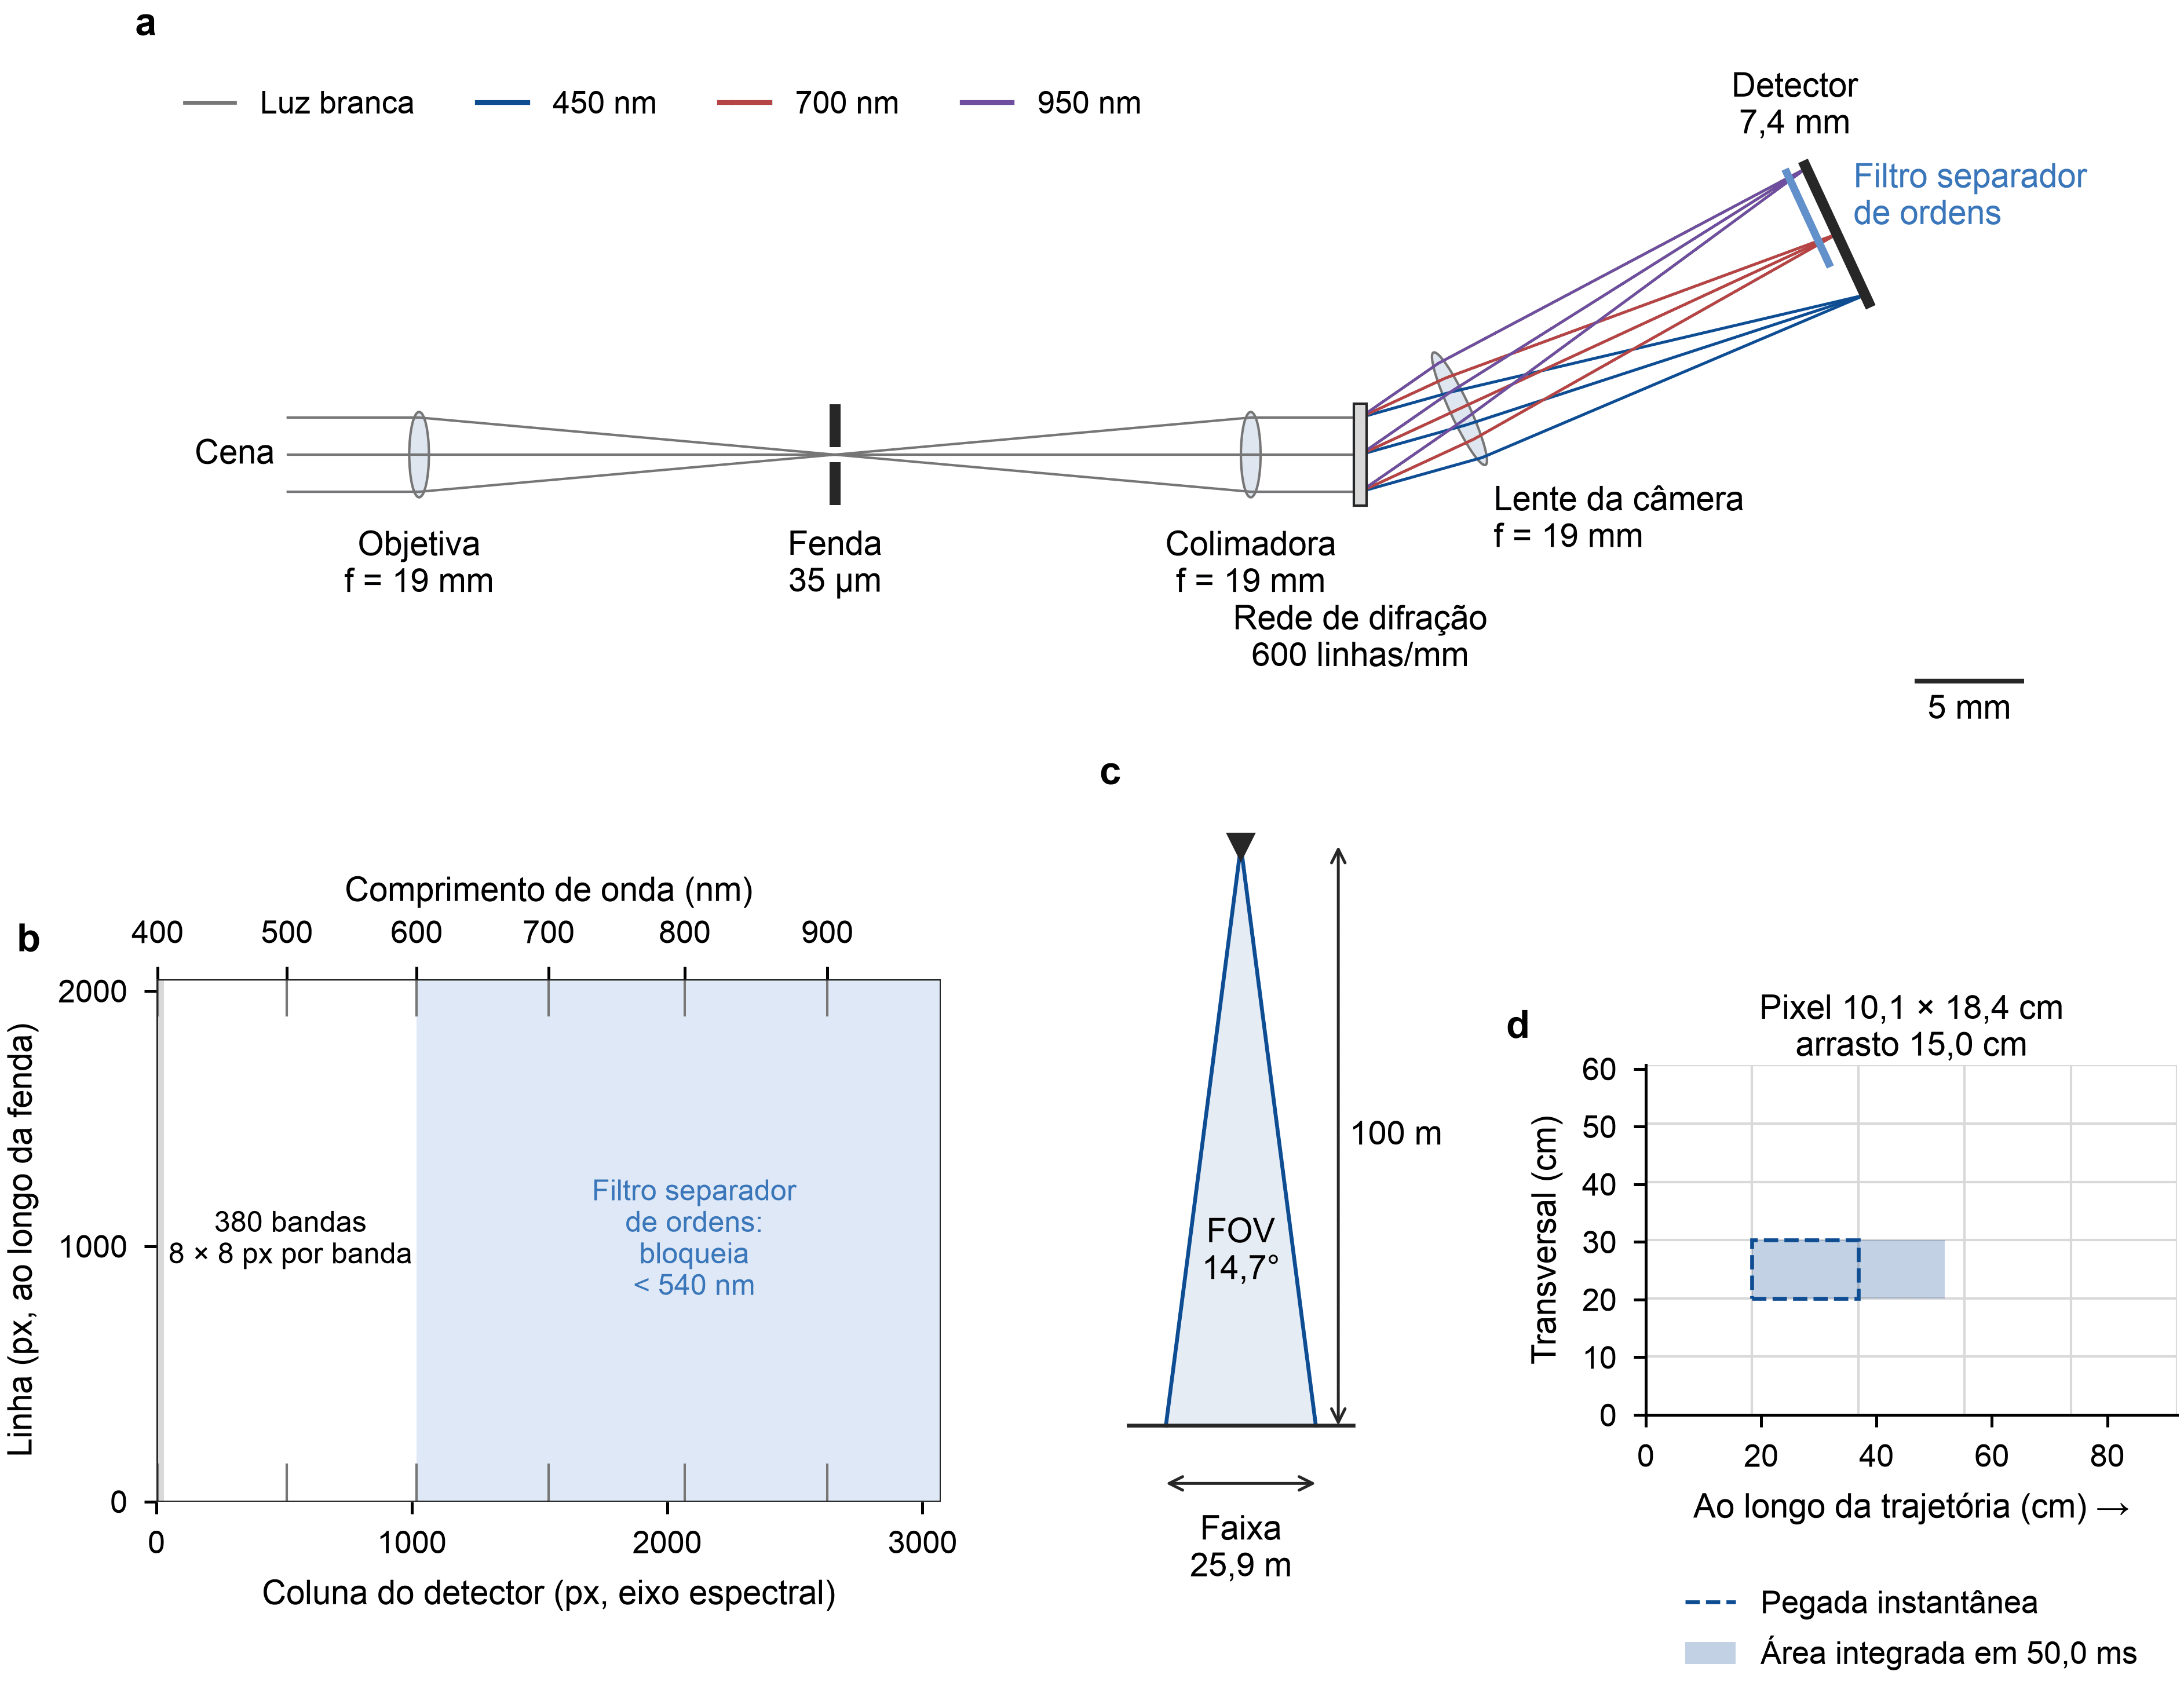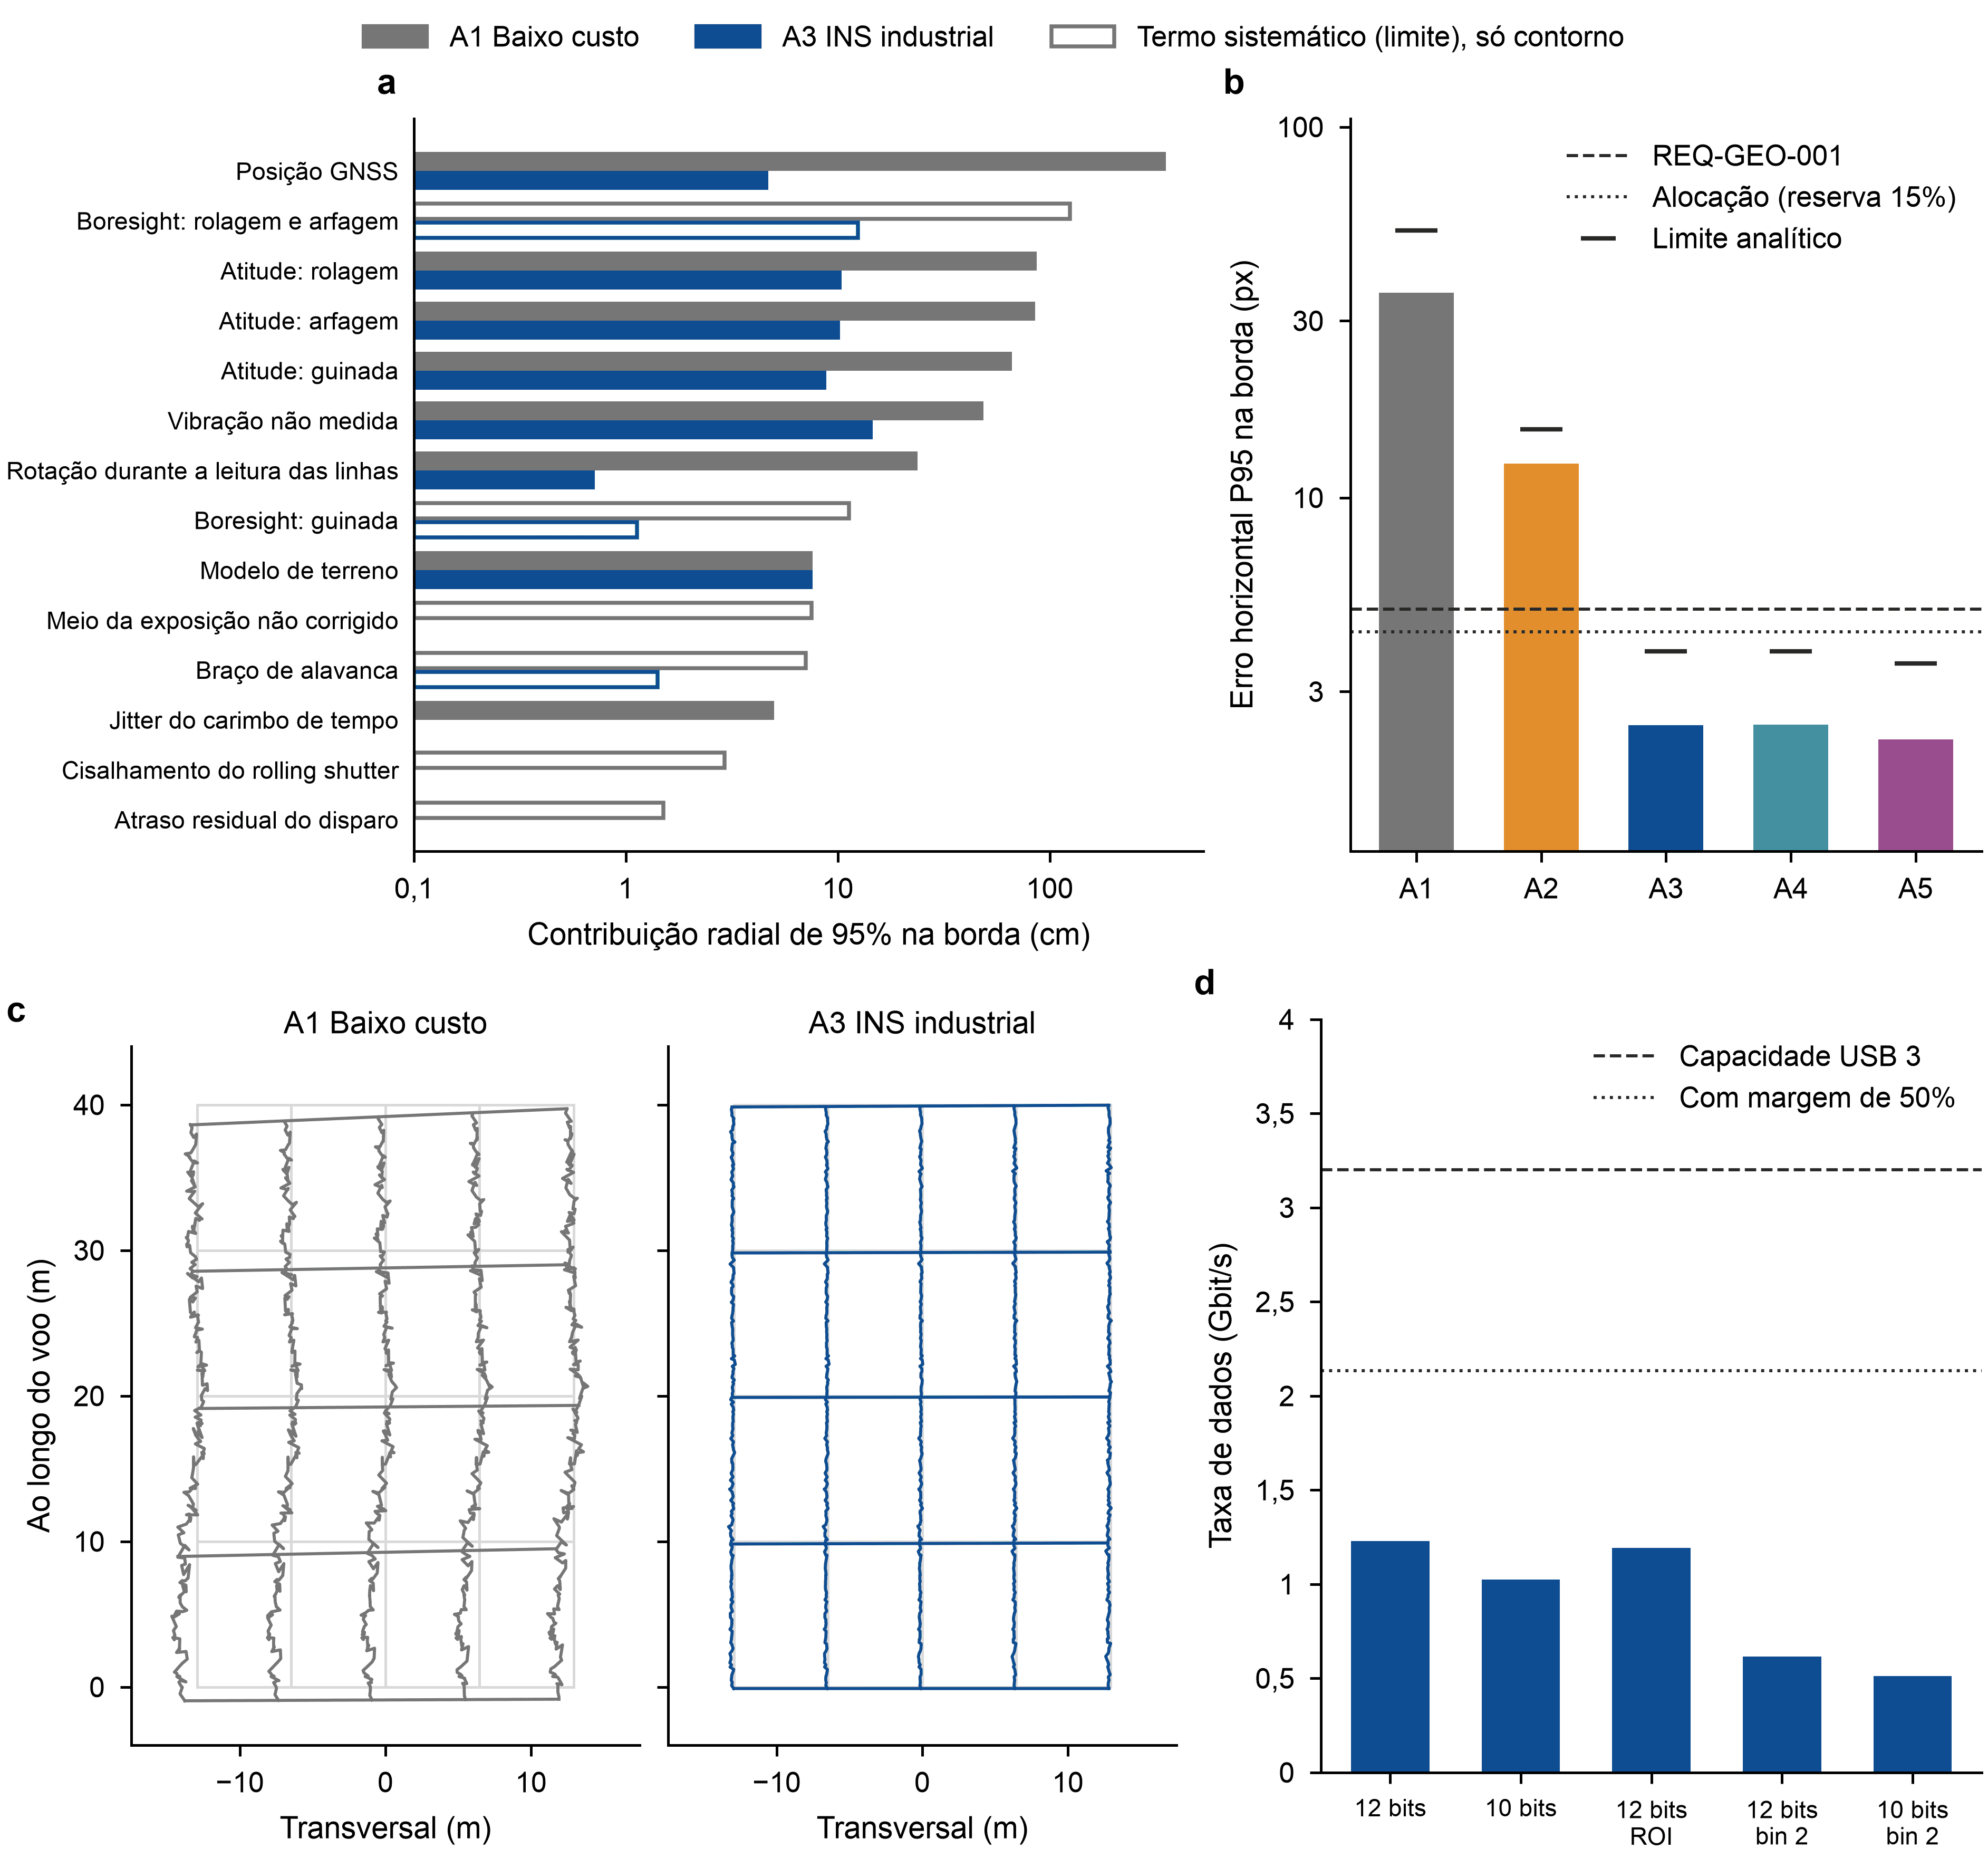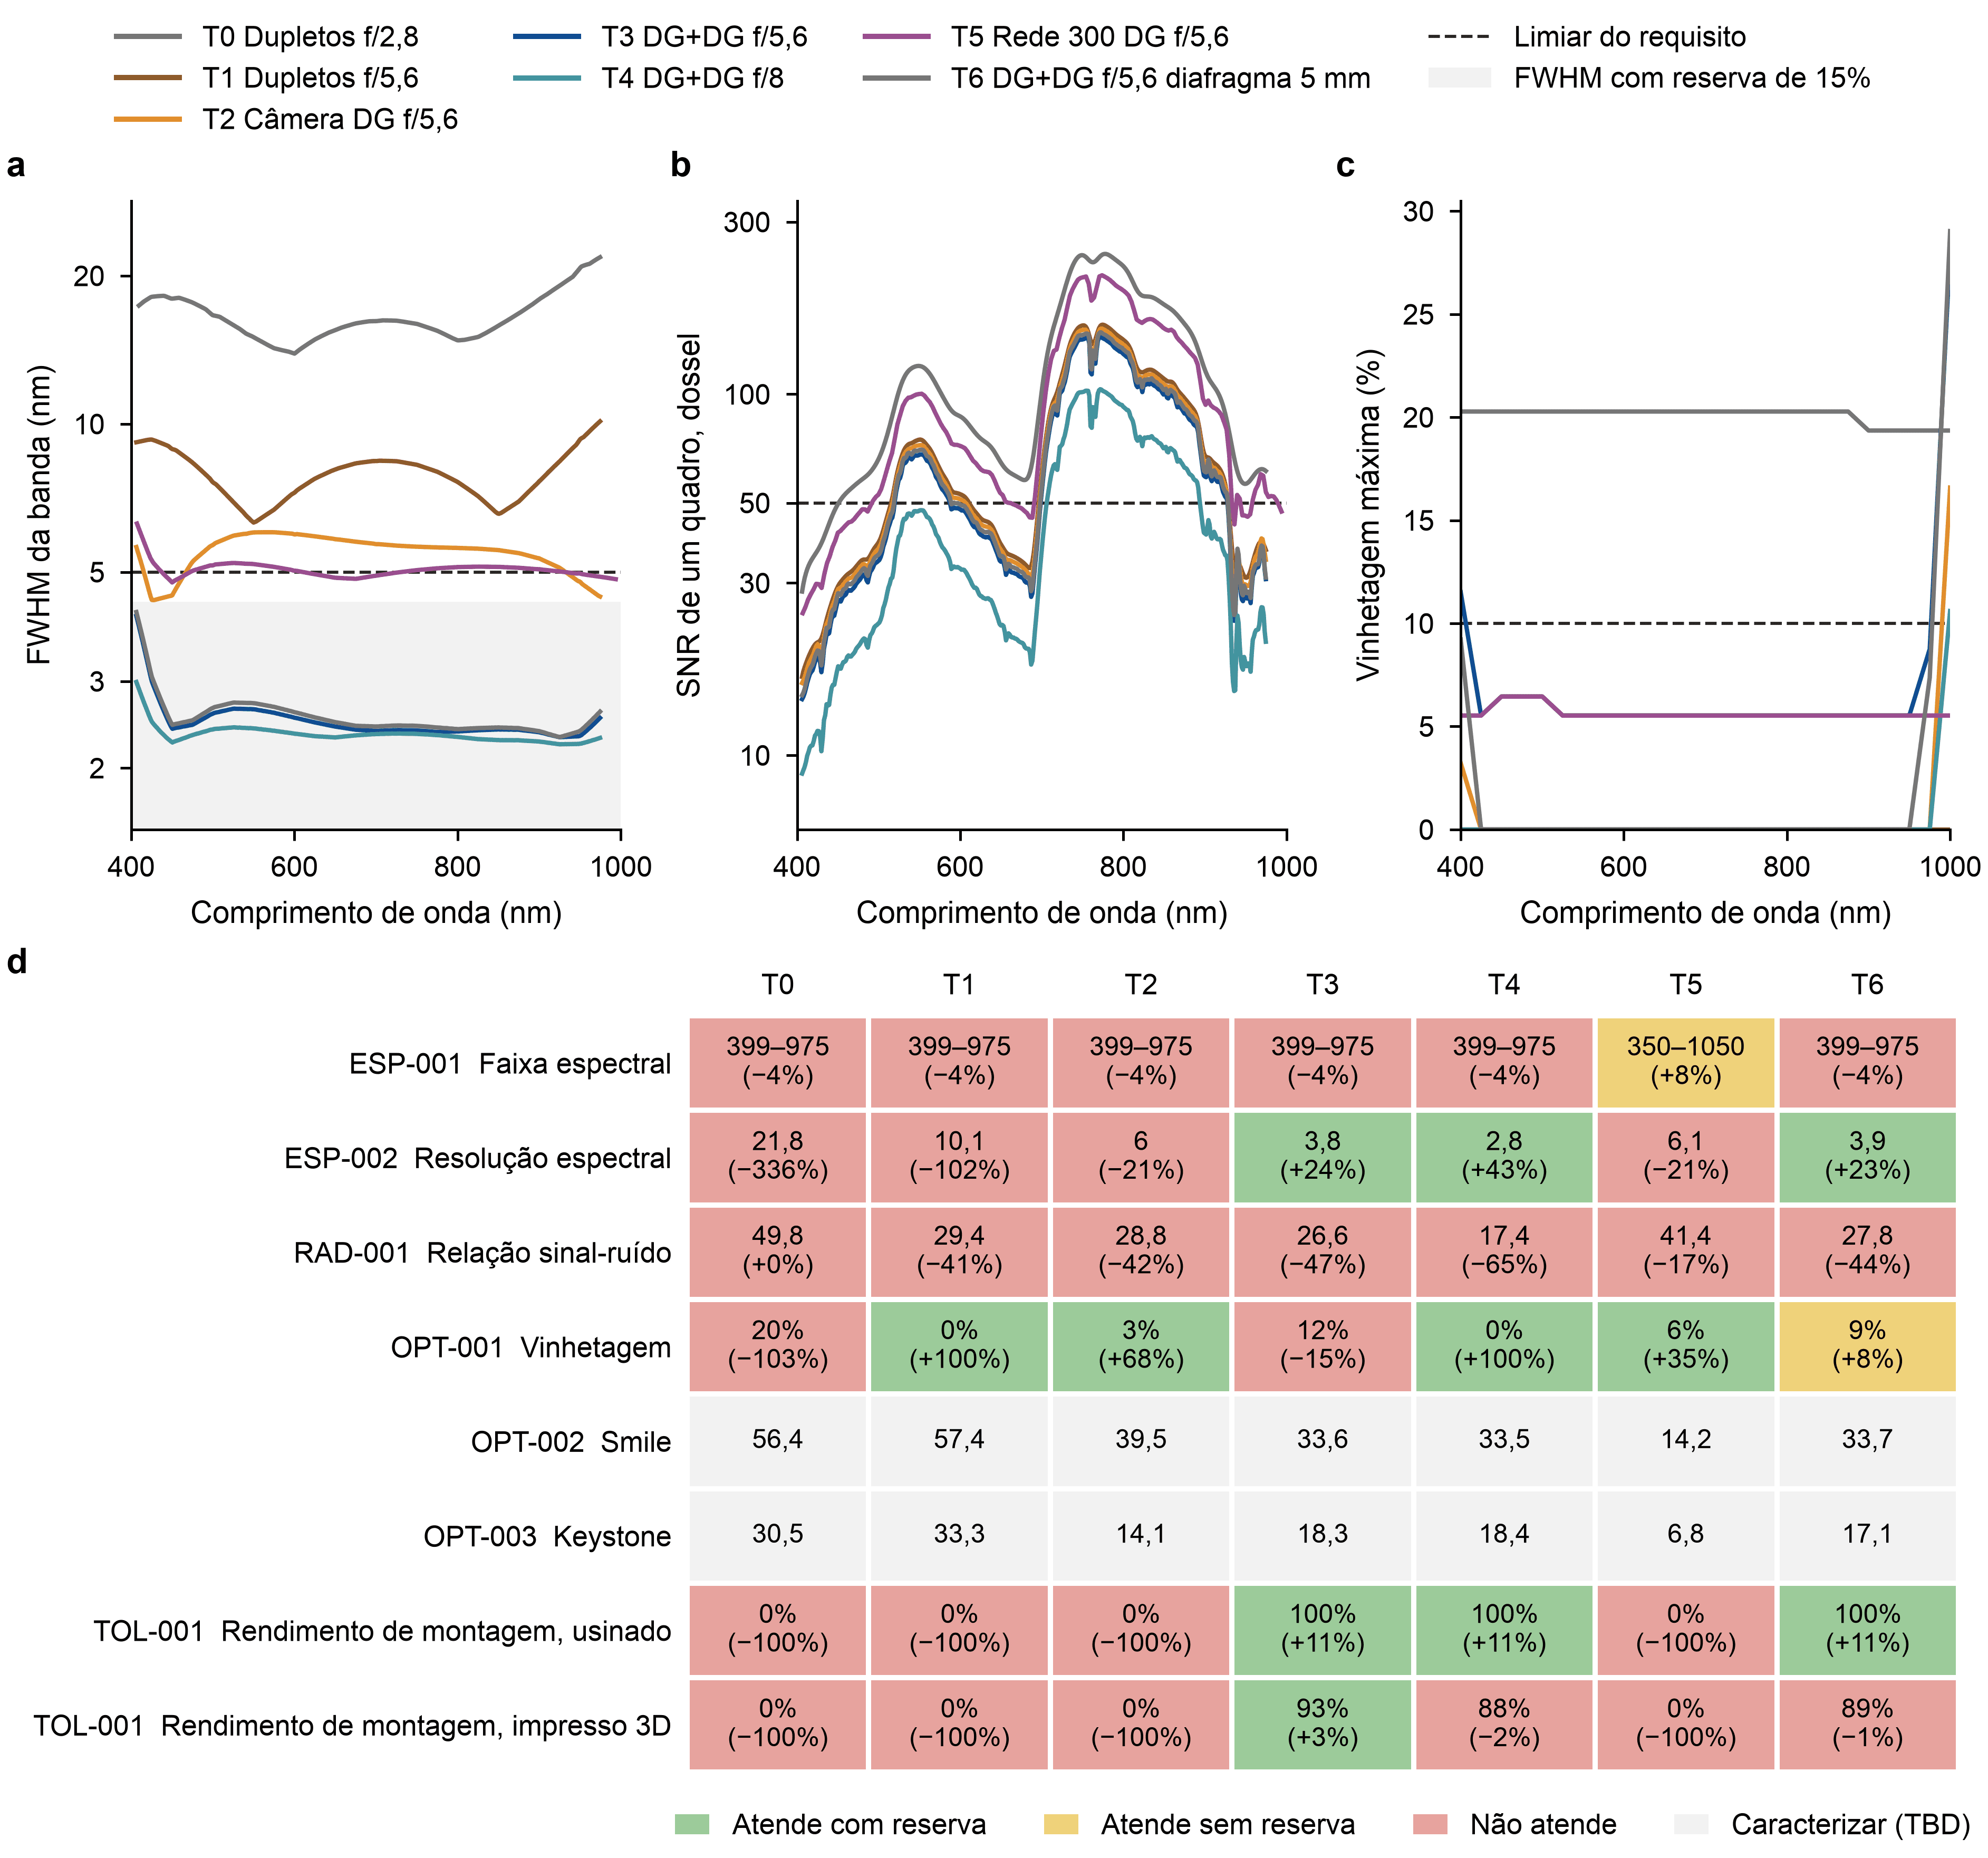
A aquisição hiperespectral aérea exige associar cada exposição à posição e à orientação da plataforma. Em um imageador pushbroom, a câmera registra uma linha espacial por quadro; o movimento da aeronave completa o cubo. Essa associação depende de uma referência temporal comum entre câmera, navegação e registro dos dados.
O orçamento de georreferenciamento do msi-hsi-sensor-sim selecionou uma arquitetura com navegação inercial industrial, GNSS corrigido e disparo por hardware. A implementação eletrônica precisa definir como esses sinais chegam à câmera, como o instante da exposição é registrado e como os dados de navegação são preservados. Também precisa verificar se alimentação, conectores e montagem são compatíveis com essa arquitetura.
O projeto preliminar foi dividido em uma placa de aquisição e sincronização v0.3 e uma placa de alimentação v0.1. Na execução registrada em 14/09/2026, a aquisição atendeu a oito verificações automáticas e manteve uma pendência de proteção eletrostática; a alimentação atendeu às doze verificações implementadas. Esses resultados se referem ao modelo de arquitetura e posicionamento. As placas ainda não têm esquemático, redes elétricas, trilhas ou firmware, e não foram ensaiadas fisicamente.
Distribuição das funções de aquisição
A placa de aquisição reúne o microcontrolador RP2040, o receptor GNSS ZED-F9P e o sistema de navegação inercial (INS) VN-200. O RP2040 foi destinado ao disparo da câmera, à captura dos eventos temporais e à leitura dos sensores auxiliares. O ZED-F9P fornece a referência temporal e a posição corrigida. O VN-200 fornece os dados de navegação inercial.
O registro das imagens foi separado do registro de eventos. A câmera envia os quadros diretamente à Jetson por USB 3. A placa de aquisição envia seus dados pelo USB 2.0 Full Speed do RP2040 e mantém um registro local em microSD por SPI. Portanto, o microcontrolador não recebe nem armazena o fluxo de imagens hiperespectrais; sua função é registrar as informações necessárias para relacionar os quadros à navegação.
| Elemento | Função prevista | Interface principal |
|---|---|---|
| RP2040 | Disparo, captura de bordas e carimbos temporais | GPIO e PIO; USB para a Jetson |
| ZED-F9P | Posição GNSS e referência temporal | UART; TIMEPULSE |
| VN-200 SMD | Navegação inercial e eventos de sincronização | UART1; SYNC_IN e SYNC_OUT |
| microSD | Registro local de eventos e navegação | SPI |
| C12880MA | Canal auxiliar de medição espectral de irradiância | Sinais de controle e vídeo analógico |
| Quatro TMP117 | Temperatura da placa, bancada, rede e detector | I²C |
| Jetson | Recepção de imagens e dados auxiliares | USB 3 da câmera; USB do RP2040 |
Essa separação permite dimensionar as interfaces de imagem e de eventos por suas próprias taxas. A existência do microSD acrescenta uma cópia local dos dados auxiliares, mas a continuidade desse registro ainda depende do firmware, da alimentação e do comportamento da memória durante falhas.
Referência temporal e confirmação da exposição
O sinal TIMEPULSE do ZED-F9P, configurado como um pulso por segundo (PPS), foi escolhido para disciplinar a contagem temporal do RP2040. O projeto prevê que o microcontrolador gere o disparo da câmera e registre o sinal de retorno de exposição, denominado strobe. O disparo solicitado e o evento retornado pela câmera são registros distintos: o atraso entre eles precisa ser caracterizado no modo de aquisição utilizado.
O VN-200 SMD foi tratado como um módulo sem entrada dedicada de PPS. A arquitetura prevê acionar seu SYNC_IN e capturar o SYNC_OUT no RP2040. Os dados da UART1 devem ser associados a esses eventos conforme o protocolo do módulo. A UART2 foi reservada para manutenção, mas sua disponibilidade nessa variante permanece pendente de confirmação no manual.
O PPS fornece a referência periódica. Para produzir carimbos em tempo GNSS, o firmware também precisa relacionar a contagem local à informação de tempo recebida do receptor, preservar essa relação entre pulsos e identificar a perda de sincronização. A latência de captura, a deriva do relógio e a associação entre mensagens e eventos ainda não foram medidas.
O disparo da câmera foi previsto por um buffer SN74AHCT1G125 alimentado em 5 V, a partir do GPIO de 3,3 V do RP2040, com resistor série. Uma ligação alternativa por resistor de 0 Ω não montado permite rever a interface. A câmera comercial ainda não foi selecionada entre as opções consideradas; por isso, o nível elétrico, a corrente e a polaridade dos sinais de disparo e retorno precisam ser confirmados antes de fechar o esquemático.
Sensores auxiliares e condicionamento analógico
O C12880MA foi destinado ao canal de irradiância montado no pedestal do instrumento. Seus sinais de controle passam por buffers de nível, enquanto o vídeo analógico passa por um divisor de 12 kΩ e 18 kΩ e por um seguidor MCP6001 alimentado em 3,3 V. Para a entrada de 4,8 V considerada no projeto, o divisor fornece aproximadamente 2,9 V.
Esse cálculo documenta a faixa nominal do condicionamento, mas não verifica toda a cadeia analógica. Tolerâncias, transitórios, tempo de acomodação e limites do ADC precisam entrar na análise de pior caso. O registro do experimento também prevê avaliar um ADC externo de 16 bits; essa etapa ainda não foi incorporada ao projeto apresentado. A recuperação de irradiância física exige, além da eletrônica, caracterizar a resposta espectral e a calibração do conjunto.
Os quatro TMP117 compartilham um barramento I²C: um sensor foi destinado à placa e três à bancada óptica, à rede de difração e ao detector. O uso remoto desse barramento exige conferir endereços, resistores de polarização, capacitância do chicote e retorno de terra. O posicionamento dos componentes não verifica a integridade dos sinais no cabo.
Posicionamento e interface mecânica
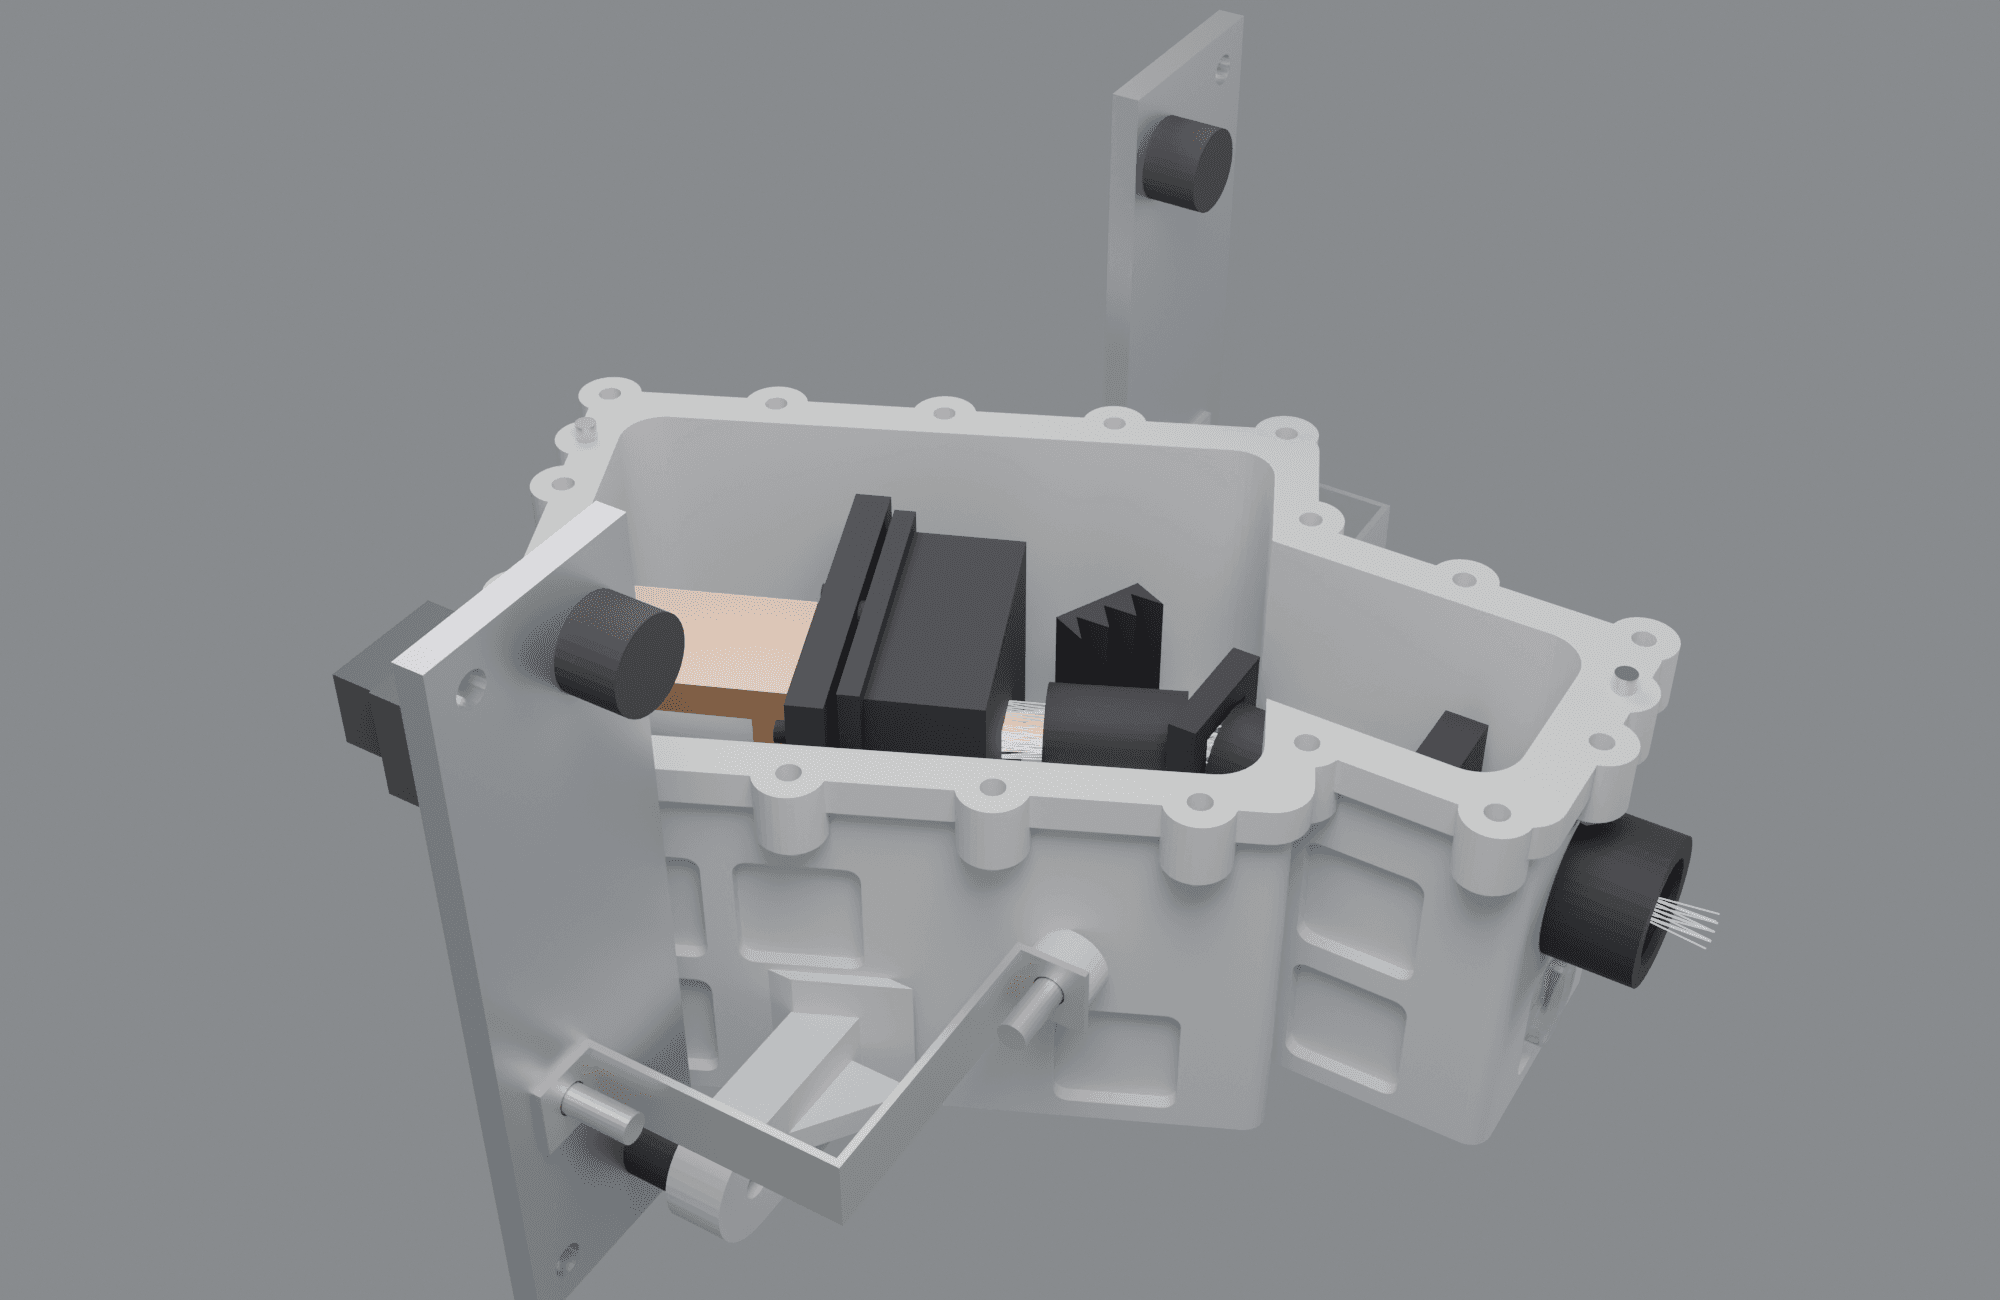
A placa de aquisição foi definida com 80 × 60 mm, espessura de 1,6 mm e quatro camadas previstas. O modelo contém 104 componentes, dos quais 29 são elementos principais e 75 foram posicionados em grupos. A Figura 1 apresenta o render dessa distribuição.
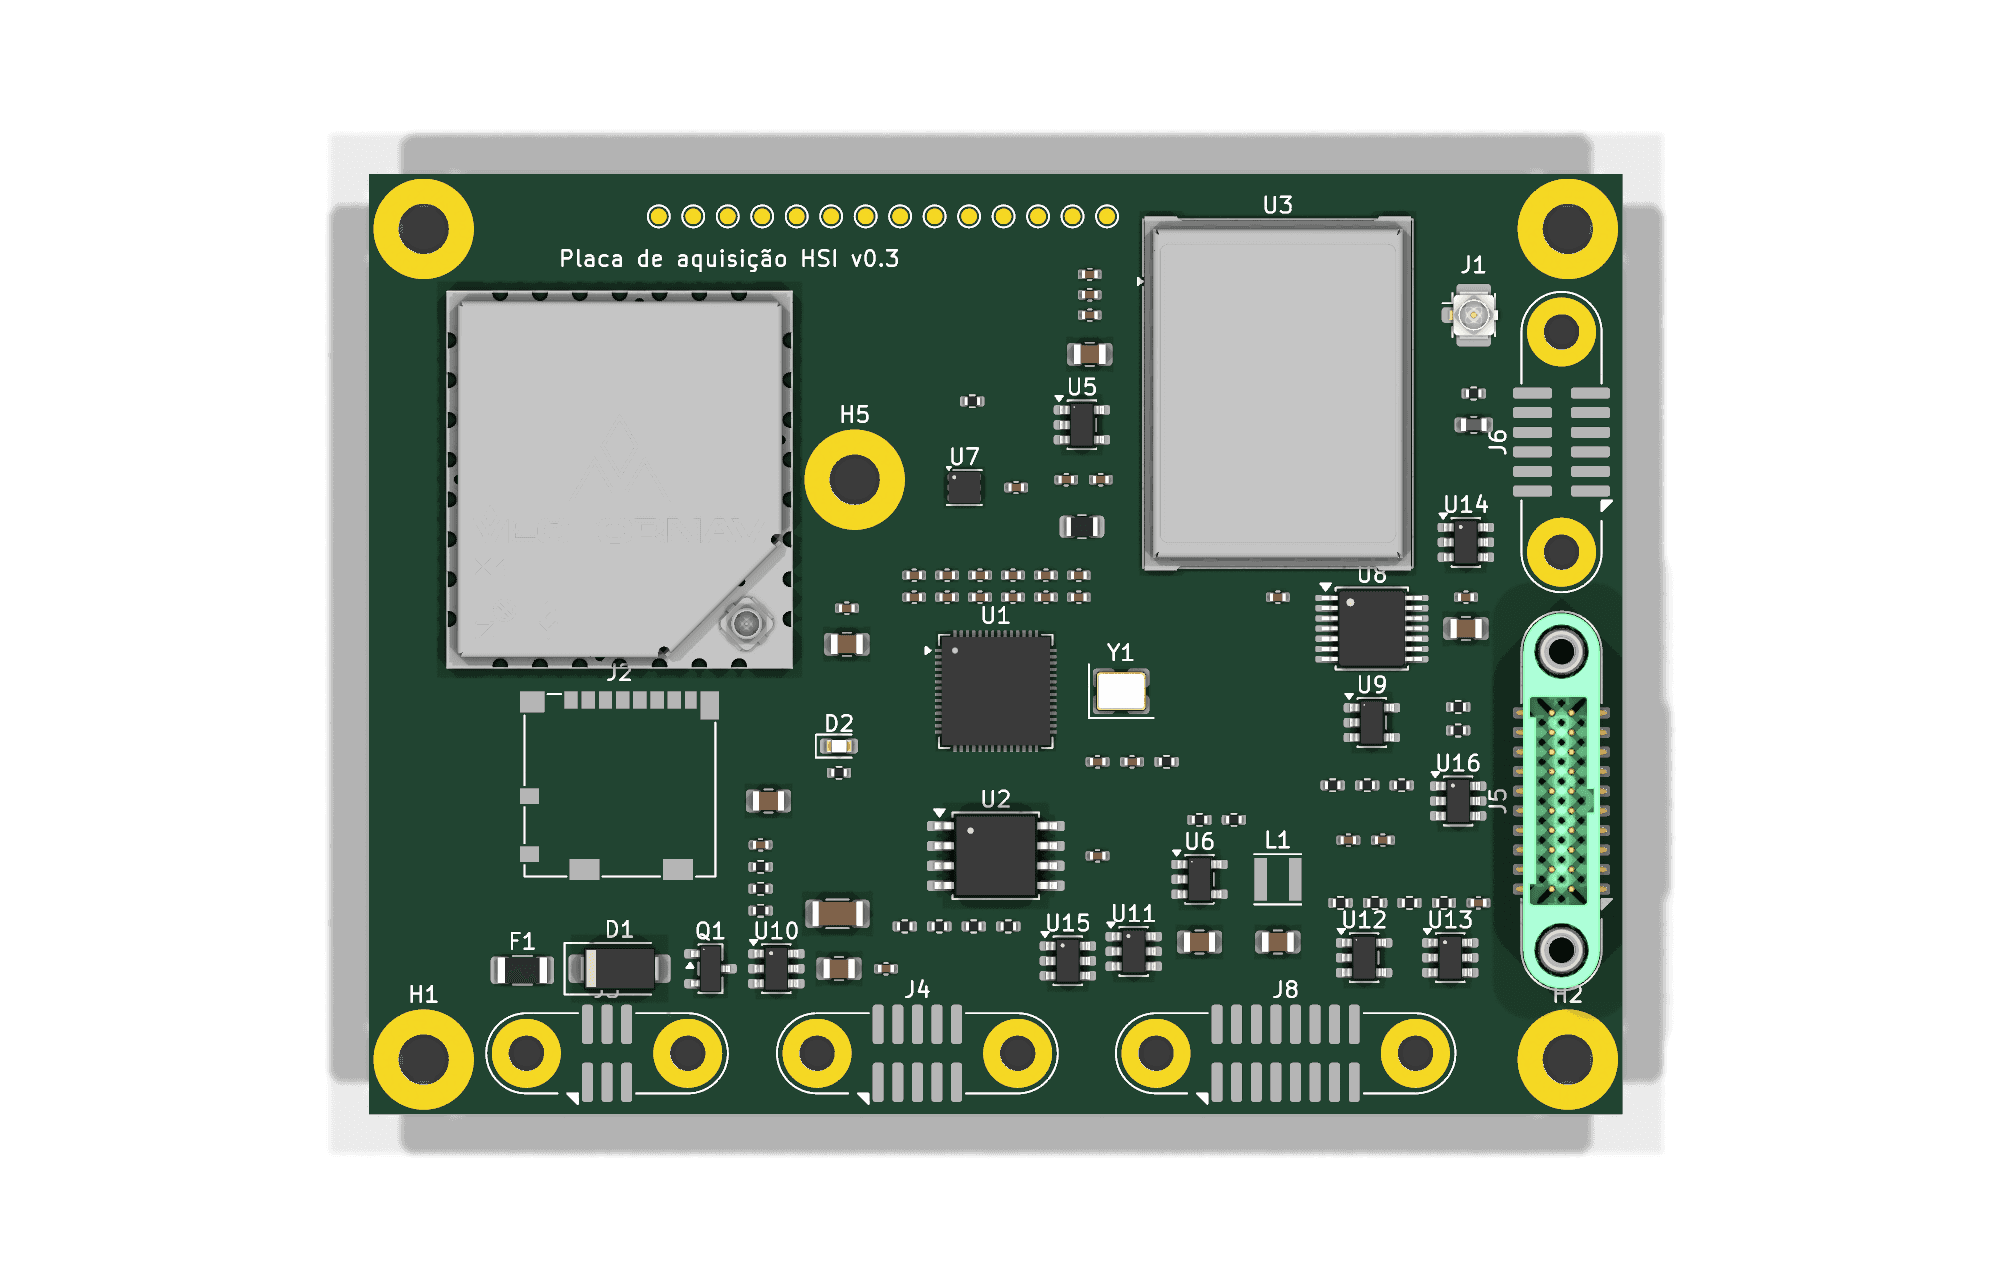
Os conectores internos de potência, dados, bancada óptica, irradiância e manutenção foram definidos com números de contatos diferentes e retenção por parafuso. Os cabos externos chegam aos conectores de painel da carcaça, ligados à placa por chicote. A verificação cruzada confere a existência dessas ligações e a quantidade de pinos declarada no painel.
Um quinto furo foi colocado a 15 mm do centro do VN-200, com espaçador de alumínio previsto na integração. A intenção é limitar a flexão local e manter a relação geométrica entre unidade inercial e câmera. A distância do furo atende ao critério implementado; o deslocamento angular sob vibração ainda requer análise e ensaio da montagem.
Alimentação digital e do receptor GNSS
A entrada de 5 V da aquisição foi prevista com fusível rearmável, proteção de polaridade por MOSFET, supressor de transitórios e chave de carga com partida suave. A partir dessa entrada, um conversor chaveado (buck) gera o trilho digital de 3,3 V. Um regulador linear de baixa queda (LDO) gera separadamente os 3,3 V do GNSS.
A árvore de potência foi calculada a partir dos consumos declarados e das perdas nos reguladores. A potência nominal de entrada resultou em 1,58 W, sem margem, correspondente a 315 mA em 5 V. A corrente calculada no pior caso de entrada foi de 321 mA. Os consumos incluem valores típicos ainda não medidos.
O cálculo térmico usou a relação , em que é a temperatura de junção, é a temperatura ambiente, é a potência dissipada e é a resistência térmica junção–ambiente adotada. Para a aquisição, o ambiente foi fixado em 55 °C. O limite de projeto de junção foi de 85 °C, abaixo do máximo absoluto dos componentes.
| Elemento | Corrente calculada | Dissipação calculada | Temperatura de junção prevista |
|---|---|---|---|
| TPS22918, chave de entrada | 321 mA | 5 mW | 56,0 °C |
| TPS7A2033, LDO do GNSS | 100 mA | 148 mW | 82,7 °C |
| TLV62569, buck digital | 136 mA | 79 mW | 69,9 °C |
O LDO do GNSS foi associado a um resistor série de 4,7 Ω. Com 100 mA, esse resistor dissipa 47 mW e reduz a potência dissipada no regulador. O cálculo manteve folga de 0,68 V para a regulação na entrada mínima considerada.
A temperatura prevista do LDO ficou apenas 2,3 °C abaixo do limite adotado. Essa folga depende da temperatura real do compartimento e da transferência de calor na placa. O valor de resistência térmica usado no cálculo não substitui a caracterização do layout final e da montagem no invólucro.
Conversão da bateria e proteção da interface
A placa de alimentação foi definida com 66 × 40 mm, quatro camadas previstas e 50 componentes. Ela recebe a bateria de quatro a seis células em série, representada por 12,0–25,2 V, e alimenta a aquisição. A Jetson e o SSD recebem energia em outro ponto do VANT. A placa de alimentação fica fora do invólucro do instrumento, junto à Jetson.
A cadeia proposta contém fusível e supressor de transitórios na entrada, proteção eletrônica TPS26600, conversor LMR36015 ajustado para 5,02 V e uma segunda proteção TPS26600 na saída. A proteção de saída acrescenta um limiar de desligamento por sobretensão; a resposta dinâmica desse desligamento ainda precisa ser verificada.
A Figura 2 apresenta o posicionamento preliminar da alimentação. Dois INA226 foram destinados à telemetria da bateria e da saída de 5 V, lida pela Jetson por um cabo I²C curto. Esse registro fica no tempo do sistema da Jetson; ele não integra a cadeia de eventos em tempo GNSS.
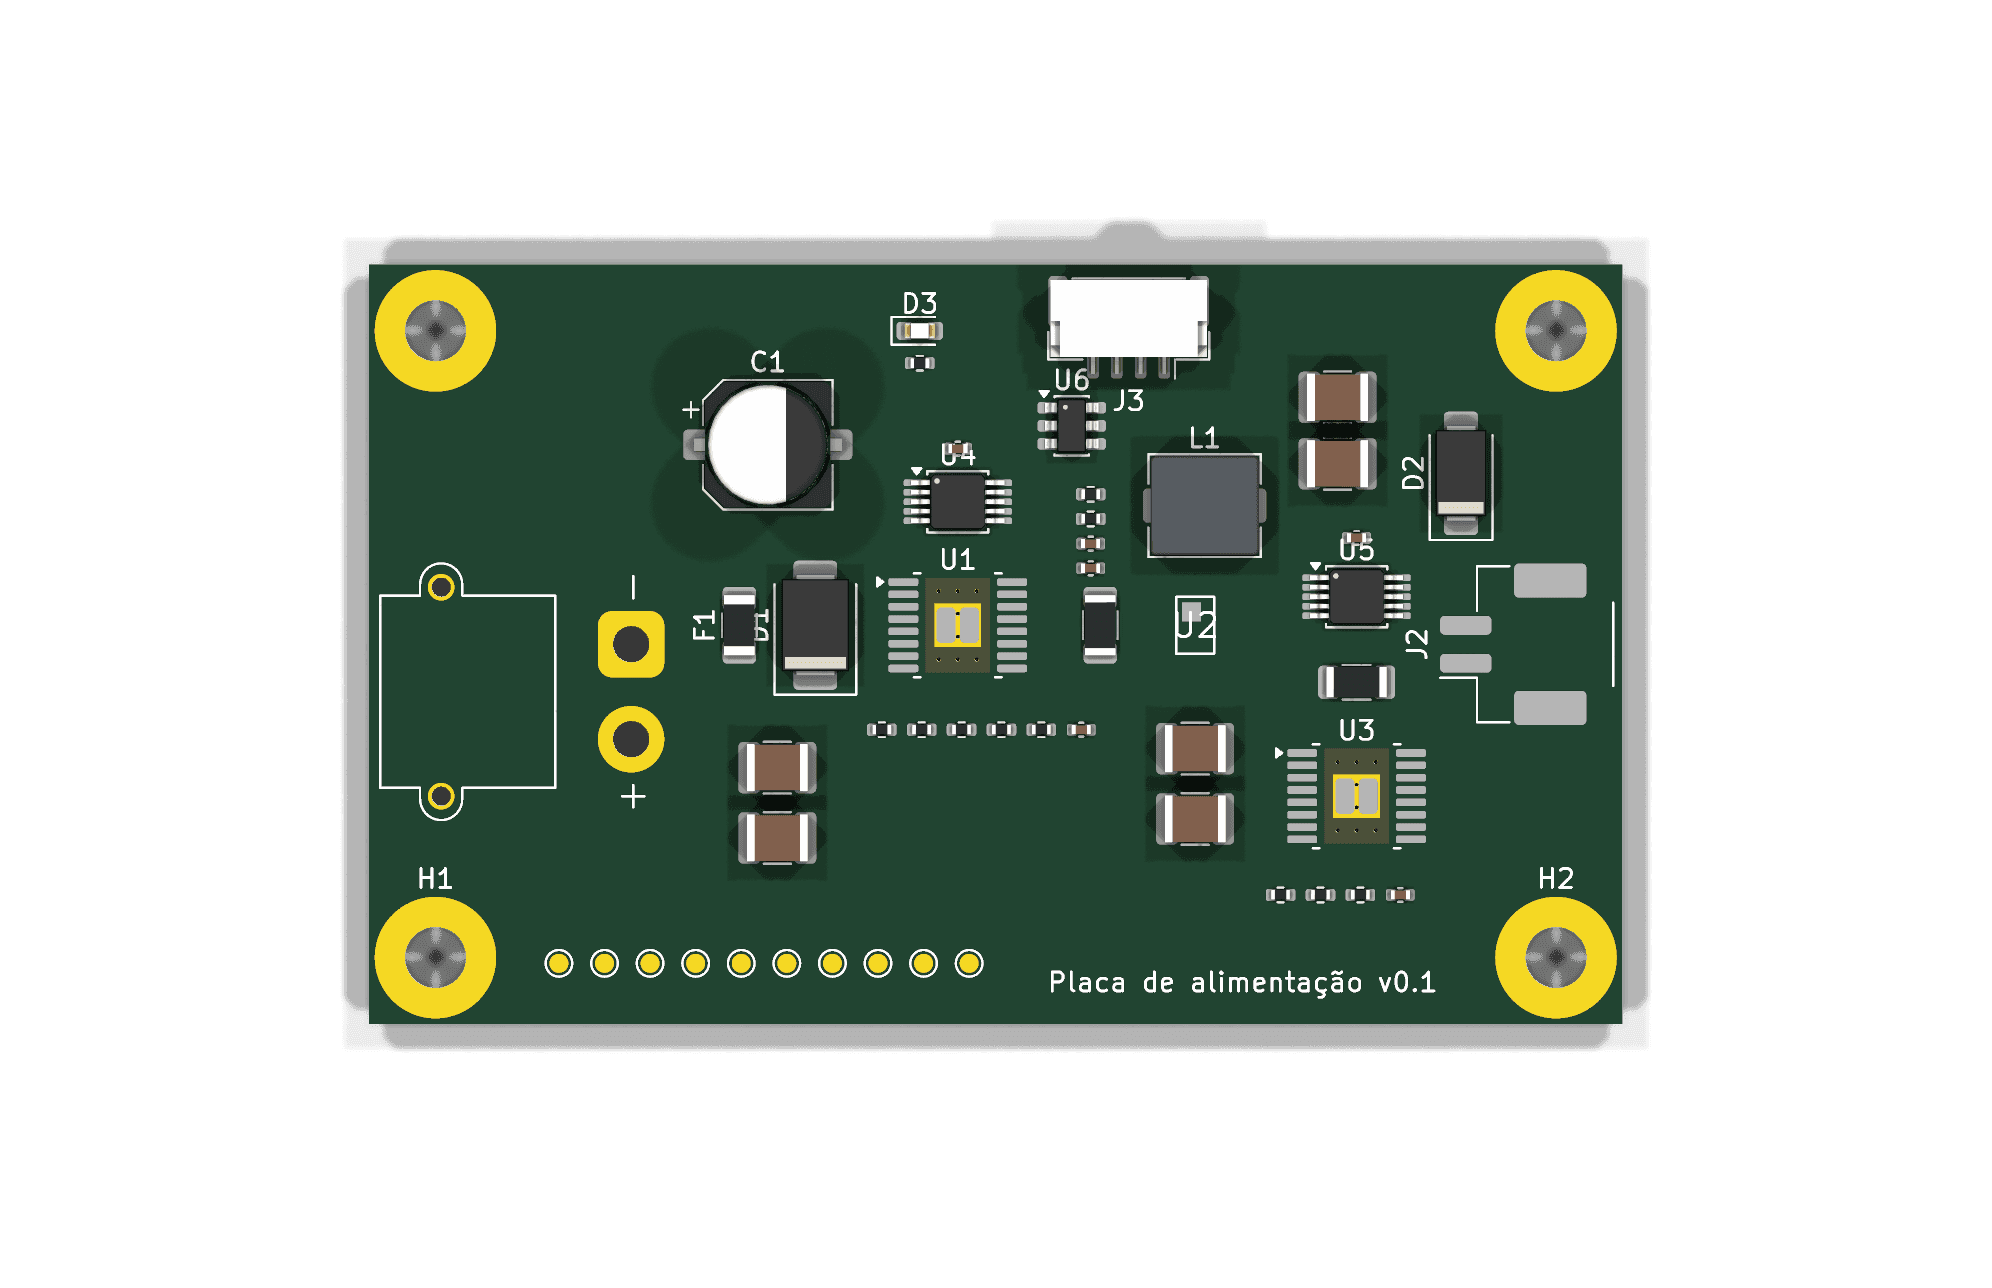
A análise da interface aplicou margem de 30% sobre a carga nominal da aquisição. A carga de projeto ficou em aproximadamente 2,06 W. A queda série considerou shunt, resistência da proteção de saída e até 100 mΩ para cabo, chicote e contatos, somando 0,37 Ω.
| Grandeza | Resultado calculado | Critério adotado |
|---|---|---|
| Tensão sem carga | 4,935–5,105 V | Entrada da aquisição: 4,75–5,25 V |
| Tensão mínima na carga de projeto | 4,784 V | Pelo menos 4,75 V |
| Limiar de sobretensão da saída | 5,18–5,45 V | Acima de 5,105 V e abaixo de 5,5 V |
| Corrente de projeto | Aproximadamente 0,41 A | Limite mínimo calculado: 0,54 A |
A tensão mínima prevista deixou 34 mV de margem. Esse resultado depende de manter a resistência do cabo e dos contatos dentro do valor assumido. A resistência precisa ser medida na montagem completa; conectores e chicote fazem parte do orçamento elétrico.
Para a alimentação, o cálculo adotou eficiência de 85% no buck e ambiente de 50 °C. A potência de entrada resultou em 2,42 W e a temperatura de junção prevista do buck em 76,4 °C. A eficiência em carga leve e os transitórios provenientes dos controladores dos motores ainda não foram caracterizados.
Escopo das verificações e etapas pendentes
A geração das placas a partir de TOML verificou contorno, sobreposição das áreas de montagem dos componentes (courtyards), diferenciação de conectores, pontos de teste, proteções declaradas, limites de alimentação, margens dos reguladores e interface com a carcaça. O código compara os parâmetros declarados com os critérios implementados. Ele ainda não verifica conexões elétricas reais, porque as redes e as trilhas não existem.
A pendência da aquisição é a proteção contra descarga eletrostática na entrada de radiofrequência J1. A alimentação não apresentou pendências nas doze verificações executadas, mas permanecem decisões fora desse conjunto: footprint do conversor, aterramento, transitórios da bateria, retenção do cabo da Jetson e análise dos componentes com especificações ainda não conferidas.
O esquemático deve definir o estado dos sinais durante partida, reset e perda de sincronização. O layout deve tratar os retornos de corrente, a interface de radiofrequência e a distância entre conversores, antenas e magnetômetro. O firmware deve registrar a validade do tempo e a correspondência entre exposição e navegação. Essas etapas são necessárias para transformar a arquitetura em um circuito verificável.
Os ensaios devem medir atraso e variação do disparo, resposta do strobe, temperatura dos reguladores, tensão no ponto de carga e comportamento durante transientes. O laço de terra formado por bateria, Jetson e aquisição precisa ser documentado e avaliado com o USB conectado.
Os resultados preliminares sustentam a separação entre aquisição temporal e transporte de imagens e identificam duas margens que exigem atenção na implementação: temperatura do LDO do GNSS e tensão entregue à aquisição. O atendimento das verificações declarativas não estabelece desempenho temporal, proteção dinâmica ou funcionamento das placas montadas.
Reprodução e arquivos de projeto
No ambiente do msi-hsi-sensor-sim, as placas e os relatórios podem ser regenerados com KiCad disponível:
uv sync
uv run msi-hsi-sensor-sim pcb
uv run msi-hsi-sensor-sim pcb --config configs/pcb_potencia.toml --saida resultados/pcb_potencia
Os arquivos da execução consultada estão disponíveis para leitura:
- Configuração da aquisição v0.3.
- Configuração da alimentação v0.1.
- Relatório de aquisição.
- Relatório de alimentação.
Esses arquivos documentam as hipóteses, os critérios implementados e os cálculos apresentados. A regeneração completa requer o código local, as configurações relacionadas de eletrônica e carcaça e o ambiente de dependências do projeto. Não há endereço público do código integral configurado no repositório consultado.
Related reading
Data availability
Texto derivado do experimento de placas do projeto local msi-hsi-sensor-sim, com resultados registrados em 14/09/2026. Configurações TOML e relatórios das duas placas acompanham o post. Os renders representam o posicionamento preliminar; não há esquemático, roteamento ou firmware. O código integral consultado não tem endereço público configurado.